Las manos robóticas no solo deben agarrar y soltar objetos, sino que también deben abrir y cerrar los dedos, flexionar y extender las articulaciones, y ajustar con precisión la fuerza de agarre. En el caso de los sistemas eléctricos, si el tamaño, el par y la capacidad de respuesta del motor no son los adecuados, es posible que no se consiga una fuerza de agarre suficiente o que el movimiento resulte torpe.
Dado que las prestaciones a las que se da mayor importancia varían según se trate de pinzas industriales, manos con múltiples dedos o prótesis de mano, es fundamental realizar una selección adaptada al uso y al mecanismo. En este artículo explicamos la función de los motores en las manos robóticas, las prestaciones requeridas según el tipo, los criterios de selección y las características de los motores sin núcleo.
| Supervisado por: Grupo de Ventas de Componentes Electrónicos de C.I. Takiron. Supervisamos este artículo basándonos en la avanzada tecnología y los conocimientos que hemos acumulado desde nuestra fundación en 1919 como empresa líder en el sector del procesamiento de plásticos.En nuestro departamento, analizamos constantemente las tendencias del mercado y las últimas tecnologías en materia de micromotores ultracompactos y de alta precisión, y nos centramos en ofrecer información de gran valor añadido a los diseñadores y desarrolladores. Como equipo de expertos que conoce a la perfección las características de los productos, te ayudamos a resolver tus retos y a innovar tecnológicamente a través de contenidos precisos y prácticos. |
En las manos robóticas, los motores accionan los dedos y el mecanismo de sujeción
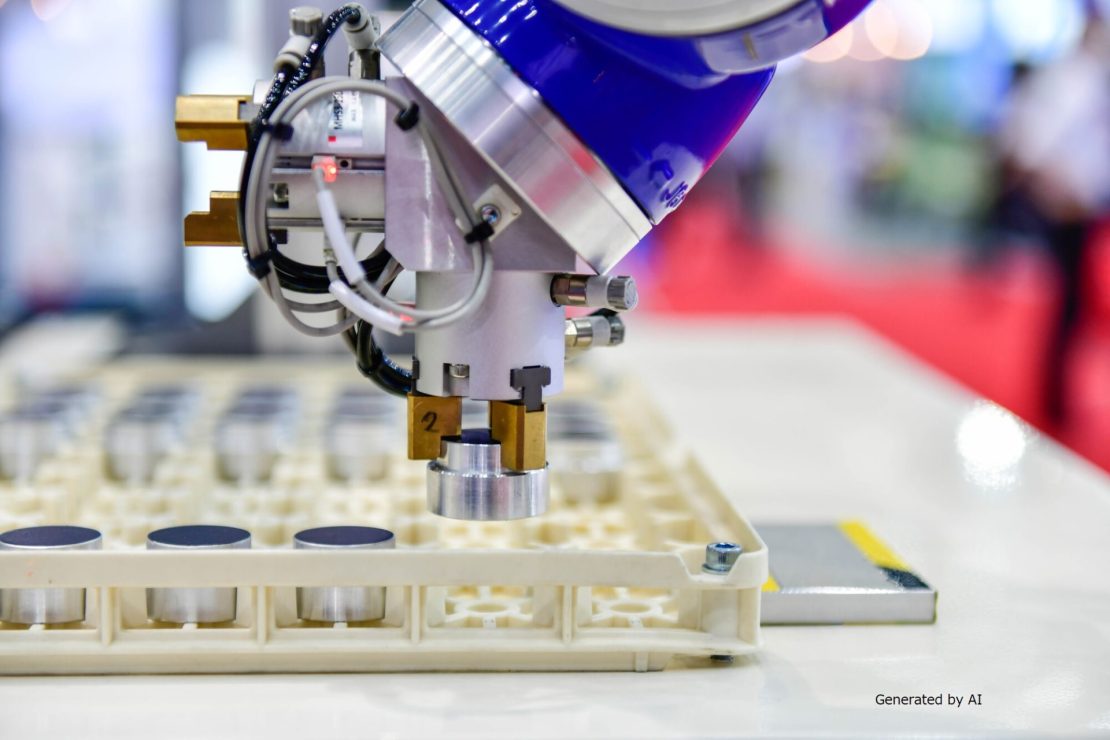
Una mano robótica es un mecanismo que se instala en el extremo de un brazo robótico, entre otros, y que se encarga de agarrar, sujetar y manipular objetos. Existen varios métodos de sujeción, como el tipo de agarre, el tipo de succión y el tipo magnético. En particular, en el tipo de agarre, que utiliza un motor como fuente de accionamiento, este genera la apertura y el cierre de las garras, la flexión y extensión de las articulaciones de los dedos, así como los movimientos de rotación.
No solo se aprovecha directamente la rotación del motor, sino que también existen estructuras que transmiten el movimiento a los dedos o las garras a través de reductores, articulaciones o cables. La combinación de un reductor permite reducir la velocidad de rotación y aumentar el par motor, lo que resulta eficaz en sistemas de accionamiento que utilizan motores pequeños, en los que es difícil garantizar el par necesario con el motor solo.
El motor no es una mera fuente de potencia, sino un componente fundamental que influye en la fuerza de agarre, la velocidad de movimiento, la capacidad de respuesta, la precisión de posicionamiento y la suavidad de movimiento. A la hora de seleccionarlo, es importante analizar el peso y la forma de la pieza de trabajo, la fuerza de agarre necesaria, la velocidad de apertura y cierre y la frecuencia de uso, entre otros factores; además, hay que tener en cuenta el mecanismo de transmisión y el espacio de montaje, y calcular las prestaciones necesarias a partir de la aplicación.
Las prestaciones que se exigen al motor varían según el tipo de mano robótica
Las prestaciones que se exigen a una mano robótica varían en función de su aplicación y su estructura. En el caso de las pinzas industriales, las manos con múltiples dedos y las prótesis de mano, las prestaciones del motor a las que hay que dar mayor importancia tampoco son las mismas.
En primer lugar, vamos a resumir los principales usos y los aspectos clave a tener en cuenta a la hora de seleccionar el motor para estos tres tipos representativos.
| Tipos de manos robóticas | Usos principales | Características del motor a tener en cuenta |
| Pinza industrial | Transporte, montaje, clasificación, etc. | Fuerza de sujeción, capacidad de respuesta y durabilidad |
| Mano con múltiples dedos | Sujeciones y manipulaciones complejas | Tamaño reducido, ligereza, capacidad de respuesta y baja inercia |
| Mano robótica tipo prótesis | Acciones cotidianas y uso como prótesis | Ligereza, silencio, suavidad y bajo consumo |
A la hora de seleccionar un motor, las prestaciones que se deben priorizar varían en función del uso de la mano. A continuación, analizaremos las características de las pinzas industriales, las manos con múltiples dedos y las manos robóticas protésicas.
Pinzas industriales | Fuerza de sujeción necesaria y capacidad para realizar movimientos repetitivos
En las pinzas industriales, es fundamental disponer de una fuerza de sujeción que permita agarrar los objetos de forma estable, así como la capacidad de soportar movimientos repetitivos. El par necesario debe determinarse teniendo en cuenta no solo el peso de la pieza de trabajo, sino también su forma, la fricción, la longitud de las garras, la carrera de apertura y cierre, y la configuración del mecanismo de accionamiento.
Además, dado que en las tareas de transporte y clasificación se repiten las aperturas y cierres en poco tiempo, se exige que los motores tengan una respuesta rápida y sean duraderos. En el caso de los motores pequeños, el par puede expresarse en unidades de mN·m (milineutón-metro), por lo que resulta eficaz un diseño que garantice el par necesario combinando, si es preciso, un reductor.
La selección debe tener en cuenta no solo la fuerza de sujeción, sino también la velocidad de funcionamiento y la frecuencia de uso.
Manos con múltiples dedos | Tamaño reducido, peso ligero y alta capacidad de respuesta
Las manos multidáctilas requieren motores que, a pesar de ser pequeños y ligeros, ofrezcan una alta capacidad de respuesta. Esto se debe a que, para lograr un movimiento similar al de la mano humana, es necesario mover varios dedos y articulaciones, lo que suele aumentar el número de motores instalados.
Si el tamaño de cada motor aumenta, el peso y la inercia de toda la mano también aumentan, lo que afecta a la velocidad de funcionamiento y a la capacidad de carga del brazo robótico. Además, para movimientos como mover y detener los dedos rápidamente o ajustar la posición con precisión, es imprescindible que el sistema responda con rapidez a las entradas.
Dado que se accionan varios motores simultáneamente, es importante seleccionarlos prestando especial atención al equilibrio entre tamaño reducido, peso ligero y baja inercia, teniendo en cuenta también el consumo energético y la generación de calor.
Mano robótica protésica | Ligereza, silencio y movimientos naturales de los dedos
En las manos robóticas protésicas, además del tamaño reducido y la ligereza, son importantes el funcionamiento silencioso y el movimiento fluido de los dedos. Es necesario alojar varios motores y componentes de accionamiento en un espacio de tamaño similar al de una mano humana, y cuanto mayor es el peso de la extremidad, mayor es la carga que supone su uso y menor es la facilidad de manejo.
Además, en acciones cotidianas como coger un vaso, pinzar objetos o agarrarlos, no solo se requiere una gran fuerza de sujeción, sino también un control preciso de la fuerza para no dañar los objetos. Al tratarse de un dispositivo que se utiliza en el entorno doméstico, tampoco se pueden ignorar el ruido de funcionamiento de los motores y engranajes, la generación de calor por uso continuado ni el consumo de batería.
Para lograr una experiencia de uso cómoda, es necesario evaluar de forma integral la ligereza, la suavidad de control y el ahorro energético.
Cuatro puntos a tener en cuenta a la hora de elegir un motor para una mano robótica
A la hora de elegir un motor para una mano robótica, no es adecuado basarse únicamente en una única especificación, como el par máximo o el tamaño. Es necesario comprobar de forma integral varias características de rendimiento en función del uso y del mecanismo.
Los principales aspectos a tener en cuenta son los cuatro siguientes:
- Equilibrio entre el par necesario y el tamaño de montaje
- Capacidad de respuesta al arranque, la parada y el cambio de sentido de giro
- Suavidad de giro a bajas velocidades
- Generación de calor, consumo eléctrico y durabilidad
Dado que el par necesario, el tamaño, la capacidad de respuesta y la generación de calor están interrelacionados, es necesario evaluar el equilibrio teniendo en cuenta la aplicación y las condiciones de funcionamiento. A continuación, analizaremos cada uno de estos cuatro puntos por separado.
Determinar el par necesario y encontrar el equilibrio con el tamaño
En los motores para manos robóticas, es importante garantizar el par necesario y, al mismo tiempo, encontrar el equilibrio con el espacio de montaje. El par necesario no solo depende del peso de la pieza de trabajo, sino también de la longitud de los dedos, la distancia entre el eje de rotación y el punto de acción, la fricción y la eficiencia de transmisión del mecanismo, entre otros factores.
Si se da demasiada prioridad a la miniaturización, existe el riesgo de que se produzca una falta de fuerza de sujeción o una sobrecarga. Si se combina un reductor según sea necesario, es posible aumentar el par reduciendo la velocidad de rotación.
No hay que basarse únicamente en el tamaño, sino que es necesario determinar la configuración del motor y del engranaje partiendo de la fuerza de sujeción necesaria.
Comprobar la capacidad de respuesta
En las manos robóticas, dado que se repiten con frecuencia las operaciones de arranque, parada y inversión de sentido de giro, la capacidad de respuesta del motor también es importante. En movimientos como la apertura y el cierre rápidos de los dedos o la desaceleración al acercarse a un objeto, se requiere un rendimiento que permita seguir rápidamente las instrucciones.
En concreto, en las manos polidáctilas, dado que se mueven varias articulaciones de forma coordinada, el retraso en la respuesta de un solo motor puede afectar a la precisión del movimiento general y a la estabilidad del agarre. Es importante realizar la evaluación en condiciones de carga reales, teniendo en cuenta no solo el rendimiento de respuesta de cada motor, sino también la inercia de las partes giratorias, los dedos y los enlaces.
Comprobar la suavidad de movimiento a bajas velocidades
En las manos robóticas, la capacidad de moverse con suavidad a bajas velocidades también es un criterio de selección importante. En situaciones en las que hay que acercar lentamente los dedos al objeto o ajustar con precisión la posición de agarre, incluso una mínima irregularidad en la rotación puede provocar una torpeza en la punta de los dedos.
Hay que prestar especial atención al par de cogging, que es la fluctuación del par que se produce en función de la posición de rotación. Si el par de cogging es elevado, el movimiento puede volverse intermitente a baja velocidad, lo que dificulta los ajustes de posición precisos.
Es importante no solo tener en cuenta el número de revoluciones nominal y el par máximo, sino también comprobar las características de rotación a baja velocidad, para elegir un motor adecuado para una sujeción delicada.
Evaluación de la generación de calor, el consumo eléctrico y la durabilidad en función de las condiciones de uso
Los motores para manos robóticas deben evaluarse en cuanto a generación de calor, consumo eléctrico y durabilidad en función de las condiciones de uso reales. En el caso de manos con múltiples dedos, en las que se incorporan varios motores, aunque la generación de calor y el consumo eléctrico de cada uno de ellos sean reducidos, su acumulación puede suponer una carga considerable para el sistema de alimentación y el diseño térmico.
Dado que la disipación del calor resulta difícil dentro de un espacio cerrado, es importante tener en cuenta la magnitud de la carga, el tiempo de funcionamiento y la frecuencia de uso. Además, en aplicaciones industriales es imprescindible que el motor tenga una vida útil que le permita soportar aperturas y cierres repetidos.
No basta con fijarse únicamente en los valores del motor por sí solo, sino que es fundamental evaluar el sistema de accionamiento en su conjunto, incluyendo el reductor, los sensores y el sistema de control.
Por qué los motores sin núcleo son adecuados para las manos robóticas
En las manos robóticas no solo se requieren movimientos de apertura y cierre rápidos de los dedos, sino también movimientos como acercarse lentamente a un objeto o ajustar con precisión la posición de agarre. En estas aplicaciones, son importantes la capacidad de respuesta del motor y la suavidad a bajas velocidades.
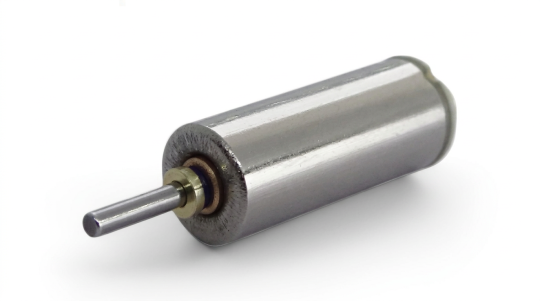
Entre los motores con escobillas, los de tipo sin núcleo —que carecen de núcleo de hierro— se caracterizan por facilitar la reducción de la inercia de las partes giratorias y por permitir controlar fácilmente el par de cogging. A continuación, explicamos por qué son compatibles con las manos robóticas desde dos perspectivas.
Su baja inercia facilita un arranque y una parada rápidos
Los motores con escobillas se dividen en dos tipos: los con núcleo (coreado) y los sin núcleo (sin núcleo). Los de tipo sin núcleo se caracterizan por ser más ligeros y por permitir reducir la inercia, al no tener núcleo de hierro en el rotor.
Cuanto menor es la inercia, más fácil resulta modificar la velocidad de rotación, lo que facilita una respuesta rápida incluso en movimientos que implican repetidas arranques, paradas y cambios de sentido. En las manos robóticas, que cambian con frecuencia entre la apertura y el cierre de los dedos y los movimientos articulares, una alta capacidad de respuesta se traduce en un mejor seguimiento de los movimientos de agarre y una mayor facilidad de manejo.
En particular, en aplicaciones en las que se mueven varias articulaciones de forma coordinada, como en las manos con múltiples dedos, es más fácil aprovechar las ventajas de una inercia baja.
Se obtiene una rotación suave con un par de cogging reducido
Los motores sin núcleo son adecuados para las manos robóticas, ya que permiten obtener una rotación suave incluso a bajas velocidades. En el caso de los motores con núcleo, la interacción magnética entre el núcleo de hierro y los imanes puede provocar una fluctuación del par denominada «par de cogging». Por el contrario, los motores sin núcleo, al carecer de núcleo de hierro, tienen una estructura que dificulta la aparición del par de cogging y facilita una rotación suave.
Cuanto menor sea el par de cogging, más fácil resultará controlar con suavidad movimientos como acercar lentamente los dedos al objeto o ajustar con precisión la posición de sujeción. En aplicaciones en las que se manipulan piezas de precisión u objetos frágiles, resulta más sencillo lograr movimientos de sujeción suaves, por lo que es importante comprobar las características de rotación incluso a bajas velocidades a la hora de seleccionar el motor.
Es importante seleccionar los motores para manos robóticas en función de la aplicación y el mecanismo
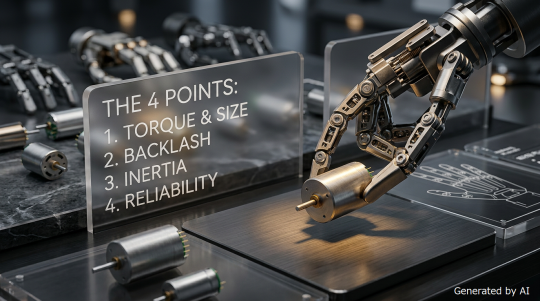
No existe un motor único adecuado para todas las manos robóticas, por lo que es importante seleccionarlo en función de la aplicación y el mecanismo. Las prestaciones prioritarias varían según el tipo: en las pinzas industriales, la fuerza de sujeción y la capacidad de realizar movimientos repetitivos; en las manos con múltiples dedos, el tamaño compacto, el peso ligero y la capacidad de respuesta; y en las prótesis de mano, el peso ligero, el funcionamiento silencioso y la suavidad de movimiento.
A la hora de seleccionar el motor, no solo hay que tener en cuenta el tamaño y el par del motor en sí, sino también la relación de reducción y la eficiencia de transmisión del reductor, la velocidad de funcionamiento, la frecuencia de uso, la generación de calor, el consumo eléctrico y el método de control. Aunque se cumplan las prestaciones necesarias, si surgen problemas como una generación de calor excesiva o que no quepa en el espacio de montaje, no se puede considerar un diseño práctico.
Cuando los requisitos sean complejos, es recomendable no basarse únicamente en los datos del catálogo, sino organizar primero el espacio de montaje, la fuerza de agarre y las condiciones de funcionamiento, y consultar posteriormente al fabricante del motor. Al analizar el sistema de accionamiento en su conjunto, incluyendo el motor y el engranaje, resulta más fácil seleccionar las especificaciones adecuadas para la aplicación.
Resumen
A la hora de seleccionar un motor para una mano robótica, es importante tener en cuenta no solo el par y el tamaño necesarios, sino también la capacidad de respuesta, la suavidad a bajas velocidades, la generación de calor, el consumo eléctrico y la durabilidad. Entre ellos, los motores sin núcleo son una opción muy interesante para aplicaciones que requieren una sujeción delicada o movimientos precisos de los dedos, ya que tienen baja inercia, responden rápidamente y permiten reducir fácilmente el par de cogging.
En Takiron CI ofrecemos motores compactos y motores con reductor. Si tiene dudas a la hora de seleccionar el motor que mejor se adapte al espacio de montaje, a la fuerza de sujeción necesaria y a las condiciones de funcionamiento, no dude en ponerse en contacto con nosotros.
Información sobre productos y consultas
Puedes consultar más detalles sobre los micromotores de C.I. Takiron en la siguiente página web.
- Página web del producto: https://cik-ele.com/
- Motores sin núcleo: https://cik-ele.com/products/list/coreless_motor/
- Motores sin escobillas: https://cik-ele.com/products/list/brushless_motor/
- Motorreductor: https://cik-ele.com/products/list/gearhead/
- Codificador: https://cik-ele.com/products/list/encoder/
Si tienes alguna duda a la hora de elegir un motor pequeño para el desarrollo de tus productos, no dudes en ponerte en contacto con nosotros a través del formulario de consulta. Nuestro equipo técnico analizará el uso y los requisitos que necesitas y te propondrá la solución más adecuada.
- Consultas: https://cik-ele.com/contact/