ロボットハンドでは、対象物をつかむ・離すだけでなく、指の開閉や関節の曲げ伸ばし、把持力の細かな調整まで求められます。電動式の場合、モータのサイズやトルク、応答性が適切でなければ、十分な把持力を得られなかったり、動作がぎこちなくなったりする可能性があります。
産業用グリッパ、多指ハンド、義手型では重視する性能も異なるため、用途や機構に合わせた選定が重要です。当記事では、ロボットハンドにおけるモータの役割や種類別の要求性能、選定ポイント、コアレスモータの特徴を解説します。
| 監修:タキロンシーアイ株式会社電子部品営業グループ 1919年の創業以来、プラスチック加工のリーディングカンパニーとして培った高度な技術力と知見に基づき、本記事を監修しています。当部では、超小型・高精度なマイクロモータの市場動向や最新技術を常に分析し、設計者や開発者の皆様へ付加価値の高い情報を提供することに注力しています。製品の特性を熟知した専門チームとして、正確かつ実用的なコンテンツの発信を通じて、お客様の課題解決と技術革新をサポートいたします。 |
ロボットハンドではモータが指や把持機構を駆動する
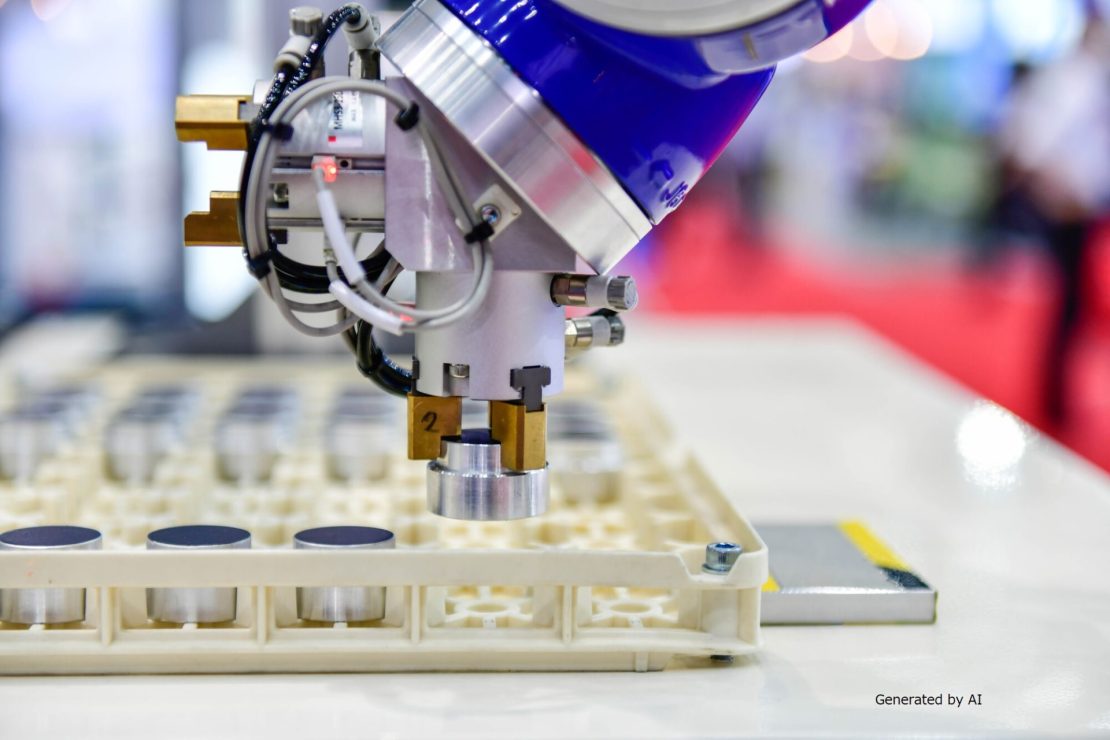
ロボットハンドとは、ロボットアームなどの先端に取り付けられ、対象物をつかむ・保持する・操作するといった役割を担う機構です。把持方法には把持型や吸着型、磁力型などがあります。なかでもモータを駆動源とする把持型では、モータが爪の開閉や指関節の曲げ伸ばし、回転動作を生み出します。
モータの回転を直接利用するだけでなく、ギアヘッドやリンク、ワイヤなどを介して指や爪へ伝える構造もあります。ギアヘッドを組み合わせることで、回転速度を下げながらトルクを高められるため、モータ単体では必要なトルクを確保しにくい小型モータを用いた駆動系にも有効です。
モータは単なる動力源ではなく、把持力や動作速度、応答性、位置決め精度、動作の滑らかさにも関わる重要な部品です。選定時は、ワークの重量や形状、必要な把持力、開閉速度、使用頻度などを整理したうえで、伝達機構や搭載スペースも考慮し、用途から必要性能を逆算することが重要です。
ロボットハンドの種類によってモータに求められる性能は変わる
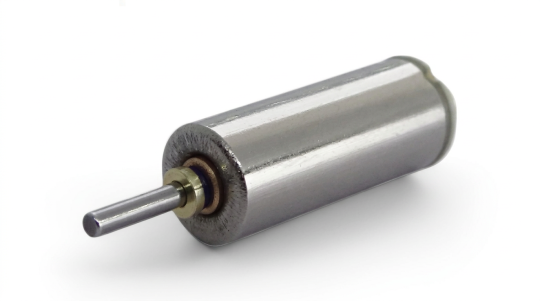
ロボットハンドに求められる性能は、用途や構造によって異なります。産業用グリッパ、多指ハンド、義手型では、重視すべきモータ性能も同じではありません。
まずは、代表的な3種類について、主な用途とモータ選定で重視したいポイントを整理します。
| ロボットハンドの種類 | 主な用途 | 重視するモータ性能 |
| 産業用グリッパ | 搬送・組立・仕分けなど | 把持力・応答性・耐久性 |
| 多指ハンド | 複雑な把持・操作 | 小型・軽量性・応答性・低慣性 |
| 義手型ロボットハンド | 日常動作・装着用途 | 軽量性・静粛性・滑らかさ・省電力性 |
モータ選定では、ハンドの用途に応じて重視する性能が変わります。以下では、産業用グリッパ、多指ハンド、義手型ロボットハンドの特徴をそれぞれ見ていきます。
産業用グリッパ|必要な把持力と繰り返し動作への対応
産業用グリッパでは、対象物を安定してつかめる把持力と、繰り返し動作への対応力が重要です。必要なトルクはワークの重量だけでなく、形状や摩擦、爪の長さ、開閉ストローク、駆動機構の構成などを踏まえて決める必要があります。
また、搬送や仕分けでは短時間で開閉を繰り返すため、モータには素早い応答性や耐久性も求められます。小型モータではトルクがmN・m(ミリニュートンメートル)単位になる場合もあるため、必要に応じてギアヘッドを組み合わせてトルクを確保する設計が有効です。
把持力だけでなく、動作速度や使用頻度まで含めて選定する必要があります。
多指ハンド|小型・軽量化と高い応答性
多指ハンドでは、小型・軽量でありながら高い応答性を備えたモータが求められます。人の手に近い動きを実現するには複数の指や関節を動かす必要があり、搭載するモータ数も増えやすいためです。
1台あたりのモータが大きくなると、ハンド全体の重量や慣性が増え、動作速度やロボットアームの可搬能力にも影響します。また、指を素早く動かして止める、位置を細かく調整するといった動作には、入力への追従性も欠かせません。
複数のモータを同時に動かすため、消費電力や発熱も含め、小型・軽量・低慣性のバランスを重視して選定することが重要です。
義手型ロボットハンド|軽量性・静粛性と自然な指動作
義手型ロボットハンドでは、小型・軽量性に加え、静粛性や滑らかな指動作が重要です。人の手に近い大きさに複数のモータや駆動部品を収める必要があり、手先の重量が増えるほど装着時の負担や操作性にも影響します。
また、コップを持つ、物をつまむ、物を握るといった日常動作では、強い把持力だけでなく、対象物を傷つけない細かな力加減が求められます。生活空間で使用する機器であるため、モータやギアの動作音、連続使用による発熱、バッテリー消費も無視できません。
快適な使用感を実現するには、軽さと滑らかな制御、省電力性を総合的に評価する必要があります。
ロボットハンド用モータを選ぶ4つのポイント
ロボットハンド用モータを選ぶ際は、最大トルクやサイズといった単一のスペックだけで判断するのは適切ではありません。用途や機構に応じて、複数の性能を総合的に確認する必要があります。
主な確認ポイントは、以下の4つです。
- 必要トルクと搭載サイズのバランス
- 始動・停止・正逆転への応答性
- 低速域での回転の滑らかさ
- 発熱・消費電力・耐久性
必要なトルクやサイズ、応答性、発熱などは相互に関係するため、用途や動作条件を踏まえてバランスを見る必要があります。ここからは、4つのポイントを個別に確認していきます。
必要トルクを把握し、サイズとのバランスを取る
ロボットハンド用モータでは、必要なトルクを確保しつつ、搭載スペースとのバランスを取ることが重要です。必要トルクはワークの重量だけでなく、指の長さや回転軸から作用点までの距離、摩擦、機構の伝達効率などによっても変わります。
小型化を優先しすぎると、把持力不足や過負荷につながるおそれがあります。必要に応じてギアヘッド(減速機)を組み合わせれば、回転速度を下げながらトルクを高めることが可能です。
サイズだけで判断せず、必要な把持力から逆算してモータとギア構成を決める必要があります。
応答性を確認する
ロボットハンドでは、始動・停止・正逆転を頻繁に繰り返すため、モータの応答性も重要です。指を素早く開閉したり、対象物へ近づく際に減速したりする動作では、指令に対して素早く追従できる性能が求められます。
特に、多指ハンドでは複数の関節を協調して動かすため、1台のモータの応答遅れが全体の動作精度や把持の安定性に影響する可能性があります。モータ単体の応答性能だけでなく、回転部分や指、リンクなどの慣性も考慮し、実際の負荷条件で評価することが大切です。
低速域での滑らかさを確認する
ロボットハンドでは、低速域で滑らかに動かせるかどうかも重要な選定ポイントです。対象物へゆっくり指を近づけたり、把持位置を細かく調整したりする場面では、わずかな回転ムラでも指先のぎこちなさにつながります。
特に注意したいのが、回転位置によって生じるトルクの変動であるコギングトルクです。コギングトルクが大きいと、低速時に動きが断続的になり、微細な位置調整が難しくなる場合があります。
定格回転数や最大トルクだけでなく、低速時の回転特性まで確認し、繊細な把持に適したモータを選ぶことが重要です。
発熱・消費電力・耐久性を使用条件から評価する
ロボットハンド用モータは、発熱・消費電力・耐久性を実際の使用条件に合わせて評価する必要があります。多指ハンドのように複数のモータを搭載する場合、1台ごとの発熱や消費電力は小さくても、積み重なることで電源や熱設計への負担が大きくなる可能性があります。
限られた筐体内では放熱しにくいため、負荷の大きさや運転時間、動作頻度まで想定して確認することが重要です。また、産業用途では繰り返し開閉に耐えられる寿命も欠かせません。
モータ単体の数値だけでなく、ギアヘッドやセンサ、制御系を含む駆動システム全体で判断することが大切です。
ロボットハンドにコアレスモータが適している理由
ロボットハンドでは、指を素早く開閉する動作だけでなく、対象物へゆっくり近づいたり、把持位置を細かく調整したりする動作も求められます。こうした用途では、モータの応答性と低速域での滑らかさが重要です。
ブラシモータのうち、鉄芯を持たないコアレス型は、回転部分の慣性を小さくしやすく、コギングトルクも抑えやすい特徴があります。ここでは、ロボットハンドと相性のよい理由を2つの観点から解説します。
低慣性のため素早い始動・停止に対応しやすい
ブラシモータには、鉄芯を持つコアード型と、鉄芯を持たないコアレス型があります。コアレス型はロータに鉄芯がない分、軽量化しやすく、慣性を小さくできる点が特徴です。
慣性が小さいほど回転速度を変えやすいため、始動・停止や正逆転を繰り返す動作でも素早く反応しやすくなります。指の開閉や関節動作を頻繁に切り替えるロボットハンドでは、応答性の高さが把持動作の追従性や操作性につながります。
特に、多指ハンドのように複数の関節を協調して動かす用途では、低慣性のメリットを生かしやすいでしょう。
コギングトルクが少なく滑らかな回転が得られる
コアレスモータは、低速域でも滑らかな回転を得やすい点がロボットハンドに適しています。コアード型の場合、鉄芯と磁石の磁気的な相互作用によってコギングトルクと呼ばれるトルク変動が生じることがあります。一方、コアレス型は鉄芯を持たないため、コギングトルクが生じにくく、滑らかな回転を得やすい構造です。
コギングトルクが小さいほど、対象物へゆっくり指を近づけたり、把持位置を細かく調整したりする動作を滑らかに制御しやすくなります。精密部品や壊れやすい対象物を扱う用途では、滑らかな把持動作を実現しやすいため、低速時の回転特性まで確認して選定することが重要です。
ロボットハンド用モータは用途と機構から選定することが重要
ロボットハンドに適したモータは一律ではなく、用途や機構に合わせて選定することが重要です。産業用グリッパでは把持力や繰り返し動作への対応、多指ハンドでは小型・軽量性と応答性、義手型では軽量性や静粛性、滑らかな動作など、優先する性能が異なります。
選定時はモータ単体のサイズやトルクだけでなく、ギアヘッドの減速比や伝達効率、動作速度、使用頻度、発熱、消費電力、制御方法まで含めて検討する必要があります。必要な性能を満たせていても、発熱が大きい、搭載スペースに収まらないといった問題があれば、実用的な設計とはいえません。
要求条件が複雑な場合は、カタログ上の数値だけで判断せず、搭載スペースや把持力、動作条件を整理したうえでモータメーカーに相談する方法も有効です。モータとギアを含めた駆動系全体で検討することで、用途に適した仕様を選びやすくなります。
まとめ
ロボットハンド用モータは、必要トルクやサイズだけでなく、応答性、低速域での滑らかさ、発熱、消費電力、耐久性まで含めて選定することが重要です。なかでもコアレスモータは、低慣性で素早く応答しやすく、コギングトルクを抑えやすいため、繊細な把持や細かな指動作を求める用途では有力な選択肢です。
タキロンシーアイでは、小型モータやギアードモータを展開しています。搭載スペースや必要な把持力、動作条件に合うモータ選定でお困りの場合は、ぜひお問い合わせください。
製品情報・お問い合わせ
タキロンシーアイのマイクロモータ製品については、以下のウェブサイトで詳細をご覧いただけます。
- 製品サイト:https://cik-ele.com/
- コアレスモータ:https://cik-ele.com/products/list/coreless_motor/
- ブラシレスモータ:https://cik-ele.com/products/list/brushless_motor/
- ギアードモータ:https://cik-ele.com/products/list/gearhead/
- エンコーダ:https://cik-ele.com/products/list/encoder/
お客様の製品開発における小型モータ選定でお困りの際は、お問い合わせフォームからお気軽にご相談ください。技術担当者が用途や要件をヒアリングし、最適なソリューションをご提案いたします。
お問い合わせ:https://cik-ele.com/contact/