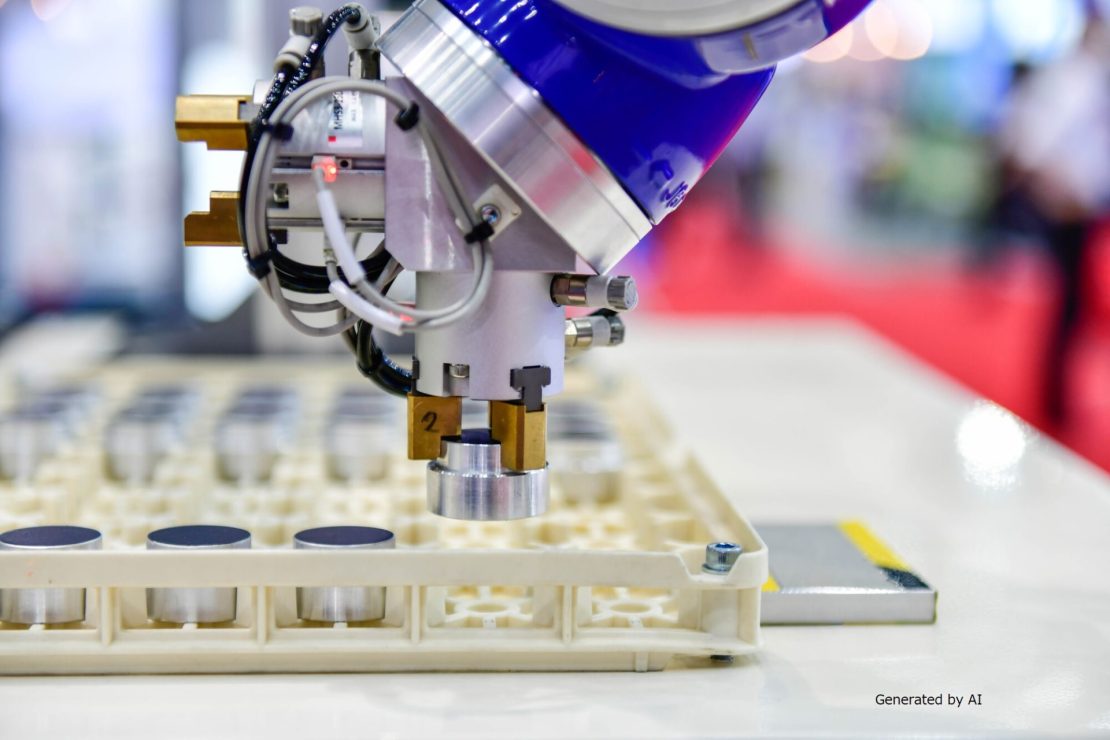
Bei Roboterhänden geht es nicht nur darum, Objekte zu greifen und loszulassen, sondern auch um das Öffnen und Schließen der Finger, das Beugen und Strecken der Gelenke sowie die feine Einstellung der Greifkraft. Bei elektrisch angetriebenen Modellen kann es zu unzureichender Greifkraft oder zu ungeschickten Bewegungen kommen, wenn Größe, Drehmoment und Ansprechverhalten des Motors nicht angemessen sind.
Da bei Industriegreifern, Mehrfingerhänden und Prothesen unterschiedliche Leistungsmerkmale im Vordergrund stehen, ist eine auf den jeweiligen Anwendungszweck und den mechanischen Aufbau abgestimmte Auswahl entscheidend. In diesem Artikel werden die Rolle des Motors in Roboterhänden, die Leistungsanforderungen nach Motortyp, Auswahlkriterien sowie die Eigenschaften von kernlosen Motoren erläutert.
| Unter der Aufsicht der Vertriebsgruppe für elektronische Bauteile der C.I. TAKIRON Corporation Dieser Artikel wurde auf der Grundlage der hochentwickelten technischen Kompetenz und des Fachwissens erstellt, die wir seit unserer Gründung im Jahr 1919 als führendes Unternehmen in der Kunststoffverarbeitung erworben haben.Unsere Abteilung analysiert kontinuierlich die Markttrends und neuesten Technologien im Bereich ultrakompakter, hochpräziser Mikromotoren und konzentriert sich darauf, Konstrukteuren und Entwicklern Informationen mit hohem Mehrwert zur Verfügung zu stellen. Als Expertenteam mit fundierten Kenntnissen der Produkteigenschaften unterstützen wir Sie durch die Bereitstellung präziser und praxisorientierter Inhalte bei der Lösung Ihrer Herausforderungen und bei technologischen Innovationen. |
Bei Roboterhänden treiben Motoren die Finger und den Greifmechanismus an
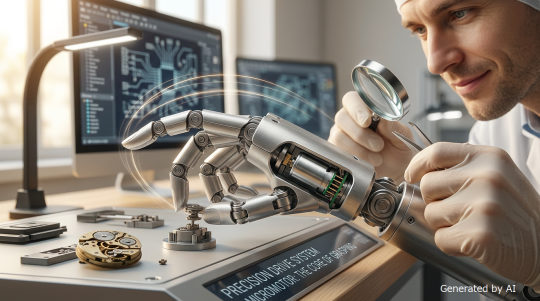
Eine Roboterhand ist ein Mechanismus, der an der Spitze eines Roboterarms oder ähnlichem angebracht wird und die Aufgabe übernimmt, Objekte zu greifen, zu halten und zu manipulieren. Zu den Greifmethoden gehören unter anderem Greif-, Saug- und Magnetgreifer. Insbesondere bei Greifern, die durch einen Motor angetrieben werden, erzeugt der Motor das Öffnen und Schließen der Greifklauen, das Beugen und Strecken der Fingergelenke sowie Drehbewegungen.
Es gibt nicht nur Konstruktionen, bei denen die Drehbewegung des Motors direkt genutzt wird, sondern auch solche, bei denen sie über Getriebeköpfe, Gelenke oder Seile auf die Finger oder Greifklauen übertragen wird. Durch den Einsatz von Getriebeköpfen lässt sich das Drehmoment bei gleichzeitiger Verringerung der Drehzahl erhöhen, was besonders bei Antriebssystemen mit kleinen Motoren von Vorteil ist, bei denen es schwierig ist, das erforderliche Drehmoment allein mit dem Motor zu erzielen.
Der Motor ist nicht nur eine reine Antriebsquelle, sondern ein wichtiges Bauteil, das auch die Greifkraft, die Bewegungsgeschwindigkeit, das Ansprechverhalten, die Positioniergenauigkeit und die Laufruhe beeinflusst. Bei der Auswahl ist es wichtig, zunächst das Gewicht und die Form des Werkstücks, die erforderliche Greifkraft, die Öffnungs- und Schließgeschwindigkeit sowie die Nutzungshäufigkeit zu erfassen und anschließend unter Berücksichtigung des Übertragungsmechanismus und des Einbauraums die erforderlichen Leistungsmerkmale ausgehend vom Anwendungszweck zu berechnen.
Die an den Motor gestellten Anforderungen variieren je nach Art der Roboterhand
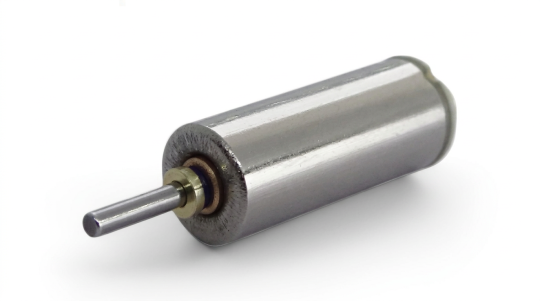
Die an Roboterhände gestellten Anforderungen variieren je nach Anwendungszweck und Aufbau. Bei Industriegreifern, Mehrfingerhänden und Prothesen sind die zu berücksichtigenden Motorleistungseigenschaften nicht dieselben.
Zunächst werden die drei typischen Arten sowie ihre Hauptanwendungsbereiche und die bei der Motorauswahl zu beachtenden Punkte zusammengefasst.
| Arten von Roboterhänden | Hauptanwendungsbereiche | Wichtige Motorleistungseigenschaften |
| Industriegreifer | Transport, Montage, Sortierung usw. | Greifkraft, Ansprechverhalten, Langlebigkeit |
| Mehrfinger-Greifer | Komplexe Greif- und Handhabungsvorgänge | Kompakt, leicht, reaktionsschnell, geringe Trägheit |
| Prothesenhand-Roboterhand | Alltagsbewegungen und Trageanwendungen | Geringes Gewicht, Geräuscharmut, Laufruhe, Energieeffizienz |
Bei der Auswahl des Motors variieren die priorisierten Leistungsmerkmale je nach Verwendungszweck der Hand. Im Folgenden werden die Eigenschaften von Industriegreifern, Mehrfingerhänden und Roboterhänden in Prothesenform jeweils betrachtet.
Industriegreifer | Erforderliche Greifkraft und Eignung für wiederholte Bewegungen
Bei Industriegreifern sind eine Greifkraft, die ein stabiles Ergreifen des Objekts gewährleistet, sowie die Eignung für wiederholte Bewegungen von entscheidender Bedeutung. Das erforderliche Drehmoment muss nicht nur unter Berücksichtigung des Gewichts des Werkstücks, sondern auch unter Einbeziehung von Form, Reibung, Länge der Greifklauen, Öffnungs- und Schließhub sowie der Konstruktion des Antriebsmechanismus bestimmt werden.
Da bei Transport- und Sortieraufgaben das Öffnen und Schließen in kurzer Zeit wiederholt erfolgt, werden vom Motor zudem eine schnelle Ansprechzeit und hohe Lebensdauer verlangt. Da das Drehmoment bei Kleinmotoren in Einheiten von mN·m (Millinewtonmeter) liegen kann, ist es sinnvoll, je nach Bedarf ein Getriebe zu kombinieren, um das erforderliche Drehmoment sicherzustellen.
Bei der Auswahl müssen nicht nur die Greifkraft, sondern auch die Betriebsgeschwindigkeit und die Nutzungshäufigkeit berücksichtigt werden.
Mehrfingerhand | Kompakt, leicht und reaktionsschnell
Bei Mehrfingerhänden sind Motoren gefragt, die kompakt und leicht sind und gleichzeitig eine hohe Ansprechbarkeit aufweisen. Denn um Bewegungen zu realisieren, die denen der menschlichen Hand nahekommen, müssen mehrere Finger und Gelenke bewegt werden, wodurch die Anzahl der eingebauten Motoren leicht zunimmt.
Werden die einzelnen Motoren größer, steigen das Gesamtgewicht und die Trägheit der Hand, was sich wiederum auf die Bewegungsgeschwindigkeit und die Tragfähigkeit des Roboterarms auswirkt. Zudem ist eine hohe Nachführgenauigkeit gegenüber den Eingabesignalen unerlässlich für Bewegungen wie das schnelle Bewegen und Anhalten der Finger sowie die feine Positionseinstellung.
Da mehrere Motoren gleichzeitig angetrieben werden, ist es wichtig, bei der Auswahl auf ein ausgewogenes Verhältnis zwischen kompakter Bauweise, geringem Gewicht und niedriger Trägheit zu achten, wobei auch der Stromverbrauch und die Wärmeentwicklung zu berücksichtigen sind.
Prothesen-Roboterhand | Geringes Gewicht, geräuscharmer Betrieb und natürliche Fingerbewegungen
Bei Roboterhänden in Prothesenform sind neben kompakter Bauweise und geringem Gewicht auch Laufruhe und flüssige Fingerbewegungen von entscheidender Bedeutung. Da mehrere Motoren und Antriebskomponenten in einer Größe untergebracht werden müssen, die der menschlichen Hand nahekommt, wirkt sich ein höheres Gewicht der Handspitze auf die Belastung beim Tragen sowie auf die Handhabung aus.
Zudem erfordern alltägliche Handgriffe wie das Halten eines Bechers, das Greifen oder das Festhalten von Gegenständen nicht nur eine starke Greifkraft, sondern auch eine fein abgestimmte Kraftdosierung, um die Gegenstände nicht zu beschädigen. Da es sich um Geräte für den Einsatz im Alltag handelt, dürfen auch die Betriebsgeräusche von Motoren und Getrieben, die Wärmeentwicklung bei Dauerbetrieb sowie der Batterieverbrauch nicht außer Acht gelassen werden.
Um ein angenehmes Nutzungserlebnis zu gewährleisten, müssen Leichtigkeit, reibungslose Steuerung und Energieeffizienz umfassend bewertet werden.
Vier wichtige Punkte bei der Auswahl von Motoren für Roboterhände
Bei der Auswahl eines Motors für Roboterhände ist es nicht sinnvoll, die Entscheidung allein anhand einzelner Spezifikationen wie dem maximalen Drehmoment oder der Größe zu treffen. Je nach Anwendungszweck und Mechanismus müssen mehrere Leistungsmerkmale umfassend geprüft werden.
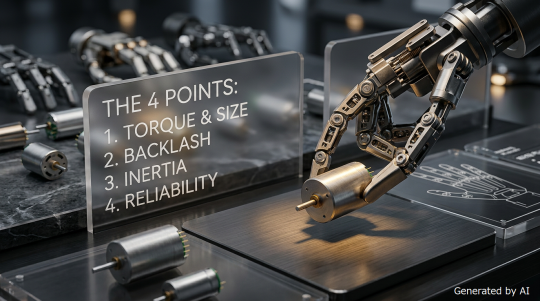
Die vier wichtigsten Punkte sind die folgenden:
- Ausgewogenes Verhältnis zwischen erforderlichem Drehmoment und Einbaugröße
- Reaktionsverhalten beim Anlaufen, Anhalten sowie beim Vorwärts- und Rückwärtslauf
- Laufruhe im niedrigen Drehzahlbereich
- Wärmeentwicklung, Leistungsaufnahme und Lebensdauer
Da das erforderliche Drehmoment, die Baugröße, die Ansprechbarkeit und die Wärmeentwicklung miteinander zusammenhängen, muss unter Berücksichtigung der Anwendung und der Betriebsbedingungen ein ausgewogenes Verhältnis gefunden werden. Im Folgenden werden die vier Punkte einzeln näher betrachtet.
Das erforderliche Drehmoment ermitteln und ein Gleichgewicht mit der Baugröße herstellen
Bei Motoren für Roboterhände ist es wichtig, das erforderliche Drehmoment sicherzustellen und gleichzeitig ein Gleichgewicht mit dem Einbauraum herzustellen. Das erforderliche Drehmoment hängt nicht nur vom Gewicht des Werkstücks ab, sondern auch von der Länge der Finger, dem Abstand zwischen Drehachse und Angriffspunkt, der Reibung sowie dem Wirkungsgrad des Getriebes.
Wird der Kompaktheit zu viel Priorität eingeräumt, besteht die Gefahr von unzureichender Greifkraft oder Überlastung. Durch den Einsatz eines Getriebekopfes (Untersetzungsgetriebes) lässt sich bei Bedarf das Drehmoment erhöhen, während die Drehzahl gesenkt wird.
Die Entscheidung über Motor und Getriebekonfiguration darf nicht allein anhand der Größe getroffen werden, sondern muss ausgehend von der erforderlichen Greifkraft rückwärts berechnet werden.
Überprüfung der Ansprechbarkeit
Da eine Roboterhand häufig Start-, Stopp- und Vorwärts-/Rückwärtsbewegungen wiederholt, ist auch die Ansprechbarkeit des Motors von Bedeutung. Bei Bewegungen wie dem schnellen Öffnen und Schließen der Finger oder dem Abbremsen beim Annähern an ein Objekt ist eine schnelle Reaktion auf Befehle erforderlich.
Insbesondere bei Mehrfinger-Greifern, bei denen mehrere Gelenke koordiniert bewegt werden, kann sich eine Reaktionsverzögerung eines einzelnen Motors auf die Gesamtgenauigkeit der Bewegung und die Stabilität des Griffs auswirken. Es ist wichtig, nicht nur die Reaktionsfähigkeit des einzelnen Motors zu berücksichtigen, sondern auch die Trägheit der rotierenden Teile, Finger und Gelenke einzubeziehen und die Bewertung unter realen Belastungsbedingungen durchzuführen.
Überprüfung der Laufruhe im niedrigen Drehzahlbereich
Bei Roboterhänden ist es ein wichtiger Auswahlkriterium, ob sie sich im niedrigen Drehzahlbereich reibungslos bewegen lassen. In Situationen, in denen die Finger langsam an das Objekt herangeführt werden oder die Greifposition feinjustiert werden muss, führen bereits geringfügige Drehungsschwankungen zu einer ungeschickten Bewegung der Fingerspitzen.
Besondere Aufmerksamkeit sollte dem Rastmoment gewidmet werden, einer durch die Drehposition bedingten Schwankung des Drehmoments. Ist das Rastmoment groß, kann die Bewegung bei niedrigen Drehzahlen abgehackt werden, was feine Positionsanpassungen erschwert.
Es ist wichtig, nicht nur die Nenndrehzahl und das maximale Drehmoment zu prüfen, sondern auch die Drehzahlcharakteristik bei niedrigen Drehzahlen, um einen Motor auszuwählen, der für präzises Greifen geeignet ist.
Bewertung von Wärmeentwicklung, Leistungsaufnahme und Lebensdauer unter Berücksichtigung der Einsatzbedingungen
Motoren für Roboterhände müssen hinsichtlich Wärmeentwicklung, Leistungsaufnahme und Lebensdauer unter Berücksichtigung der tatsächlichen Einsatzbedingungen bewertet werden. Bei Mehrfingerhänden, bei denen mehrere Motoren verbaut sind, kann es vorkommen, dass sich die Wärmeentwicklung und die Leistungsaufnahme der einzelnen Motoren zwar gering sind, sich jedoch summieren und somit eine erhebliche Belastung für die Stromversorgung und das Wärmemanagement darstellen.
Da die Wärmeableitung innerhalb des begrenzten Gehäuses schwierig ist, ist es wichtig, die Größe der Belastung, die Betriebszeit und die Betriebshäufigkeit zu berücksichtigen und zu überprüfen. Außerdem ist für industrielle Anwendungen eine Lebensdauer, die wiederholtes Öffnen und Schließen standhält, unerlässlich.
Es ist wichtig, die Bewertung nicht nur anhand der Werte des einzelnen Motors vorzunehmen, sondern das gesamte Antriebssystem einschließlich Getriebekopf, Sensoren und Steuerungssystem zu berücksichtigen.
Warum sind kernlose Motoren für Roboterhände geeignet?
Bei Roboterhänden sind nicht nur schnelle Öffnungs- und Schließbewegungen der Finger gefragt, sondern auch Bewegungen wie das langsame Annähern an Objekte oder die feine Anpassung der Greifposition. Für solche Anwendungen sind das Ansprechverhalten des Motors und seine Laufruhe im niedrigen Drehzahlbereich entscheidend.
Unter den Bürstenmotoren zeichnen sich kernlose Motoren dadurch aus, dass sich die Trägheit der rotierenden Teile leicht verringern lässt und das Rastmoment gut unterdrückt werden kann. Im Folgenden werden die Gründe für die gute Eignung für Roboterhände aus zwei Blickwinkeln erläutert.
Dank geringer Trägheit lassen sich schnelles Anlaufen und Anhalten leicht realisieren
Bei Bürstenmotoren gibt es zwei Typen: Motoren mit Eisenkern (Core-Typ) und Motoren ohne Eisenkern (Core-less-Typ). Da der Rotor des Core-less-Typs keinen Eisenkern besitzt, lassen sich diese Motoren leichter gewichtsreduzieren und weisen eine geringere Trägheit auf.
Je geringer die Trägheit, desto leichter lässt sich die Drehzahl ändern, sodass der Motor auch bei wiederholten Start- und Stoppvorgängen sowie beim Wechsel zwischen Vorwärts- und Rückwärtslauf schnell reagieren kann. Bei Roboterhänden, bei denen das Öffnen und Schließen der Finger sowie die Gelenkbewegungen häufig wechseln, führt eine hohe Reaktionsfähigkeit zu einer besseren Nachführung bei Greifvorgängen und einer besseren Bedienbarkeit.
Insbesondere bei Anwendungen, bei denen mehrere Gelenke koordiniert bewegt werden müssen, wie beispielsweise bei Mehrfingerhänden, lassen sich die Vorteile einer geringen Trägheit gut nutzen.
Geringes Rastmoment und gleichmäßige Drehbewegung
Kernlose Motoren eignen sich gut für Roboterhände, da sie auch im niedrigen Drehzahlbereich leicht eine gleichmäßige Drehbewegung erzielen. Bei Motoren mit Eisenkern kann es aufgrund der magnetischen Wechselwirkung zwischen Eisenkern und Magneten zu Drehmomentschwankungen kommen, die als Rastmoment bezeichnet werden. Kernlose Motoren hingegen verfügen über keinen Eisenkern, sodass kaum ein Rastmoment auftritt und sich eine gleichmäßige Drehbewegung leicht erzielen lässt.
Je geringer das Rastmoment ist, desto einfacher lassen sich Bewegungen wie das langsame Annähern der Finger an das Objekt oder die feine Anpassung der Greifposition reibungslos steuern. Bei Anwendungen, bei denen Präzisionsteile oder zerbrechliche Objekte gehandhabt werden, ist es wichtig, die Auswahl unter Berücksichtigung der Drehzahlcharakteristik bei niedrigen Drehzahlen zu treffen, da sich so reibungslose Greifbewegungen leichter realisieren lassen.
Bei der Auswahl von Motoren für Roboterhände sind Anwendungszweck und Mechanismus entscheidend
Es gibt keinen einheitlichen Standard für Motoren, die für Roboterhände geeignet sind; daher ist es wichtig, die Auswahl entsprechend der Anwendung und der Mechanik vorzunehmen. Bei industriellen Greifern stehen die Greifkraft und die Eignung für wiederholte Bewegungen im Vordergrund, bei Mehrfingerhänden sind Kompaktheit, geringes Gewicht und Reaktionsfähigkeit entscheidend, während bei Prothesen das geringe Gewicht, die Geräuscharmut und die sanfte Bewegung im Vordergrund stehen.
Bei der Auswahl müssen nicht nur die Größe und das Drehmoment des Motors selbst berücksichtigt werden, sondern auch das Untersetzungsverhältnis und der Wirkungsgrad des Getriebekopfes, die Betriebsgeschwindigkeit, die Nutzungshäufigkeit, die Wärmeentwicklung, die Leistungsaufnahme sowie die Steuerungsmethode. Selbst wenn die erforderlichen Leistungsmerkmale erfüllt werden, kann von einer praxistauglichen Konstruktion keine Rede sein, wenn Probleme wie eine zu hohe Wärmeentwicklung oder eine zu große Baugröße auftreten, die den Einbauraum sprengen.
Bei komplexen Anforderungen empfiehlt es sich, die Entscheidung nicht allein anhand der Katalogwerte zu treffen, sondern zunächst den Einbauraum, die Greifkraft und die Betriebsbedingungen zu klären und sich anschließend an den Motorhersteller zu wenden. Durch die Betrachtung des gesamten Antriebssystems einschließlich Motor und Getriebe lassen sich leichter für den jeweiligen Anwendungszweck geeignete Spezifikationen auswählen.
Zusammenfassung
Bei der Auswahl von Motoren für Roboterhände ist es wichtig, nicht nur das erforderliche Drehmoment und die Größe zu berücksichtigen, sondern auch die Ansprechgeschwindigkeit, die Laufruhe im niedrigen Drehzahlbereich, die Wärmeentwicklung, die Leistungsaufnahme und die Lebensdauer. Insbesondere kernlose Motoren zeichnen sich durch eine geringe Trägheit und eine schnelle Ansprechbarkeit aus und lassen sich leicht auf ein geringes Rastmoment abstimmen. Daher sind sie eine hervorragende Wahl für Anwendungen, die ein feinfühliges Greifen und präzise Fingerbewegungen erfordern.
Takiron CI bietet Kleinmotoren und Getriebemotoren an. Wenn Sie Schwierigkeiten bei der Auswahl eines Motors haben, der zu Ihrem Einbauraum, der erforderlichen Greifkraft und den Betriebsbedingungen passt, wenden Sie sich bitte an uns.
Produktinformationen und Kontakt
Ausführliche Informationen zu den Mikromotoren von C.I. Takiron finden Sie auf der folgenden Website.
- Produktseite: https://cik-ele.com/
- Kernlose Motoren: https://cik-ele.com/products/list/coreless_motor/
- Bürstenloser Motor: https://cik-ele.com/products/list/brushless_motor/
- Getriebemotoren: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Sollten Sie bei der Auswahl von Kleinmotoren für Ihre Produktentwicklung auf Schwierigkeiten stoßen, können Sie sich gerne über das Kontaktformular an uns wenden. Unsere technischen Berater werden Ihre Anwendungszwecke und Anforderungen mit Ihnen besprechen und Ihnen die optimale Lösung vorschlagen.
- Kontakt: https://cik-ele.com/contact/
- Kontakt: https://cik-ele.com/contact/