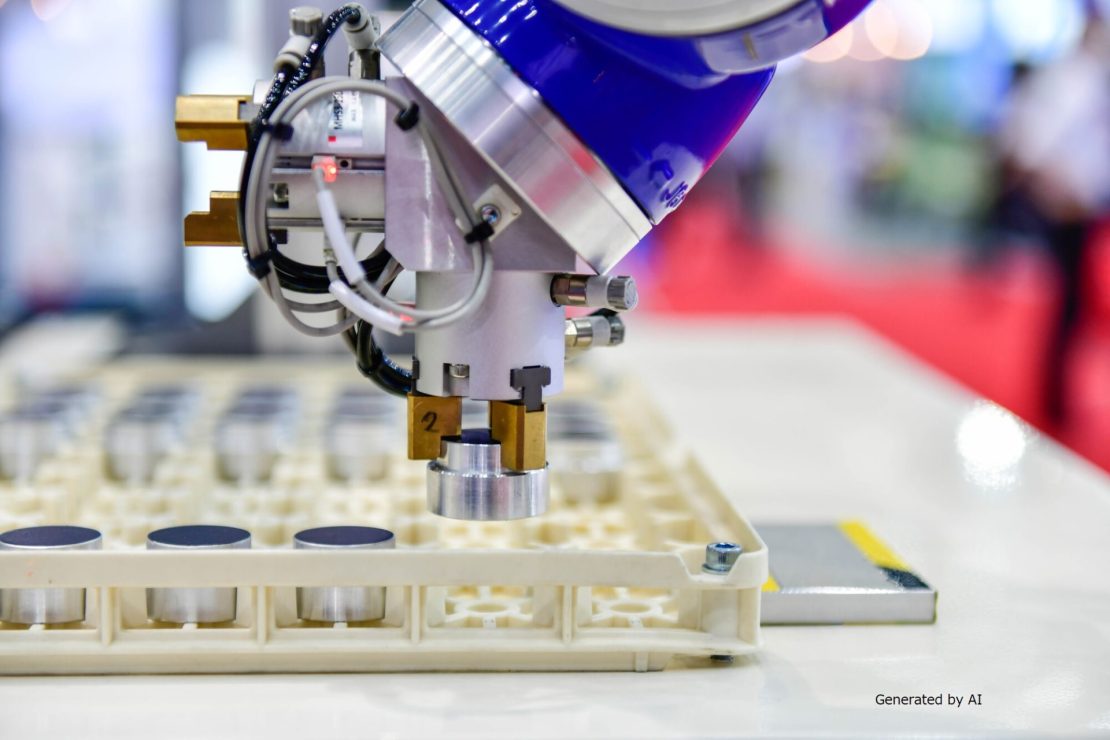
Nelle mani robotiche non è richiesto solo di afferrare e rilasciare oggetti, ma anche di aprire e chiudere le dita, flettere ed estendere le articolazioni, nonché di regolare con precisione la forza di presa. Nel caso dei modelli elettrici, se le dimensioni, la coppia e la reattività del motore non sono adeguate, è possibile che non si ottenga una forza di presa sufficiente o che i movimenti risultino goffi.
Poiché le prestazioni prioritarie variano a seconda che si tratti di pinze industriali, mani a più dita o protesi, è fondamentale effettuare una scelta adeguata all’applicazione e al meccanismo. In questo articolo illustreremo il ruolo dei motori nelle mani robotiche, le prestazioni richieste in base alla tipologia, i criteri di selezione e le caratteristiche dei motori senza nucleo.
| A cura di: Gruppo Commerciale Componenti Elettronici, C.I. TAKIRON Corporation Questo articolo è stato curato sulla base delle competenze tecniche avanzate e delle conoscenze acquisite nel corso degli anni, sin dalla fondazione dell’azienda nel 1919, come leader nel settore della lavorazione delle materie plastiche.Il nostro reparto analizza costantemente le tendenze di mercato e le ultime tecnologie relative ai micromotori ultracompatti e ad alta precisione, concentrandosi sulla fornitura di informazioni di alto valore aggiunto a progettisti e sviluppatori. In qualità di team di esperti che conosce a fondo le caratteristiche dei prodotti, ti aiutiamo a risolvere le tue sfide e a promuovere l’innovazione tecnologica attraverso contenuti accurati e pratici. |
Nella mano robotica, il motore aziona le dita e il meccanismo di presa
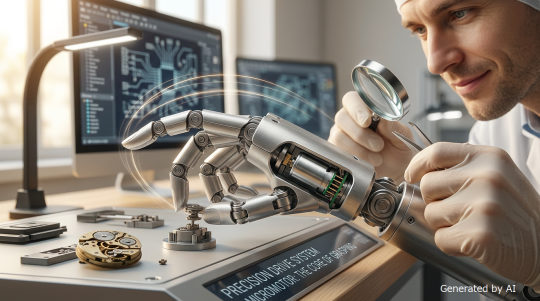
Una mano robotica è un meccanismo montato all’estremità di un braccio robotico o simili, che svolge funzioni quali afferrare, trattenere e manipolare oggetti. Tra i metodi di presa vi sono quelli a presa meccanica, a ventosa e magnetici. In particolare, nel tipo a presa meccanica, in cui il motore funge da fonte di azionamento, il motore genera l’apertura e la chiusura delle pinze, la flessione e l’estensione delle articolazioni delle dita e i movimenti rotatori.
Oltre a sfruttare direttamente la rotazione del motore, esistono anche strutture che trasmettono il movimento alle dita o alle pinze tramite riduttori, leveraggi o cavi. L’utilizzo di riduttori consente di ridurre la velocità di rotazione aumentando al contempo la coppia; ciò rende questa soluzione efficace anche nei sistemi di azionamento che utilizzano motori di piccole dimensioni, con i quali è difficile garantire la coppia necessaria utilizzando il solo motore.
Il motore non è una semplice fonte di potenza, ma un componente fondamentale che influisce anche sulla forza di presa, sulla velocità di movimento, sulla reattività, sulla precisione di posizionamento e sulla fluidità del movimento. Al momento della scelta, è importante analizzare il peso e la forma del pezzo da manipolare, la forza di presa necessaria, la velocità di apertura e chiusura e la frequenza di utilizzo; inoltre, tenendo conto del meccanismo di trasmissione e dello spazio di installazione, è fondamentale calcolare a ritroso le prestazioni richieste in base all’applicazione.
Le prestazioni richieste ai motori variano a seconda del tipo di mano robotica
Le prestazioni richieste a una mano robotica variano a seconda dell’applicazione e della struttura. Per le pinze industriali, le mani a più dita e le protesi per le mani, le caratteristiche dei motori a cui prestare maggiore attenzione non sono le stesse.
In primo luogo, esamineremo i tre tipi più rappresentativi, illustrandone le principali applicazioni e i punti chiave da considerare nella scelta del motore.
Tipi di mani robotiche | Usi principali | Caratteristiche del motore più importanti |
Pinza industriale | Trasporto, assemblaggio, smistamento, ecc. | Forza di presa, reattività, resistenza |
Mano a più dita | Presa e manipolazione complesse | Dimensioni ridotte, leggerezza, reattività, bassa inerzia |
Mano robotica protesica | Azioni quotidiane, uso come protesi | Leggerezza, silenziosità, fluidità, risparmio energetico |
Nella scelta del motore, le prestazioni da privilegiare variano a seconda dell’impiego della mano robotica. Di seguito esamineremo le caratteristiche delle pinze industriali, delle mani robotiche a più dita e delle mani robotiche protesiche.
Pinze industriali | Forza di presa necessaria e capacità di sopportare movimenti ripetitivi
Nelle pinze industriali sono fondamentali sia la forza di presa necessaria per afferrare in modo stabile l’oggetto, sia la capacità di sopportare movimenti ripetitivi. La coppia necessaria deve essere determinata tenendo conto non solo del peso del pezzo, ma anche della sua forma, dell’attrito, della lunghezza delle ganasce, della corsa di apertura e chiusura e della configurazione del meccanismo di azionamento.
Inoltre, nelle operazioni di trasporto e smistamento, poiché si ripetono aperture e chiusure in tempi brevi, ai motori sono richieste rapidità di risposta e resistenza. Poiché nei motori di piccole dimensioni la coppia può essere espressa in mN·m (millinewton metri), è efficace una progettazione che garantisca la coppia necessaria combinando, se del caso, un riduttore.
La scelta deve tenere conto non solo della forza di presa, ma anche della velocità di funzionamento e della frequenza di utilizzo.
Mano a più dita | Dimensioni ridotte, leggerezza ed elevata reattività
Per le mani a più dita sono richiesti motori che, pur essendo compatti e leggeri, garantiscano un’elevata reattività. Questo perché, per realizzare movimenti simili a quelli della mano umana, è necessario muovere più dita e articolazioni, il che comporta spesso un aumento del numero di motori installati.
Se i motori singoli diventano più grandi, aumentano il peso e l’inerzia dell’intera mano, con ripercussioni sulla velocità di movimento e sulla capacità di carico del braccio robotico. Inoltre, per operazioni quali muovere e arrestare rapidamente le dita o regolarne la posizione con precisione, è indispensabile anche la capacità di seguire con precisione gli input.
Poiché si azionano più motori contemporaneamente, è importante effettuare la selezione prestando attenzione all’equilibrio tra dimensioni ridotte, leggerezza e bassa inerzia, tenendo conto anche del consumo energetico e della generazione di calore.
Mano robotica protesica | Leggerezza, silenziosità e movimenti naturali delle dita
Nelle mani robotiche protesiche, oltre alle dimensioni ridotte e alla leggerezza, sono importanti anche la silenziosità e la fluidità dei movimenti delle dita. È necessario alloggiare più motori e componenti di azionamento in uno spazio di dimensioni simili a quelle di una mano umana; quanto maggiore è il peso della mano, tanto maggiore è l’impatto sul disagio durante l’indossamento e sulla maneggevolezza.
Inoltre, nelle azioni quotidiane come tenere in mano un bicchiere, afferrare o stringere oggetti, non è richiesta solo una forte forza di presa, ma anche una regolazione precisa della forza per non danneggiare gli oggetti. Trattandosi di dispositivi utilizzati nella vita quotidiana, non si possono ignorare il rumore di funzionamento di motori e ingranaggi, la generazione di calore dovuta all’uso prolungato e il consumo della batteria.
Per garantire un’esperienza d’uso confortevole, è necessario valutare in modo globale la leggerezza, la fluidità dei comandi e l’efficienza energetica.
4 punti chiave per la scelta dei motori per mani robotiche
Quando si sceglie un motore per una mano robotica, non è opportuno basarsi esclusivamente su singole specifiche, come la coppia massima o le dimensioni. È necessario valutare in modo globale diverse caratteristiche, a seconda dell’applicazione e del meccanismo.
I principali punti da verificare sono i seguenti quattro.
- Equilibrio tra coppia richiesta e dimensioni di installazione
- Reattività all’avvio, all’arresto e al cambio di direzione
- Fluidità di rotazione a basse velocità
- Generazione di calore, consumo energetico e durata
Poiché la coppia richiesta, le dimensioni, la reattività e la generazione di calore sono fattori correlati tra loro, è necessario valutare il loro equilibrio tenendo conto dell’applicazione e delle condizioni operative. Di seguito esamineremo questi quattro punti singolarmente.
Determinare la coppia richiesta e trovare il giusto equilibrio con le dimensioni
Nei motori per mani robotiche è importante garantire la coppia richiesta mantenendo al contempo l’equilibrio con lo spazio di installazione. La coppia richiesta non dipende solo dal peso del pezzo da lavorare, ma varia anche in base alla lunghezza delle dita, alla distanza tra l’asse di rotazione e il punto di applicazione della forza, all’attrito e all’efficienza di trasmissione del meccanismo.
Dare troppa priorità alla miniaturizzazione può comportare una forza di presa insufficiente o un sovraccarico. Se necessario, combinando un riduttore è possibile aumentare la coppia riducendo la velocità di rotazione.
Non bisogna basarsi esclusivamente sulle dimensioni, ma determinare la configurazione del motore e del riduttore partendo dalla forza di presa necessaria.
Verificare la reattività
Nelle mani robotiche, poiché si ripetono frequentemente operazioni di avvio, arresto e inversione di rotazione, anche la reattività del motore è importante. Nelle operazioni che prevedono l’apertura e la chiusura rapida delle dita o la decelerazione durante l’avvicinamento all’oggetto, è richiesta una capacità di seguire rapidamente i comandi.
In particolare, nelle mani robotiche a più dita, poiché le articolazioni si muovono in modo coordinato, un ritardo nella risposta di un singolo motore può influire sulla precisione complessiva del movimento e sulla stabilità della presa. È importante valutare non solo le prestazioni di risposta del singolo motore, ma anche l’inerzia delle parti rotanti, delle dita e dei collegamenti, in condizioni di carico reali.
Verifica della fluidità a basse velocità
Per le mani robotiche, la capacità di muoversi in modo fluido a basse velocità rappresenta un altro importante criterio di selezione. Nelle situazioni in cui è necessario avvicinare lentamente le dita all’oggetto o regolare con precisione la posizione di presa, anche la minima irregolarità di rotazione può causare una sensazione di goffaggine nella punta delle dita.
Un aspetto che richiede particolare attenzione è la coppia di cogging, ovvero la variazione di coppia che si verifica a seconda della posizione di rotazione. Se la coppia di cogging è elevata, il movimento a bassa velocità può diventare discontinuo, rendendo difficile la regolazione fine della posizione.
È importante verificare non solo il numero di giri nominale e la coppia massima, ma anche le caratteristiche di rotazione a bassa velocità, al fine di scegliere un motore adatto a una presa delicata.
Valutazione di surriscaldamento, consumo energetico e durata in base alle condizioni d’uso
I motori per mani robotiche devono essere valutati in termini di surriscaldamento, consumo energetico e durata in base alle effettive condizioni d’uso. Nel caso di mani a più dita, che montano più motori, anche se il surriscaldamento e il consumo energetico di ogni singolo motore sono ridotti, il loro accumulo può comportare un carico significativo sull’alimentazione e sulla progettazione termica.
Poiché all’interno di un alloggiamento di dimensioni limitate è difficile dissipare il calore, è importante effettuare verifiche tenendo conto dell’entità del carico, del tempo di funzionamento e della frequenza di azionamento. Inoltre, negli impieghi industriali è indispensabile una durata in grado di resistere a ripetute operazioni di apertura e chiusura.
È fondamentale valutare non solo i valori del singolo motore, ma l’intero sistema di azionamento, compresi riduttore, sensori e sistema di controllo.
Perché i motori senza nucleo sono adatti alle mani robotiche
Una mano robotica deve essere in grado non solo di aprire e chiudere rapidamente le dita, ma anche di avvicinarsi lentamente all’oggetto da afferrare e di regolare con precisione la posizione di presa. In tali applicazioni, la reattività del motore e la fluidità a basse velocità sono fondamentali.
Tra i motori a spazzole, quelli di tipo “core-less” (senza nucleo) presentano il vantaggio di ridurre facilmente l’inerzia delle parti rotanti e di limitare la coppia di cogging. Di seguito spieghiamo, da due punti di vista, perché sono particolarmente adatti alle mani robotiche.
La bassa inerzia facilita rapidi avviamenti e arresti
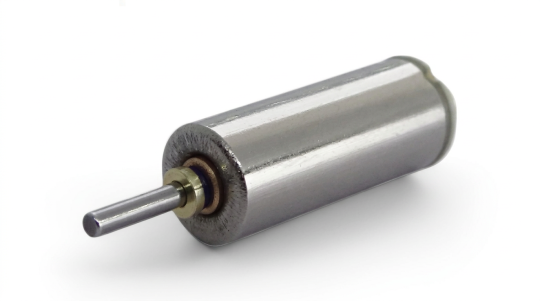
I motori a spazzole si dividono in due tipi: quelli con nucleo (core) e quelli senza nucleo (core-less). I modelli core-less, non avendo un nucleo nel rotore, sono più leggeri e presentano una minore inerzia.
Minore è l’inerzia, più facile è variare la velocità di rotazione; di conseguenza, il motore reagisce più rapidamente anche in caso di operazioni che comportano ripetute partenze, arresti e inversioni di rotazione. Nelle mani robotiche, che richiedono frequenti cambi di posizione delle dita e movimenti articolari, l’elevata reattività si traduce in una migliore capacità di seguire i movimenti di presa e in una maggiore maneggevolezza.
In particolare, in applicazioni che richiedono il movimento coordinato di più articolazioni, come nel caso delle mani robotiche a più dita, è facile sfruttare i vantaggi offerti dalla bassa inerzia.
Coppia di cogging ridotta e rotazione fluida
I motori senza nucleo sono adatti alle mani robotiche poiché consentono di ottenere una rotazione fluida anche a basse velocità. Nei modelli con nucleo, l’interazione magnetica tra il nucleo di ferro e i magneti può causare una variazione di coppia denominata coppia di cogging. Al contrario, i modelli senza nucleo, non avendo un nucleo di ferro, sono strutturati in modo tale da ridurre la formazione della coppia di cogging e consentire una rotazione fluida.
Minore è la coppia di cogging, più facile sarà controllare in modo fluido le operazioni quali l’avvicinamento graduale delle dita all’oggetto o la regolazione precisa della posizione di presa. Nelle applicazioni che prevedono la manipolazione di componenti di precisione o oggetti fragili, poiché è più facile realizzare movimenti di presa fluidi, è importante verificare le caratteristiche di rotazione anche a bassa velocità prima di procedere alla selezione.
È importante selezionare i motori per le mani robotiche in base all’applicazione e al meccanismo
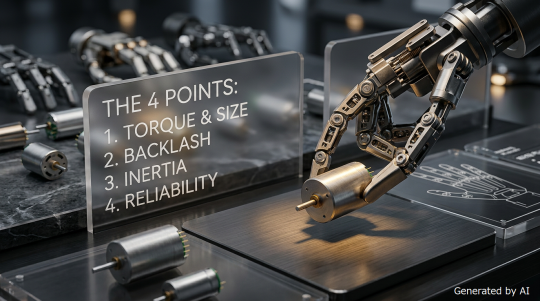
Non esiste un motore unico adatto a tutte le mani robotiche; è fondamentale sceglierlo in base all’applicazione e al meccanismo. Le prestazioni prioritarie variano a seconda del tipo di mano: per le pinze industriali sono importanti la forza di presa e la capacità di eseguire movimenti ripetitivi; per le mani a più dita, le dimensioni compatte, la leggerezza e la reattività; per le protesi, invece, la leggerezza, la silenziosità e la fluidità dei movimenti.
Al momento della selezione, è necessario valutare non solo le dimensioni e la coppia del motore singolo, ma anche il rapporto di riduzione e l’efficienza di trasmissione del riduttore, la velocità di funzionamento, la frequenza di utilizzo, la generazione di calore, il consumo energetico e il metodo di controllo. Anche se le prestazioni richieste vengono soddisfatte, se sussistono problemi quali un’elevata generazione di calore o l’impossibilità di inserire il motore nello spazio disponibile, il progetto non può essere considerato pratico.
Quando i requisiti sono complessi, è consigliabile non basarsi esclusivamente sui valori riportati nei cataloghi, ma piuttosto analizzare lo spazio di installazione, la forza di presa e le condizioni operative prima di consultare il produttore del motore. Valutando l’intero sistema di azionamento, compreso il motore e il riduttore, è più facile scegliere le specifiche adatte all’applicazione.
Riepilogo
Nella scelta dei motori per mani robotiche è importante considerare non solo la coppia e le dimensioni richieste, ma anche la reattività, la fluidità ai bassi regimi, la generazione di calore, il consumo energetico e la durata. In particolare, i motori senza nucleo, grazie alla loro bassa inerzia, alla rapidità di risposta e alla facilità con cui è possibile ridurre la coppia di cogging, rappresentano una scelta ottimale per applicazioni che richiedono una presa delicata e movimenti precisi delle dita.
Takiron CI offre una gamma di motori compatti e motoriduttori. Se avete difficoltà a scegliere il motore più adatto allo spazio di installazione, alla forza di presa richiesta e alle condizioni operative, non esitate a contattarci.
Informazioni sui prodotti e richieste di informazioni
Per maggiori dettagli sui micromotori di C.I. Takiron, dai un’occhiata al sito web qui sotto.
- Sito del prodotto: https://cik-ele.com/
- Motori senza nucleo: https://cik-ele.com/products/list/coreless_motor/
- Motori brushless: https://cik-ele.com/products/list/brushless_motor/
- Motoriduttore: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Se hai difficoltà a scegliere il motore compatto giusto per lo sviluppo del tuo prodotto, non esitare a contattarci tramite il modulo di richiesta. Un nostro tecnico valuterà l’applicazione e le tue esigenze per proporti la soluzione più adatta.
- Contatti: https://cik-ele.com/contact/