Une main robotisée doit non seulement saisir et relâcher des objets, mais aussi ouvrir et fermer les doigts, plier et étendre les articulations, et ajuster avec précision la force de préhension. Dans le cas d’un système motorisé, si la taille, le couple et la réactivité du moteur ne sont pas adaptés, il est possible que la force de préhension soit insuffisante ou que les mouvements soient saccadés.
Les performances privilégiées varient selon qu’il s’agit de pinces industrielles, de mains à plusieurs doigts ou de prothèses de main ; il est donc essentiel de choisir un moteur adapté à l’application et au mécanisme. Cet article explique le rôle des moteurs dans les mains robotiques, les performances requises par type, les critères de sélection, ainsi que les caractéristiques des moteurs sans noyau.
| Sous la supervision du groupe commercial des composants électroniques de C.I. TAKIRON Corporation Nous supervisons la rédaction de cet article en nous appuyant sur les compétences techniques de pointe et l’expertise acquises depuis notre création en 1919 en tant qu’entreprise leader dans le domaine de la transformation des matières plastiques.Au sein de notre département, nous analysons en permanence les tendances du marché et les dernières technologies relatives aux micromoteurs ultra-compacts et de haute précision, et nous nous attachons à fournir des informations à forte valeur ajoutée aux concepteurs et développeurs. En tant qu’équipe d’experts maîtrisant parfaitement les caractéristiques des produits, nous vous accompagnons dans la résolution de vos défis et dans l’innovation technologique grâce à la diffusion de contenus précis et concrets. |
Dans les mains robotiques, le moteur entraîne les doigts et le mécanisme de préhension
Une main robotisée est un mécanisme monté à l’extrémité d’un bras robotisé, entre autres, et chargé de saisir, maintenir et manipuler des objets. Il existe différents types de préhension : par serrage, par aspiration, par aimantation, etc. Parmi ceux-ci, dans le cas de la préhension par serrage, où le moteur sert de source d’entraînement, celui-ci génère l’ouverture et la fermeture des griffes, la flexion et l’extension des articulations des doigts, ainsi que les mouvements de rotation.
Il existe non seulement des structures qui utilisent directement la rotation du moteur, mais aussi celles qui transmettent le mouvement aux doigts ou aux griffes par l’intermédiaire d’un réducteur, de bielles ou de câbles. L’utilisation d’un réducteur permet de réduire la vitesse de rotation tout en augmentant le couple ; cela s’avère donc particulièrement efficace pour les systèmes d’entraînement utilisant des moteurs de petite taille, pour lesquels il est difficile d’obtenir le couple nécessaire avec un moteur seul.
Le moteur n’est pas une simple source d’énergie, mais un composant essentiel qui influe également sur la force de préhension, la vitesse de fonctionnement, la réactivité, la précision de positionnement et la fluidité des mouvements. Lors de la sélection, il est important de déterminer les performances requises en fonction de l’application, après avoir analysé le poids et la forme de la pièce à manipuler, la force de préhension nécessaire, la vitesse d’ouverture et de fermeture, ainsi que la fréquence d’utilisation, tout en tenant compte du mécanisme de transmission et de l’espace disponible pour l’installation.
Les performances requises pour le moteur varient en fonction du type de main robotisée
Les performances requises pour une main robotisée varient en fonction de son application et de sa structure. Les performances du moteur à privilégier ne sont pas les mêmes pour les pinces industrielles, les mains à plusieurs doigts et les prothèses de main.
Commençons par passer en revue les trois types les plus courants, en précisant leurs principales applications et les critères à privilégier lors du choix du moteur.
| Types de mains robotiques | Utilisations principales | Performances du moteur à privilégier |
| Pince industrielle | Manutention, assemblage, tri, etc. | Force de préhension, réactivité, durabilité |
| Main à plusieurs doigt | Préhensions et manipulations complexes | Compacité, légèreté, réactivité, faible inertie |
| Main robotisée de type prothèse | Actes de la vie quotidienne et utilisation en tant que prothèse | Légèreté, silence, fluidité, faible consommation d’énergie |
Lors du choix d’un moteur, les performances à privilégier varient en fonction de l’utilisation prévue de la main. Nous allons examiner ci-dessous les caractéristiques respectives des pinces industrielles, des mains à plusieurs doigts et des mains robotiques prothétiques.
Pince industrielle | Force de préhension requise et capacité à effectuer des mouvements répétitifs
Pour les pinces industrielles, il est essentiel de disposer d’une force de préhension permettant de saisir les objets de manière stable et d’une capacité à supporter des mouvements répétitifs. Le couple nécessaire doit être déterminé non seulement en fonction du poids de la pièce, mais aussi en tenant compte de sa forme, du frottement, de la longueur des griffes, de la course d’ouverture et de fermeture, ainsi que de la configuration du mécanisme d’entraînement.
De plus, comme les opérations de manutention et de tri impliquent des ouvertures et fermetures répétées en peu de temps, le moteur doit présenter une grande réactivité et une bonne durabilité. Les moteurs de petite taille pouvant parfois n’offrir qu’un couple de l’ordre de mN·m (milliniuton-mètre), il est judicieux de prévoir un réducteur afin d’assurer le couple nécessaire.
Le choix doit tenir compte non seulement de la force de préhension, mais aussi de la vitesse de fonctionnement et de la fréquence d’utilisation.
Main à plusieurs doigts | Compacité, légèreté et grande réactivité
Les mains à plusieurs doigts nécessitent des moteurs à la fois compacts, légers et dotés d’une grande réactivité. En effet, pour reproduire les mouvements proches de ceux de la main humaine, il est nécessaire d’animer plusieurs doigts et articulations, ce qui entraîne souvent une augmentation du nombre de moteurs embarqués.
Si chaque moteur est plus volumineux, le poids et l’inertie de la main dans son ensemble augmentent, ce qui affecte la vitesse de fonctionnement et la capacité de charge du bras robotique. De plus, pour des mouvements tels que déplacer et arrêter rapidement les doigts ou ajuster leur position avec précision, une bonne réactivité aux commandes est indispensable.
Comme plusieurs moteurs doivent fonctionner simultanément, il est important de les sélectionner en privilégiant un équilibre entre compacité, légèreté et faible inertie, tout en tenant compte de la consommation électrique et de la dissipation thermique.
Main robotisée prothétique | Légèreté, silence et mouvements naturels des doigts
Dans le cas d’une main robotisée de type prothèse, outre la compacité et la légèreté, le silence de fonctionnement et la fluidité des mouvements des doigts sont essentiels. Il est nécessaire d’intégrer plusieurs moteurs et composants d’entraînement dans un espace de taille proche de celle d’une main humaine ; plus le poids au niveau des doigts augmente, plus cela affecte la gêne ressentie lors du port et la maniabilité.
De plus, pour les gestes quotidiens tels que tenir un verre, pincer ou saisir un objet, il faut non seulement une force de préhension importante, mais aussi une maîtrise fine de la force afin de ne pas endommager l’objet. Comme il s’agit d’un appareil destiné à être utilisé dans un cadre de vie quotidien, on ne peut ignorer le bruit de fonctionnement des moteurs et des engrenages, la production de chaleur due à une utilisation continue, ni la consommation de la batterie.
Pour garantir un confort d’utilisation optimal, il est nécessaire d’évaluer de manière globale la légèreté, la fluidité des commandes et l’efficacité énergétique.
critères pour choisir un moteur destiné à une main robotisée
Lors du choix d’un moteur pour une main robotisée, il n’est pas approprié de se baser uniquement sur une seule caractéristique technique, telle que le couple maximal ou la taille. Il est nécessaire de vérifier de manière globale plusieurs performances en fonction de l’application et du mécanisme.
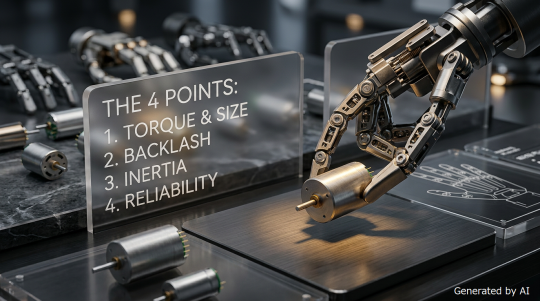
Les quatre principaux points à vérifier sont les suivants :
- Équilibre entre le couple nécessaire et l’encombrement
- Réactivité au démarrage, à l’arrêt et lors des changements de sens de rotation
- La fluidité de rotation à basse vitesse
- Émission de chaleur, consommation électrique et durabilité
Le couple requis, la taille, la réactivité et la production de chaleur étant étroitement liés, il est nécessaire d’évaluer leur équilibre en tenant compte de l’application et des conditions de fonctionnement. Nous allons maintenant examiner ces quatre points individuellement.
Déterminer le couple requis et trouver le bon équilibre avec la taille
Pour les moteurs destinés aux mains de robot, il est important de garantir le couple nécessaire tout en trouvant un équilibre avec l’espace disponible pour leur installation. Le couple requis dépend non seulement du poids de la pièce à manipuler, mais aussi de la longueur des doigts, de la distance entre l’axe de rotation et le point d’action, du frottement et du rendement de transmission du mécanisme.
Si l’on privilégie trop la miniaturisation, cela peut entraîner une force de préhension insuffisante ou une surcharge. En combinant un réducteur si nécessaire, il est possible d’augmenter le couple tout en réduisant la vitesse de rotation.
Il ne faut pas se baser uniquement sur la taille, mais déterminer la configuration du moteur et de la transmission en partant de la force de préhension requise.
Vérifier la réactivité
Les mains robotiques effectuant fréquemment des cycles de démarrage, d’arrêt et de rotation en avant et en arrière, la réactivité du moteur est également importante. Pour les mouvements consistant à ouvrir et fermer rapidement les doigts ou à ralentir à l’approche d’un objet, il est indispensable que le système soit capable de suivre rapidement les commandes.
En particulier, dans le cas d’une main à doigts multiples, plusieurs articulations étant actionnées de manière coordonnée, un retard de réponse d’un seul moteur peut affecter la précision globale du mouvement et la stabilité de la préhension. Il est donc essentiel de ne pas se limiter à évaluer les performances de réponse d’un seul moteur, mais de prendre également en compte l’inertie des parties rotatives, des doigts et des bielles, et de procéder à une évaluation dans des conditions de charge réelles.
Vérifier la fluidité à basse vitesse
Pour une main robotisée, la capacité à se déplacer de manière fluide à basse vitesse constitue également un critère de sélection important. Dans les situations où il faut approcher lentement les doigts d’un objet ou ajuster finement la position de préhension, la moindre irrégularité de rotation peut entraîner une raideur au niveau du bout des doigts.
Il convient d’accorder une attention particulière au couple de cogging, qui correspond à la variation de couple en fonction de la position de rotation. Si ce couple est important, le mouvement peut devenir saccadé à basse vitesse, ce qui rendra difficile tout ajustement de position précis.
Il est donc essentiel de ne pas se limiter à la vitesse de rotation nominale et au couple maximal, mais de vérifier également les caractéristiques de rotation à basse vitesse afin de choisir un moteur adapté à une préhension délicate.
Évaluation de la dissipation thermique, de la consommation électrique et de la durabilité en fonction des conditions d’utilisation
Les moteurs destinés aux mains robotiques doivent être évalués en fonction des conditions d’utilisation réelles en termes de dégagement de chaleur, de consommation électrique et de durabilité. Dans le cas d’une main à plusieurs doigts équipée de plusieurs moteurs, même si le dégagement de chaleur et la consommation électrique de chaque moteur sont faibles, leur cumul peut entraîner une charge importante pour l’alimentation électrique et la conception thermique.
La dissipation thermique étant difficile dans un boîtier aux dimensions limitées, il est essentiel de tenir compte de l’ampleur de la charge, de la durée de fonctionnement et de la fréquence d’utilisation. De plus, dans les applications industrielles, une durée de vie suffisante pour résister à des cycles répétés d’ouverture et de fermeture est indispensable.
Il est essentiel de ne pas se limiter aux seules caractéristiques du moteur lui-même, mais d’évaluer l’ensemble du système d’entraînement, y compris le réducteur, les capteurs et le système de commande.
Pourquoi les moteurs sans noyau sont-ils adaptés aux mains robotiques ?
Les mains robotiques doivent non seulement ouvrir et fermer rapidement les doigts, mais aussi s’approcher lentement d’un objet ou ajuster avec précision la position de préhension. Pour ces applications, la réactivité du moteur et la fluidité à basse vitesse sont essentielles.
Parmi les moteurs à balais, les modèles sans noyau se caractérisent par une inertie réduite des pièces rotatives et une faible tendance au couple de cogging. Nous allons ici expliquer, sous deux angles, pourquoi ils sont particulièrement adaptés aux mains robotiques.
Une faible inertie facilitant les démarrages et arrêts rapides
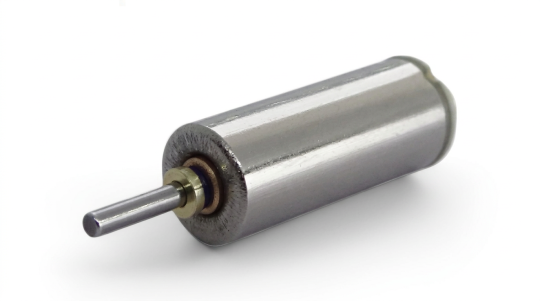
Il existe deux types de moteurs à balais : les moteurs à noyau, qui possèdent un noyau en fer, et les moteurs sans noyau, qui n’en possèdent pas. Les moteurs sans noyau se caractérisent par un poids réduit et une faible inertie, car le rotor ne comporte pas de noyau en fer.
Plus l’inertie est faible, plus il est facile de modifier la vitesse de rotation, ce qui permet une réaction plus rapide, même lors d’opérations impliquant des démarrages, des arrêts et des changements répétés de sens de rotation. Pour une main robotisée qui alterne fréquemment entre l’ouverture et la fermeture des doigts et les mouvements articulaires, cette réactivité élevée se traduit par une meilleure capacité de suivi des mouvements de préhension et une meilleure maniabilité.
C’est notamment dans les applications nécessitant la coordination de plusieurs articulations, comme c’est le cas pour les mains à plusieurs doigts, que les avantages d’une faible inertie sont les plus faciles à exploiter.
Couple de cogging réduit et rotation fluide
Les moteurs sans noyau sont particulièrement adaptés aux mains robotiques, car ils permettent d’obtenir une rotation fluide même à basse vitesse. Dans le cas des moteurs à noyau, l’interaction magnétique entre le noyau de fer et les aimants peut entraîner des variations de couple appelées « couple de cogging ». En revanche, les moteurs sans noyau, dépourvus de noyau de fer, sont moins sujets au couple de cogging et présentent une structure permettant d’obtenir une rotation fluide.
Plus le couple de cogging est faible, plus il est facile de contrôler en douceur les mouvements consistant à approcher lentement les doigts de l’objet ou à ajuster finement la position de préhension. Pour les applications impliquant la manipulation de pièces de précision ou d’objets fragiles, il est important de vérifier les caractéristiques de rotation à basse vitesse lors de la sélection, car cela permet de réaliser plus facilement des mouvements de préhension fluides.
Il est important de choisir le moteur d’une main robotisée en fonction de l’application et du mécanisme
Il n’existe pas de moteur universel adapté aux mains robotiques ; il est donc essentiel de les choisir en fonction de l’application et du mécanisme. Les priorités en matière de performances varient selon les cas : pour les pinces industrielles, il s’agit de la force de préhension et de la capacité à supporter des mouvements répétitifs ; pour les mains à plusieurs doigts, de la compacité, de la légèreté et de la réactivité ; pour les prothèses de main, de la légèreté, du silence et de la fluidité des mouvements.
Lors de la sélection, il ne faut pas se limiter à la taille et au couple du moteur seul, mais prendre en compte également le rapport de réduction et le rendement de transmission du réducteur, la vitesse de fonctionnement, la fréquence d’utilisation, la dissipation thermique, la consommation électrique et le mode de commande. Même si les performances requises sont satisfaites, une conception ne peut être considérée comme pratique si elle présente des problèmes tels qu’une dissipation thermique excessive ou une incompatibilité avec l’espace de montage disponible.
Lorsque les exigences sont complexes, il est préférable de ne pas se baser uniquement sur les chiffres du catalogue, mais de commencer par définir l’espace de montage, la force de préhension et les conditions de fonctionnement, puis de consulter le fabricant du moteur. En examinant l’ensemble du système d’entraînement, comprenant le moteur et le réducteur, il est plus facile de choisir les spécifications adaptées à l’application.
Conclusion
Lors du choix d’un moteur pour une main robotisée, il est important de ne pas se limiter au couple et à la taille requis, mais de prendre également en compte la réactivité, la fluidité à basse vitesse, la dissipation thermique, la consommation électrique et la durabilité. Parmi ces moteurs, les moteurs sans noyau constituent un choix particulièrement intéressant pour les applications nécessitant une préhension délicate ou des mouvements précis des doigts, car ils présentent une faible inertie, offrent une réponse rapide et permettent de limiter facilement le couple de cogging.
Takiron CI propose une gamme de moteurs compacts et de moteurs à engrenages. Si vous rencontrez des difficultés pour choisir un moteur adapté à l’espace disponible, à la force de préhension requise ou aux conditions de fonctionnement, n’hésitez pas à nous contacter.
Informations sur les produits et demandes de renseignements
Pour plus d’informations sur les micromoteurs de C.I. Takiron, veuillez consulter le site Web suivant.
- Site du produit : https://cik-ele.com/
- Moteurs sans noyau : https://cik-ele.com/products/list/coreless_motor/
- Moteurs sans balais: https://cik-ele.com/products/list/brushless_motor/
- Moteurs à engrenages : https://cik-ele.com/products/list/gearhead/
- Codeur: https://cik-ele.com/products/list/encoder/
Si vous rencontrez des difficultés pour choisir un petit moteur dans le cadre du développement de vos produits, n’hésitez pas à nous contacter via le formulaire de contact. Nos techniciens vous écouteront pour comprendre votre application et vos exigences, puis vous proposeront la solution la mieux adaptée.
- Contact : https://cik-ele.com/contact/