Site des produits micromoteurs
Exportation vers l'Europe, les États-Unis et l'Asie.
Concessionnaires disponibles en Amérique du Nord, en Europe et en Asie.
Dans cette rubrique, les ingénieurs de C.I. Takiron partagent leur expertise en matière de micromoteurs (moteurs sans noyau, moteurs sans balais et réducteurs). Nous espérons que ces informations vous seront utiles pour choisir un moteur adapté à un large éventail de domaines, notamment les appareils médicaux, les outils industriels et les équipements optiques.
Nous vous expliquons en détail les aspects techniques à prendre en compte lors du choix d'un moteur, à l'intention des ingénieurs en développement de produits et des responsables de la conception. Nous répondons à vos questions telles que « Je ne sais pas quel moteur choisir » ou « Je voudrais connaître la différence entre les moteurs sans noyau et les moteurs sans balais ».
Cet article a été créé en traduisant un article japonais. Les actionneurs sont des dispositifs d’entraînement qui transforment l’énergie, telle que l’électricité ou la pression pneumatique, en mouvement mécanique pour actionner des équipements. Ils sont utilisés non seulement dans les installations d’automatisation industrielle, mais aussi pour le verrouillage et le déverrouillage des portes automatiques et des portes de sécurité. Dans les portes de sécurité, ils sont associés au système de gestion des accès et jouent le rôle d’actionner le mécanisme de verrouillage en fonction du résultat de l’authentification. Cependant, si l’on choisit un modèle sans comprendre ses types et son fonctionnement, il existe un risque de manquer la force ou la durabilité nécessaires. Cet article explique le fonctionnement et…
Cet article a été créé en traduisant un article japonais. La consommation électrique d’un moteur influence non seulement le coût de l’électricité, mais aussi l’échauffement des équipements et la durée de fonctionnement de la batterie. Cependant, beaucoup se demandent : « Comment la calculer ? » ou « Pourquoi la consommation diffère-t-elle pour une même puissance de sortie ? » En réalité, la consommation électrique varie selon la tension, le courant, la charge, le rendement du moteur, et les conditions de fonctionnement. Cet article explique les facteurs qui déterminent la consommation électrique d’un moteur, les méthodes de calcul, les mesures d’économie d’énergie, ainsi que la manière d’envisager la consommation dans les applications pour outils et les points clés pour…

Cet article a été créé en traduisant un article japonais. Le servomoteur est un moteur qui permet de contrôler avec une grande précision la position, la vitesse et l’angle. Il est utilisé dans les robots industriels, les machines-outils, mais aussi dans le modélisme radiocommandé et la robotique de loisirs. Cependant, beaucoup se demandent : « En quoi diffère-t-il d’un moteur classique ? », « Pourquoi peut-il être commandé avec une telle exactitude ? », « Comment choisir le produit adapté à l’application ? ». Pour une utilisation appropriée, il est important de comprendre le principe de base et les caractéristiques, puis d’identifier les performances nécessaires selon l’usage. Cet article explique de façon claire le principe de fonctionnement, les caractéristiques,…
Les moteurs sans balais se divisent en deux types selon la disposition du rotor : les moteurs à rotor interne et les moteurs à rotor externe. Les différences de structure ont une incidence sur le couple, la réactivité, la stabilité de rotation et la dissipation thermique. Par conséquent, si vous choisissez un type qui ne correspond pas à votre application, il se peut que les performances escomptées ne soient pas pleinement atteintes. Lors de la sélection du moteur, il est important de bien comprendre les caractéristiques de chaque type et de les comparer en tenant compte de la vitesse de rotation requise, du couple nécessaire et de l’espace disponible pour l’installation. Cet article explique de manière claire les différences de…
Un moteur creux est un moteur doté d’un trou traversant au centre de son axe de rotation. Comme il est possible de faire passer des câbles, des tuyaux ou des arbres à travers cette partie creuse, cela permet d’optimiser le cheminement des câbles et des tuyaux dans les espaces restreints, ce qui contribue à la miniaturisation des équipements et à une plus grande liberté de conception. Lors de la sélection du moteur, il est important de prendre en compte non seulement le diamètre de la partie creuse, mais aussi le couple, la vitesse de rotation et la taille requis, en fonction des spécifications de l’équipement. Cet article explique de manière claire la structure des moteurs creux, leurs différences par rapport…
Utilisés notamment dans les moteurs et les machines industrielles, les roulements sont des composants essentiels qui soutiennent les axes en rotation tout en limitant les frottements, garantissant ainsi un mouvement fluide. Si le choix du type de roulement n’est pas adapté, cela peut entraîner des vibrations, un dégagement de chaleur et de l’usure, ce qui risque de nuire aux performances de la machine et d’en réduire la durée de vie. Il existe différents types de roulements, et les éléments à vérifier sont nombreux : structure, direction de la charge, vitesse de rotation, etc. Cet article explique de manière claire le fonctionnement de base des roulements, leurs différents types, comment les choisir, comment évaluer leur durée de vie et comment les…
Dans le secteur manufacturier, face à la pénurie de main-d’œuvre et à la diminution du nombre de travailleurs qualifiés, il est nécessaire de s’adapter à la réduction des effectifs et à l’automatisation. Parmi les solutions qui retiennent particulièrement l’attention, on trouve les « robots collaboratifs », conçus pour travailler dans le même espace que les humains. Faciles à intégrer dans les processus existants tout en respectant les consignes de sécurité, ils permettent de s’adapter à la production de petites séries de produits variés et de réduire la charge de travail des opérateurs. En revanche, il existe de nombreux points à vérifier avant leur mise en place, notamment la vitesse, la charge admissible et les mesures de sécurité. Cet article explique…
Cet article a été créé en traduisant un article japonais. Dans les bureaux, les usines et les centres de recherche, il est important non seulement d’empêcher les intrusions non autorisées, mais aussi de gérer correctement « qui est entré, quand et où ». Cependant, avec une clé physique, il faut non seulement prendre des mesures contre la perte, la duplication et l’oubli de verrouillage, mais aussi gérer les entrées et sorties de chaque utilisateur, ce qui représente une charge supplémentaire. Pour résoudre ces problèmes, la serrure électrique, qui contrôle le verrouillage et le déverrouillage par la force de l’électricité, est utile. Cet article explique de manière claire les types de serrures électriques, les avantages de leur installation, le fonctionnement…
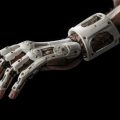
Une prothèse de main myoélectrique est un dispositif qui détecte les signaux myoélectriques générés par la contraction musculaire et actionne un moteur pour faire bouger les doigts et la main. Comme elle est portée sur le corps, le moteur doit non seulement offrir la force de préhension nécessaire, mais aussi répondre à un large éventail d’exigences : compacité, légèreté, réactivité, faible consommation d’énergie, faible dégagement de chaleur et silence de fonctionnement. Se concentrer uniquement sur certaines de ces performances peut entraîner une augmentation du poids, une diminution de la maniabilité ou une réduction de l’autonomie. Dans cet article, après avoir présenté le principe de fonctionnement d’une prothèse myoélectrique, nous expliquerons les performances requises pour les moteurs, les critères de sélection…
Une main robotisée doit non seulement saisir et relâcher des objets, mais aussi ouvrir et fermer les doigts, plier et étendre les articulations, et ajuster avec précision la force de préhension. Dans le cas d’un système motorisé, si la taille, le couple et la réactivité du moteur ne sont pas adaptés, il est possible que la force de préhension soit insuffisante ou que les mouvements soient saccadés. Les performances privilégiées varient selon qu’il s’agit de pinces industrielles, de mains à plusieurs doigts ou de prothèses de main ; il est donc essentiel de choisir un moteur adapté à l’application et au mécanisme. Cet article explique le rôle des moteurs dans les mains robotiques, les performances requises par type, les critères…