Sitio de productos de micromotores


Exportación a Europa, EE. UU. y Asia.
Distribuidores disponibles en Norteamérica, Europa y Asia.

Un encoder (encoder rotativo) es un dispositivo que detecta mediante un sensor el sentido de rotación y el ángulo, y emite la información de posición detectada en forma de señal eléctrica.
Existen dos métodos de detección por sensor, óptico y magnético, y dos modos de salida, el tipo incremental y el tipo absoluto.
En Takiron CI es posible el montaje en motores con diámetro exterior φ12, φ16 y φ22.
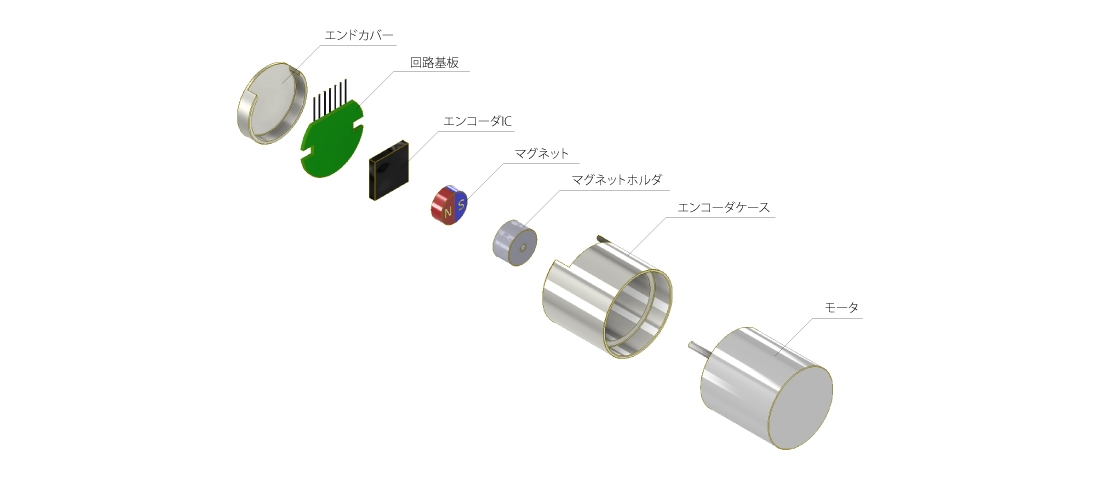
Se trata de un método en el que se monta un imán permanente en el eje del motor y un sensor detecta las variaciones del campo magnético generado por dicho imán.
Al detectar el campo magnético que varía con la rotación, es posible determinar la magnitud de giro del eje.
Los encoders rotativos de Takiron CI adoptan este tipo de encoder magnético.
Como detecta las variaciones del campo magnético, resiste bien la suciedad del entorno, como aceite, agua o polvo, ofrece una excelente resistencia ambiental y se caracteriza por su alta fiabilidad.
Además, en comparación con el encoder óptico descrito más adelante, cuenta con menos componentes, lo que permite lograr un diseño compacto y ligero.
Se trata de un método en el que se monta en el eje del motor un disco giratorio con ranuras radiales, y un sensor detecta la luz que atraviesa dichas ranuras.
A partir del número de impulsos detectados es posible determinar la magnitud de giro.
La resolución puede definirse mediante el número de ranuras, y este tipo se caracteriza por no verse afectado por los campos magnéticos del entorno.
Dentro de los encoders ópticos existen encoders por transmisión de luz y por reflexión de luz. En los encoders por transmisión de luz, más habituales,
un disco más grande y ranuras más pequeñas permiten aumentar la resolución, por lo que suelen emplearse en motores de diámetro relativamente grande.
Tomando como ejemplo el encoder magnético, la salida del encoder proporciona una onda cuadrada o senoidal a partir de la fase A y de la fase B, desfasada 90° de ángulo eléctrico.
A partir de las formas de onda de las fases A y B es posible detectar el sentido de rotación, la magnitud de desplazamiento y el número de vueltas.
Sin embargo, esto por sí solo no permite detectar el punto de origen. Por ello, al definir una fase Z destinada a proporcionar el punto de origen, resulta posible su detección.
Tomando como ejemplo una resolución de 10 bits, 10 bits equivalen a 2 elevado a 10, es decir, 1024 combinaciones distribuidas en una vuelta.
Dicho de otro modo, es posible detectar la magnitud de giro cada 360°/1024 = 0,351°.
El encoder magnético de tipo absoluto de Takiron CI es configurable en un rango de 10 a 18 bits.
El modo de comunicación emite las señales mediante comunicación serie.
Además, en el momento del envío es posible conmutar el mismo encoder magnético entre el modo absoluto y el modo incremental.
1~10,000CPR
10~18bit
(No hay ejemplos de aplicación relacionados.)
Por el momento no disponemos de experiencia al respecto.
Debido a la fabricación personalizada, el pedido de los componentes requiere tiempo; por ello prevemos un plazo de entrega de 3 meses. No obstante, según el stock de componentes y el calendario de producción, es posible la entrega en un plazo de un mes.
Ofrecemos soluciones como el montaje mediante el diámetro exterior del motor o la fijación mediante la superficie de montaje del motor.
Ofrecemos asistencia por teléfono o correo electrónico. Además, según el tipo de consulta, en algunos casos también es posible ofrecer asistencia in situ.
Nuestros centros de producción se encuentran en Japón y China.
Para nuestros productos de motores, atendemos a petición del cliente las normativas europeas sobre sustancias químicas, como REACH y la directiva RoHS.
Nuestro principal centro de producción, Shanghai C.I. Kasei Trading Company Ltd., ha obtenido las certificaciones ISO 9001 e ISO 14001. Nuestros demás centros no las han obtenido.
NO IMAGE | Nombre del modelo | Diámetro exterior | Longitud | Tensión aplicada | Sin carga | Inicio | Máximo | Detalles del producto ▶ | ||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|
| Régimen | Corriente eléctrica | Corriente eléctrica | Par | Eficiencia | Salida | |||||||
| Encoder | - | - | - | - | - | - | - | - | - | |||
| Servicios que ofrecemos | Cabezas de engranajes / Reductores Pin de conexión Cable de conexión Rodamiento de bolas Terminal de tierra | |||||||||||