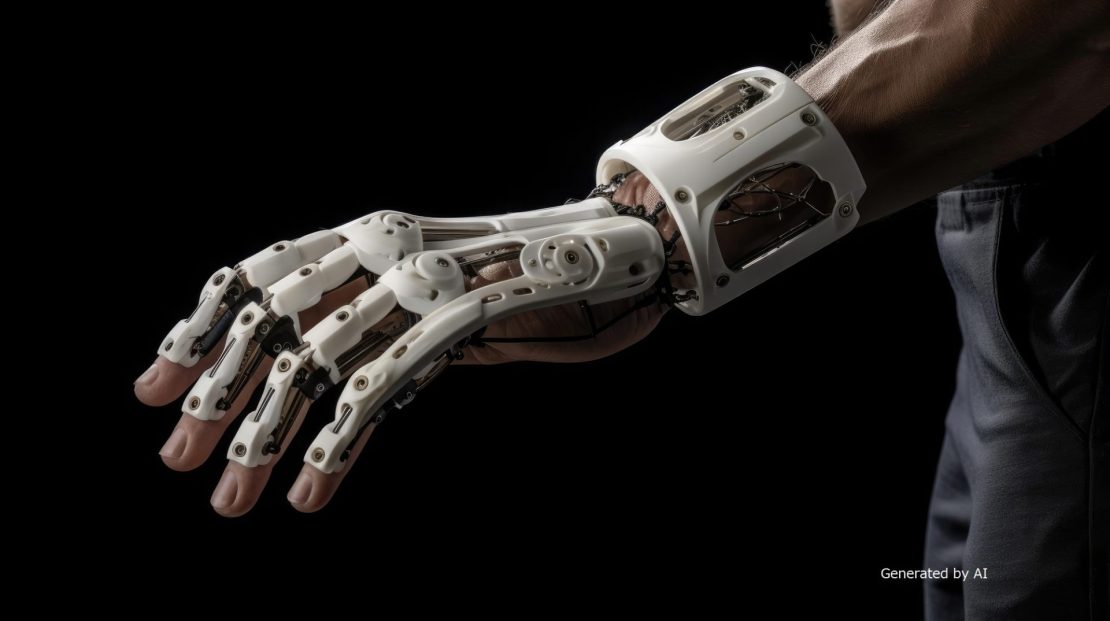
Una prótesis de mano myoeléctrica es un dispositivo que lee las señales myoeléctricas generadas por la contracción muscular y acciona un motor para mover los dedos y la mano. Dado que se lleva puesta en el cuerpo, el motor debe cumplir no solo con la fuerza de agarre necesaria, sino también con una amplia gama de requisitos de rendimiento, como tamaño reducido, ligereza, capacidad de respuesta, bajo consumo energético, baja generación de calor y silencio.
Si se da prioridad únicamente a algunas de estas prestaciones, se corre el riesgo de que aumente el peso, disminuya la facilidad de manejo o se reduzca el tiempo de uso. En este artículo, tras explicar el funcionamiento de las prótesis miotérmicas, analizaremos las prestaciones que se exigen a los motores, los criterios de selección y las características de los motores sin núcleo.
| Supervisado por: Grupo de Ventas de Componentes Electrónicos de C.I. Takiron. Supervisamos este artículo basándonos en la avanzada tecnología y los conocimientos que hemos acumulado desde nuestra fundación en 1919 como empresa líder en el sector del procesamiento de plásticos.En nuestro departamento, analizamos constantemente las tendencias del mercado y las últimas tecnologías en materia de micromotores ultracompactos y de alta precisión, y nos centramos en ofrecer información de gran valor añadido a los diseñadores y desarrolladores. Como equipo de expertos que conoce a la perfección las características de los productos, te ayudamos a resolver tus retos y a innovar tecnológicamente a través de contenidos precisos y prácticos. |
Las prótesis mioeléctricas accionan el motor basándose en señales mioeléctricas
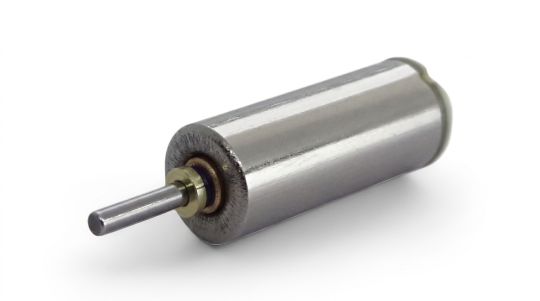
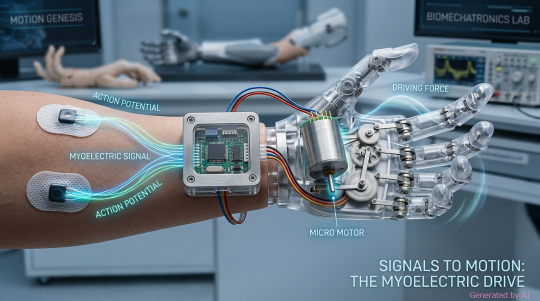
La prótesis myoeléctrica es un tipo de «prótesis con fuente de energía externa» que utiliza motores u otras fuentes de energía externas, y funciona mediante las señales myoeléctricas generadas por los músculos que quedan en el cuerpo. Las señales myoeléctricas se detectan mediante electrodos situados en la superficie de la piel y, tras su procesamiento, se utilizan para determinar movimientos como «agarrar» o «abrir».
El mecanismo consiste en enviar una orden de control al motor en función del movimiento detectado, lo que genera un movimiento giratorio. Dado que el giro del motor se transforma en el movimiento de los dedos y la mano a través de un reductor o cables, el rendimiento del motor influye no solo en la fuerza de agarre, sino también en la capacidad de respuesta y la fluidez del movimiento.
Detección de señales electromiográficas mediante electrodos y conversión en señales de control
Cuando los músculos se contraen, se generan señales eléctricas muy débiles denominadas «potenciales de acción muscular». En las prótesis de mano electromiográficas, las señales electromiográficas se detectan mediante electrodos colocados sobre la superficie de la piel; a continuación, se amplifican con un amplificador y se someten a un proceso de filtrado para eliminar las señales no deseadas.
La señal procesada se envía al controlador y sirve para determinar la intención del usuario, como «agarrar» o «abrir». Al variar la velocidad del motor en función de la intensidad de la señal electromiográfica, es posible lograr un manejo más natural.
El motor, al recibir la señal de control, mueve los dedos y la mano
Cuando el controlador determina la intención de movimiento, el motor se acciona en función de ese resultado y se genera un movimiento giratorio. La rotación del motor se transforma en el movimiento de apertura y cierre de los dedos o la mano a través de mecanismos como el reductor, los enlaces y los cables.
En los modelos de múltiples grados de libertad, que mueven varios dedos y articulaciones, también existen sistemas que incorporan varios motores y los controlan de forma individual o coordinada. La elección del motor adecuado facilita la consecución de una fuerza de agarre adecuada, además de una respuesta rápida y un movimiento fluido de los dedos.
Prestaciones exigidas a los motores para prótesis de mano electromiográficas
Dado que las prótesis miotérmicas se utilizan acopladas al cuerpo, no basta con que los motores tengan simplemente una gran potencia. Deben garantizar la fuerza de agarre necesaria dentro de un espacio y un peso limitados, al tiempo que ofrecen una sensación de manejo natural y permiten un uso prolongado.
Los principales criterios de evaluación y puntos a tener en cuenta son los siguientes.
| Criterios de evaluación | Puntos a comprobar |
| Tamaño reducido y ligereza | Posibilidad de instalación en el interior de la mano, peso total de la prótesis |
| Par | Fuerza de agarre necesaria, número de revoluciones y combinación con el cabezal de engranajes |
| Capacidad de respuesta y suavidad | Arranque y parada, giro hacia delante y hacia atrás, capacidad de control a bajas velocidades |
| Ahorro energético, baja generación de calor, silencio y durabilidad | Autonomía de la batería, generación de calor, ruido de funcionamiento, vibraciones y durabilidad |
A continuación, explicaremos detalladamente, desde cuatro perspectivas, las prestaciones que se exigen a los motores para prótesis de mano myoeléctricas.
Tamaño reducido y peso ligero
En las prótesis de mano mioeléctricas, es fundamental que los motores sean pequeños y ligeros para reducir la carga que supone su uso para el usuario. En particular, si el peso se concentra en la punta de la mano, puede provocar una disminución de la manejabilidad y fatiga al llevarla puesta durante largos periodos de tiempo.
Además, en el interior de la mano deben alojarse, además del motor, varios componentes como engranajes, sensores y placas de control. A medida que aumenta el número de grados de libertad y, por tanto, el número de motores, el hecho de que cada uno de ellos sea más pequeño y ligero contribuye a reducir el peso total de la prótesis y a garantizar la libertad de diseño.
Capacidad para garantizar el par necesario incluso con un tamaño reducido
En las prótesis myoeléctricas, además de reducir el tamaño, es necesario garantizar el par necesario para agarrar, sujetar y pellizcar objetos de uso cotidiano. El par necesario varía no solo en función del peso del objeto, sino también de la longitud de los dedos, la posición en la que se aplica la fuerza y la eficiencia del mecanismo de articulación.
Los motores pequeños pueden manejar un par en unidades de mN·m (milineutón-metro), que equivale a una milésima parte de N·m ( ). Si su potencia es insuficiente por sí sola, resulta eficaz combinarlos con un reductor. Es necesario comprobar el par continuo, el par máximo, el número de revoluciones y el valor de la corriente para lograr un equilibrio entre el tamaño y la potencia.
Alta capacidad de respuesta y movimiento fluido
En las prótesis de mano electromiográficas, también es importante que el dispositivo reaccione rápidamente a la intención de movimiento del usuario y permita mover los dedos con suavidad. En movimientos como «agarrar» o «abrir», se repiten el arranque, la parada y los cambios de sentido de giro, por lo que se exige que el motor tenga una capacidad de respuesta que le permita seguir rápidamente la señal de entrada.
Por otro lado, en situaciones en las que hay que acercar los dedos lentamente al objeto o ajustar con precisión la fuerza de sujeción, es imprescindible que el motor pueda girar de forma estable a bajas velocidades. En los modelos de múltiples grados de libertad, dado que se controlan varios motores de forma coordinada, la capacidad de respuesta y la suavidad de giro de cada motor influyen en el movimiento natural de los dedos y en la sensación de manejo.
Ahorro energético, baja generación de calor, silencio y durabilidad
Dado que las prótesis de mano electromiográficas funcionan con batería, la eficiencia de los motores y el consumo energético son factores importantes a la hora de elegir un modelo. Un consumo elevado reduce el tiempo de uso, y aumentar la capacidad de la batería conlleva un aumento del peso total de la prótesis.
Además, al tratarse de un dispositivo que se lleva puesto, hay que tener en cuenta la generación de calor en el interior de la carcasa y el ruido de funcionamiento de los motores y los engranajes. Teniendo en cuenta que las acciones de apertura, cierre y agarre se repiten a diario, además de la silenciosidad, también conviene comprobar la durabilidad y la vida útil.
Es importante realizar una evaluación global teniendo en cuenta la carga real y la frecuencia de uso, partiendo de la premisa de un uso prolongado.
Tres puntos clave para elegir un motor para una prótesis myoeléctrica
A la hora de seleccionar un motor para una prótesis myoeléctrica, no basta con comparar únicamente el par máximo y las dimensiones que figuran en el catálogo para determinar si es adecuado para las condiciones de uso reales. Es importante considerar la fuerza de agarre necesaria, el espacio de montaje, la capacidad de la batería y la frecuencia de funcionamiento, entre otros factores, para diseñar una configuración equilibrada de la prótesis en su conjunto.
Los tres criterios principales de selección son los siguientes:
- Determinar la configuración del motor y el engranaje en función de la fuerza de sujeción necesaria
- Evaluar en función del tamaño, el peso y la capacidad de la batería de la prótesis de mano en su conjunto
- Comprobar la capacidad de respuesta, el nivel de ruido y la durabilidad en condiciones reales de funcionamiento
A continuación, explicamos en detalle cada uno de estos criterios de selección.
Determinar la configuración del motor y los engranajes en función de la fuerza de agarre necesaria
A la hora de elegir un motor para una prótesis myoeléctrica, es importante definir primero la fuerza de agarre necesaria. El par necesario varía no solo en función del peso del objeto, sino también de la longitud de los dedos, la posición en la que se aplica la fuerza, la eficiencia del mecanismo de articulación y la velocidad de funcionamiento.
Si el motor por sí solo no es suficiente, resulta eficaz combinar un reductor para aumentar el par. No obstante, dado que al aumentar la relación de reducción disminuye la velocidad de rotación en el lado de salida, es necesario tener en cuenta el equilibrio con la velocidad de funcionamiento requerida.
Además, hay que tener en cuenta el juego entre los engranajes (backlash) y evaluar de forma global el par, el número de revoluciones y la capacidad de control. Dependiendo de la aplicación, los motores con engranajes también pueden ser una opción.
Evaluación en función del tamaño, el peso y la capacidad de la batería de la prótesis de mano en su conjunto
En el caso de las prótesis de mano electromiográficas, es imprescindible comprobar no solo el rendimiento del motor por sí solo, sino también si el conjunto de la prótesis funciona correctamente. Dado que en el interior de la mano se alojan engranajes, placas de control, sensores y baterías, entre otros componentes, es posible que el conjunto resulte voluminoso incluso si se utiliza un motor de tamaño reducido.
Especialmente en los modelos de múltiples grados de libertad, el aumento del número de motores conlleva un incremento del peso, del consumo eléctrico y de la generación de calor. Si se prevé un uso prolongado, es importante no basar la decisión únicamente en la potencia máxima, sino evaluar también la eficiencia, la frecuencia real de funcionamiento y la capacidad de la batería.
Comprobar la capacidad de respuesta, el silencio y la durabilidad en condiciones reales de funcionamiento
En el caso de las prótesis de mano electromiográficas, es necesario comprobar el rendimiento no solo en función de los valores nominales del catálogo, sino también en condiciones cercanas al uso real. Dado que la apertura y el cierre de los dedos implican repetidas operaciones de arranque y parada, así como de giro hacia delante y hacia atrás y movimientos a baja velocidad, hay que comprobar que no se produzcan retrasos en la respuesta ni irregularidades en la rotación con la carga y la velocidad previstas.
Dado que se trata de un dispositivo de uso cotidiano, el ruido de funcionamiento y las vibraciones del motor y los engranajes son también criterios de evaluación importantes. Además, dado que las acciones de apertura, cierre y agarre se repiten durante largos periodos de tiempo, se recomienda comprobar los ensayos de durabilidad y los datos sobre la vida útil, y consultar con el fabricante si es necesario.
Los motores sin núcleo son ideales para lograr prótesis mioeléctricas más compactas y con mayor capacidad de respuesta
En las prótesis myoeléctricas, además de la miniaturización y la reducción de peso, se exige que reaccionen rápidamente a las intenciones de movimiento del usuario y permitan mover los dedos con suavidad. Una de las opciones para satisfacer estos requisitos son los motores sin núcleo, que carecen de núcleo de hierro.
A continuación, explicamos las características estructurales de los motores sin núcleo y las ventajas que ofrecen a la hora de plantearse su incorporación a las prótesis myoeléctricas.
Su estructura sin núcleo facilita la reducción del tamaño y el peso
Los motores con escobillas pueden ser de dos tipos: los de núcleo (con núcleo de hierro) y los sin núcleo (sin núcleo de hierro). Los motores sin núcleo se caracterizan por no utilizar un núcleo de hierro en el rotor, lo que facilita la reducción del peso de las partes giratorias.
En las prótesis de mano mióelektricas, es necesario alojar múltiples componentes —como el motor, los engranajes, los sensores y la placa de control— en el interior de la mano, que tiene un espacio limitado, por lo que el tamaño y el peso de cada unidad influyen en el diseño global. Especialmente en los modelos de múltiples grados de libertad, que incorporan varios motores, lograr que cada unidad sea más ligera contribuirá a reducir el peso total.
La facilidad para compaginar la reducción de la carga para el usuario con la libertad en la disposición interna es una de las ventajas de utilizar motores sin núcleo.
Baja inercia que facilita la combinación de una buena capacidad de respuesta y un movimiento fluido de los dedos
Los motores sin núcleo permiten aligerar fácilmente las partes giratorias y reducir al mínimo la inercia —que representa la resistencia a los cambios en el estado de rotación—, por lo que se caracterizan por facilitar una mayor capacidad de respuesta en el arranque y la parada. En las prótesis de mano electromiográficas, es fundamental contar con un rendimiento que permita un seguimiento rápido, ya que se repiten arranques, paradas y cambios de sentido de giro a intervalos cortos, de acuerdo con la intención de movimiento del usuario.
Además, gracias a su estructura sin núcleo de hierro, es más fácil reducir el par de cogging —una irregularidad en la rotación provocada por la atracción entre los imanes y el núcleo de hierro—, lo que facilita obtener una rotación suave incluso a bajas velocidades. No solo resulta adecuado para situaciones en las que hay que mover los dedos rápidamente, sino que también permite realizar movimientos delicados, como acercarse lentamente a un objeto.
En función de las especificaciones requeridas, se convierte en una opción muy válida cuando se busca un movimiento de prensión natural.
Los motores para prótesis de mano electromiográficas deben seleccionarse en función de las condiciones de uso de la prótesis en su conjunto
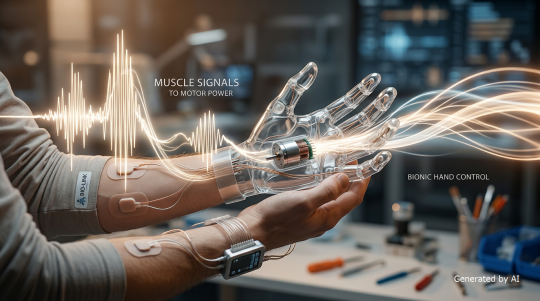
Es importante no seleccionar los motores para prótesis de mano myoeléctricas basándose únicamente en el tamaño de cada unidad o en su par máximo, sino teniendo en cuenta las condiciones de uso de la prótesis en su conjunto. Además de la fuerza de agarre y la velocidad de movimiento, también es necesario comprobar el espacio disponible en el interior de la mano y el peso total. La capacidad de la batería, la generación de calor y el nivel de ruido son también criterios de evaluación importantes a la hora de considerar un uso prolongado.
Especialmente en los modelos de múltiples grados de libertad, cuanto mayor sea el número de motores instalados, mayor será el impacto en el peso y el consumo energético. Aunque se cumplan los requisitos de par y velocidad de rotación necesarios, la practicidad puede verse mermada si se ve afectada la comodidad de uso o la autonomía.
Si resulta difícil tomar una decisión basándose únicamente en las especificaciones del catálogo, es recomendable recopilar los requisitos técnicos, como el voltaje, el método de control y la durabilidad, y consultar con el fabricante del motor, incluyendo la combinación con el reductor.
Resumen
Los motores para prótesis de mano electromiográficas no solo deben ser pequeños y ligeros, sino que también deben cumplir múltiples requisitos de rendimiento, como el par necesario, la capacidad de respuesta, el ahorro energético, la baja generación de calor, el funcionamiento silencioso y la durabilidad. Especialmente cuando se busca aumentar el número de grados de libertad, es importante evaluar no solo el motor por sí solo, sino la prótesis de mano en su conjunto, incluyendo los engranajes y la batería.
Los motores sin núcleo constituyen una opción muy interesante, ya que facilitan la reducción de peso y ofrecen una excelente capacidad de respuesta. En Takiron CI contamos con una gama de motores compactos y motores con engranajes. Si tiene alguna duda sobre la selección o el desarrollo de motores para prótesis de mano myoeléctricas, no dude en ponerse en contacto con nosotros.
Información sobre productos y consultas
Puedes consultar más detalles sobre los micromotores de C.I. Takiron en la siguiente página web.
- Página web del producto: https://cik-ele.com/
- Motores sin núcleo: https://cik-ele.com/products/list/coreless_motor/
- Motores sin escobillas: https://cik-ele.com/products/list/brushless_motor/
- Motorreductor: https://cik-ele.com/products/list/gearhead/
- Codificador: https://cik-ele.com/products/list/encoder/
Si tienes alguna duda a la hora de elegir un motor pequeño para el desarrollo de tus productos, no dudes en ponerte en contacto con nosotros a través del formulario de consulta. Nuestro equipo técnico analizará el uso y los requisitos que necesitas y te propondrá la solución más adecuada.
- Consultas: https://cik-ele.com/contact/