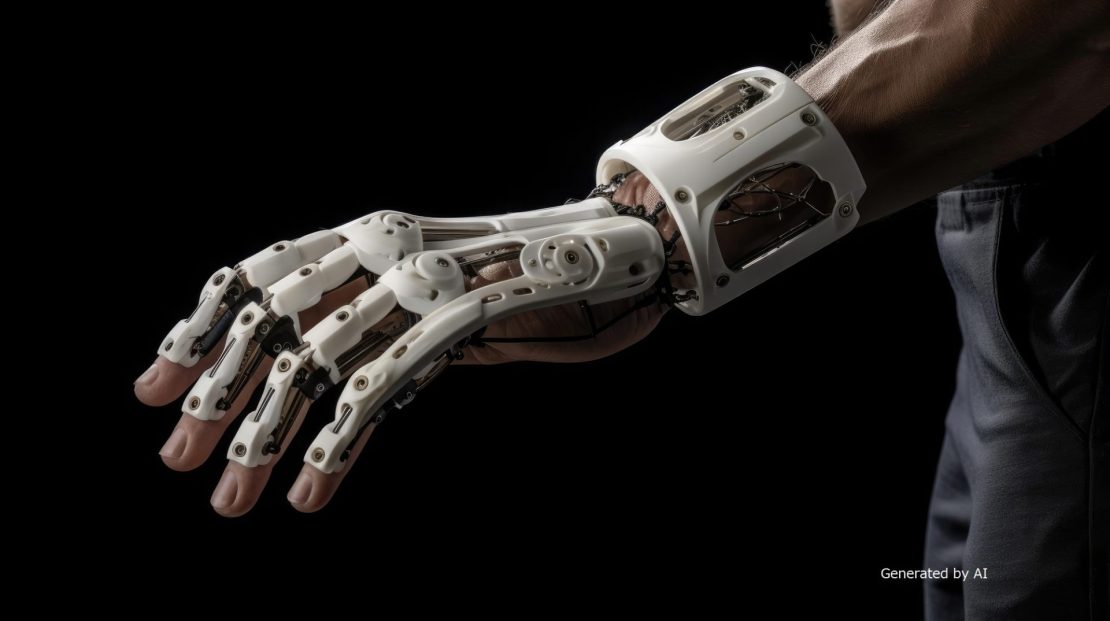
Eine myoelektrische Prothese ist ein Gerät, das die durch Muskelkontraktionen erzeugten myoelektrischen Signale erfasst und damit einen Motor antreibt, um Finger und Hand zu bewegen. Da sie am Körper getragen wird, werden an den Motor nicht nur die erforderliche Greifkraft, sondern auch eine Vielzahl weiterer Eigenschaften gestellt, darunter kompakte Bauweise, geringes Gewicht, Reaktionsschnelligkeit, geringer Stromverbrauch, geringe Wärmeentwicklung und Geräuscharmut.
Wenn man sich nur auf einzelne Leistungsmerkmale konzentriert, kann dies zu einem höheren Gewicht, einer schlechteren Handhabung und einer verkürzten Nutzungsdauer führen. In diesem Artikel erläutern wir zunächst die Funktionsweise einer myoelektrischen Prothese und gehen anschließend auf die an den Motor gestellten Anforderungen, die Auswahlkriterien sowie die Eigenschaften von kernlosen Motoren ein.
| Unter der Aufsicht der Vertriebsgruppe für elektronische Bauteile der C.I. TAKIRON Corporation Dieser Artikel wurde auf der Grundlage der hochentwickelten technischen Kompetenz und des Fachwissens erstellt, die wir seit unserer Gründung im Jahr 1919 als führendes Unternehmen in der Kunststoffverarbeitung erworben haben.Unsere Abteilung analysiert kontinuierlich die Markttrends und neuesten Technologien im Bereich ultrakompakter, hochpräziser Mikromotoren und konzentriert sich darauf, Konstrukteuren und Entwicklern Informationen mit hohem Mehrwert zur Verfügung zu stellen. Als Expertenteam mit fundierten Kenntnissen der Produkteigenschaften unterstützen wir Sie durch die Bereitstellung präziser und praxisorientierter Inhalte bei der Lösung Ihrer Herausforderungen und bei technologischen Innovationen. |
Myoelektrische Prothesen treiben den Motor auf der Grundlage myoelektrischer Signale an
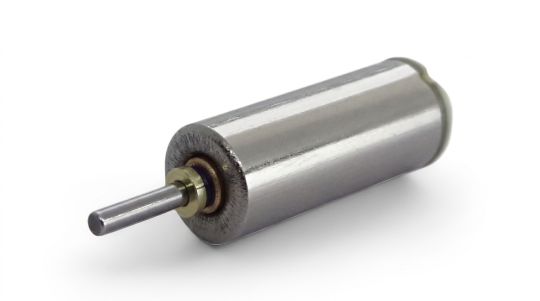
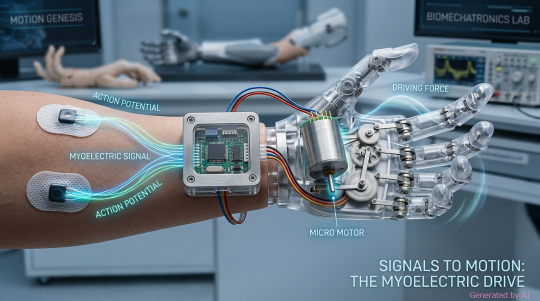
Myoelektrische Prothesen sind eine Art von „Prothesen mit externer Kraftquelle“, die externe Antriebsquellen wie Motoren nutzen und anhand von myoelektrischen Signalen betrieben werden, die von den im Körper verbliebenen Muskeln erzeugt werden. Die myoelektrischen Signale werden von Elektroden an der Hautoberfläche erfasst und nach der Signalverarbeitung zur Erkennung von Bewegungen wie „Zum-Griff“ oder „Öffnen“ verwendet.
Entsprechend der erkannten Bewegung werden Steuerbefehle an den Motor gesendet, wodurch eine Drehbewegung erzeugt wird. Da die Drehbewegung des Motors über Getriebeköpfe oder Seile in Finger- und Handbewegungen umgewandelt wird, beeinflusst die Leistung des Motors nicht nur die Greifkraft, sondern auch die Reaktionsfähigkeit und die Laufruhe der Bewegung.
Erfassung der EMG-Signale mit Elektroden und Umwandlung in Steuersignale
Wenn sich ein Muskel zusammenzieht, entsteht ein schwaches elektrisches Signal, das als Muskelpotential bezeichnet wird. Bei einer myoelektrischen Prothese werden die myoelektrischen Signale mit Elektroden erfasst, die auf der Hautoberfläche angebracht sind. Diese Signale werden durch einen Verstärker verstärkt und anschließend gefiltert, um unerwünschte Signale zu entfernen.
Die verarbeiteten Signale werden an die Steuerung gesendet und dienen als Grundlage für die Erkennung der Bewegungsabsicht des Benutzers, wie beispielsweise „Zudrücken“ oder „Öffnen“. Durch die Anpassung der Motorgeschwindigkeit an die Stärke der myoelektrischen Signale lässt sich zudem eine natürlichere Bedienung erzielen.
Der Motor bewegt die Finger und die Hand nach Erhalt des Steuersignals
Sobald der Controller die Bewegungsabsicht erkannt hat, werden die Motoren entsprechend angesteuert, wodurch eine Drehbewegung entsteht. Die Drehbewegung der Motoren wird über Mechanismen wie Getriebeköpfe, Gestänge und Drähte in Öffnungs- und Schließbewegungen der Finger und der Hand umgewandelt.
Bei Modellen mit mehreren Freiheitsgraden, die mehrere Finger oder Gelenke bewegen, gibt es auch Systeme, bei denen mehrere Motoren eingebaut sind, die einzeln oder koordiniert gesteuert werden. Durch die Auswahl geeigneter Motoren lassen sich neben der erforderlichen Greifkraft auch schnelle Reaktionszeiten und flüssige Fingerbewegungen leichter realisieren.
Anforderungen an die Leistung von Motoren für myoelektrische Prothesen
Da myoelektrische Prothesen am Körper getragen werden, reicht es nicht aus, wenn die Motoren lediglich eine hohe Leistung aufweisen. Sie müssen unter den gegebenen Platz- und Gewichtsbeschränkungen die erforderliche Greifkraft gewährleisten und gleichzeitig ein natürliches Bediengefühl bieten sowie für den Langzeitgebrauch geeignet sein.
Die wichtigsten Bewertungskriterien und zu prüfenden Punkte sind wie folgt:
| Bewertungskriterien | Zu prüfende Punkte |
| Kompakte Bauweise und geringes Gewicht | Einbaubarkeit in die Hand, Gesamtgewicht der Prothese |
| Drehmoment | Erforderliche Greifkraft, Drehzahl, Kombination mit dem Getriebekopf |
| Reaktionsverhalten und Laufruhe | Anlaufen und Stoppen, Vorwärts- und Rückwärtslauf, Steuerbarkeit im niedrigen Drehzahlbereich |
| Energieeffizienz, geringe Wärmeentwicklung, Geräuscharmut, Langlebigkeit | Batterielaufzeit, Wärmeentwicklung, Betriebsgeräusche, Vibrationen, Langlebigkeit |
Im Folgenden werden die an Motoren für myoelektrische Prothesen gestellten Anforderungen aus vier Perspektiven ausführlich erläutert.
Kompakte Bauweise und geringes Gewicht
Bei myoelektrischen Prothesen ist es wichtig, dass die Motoren kompakt und leicht sind, um die Belastung für den Träger zu minimieren. Insbesondere wenn sich das Gewicht auf die Fingerspitzen konzentriert, kann dies zu einer Beeinträchtigung der Bedienbarkeit und zu Ermüdungserscheinungen bei längerem Tragen führen.
Zudem müssen im Inneren der Hand neben dem Motor noch weitere Komponenten wie Getriebe, Sensoren und Steuerplatinen untergebracht werden. Je mehr Freiheitsgrade vorhanden sind und je mehr Motoren dadurch benötigt werden, desto wichtiger ist es, dass jeder einzelne Motor kompakt und leicht ist, um das Gesamtgewicht der Prothese zu reduzieren und den Gestaltungsspielraum zu sichern.
Auch bei kompakter Bauweise muss das erforderliche Drehmoment gewährleistet sein
Bei myoelektrischen Prothesen muss neben der Verkleinerung auch das Drehmoment gewährleistet werden, das zum Greifen, Halten und Zwicken von Alltagsgegenständen erforderlich ist. Das erforderliche Drehmoment hängt nicht nur vom Gewicht des Gegenstands ab, sondern variiert auch je nach Fingerlänge, Ansatzpunkt der Kraft und Effizienz des Gelenkmechanismus.
Bei kleinen Motoren werden manchmal Drehmomente im Bereich von mN·m (Millinewtonmeter) handhabt, was einem Tausendstel von N·m entspricht. Reicht die Leistung eines einzelnen Motors nicht aus, ist die Kombination mit einem Getriebekopf (Untersetzungsgetriebe) sinnvoll. Es ist notwendig, das Dauerdrehmoment, das maximale Drehmoment, die Drehzahl und den Stromwert zu überprüfen, um ein Gleichgewicht zwischen Größe und Leistung herzustellen.
Hohe Reaktionsfähigkeit und sanfte Bewegung
Bei myoelektrischen Prothesen ist es ebenfalls wichtig, dass sie schnell auf die Bewegungsabsichten des Benutzers reagieren und die Finger sanft bewegen können. Da bei Bewegungen wie „Zumachen“ und „Öffnen“ wiederholt gestartet, gestoppt sowie vorwärts und rückwärts gedreht wird, wird vom Motor eine hohe Ansprechbarkeit verlangt, um schnell auf Eingaben zu reagieren.
Andererseits ist es in Situationen, in denen die Finger langsam an ein Objekt herangeführt werden oder die Greifkraft feinjustiert werden muss, unerlässlich, dass der Motor im niedrigen Drehzahlbereich stabil läuft. Bei Modellen mit mehreren Freiheitsgraden werden mehrere Motoren koordiniert angesteuert, sodass die Reaktionsfähigkeit und die Laufruhe jedes einzelnen Motors Einfluss auf die natürlichen Fingerbewegungen und das Bediengefühl haben.
Geringer Stromverbrauch, geringe Wärmeentwicklung, Geräuscharmut und Langlebigkeit
Da myoelektrische Prothesen batteriebetrieben sind, sind der Wirkungsgrad der Motoren und der Stromverbrauch wichtige Auswahlkriterien. Ein hoher Stromverbrauch verkürzt die Nutzungsdauer, und eine Erhöhung der Batteriekapazität führt zu einem höheren Gesamtgewicht der Prothese.
Außerdem müssen bei am Körper getragenen Geräten die Wärmeentwicklung im Gehäuseinneren sowie die Betriebsgeräusche von Motoren und Getrieben berücksichtigt werden. Angesichts der täglichen Wiederholung von Öffnungs- und Schließvorgängen sowie Greifbewegungen sollten neben der Laufruhe auch die Haltbarkeit und die Lebensdauer überprüft werden.
Es ist wichtig, unter Berücksichtigung der tatsächlichen Belastung und der Bewegungshäufigkeit eine umfassende Bewertung unter der Voraussetzung eines langfristigen Einsatzes vorzunehmen.
Drei wichtige Punkte bei der Auswahl eines Motors für eine myoelektrische Prothese
Bei der Auswahl eines Motors für eine myoelektrische Prothese lässt sich allein durch den Vergleich des maximalen Drehmoments und der Abmessungen aus dem Katalog nicht beurteilen, ob dieser für die tatsächlichen Einsatzbedingungen geeignet ist. Es ist wichtig, unter Berücksichtigung der erforderlichen Greifkraft, des Einbauraums, der Akkukapazität und der Betriebshäufigkeit eine ausgewogene Gesamtkonfiguration der Prothese zu prüfen.
Die drei wichtigsten Auswahlkriterien sind die folgenden:
- Festlegung der Motor- und Getriebekonfiguration anhand der erforderlichen Greifkraft
- Bewertung anhand der Gesamtgröße, des Gewichts und der Akkukapazität der Prothese
- Überprüfung von Reaktionsverhalten, Laufruhe und Haltbarkeit unter realen Betriebsbedingungen
Im Folgenden werden die einzelnen Auswahlkriterien ausführlich erläutert.
Festlegung der Motor- und Getriebekonfiguration anhand der erforderlichen Greifkraft
Bei der Auswahl eines Motors für eine myoelektrische Prothese ist es wichtig, zunächst die erforderliche Greifkraft genau zu bestimmen. Das erforderliche Drehmoment hängt nicht nur vom Gewicht des zu greifenden Objekts ab, sondern auch von der Länge der Finger, der Stelle, an der die Kraft wirkt, der Effizienz des Gelenkmechanismus und der Bewegungsgeschwindigkeit.
Reicht der Motor allein nicht aus, ist es sinnvoll, ein Getriebe (Untersetzungsgetriebe) zu kombinieren, um das Drehmoment zu erhöhen. Da jedoch eine höhere Untersetzung zu einer Verringerung der Drehzahl auf der Abtriebsseite führt, muss ein Gleichgewicht mit der erforderlichen Bewegungsgeschwindigkeit gefunden werden.
Zudem muss das Spiel (Backlash), das beim Ineinandergreifen der Zahnräder entsteht, berücksichtigt werden, und Drehmoment, Drehzahl sowie Steuerbarkeit müssen umfassend bewertet werden. Je nach Anwendungszweck kommen auch Getriebemotoren als Option in Frage.
Bewertung anhand von Größe, Gewicht und Akkukapazität der gesamten Prothese
Bei myoelektrischen Prothesen ist es unerlässlich, nicht nur die Leistung des einzelnen Motors zu prüfen, sondern auch zu überprüfen, ob die Prothese als Ganzes funktionsfähig ist. Da im Inneren der Hand Getriebe, Steuerplatinen, Sensoren und Akkus untergebracht werden müssen, kann die Gesamtgröße auch bei Verwendung kleiner Motoren zunehmen.
Insbesondere bei Modellen mit mehreren Freiheitsgraden führt eine höhere Anzahl an Motoren zu einem höheren Gewicht, einem höheren Stromverbrauch und einer stärkeren Wärmeentwicklung. Bei einer vorgesehenen Langzeitnutzung ist es wichtig, die Bewertung nicht allein anhand der maximalen Leistung vorzunehmen, sondern auch den Wirkungsgrad, die tatsächliche Betriebsfrequenz und die Akkukapazität einzubeziehen.
Überprüfung von Ansprechverhalten, Laufruhe und Haltbarkeit unter realen Betriebsbedingungen
Bei myoelektrischen Prothesen muss die Leistung nicht nur anhand der Nennwerte im Katalog, sondern auch unter Bedingungen überprüft werden, die den tatsächlichen Einsatzbedingungen nahekommen. Da beim Öffnen und Schließen der Finger wiederholt Start- und Stoppvorgänge, Vorwärts- und Rückwärtsbewegungen sowie langsame Bewegungen stattfinden, muss überprüft werden, ob bei den vorgesehenen Belastungen und Geschwindigkeiten keine Reaktionsverzögerungen oder Unregelmäßigkeiten in der Drehbewegung auftreten.
Da es sich um ein Gerät für den Alltag handelt, sind auch die Betriebsgeräusche und Vibrationen von Motor und Getriebe wichtige Bewertungskriterien. Da das Öffnen und Schließen sowie das Greifen über lange Zeiträume wiederholt werden, empfiehlt es sich zudem, Haltbarkeitstests und Lebensdauerdaten zu überprüfen und bei Bedarf den Hersteller zu konsultieren.
Kernlose Motoren eignen sich gut für kompakte und reaktionsschnelle myoelektrische Prothesen
Bei myoelektrischen Prothesen sind neben einer kompakten und leichten Bauweise auch eine schnelle Reaktion auf die Bewegungsabsichten des Benutzers sowie eine reibungslose Fingerbewegung gefragt. Eine Option zur Erfüllung dieser Anforderungen sind kernlose Motoren, die ohne Eisenkern auskommen.
Im Folgenden werden die konstruktiven Merkmale von kernlosen Motoren sowie die Vorteile bei der Prüfung ihres Einsatzes in myoelektrischen Prothesen erläutert.
Durch den Verzicht auf einen Eisenkern lassen sich kompakte und leichte Konstruktionen realisieren
Bei Bürstenmotoren gibt es zwei Arten: Motoren mit Eisenkern (Core-Typ) und Motoren ohne Eisenkern (Core-less-Typ). Da bei Core-less-Motoren im Rotor kein Eisenkern verwendet wird, zeichnen sie sich dadurch aus, dass sich die rotierenden Teile leicht gewichtsreduzieren lassen.
Bei myoelektrischen Prothesen müssen mehrere Komponenten wie Motor, Getriebe, Sensoren und Steuerplatine im begrenzten Innenraum der Hand untergebracht werden, sodass Größe und Gewicht jeder einzelnen Prothese das gesamte Design beeinflussen. Insbesondere bei Modellen mit mehreren Freiheitsgraden werden mehrere Motoren verbaut; daher trägt eine Gewichtsreduzierung pro Prothese dazu bei, das Gesamtgewicht zu senken.
Die Tatsache, dass sich damit sowohl die Belastung für den Träger verringern lässt als auch mehr Freiheit bei der inneren Anordnung gewonnen wird, ist einer der Vorteile des Einsatzes kernloser Motoren.
Geringe Trägheit ermöglicht sowohl eine schnelle Reaktionsfähigkeit als auch sanfte Fingerbewegungen
Kernlose Motoren lassen sich im rotierenden Bereich leicht gewichtsreduzieren, wodurch die Trägheit – also der Widerstand gegen Änderungen des Drehzustands – gering gehalten werden kann, was eine Verbesserung der Ansprechbarkeit beim Anlaufen und Stoppen ermöglicht. Bei myoelektrischen Prothesen ist eine schnelle Reaktionsfähigkeit von entscheidender Bedeutung, da sie entsprechend den Bewegungsabsichten des Benutzers in kurzen Abständen wiederholt anlaufen, stoppen sowie vorwärts und rückwärts drehen.
Zudem lässt sich durch den Aufbau ohne Eisenkern das Cogging-Drehmoment – eine durch die Anziehung zwischen Magnet und Eisenkern verursachte Drehungsunregelmäßigkeit – leicht unterdrücken, wodurch auch im niedrigen Drehzahlbereich eine gleichmäßige Drehung erreicht wird. Dies eignet sich nicht nur für Situationen, in denen die Finger schnell bewegt werden müssen, sondern auch für feinfühlige Bewegungen, bei denen sich die Prothese langsam einem Objekt nähert.
Je nach den geforderten Spezifikationen stellt dies eine vielversprechende Option dar, wenn natürliche Greifbewegungen angestrebt werden.
Die Auswahl des Motors für eine myoelektrische Prothese erfolgt unter Berücksichtigung der Einsatzbedingungen der gesamten Prothese
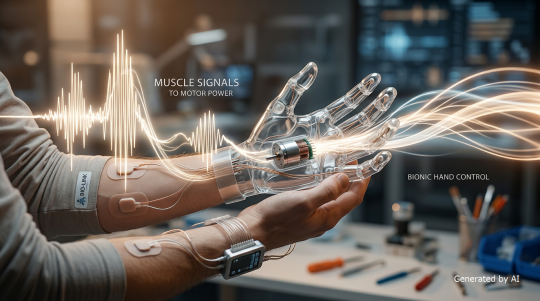
Bei der Auswahl von Motoren für myoelektrische Prothesen ist es wichtig, nicht nur die Größe des einzelnen Motors oder das maximale Drehmoment zu berücksichtigen, sondern die Einsatzbedingungen der gesamten Prothese zu berücksichtigen. Neben der Greifkraft und der Bewegungsgeschwindigkeit müssen auch der Platz im Inneren der Hand sowie das Gesamtgewicht geprüft werden. Auch die Akkukapazität, die Wärmeentwicklung und die Laufruhe sind wichtige Bewertungskriterien im Hinblick auf einen Langzeiteinsatz.
Insbesondere bei Modellen mit mehreren Freiheitsgraden nehmen die Auswirkungen auf Gewicht und Stromverbrauch zu, je mehr Motoren verbaut werden. Selbst wenn das erforderliche Drehmoment und die Drehzahl erfüllt werden, kann die Praxistauglichkeit beeinträchtigt werden, wenn der Tragekomfort oder die Nutzungsdauer darunter leiden.
Wenn eine Entscheidung allein anhand der Katalogangaben schwierig ist, empfiehlt es sich, die Anforderungen wie Spannung, Steuerungsart und Lebensdauer zu systematisieren und sich – unter Einbeziehung der Kombination mit dem Getriebekopf – an den Motorhersteller zu wenden.
Zusammenfassung
An Motoren für myoelektrische Prothesen werden nicht nur geringe Größe und geringes Gewicht gefordert, sondern auch verschiedene weitere Leistungsmerkmale wie das erforderliche Drehmoment, Ansprechverhalten, Energieeffizienz, geringe Wärmeentwicklung, Geräuscharmut und Langlebigkeit. Insbesondere bei der Entwicklung von Prothesen mit mehreren Freiheitsgraden ist es wichtig, nicht nur den Motor allein, sondern die gesamte Prothese einschließlich Getriebe und Akku zu bewerten.
Kernlose Motoren sind eine vielversprechende Option, da sie sich leicht gewichtsreduzieren lassen und eine hervorragende Ansprechbarkeit aufweisen. Takiron CI bietet kleine Motoren und Getriebemotoren an. Wenn Sie Hilfe bei der Auswahl oder Entwicklung von Motoren für myoelektrische Prothesen benötigen, wenden Sie sich bitte an uns.
Produktinformationen und Kontakt
Ausführliche Informationen zu den Mikromotoren von C.I. Takiron finden Sie auf der folgenden Website.
- Produktseite: https://cik-ele.com/
- Kernlose Motoren: https://cik-ele.com/products/list/coreless_motor/
- Bürstenloser Motor: https://cik-ele.com/products/list/brushless_motor/
- Getriebemotoren: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Sollten Sie bei der Auswahl von Kleinmotoren für Ihre Produktentwicklung auf Schwierigkeiten stoßen, können Sie sich gerne über das Kontaktformular an uns wenden. Unsere technischen Berater werden Ihre Anwendungszwecke und Anforderungen mit Ihnen besprechen und Ihnen die optimale Lösung vorschlagen.
- Kontakt: https://cik-ele.com/contact/
- Kontakt: https://cik-ele.com/contact/