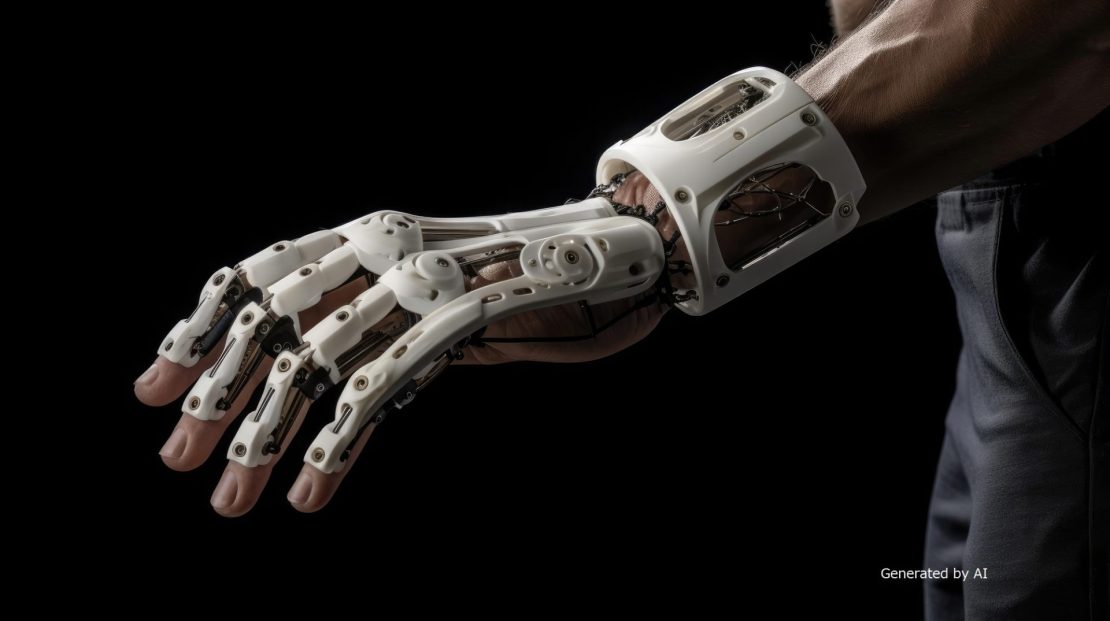
筋電義手は、筋肉の収縮によって生じる筋電信号を読み取り、モータを駆動して指やハンドを動かす装置です。身体に装着して使用するため、モータには必要な把持力だけでなく、小型・軽量性、応答性、省電力、低発熱、静粛性など幅広い性能が求められます。
一部の性能だけを重視すると、重量増加や操作性の低下、使用時間の短縮につながりかねません。当記事では、筋電義手が動く仕組みを整理したうえで、モータに求められる性能や選定ポイント、コアレスモータの特徴を解説します。
| 監修:タキロンシーアイ株式会社電子部品営業グループ 1919年の創業以来、プラスチック加工のリーディングカンパニーとして培った高度な技術力と知見に基づき、本記事を監修しています。当部では、超小型・高精度なマイクロモータの市場動向や最新技術を常に分析し、設計者や開発者の皆様へ付加価値の高い情報を提供することに注力しています。製品の特性を熟知した専門チームとして、正確かつ実用的なコンテンツの発信を通じて、お客様の課題解決と技術革新をサポートいたします。 |
筋電義手は筋電信号をもとにモータを駆動する
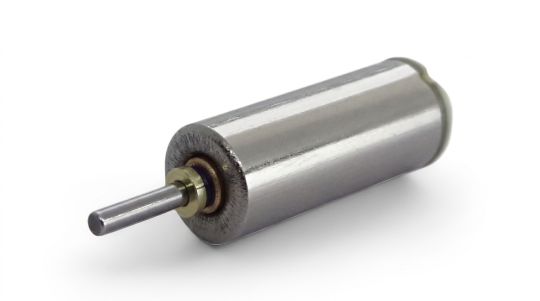
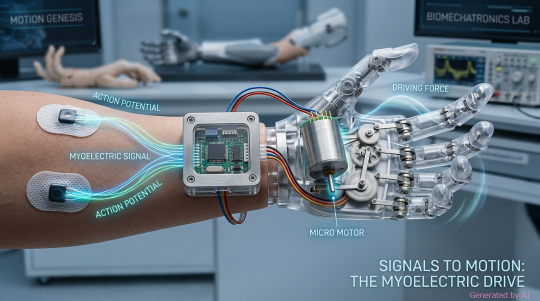
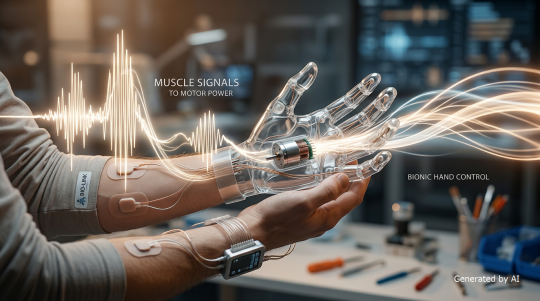
筋電義手は、モータなど外部の動力源を利用する「体外力源式義手」の一種で、身体に残る筋肉から発生する筋電信号を利用して動作します。筋電信号は皮膚表面の電極で検出され、信号処理を経て「握る」「開く」といった動作の判定に利用されます。
判定された動作に応じてモータへ制御指令が送られ、回転運動が発生する仕組みです。モータの回転はギアヘッドやワイヤなどを介して指やハンドの動きへ変換されるため、モータの性能は把持力だけでなく、応答性や動作の滑らかさにも影響します。
筋電信号を電極で検出し、制御信号へ変換する
筋肉が収縮すると、筋電位と呼ばれる微弱な電気信号が発生します。筋電義手では、皮膚表面に配置した電極で筋電信号を検出し、アンプで増幅したうえで不要な信号を取り除くフィルタ処理を行う仕組みです。
処理された信号はコントローラへ送られ、「握る」「開く」といった使用者の動作意図を判定する材料となります。筋電信号の強さに応じてモータの速度を変えることで、より自然な操作につなげることも可能です。
制御信号を受けたモータが指やハンドを動かす
コントローラが動作意図を判定すると、その結果に応じてモータが駆動され、回転運動が発生します。モータの回転は、ギアヘッドやリンク、ワイヤなどの機構を介して、指やハンドの開閉運動へと変換される仕組みです。
複数の指や関節を動かす多自由度型では、複数のモータを搭載して個別、または協調して制御する方式もあります。適切なモータを選ぶことで、必要な把持力に加え、素早い応答や滑らかな指動作を実現しやすくなります。
筋電義手用モータに求められる性能
筋電義手は身体に装着して使用するため、モータには単に大きな出力があればよいわけではありません。限られたスペースや重量のなかで必要な把持力を確保しつつ、自然な操作感や長時間使用にも対応する必要があります。
主な評価項目と確認ポイントは、以下のとおりです。
| 評価項目 | 確認ポイント |
| 小型・軽量性 | ハンド内部への搭載性、義手全体の重量 |
| トルク | 必要な把持力、回転数、ギアヘッドとの組み合わせ |
| 応答性・滑らかさ | 始動・停止、正逆転、低速域での制御性 |
| 省電力・低発熱・静粛性・耐久性 | バッテリー持続時間、発熱、動作音、振動、耐久性 |
以下では、筋電義手用モータに求められる性能を、4つの観点から詳しく解説します。
小型・軽量であること
筋電義手では、装着者の負担を抑えるため、モータの小型・軽量化が重要です。特に手先に重量が集中すると、操作性の低下や長時間装着した際の疲労につながる可能性があります。
また、ハンド内部にはモータのほか、ギア、センサ、制御基板など複数の部品を収めなければなりません。多自由度化によってモータ数が増えるほど、1台あたりの小型・軽量化が義手全体の重量低減や設計自由度の確保につながります。
小型でも必要なトルクを確保できること
筋電義手では、小型化と同時に、日用品をつかむ・持つ・つまむために必要なトルクを確保しなければなりません。必要トルクは対象物の重量だけでなく、指の長さや力が加わる位置、リンク機構の効率によっても変化します。
小型モータでは、N・mの1,000分の1にあたるmN・m(ミリニュートンメートル)単位のトルクを扱うことがあり、単体で不足する場合はギアヘッド(減速機)との組み合わせが有効です。連続トルクや最大トルク、回転数、電流値まで確認し、サイズと出力のバランスを取る必要があります。
応答性が高く滑らかに動かせること
筋電義手では、使用者の動作意図に素早く反応し、指を滑らかに動かせる性能も重要です。「握る」「開く」といった動作では始動や停止、正逆転を繰り返すため、モータには入力に素早く追従できる応答性が求められます。
一方、対象物へゆっくり指を近づけたり、把持する力を微調整したりする場面では、低速域で安定して回転できることも欠かせません。多自由度型では複数のモータを協調制御するため、各モータの応答性や回転の滑らかさが自然な指動作や操作感に影響します。
省電力・低発熱・静粛性・耐久性
筋電義手はバッテリーで駆動するため、モータの効率や消費電力も重要な選定要素です。消費電力が大きいと使用可能時間が短くなり、バッテリー容量を増やせば義手全体の重量増加につながります。
また、身体に装着する機器では、筐体内部の発熱やモータ・ギアの動作音にも配慮が必要です。開閉や把持を日常的に繰り返すことを考えると、静粛性に加えて耐久性や寿命も確認すべきでしょう。
実際の負荷や動作頻度を想定し、長時間使用を前提に総合評価することが重要です。
筋電義手用モータを選ぶ3つのポイント
筋電義手用モータの選定では、カタログ上の最大トルクやサイズだけを比較しても、実際の使用条件に適しているかは判断できません。必要な把持力や搭載スペース、バッテリー容量、動作頻度などを踏まえ、義手全体としてバランスの取れた構成を検討することが重要です。
主な選定ポイントは、以下の3つです。
- 必要な把持力からモータとギア構成を決める
- 義手全体のサイズ・重量・バッテリー容量から評価する
- 実際の動作条件で応答性・静粛性・耐久性を確認する
以下では、それぞれの選定ポイントについて詳しく解説します。
必要な把持力からモータとギア構成を決める
筋電義手用モータを選ぶ際は、まず必要な把持力を明確にすることが重要です。必要トルクは、対象物の重量だけでなく、指の長さや力が加わる位置、リンク機構の効率、動作速度によって変わります。
モータ単体で不足する場合は、ギアヘッド(減速機)を組み合わせてトルクを高める方法が有効です。ただし、減速比を大きくすると出力側の回転速度が低下するため、必要な動作速度とのバランスを考慮することが求められます。
また、歯車のかみ合わせに生じる遊びであるバックラッシュも考慮し、トルク・回転数・制御性を総合的に評価する必要があります。用途に応じて、ギアードモータも選択肢になります。
義手全体のサイズ・重量・バッテリー容量から評価する
筋電義手では、モータ単体の性能だけでなく、義手全体として成立するかを確認することが欠かせません。ハンド内部にはギアや制御基板、センサ、バッテリーなども収めるため、小型モータを採用しても全体が大きくなる場合があります。
特に多自由度型では、モータ数の増加が重量や消費電力、発熱につながります。長時間使用を想定する場合は、最大出力だけで判断せず、効率や実際の動作頻度、バッテリー容量まで含めて評価することが重要です。
実際の動作条件で応答性・静粛性・耐久性を確認する
筋電義手では、カタログ上の定格値だけでなく、実際の使用条件に近い状態で性能を確認する必要があります。指の開閉では始動・停止や正逆転、低速動作を繰り返すため、想定する負荷や速度で応答の遅れや回転ムラが生じないかを確認します。
日常生活で使用する機器である以上、モータやギアの動作音、振動も重要な評価項目です。加えて、開閉や把持を長期間繰り返すため、耐久試験や寿命データも確認し、必要に応じてメーカーへ相談することを推奨します。
コアレスモータは筋電義手の小型・高応答化と相性がよい
筋電義手では、小型・軽量化とともに、使用者の動作意図へ素早く反応し、滑らかに指を動かせることが求められます。こうした要求に対する選択肢の一つが、鉄芯を持たない構造のコアレスモータです。
ここでは、コアレスモータの構造上の特徴と、筋電義手への採用を検討するうえでのメリットを解説します。
鉄芯を持たない構造で小型・軽量化しやすい
ブラシモータには、鉄芯を持つコアード型と、鉄芯を持たないコアレス型があります。コアレスモータは回転子に鉄芯を使用しないため、回転部分を軽量化しやすい点が特徴です。
筋電義手では、限られたハンド内部にモータやギア、センサ、制御基板など複数の部品を収める必要があり、1台あたりのサイズや重量が設計全体に影響します。特に多自由度型では複数のモータを搭載するため、1台あたりを軽くできれば総重量の抑制につながるでしょう。
装着者の負担軽減と内部レイアウトの自由度を両立しやすい点は、コアレスモータを採用するメリットの一つです。
低慣性で応答性と滑らかな指動作を両立しやすい
コアレスモータは回転部分を軽量化しやすく、回転状態の変化に対する抵抗を示す慣性を小さく抑えられるため、始動・停止への応答性を高めやすい特徴があります。筋電義手では、使用者の動作意図に合わせて短い間隔で始動や停止、正逆転を繰り返すため、素早く追従できる性能が重要です。
また、鉄芯を持たない構造により、磁石と鉄芯の吸引によって生じる回転ムラであるコギングトルクを抑えやすく、低速域でも滑らかな回転を得やすくなります。指を素早く動かす場面だけでなく、対象物へゆっくり近づけるような繊細な動作にも対応しやすいでしょう。
要求仕様に応じて、自然な把持動作を目指す際の有力な選択肢となります。
筋電義手用モータは義手全体の使用条件から選定する
筋電義手用モータは、単体のサイズや最大トルクだけで判断せず、義手全体の使用条件から選定することが重要です。把持力や動作速度に加え、ハンド内部のスペースや総重量も確認する必要があります。バッテリー容量や発熱、静粛性も、長時間使用を考えるうえで重要な評価項目です。
特に多自由度型では、搭載するモータ数が増えるほど、重量や消費電力への影響も大きくなります。必要なトルクや回転数を満たしていても、装着性や使用時間を損なえば実用性は低下しかねません。
カタログスペックだけで判断しにくい場合は、電圧や制御方式、耐久性などの要求仕様を整理し、ギアヘッドとの組み合わせも含めてモータメーカーへ相談するとよいでしょう。
まとめ
筋電義手用モータには、小型・軽量性だけでなく、必要なトルクや応答性、省電力、低発熱、静粛性、耐久性など、複数の性能が求められます。特に多自由度化を進める場合は、モータ単体ではなく、ギアやバッテリーを含めた義手全体で評価することが重要です。
コアレスモータは、軽量化しやすく応答性にも優れるため、有力な選択肢となります。タキロンシーアイでは小型モータやギアードモータを展開しています。筋電義手向けモータの選定や開発でお困りの際は、ぜひご相談ください。
製品情報・お問い合わせ
タキロンシーアイのマイクロモータ製品については、以下のウェブサイトで詳細をご覧いただけます。
- 製品サイト:https://cik-ele.com/
- コアレスモータ:https://cik-ele.com/products/list/coreless_motor/
- ブラシレスモータ:https://cik-ele.com/products/list/brushless_motor/
- ギアードモータ:https://cik-ele.com/products/list/gearhead/
- エンコーダ:https://cik-ele.com/products/list/encoder/
お客様の製品開発における小型モータ選定でお困りの際は、お問い合わせフォームからお気軽にご相談ください。技術担当者が用途や要件をヒアリングし、最適なソリューションをご提案いたします。
お問い合わせ:https://cik-ele.com/contact/