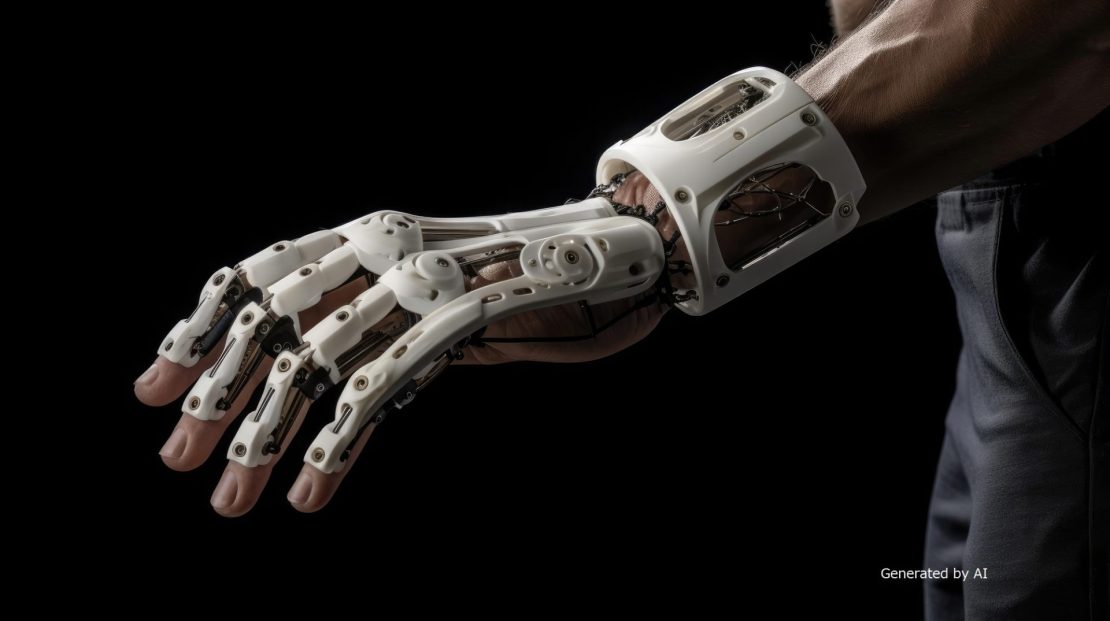
Una protesi miotelettrica è un dispositivo che rileva i segnali elettromiografici generati dalla contrazione muscolare e aziona un motore per muovere le dita e la mano. Poiché viene indossata sul corpo, al motore sono richieste non solo la forza di presa necessaria, ma anche una vasta gamma di prestazioni quali dimensioni ridotte, leggerezza, reattività, risparmio energetico, bassa generazione di calore e silenziosità.
Dare importanza solo ad alcune di queste caratteristiche può comportare un aumento del peso, una riduzione della maneggevolezza o una diminuzione dell’autonomia. In questo articolo, dopo aver illustrato il funzionamento delle protesi miotetiche, spiegheremo le prestazioni richieste ai motori, i criteri di selezione e le caratteristiche dei motori senza nucleo.
| A cura di: Gruppo Commerciale Componenti Elettronici, C.I. TAKIRON Corporation Questo articolo è stato curato sulla base delle competenze tecniche avanzate e delle conoscenze acquisite nel corso degli anni, sin dalla fondazione dell’azienda nel 1919, come leader nel settore della lavorazione delle materie plastiche.Il nostro reparto analizza costantemente le tendenze di mercato e le ultime tecnologie relative ai micromotori ultracompatti e ad alta precisione, concentrandosi sulla fornitura di informazioni di alto valore aggiunto a progettisti e sviluppatori. In qualità di team di esperti che conosce a fondo le caratteristiche dei prodotti, ti aiutiamo a risolvere le tue sfide e a promuovere l’innovazione tecnologica attraverso contenuti accurati e pratici. |
La protesi miotelettrica aziona il motore sulla base dei segnali miotelettrici
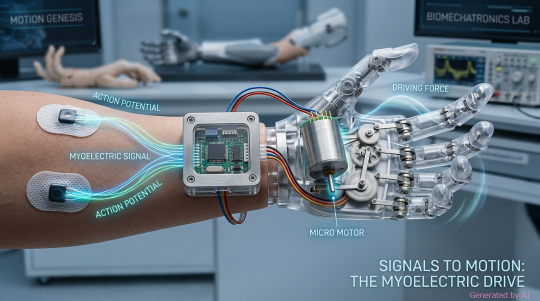
La protesi miotelettrica è un tipo di “protesi con fonte di forza esterna” che utilizza una fonte di energia esterna, come un motore, e funziona sfruttando i segnali miotelettrici generati dai muscoli rimasti nel corpo. I segnali miotelettrici vengono rilevati da elettrodi posizionati sulla superficie cutanea e, dopo l’elaborazione, vengono utilizzati per determinare azioni quali “afferrare” o “aprire”.
Il meccanismo prevede che, in base al movimento rilevato, venga inviato un comando di controllo al motore, generando così un movimento rotatorio. Poiché la rotazione del motore viene convertita in movimento delle dita e della mano tramite riduttori o cavi, le prestazioni del motore influenzano non solo la forza di presa, ma anche la reattività e la fluidità dei movimenti.
Rilevamento dei segnali elettromiografici tramite elettrodi e loro conversione in segnali di controllo
Quando i muscoli si contraggono, viene generato un debole segnale elettrico chiamato potenziale elettromuscolare. Nelle protesi miotetiche, il sistema rileva i segnali elettromuscolari tramite elettrodi posizionati sulla superficie cutanea; questi segnali vengono poi amplificati da un amplificatore e sottoposti a un processo di filtraggio per eliminare i segnali indesiderati.
Il segnale elaborato viene inviato al controller e funge da base per determinare l’intenzione di movimento dell’utente, come «stringere» o «aprire». Modificando la velocità del motore in base all’intensità del segnale elettromiografico, è possibile ottenere un funzionamento più naturale.
Il motore, ricevendo il segnale di controllo, muove le dita e la mano
Quando il controller interpreta l’intenzione di movimento, il motore viene azionato in base a tale interpretazione, generando un movimento rotatorio. La rotazione del motore viene convertita, tramite meccanismi quali riduttori, leveraggi e cavi, in un movimento di apertura e chiusura delle dita o della mano.
Nei modelli a più gradi di libertà, che muovono più dita o articolazioni, esistono anche sistemi che utilizzano più motori controllati singolarmente o in modo coordinato. Scegliendo i motori appropriati, oltre alla forza di presa necessaria, è più facile ottenere una risposta rapida e movimenti fluidi delle dita.
Prestazioni richieste ai motori per protesi miotetiche
Poiché le protesi miotetiche vengono indossate sul corpo, non è sufficiente che i motori abbiano semplicemente una potenza elevata. È necessario garantire la forza di presa necessaria entro limiti di spazio e peso, assicurando al contempo una sensazione di controllo naturale e la possibilità di un utilizzo prolungato.
I principali criteri di valutazione e i punti da verificare sono i seguenti.
| Criteri di valutazione | Punti da verificare |
| Dimensioni ridotte e leggerezza | Possibilità di installazione all’interno della mano, peso complessivo della protesi |
| Coppia | Forza di presa necessaria, numero di giri, combinazione con la testa ingranata |
| Reattività e fluidità | Avvio e arresto, rotazione in avanti e indietro, controllabilità alle basse velocità |
| Risparmio energetico, bassa generazione di calore, silenziosità e durata | Durata della batteria, generazione di calore, rumorosità, vibrazioni, durata |
Di seguito illustreremo in dettaglio, da quattro punti di vista, le prestazioni richieste ai motori per protesi muscolari.
Dimensioni ridotte e peso contenuto
Nelle protesi miotelettriche, per ridurre il carico a carico dell’utilizzatore, è fondamentale che i motori siano compatti e leggeri. In particolare, se il peso si concentra sulla punta della mano, ciò può comportare una riduzione della maneggevolezza e affaticamento in caso di utilizzo prolungato.
Inoltre, all’interno della mano devono essere alloggiati, oltre al motore, diversi componenti quali ingranaggi, sensori e schede di controllo. Man mano che il numero di gradi di libertà aumenta, aumentando così il numero di motori, la riduzione delle dimensioni e del peso di ogni singolo motore contribuisce a ridurre il peso complessivo della protesi e a garantire una maggiore libertà di progettazione.
Garanzia della coppia necessaria anche con dimensioni ridotte
Nelle protesi miotetiche, parallelamente alla miniaturizzazione, è necessario garantire la coppia necessaria per afferrare, tenere e pizzicare oggetti di uso quotidiano. La coppia necessaria varia non solo in base al peso dell’oggetto, ma anche alla lunghezza delle dita, al punto in cui viene applicata la forza e all’efficienza del meccanismo a leveraggi.
I motori di piccole dimensioni possono gestire coppie nell’ordine dei mN·m (millinewton-metro), pari a 1/1.000 di N·m ; qualora la potenza singola risulti insufficiente, è efficace l’abbinamento con un riduttore. È necessario verificare la coppia continua, la coppia massima, il numero di giri e il valore della corrente, per trovare il giusto equilibrio tra dimensioni e potenza.
Elevata reattività e movimento fluido
Nelle protesi miotetiche è importante anche la capacità di reagire rapidamente alle intenzioni di movimento dell’utente e di muovere le dita in modo fluido. Poiché movimenti come “afferrare” e “aprire” comportano ripetuti avviamenti, arresti e inversioni di rotazione, al motore è richiesta una reattività tale da seguire rapidamente gli input.
D’altra parte, nelle situazioni in cui è necessario avvicinare lentamente le dita all’oggetto o regolare con precisione la forza di presa, è indispensabile che il motore sia in grado di ruotare in modo stabile alle basse velocità. Nei modelli a più gradi di libertà, poiché il controllo avviene in modo coordinato tra più motori, la reattività e la fluidità di rotazione di ciascun motore influiscono sui movimenti naturali delle dita e sulla sensazione di controllo.
Risparmio energetico, bassa generazione di calore, silenziosità e durata
Poiché le protesi miotelettriche sono alimentate a batteria, anche l’efficienza dei motori e il consumo energetico rappresentano fattori di selezione importanti. Un consumo energetico elevato riduce l’autonomia, mentre aumentare la capacità della batteria comporta un aumento del peso complessivo della protesi.
Inoltre, trattandosi di dispositivi indossabili, è necessario prestare attenzione al calore generato all’interno dell’alloggiamento e al rumore di funzionamento dei motori e degli ingranaggi. Considerando che le operazioni di apertura, chiusura e presa vengono ripetute quotidianamente, oltre alla silenziosità è opportuno verificare anche la resistenza e la durata.
È importante effettuare una valutazione complessiva tenendo conto dei carichi effettivi e della frequenza di utilizzo, nell’ottica di un impiego prolungato.
Tre punti chiave per la scelta dei motori per protesi miotetiche
Nella scelta dei motori per protesi miotetiche, il semplice confronto della coppia massima e delle dimensioni riportate sul catalogo non è sufficiente per stabilire se siano adatti alle condizioni d’uso effettive. È importante valutare una configurazione equilibrata dell’intera protesi, tenendo conto della forza di presa necessaria, dello spazio di installazione, della capacità della batteria e della frequenza di funzionamento.
I tre criteri principali di selezione sono i seguenti:
- Determinare la configurazione del motore e degli ingranaggi in base alla forza di presa richiesta
- Valutare in base alle dimensioni, al peso e alla capacità della batteria dell’intera protesi
- Verifica della reattività, della silenziosità e della durata nelle condizioni operative effettive
Di seguito vengono illustrati in dettaglio i singoli criteri di selezione.
Determinare la configurazione del motore e degli ingranaggi in base alla forza di presa necessaria
Quando si sceglie un motore per una protesi miotelettrica, è importante innanzitutto definire con chiarezza la forza di presa necessaria. La coppia richiesta varia non solo in base al peso dell’oggetto, ma anche alla lunghezza delle dita, al punto in cui viene applicata la forza, all’efficienza del meccanismo a leveraggi e alla velocità di funzionamento.
Se il motore da solo non è sufficiente, è efficace aumentare la coppia combinandolo con una testa di ingranaggi (riduttore). Tuttavia, poiché un rapporto di riduzione elevato riduce la velocità di rotazione in uscita, è necessario considerare l’equilibrio con la velocità operativa richiesta.
Inoltre, è necessario tenere conto del gioco (backlash) che si verifica nell’ingranamento degli ingranaggi e valutare in modo globale la coppia, il numero di giri e la controllabilità. A seconda dell’applicazione, anche i motoriduttori possono rappresentare una valida opzione.
Valutazione in base alle dimensioni, al peso e alla capacità della batteria della protesi della mano nel suo complesso
Nel caso delle protesi muscolari, è indispensabile verificare non solo le prestazioni del singolo motore, ma anche se la protesi nel suo complesso sia funzionalmente valida. Poiché all’interno della mano devono essere alloggiati ingranaggi, schede di controllo, sensori e batterie, anche l’adozione di un motore di piccole dimensioni può comportare un aumento delle dimensioni complessive.
Soprattutto nei modelli a più gradi di libertà, l’aumento del numero di motori comporta un aumento del peso, del consumo energetico e della generazione di calore. Se si prevede un utilizzo prolungato, è importante non basare la valutazione solo sulla potenza massima, ma considerare anche l’efficienza, la frequenza effettiva di funzionamento e la capacità della batteria.
Verifica della reattività, della silenziosità e della durata in condizioni operative reali
Nel caso delle protesi miotelettriche, è necessario verificare le prestazioni non solo in base ai valori nominali riportati a catalogo, ma anche in condizioni vicine a quelle di utilizzo reale. Poiché l’apertura e la chiusura delle dita comportano ripetute operazioni di avvio, arresto, inversione di rotazione e movimento a bassa velocità, occorre verificare che non si verifichino ritardi di risposta o irregolarità di rotazione ai carichi e alle velocità previsti.
Trattandosi di dispositivi utilizzati nella vita quotidiana, anche il rumore di funzionamento e le vibrazioni dei motori e degli ingranaggi costituiscono importanti criteri di valutazione. Inoltre, poiché le operazioni di apertura, chiusura e presa vengono ripetute per lunghi periodi, si raccomanda di verificare i test di durata e i dati relativi alla vita utile e, se necessario, di consultare il produttore.
I motori senza nucleo sono ideali per la realizzazione di protesi miotelettriche compatte e ad alta reattività
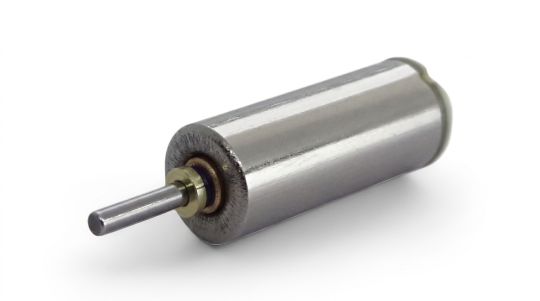
Le protesi miotelettriche devono essere compatte e leggere, ma devono anche reagire rapidamente alle intenzioni di movimento dell’utente e consentire un movimento fluido delle dita. Una delle opzioni per soddisfare tali requisiti è rappresentata dai motori senza nucleo, caratterizzati da una struttura priva di nucleo di ferro.
In questa sezione illustreremo le caratteristiche strutturali dei motori senza nucleo e i vantaggi che ne derivano nel valutare il loro impiego nelle protesi miotetiche.
La struttura priva di nucleo ferroso facilita la riduzione delle dimensioni e del peso
I motori a spazzole si dividono in due tipi: quelli con nucleo (core-type) e quelli senza nucleo (core-less). I motori core-less, non utilizzando un nucleo nel rotore, si caratterizzano per la facilità con cui è possibile alleggerire le parti rotanti.
Nelle protesi miotelettriche è necessario alloggiare all’interno dello spazio limitato della mano diversi componenti, quali motori, ingranaggi, sensori e schede di controllo; pertanto, le dimensioni e il peso di ciascuna unità influiscono sull’intera progettazione. In particolare, nei modelli a più gradi di libertà, poiché vengono montati più motori, riuscire a ridurre il peso di ciascuna unità contribuirà a contenere il peso complessivo.
La possibilità di conciliare la riduzione del carico per chi la indossa con una maggiore libertà nella disposizione interna è uno dei vantaggi dell’adozione dei motori senza nucleo.
Bassa inerzia che consente di conciliare reattività e movimenti fluidi delle dita
I motori senza nucleo consentono di alleggerire facilmente le parti rotanti e di ridurre al minimo l’inerzia, ovvero la resistenza ai cambiamenti dello stato di rotazione, il che li rende particolarmente adatti a migliorare la reattività in fase di avvio e arresto. Nelle protesi di mano elettromiografiche, poiché si ripetono a intervalli brevi operazioni di avvio, arresto e inversione di rotazione in base alle intenzioni motorie dell’utente, è fondamentale che il sistema sia in grado di seguire rapidamente i movimenti.
Inoltre, grazie alla struttura priva di nucleo in ferro, è più facile ridurre la coppia di cogging, ovvero l’irregolarità di rotazione causata dall’attrazione tra i magneti e il nucleo in ferro, ottenendo così una rotazione fluida anche a basse velocità. Ciò consente di gestire facilmente non solo i movimenti rapidi delle dita, ma anche i movimenti delicati, come l’avvicinamento graduale a un oggetto.
A seconda delle specifiche richieste, rappresenta una valida opzione per ottenere movimenti di presa naturali.
I motori per protesi miotetiche devono essere selezionati in base alle condizioni d’uso complessive della protesi
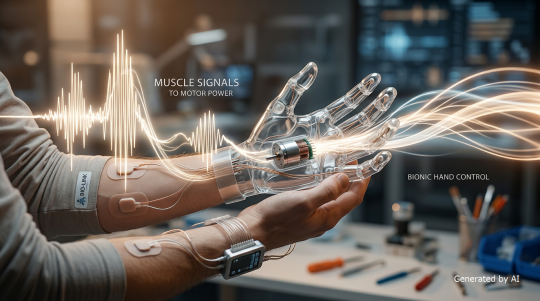
È importante non valutare i motori per protesi miotetiche solo in base alle dimensioni del singolo motore o alla coppia massima, ma selezionarli tenendo conto delle condizioni d’uso dell’intera protesi. Oltre alla forza di presa e alla velocità di movimento, è necessario verificare anche lo spazio interno alla mano e il peso totale. Anche la capacità della batteria, la generazione di calore e la silenziosità sono parametri di valutazione importanti quando si considera un utilizzo prolungato.
In particolare nei modelli a più gradi di libertà, all’aumentare del numero di motori installati, l’impatto sul peso e sul consumo energetico diventa più significativo. Anche se la coppia e la velocità di rotazione richieste vengono soddisfatte, la praticità potrebbe risultare compromessa se ne risentono la vestibilità o l’autonomia.
Se è difficile prendere una decisione basandosi esclusivamente sulle specifiche del catalogo, è consigliabile definire i requisiti tecnici, quali tensione, sistema di controllo e durata, e consultare il produttore del motore, anche in merito alla combinazione con la testa ingranata.
Riepilogo
Ai motori per protesi di mano elettromiografiche non sono richieste solo dimensioni ridotte e leggerezza, ma anche diverse caratteristiche prestazionali quali coppia necessaria, reattività, risparmio energetico, bassa generazione di calore, silenziosità e durata. In particolare, quando si punta a un aumento dei gradi di libertà, è importante valutare non solo il motore singolarmente, ma l’intera protesi di mano, compresi ingranaggi e batteria.
I motori senza nucleo rappresentano una valida opzione, poiché consentono di ridurre facilmente il peso e offrono un’eccellente reattività. Takiron CI offre una gamma di motori compatti e motoriduttori. Se avete difficoltà nella scelta o nello sviluppo di motori per protesi di mano miotelettriche, non esitate a contattarci.
Informazioni sui prodotti e richieste di informazioni
Per maggiori dettagli sui micromotori di C.I. Takiron, dai un’occhiata al sito web qui sotto.
- Sito del prodotto: https://cik-ele.com/
- Motori senza nucleo: https://cik-ele.com/products/list/coreless_motor/
- Motori brushless: https://cik-ele.com/products/list/brushless_motor/
- Motoriduttore: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Se hai difficoltà a scegliere il motore compatto giusto per lo sviluppo del tuo prodotto, non esitare a contattarci tramite il modulo di richiesta. Un nostro tecnico valuterà l’applicazione e le tue esigenze per proporti la soluzione più adatta.
- Contatti: https://cik-ele.com/contact/