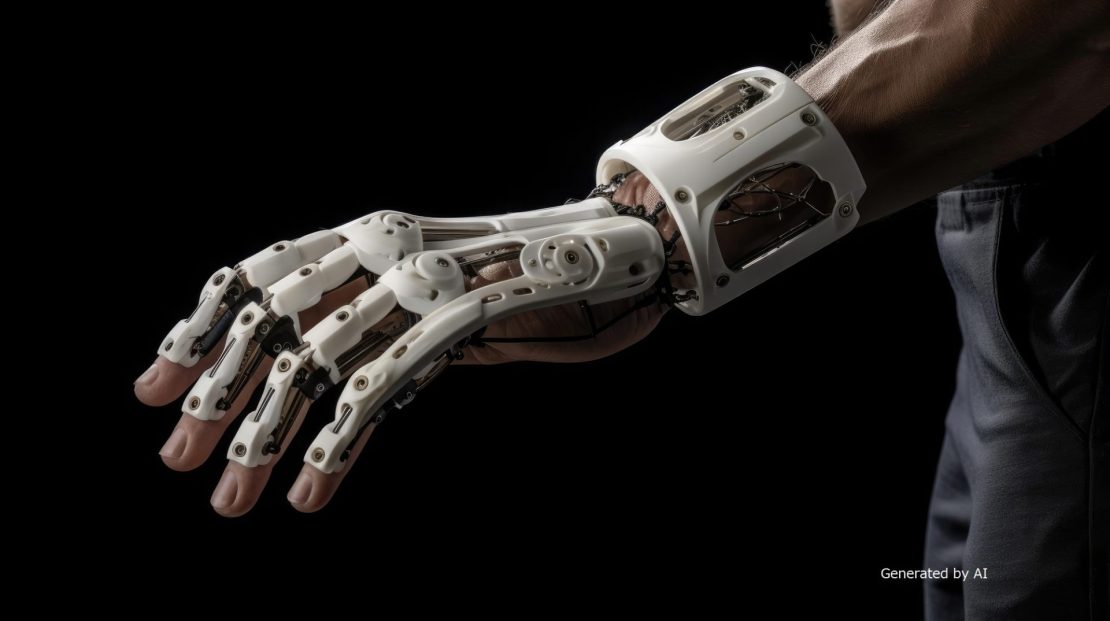
Une prothèse de main myoélectrique est un dispositif qui détecte les signaux myoélectriques générés par la contraction musculaire et actionne un moteur pour faire bouger les doigts et la main. Comme elle est portée sur le corps, le moteur doit non seulement offrir la force de préhension nécessaire, mais aussi répondre à un large éventail d’exigences : compacité, légèreté, réactivité, faible consommation d’énergie, faible dégagement de chaleur et silence de fonctionnement.
Se concentrer uniquement sur certaines de ces performances peut entraîner une augmentation du poids, une diminution de la maniabilité ou une réduction de l’autonomie. Dans cet article, après avoir présenté le principe de fonctionnement d’une prothèse myoélectrique, nous expliquerons les performances requises pour les moteurs, les critères de sélection ainsi que les caractéristiques des moteurs sans noyau.
| Sous la supervision du groupe commercial des composants électroniques de C.I. TAKIRON Corporation Nous supervisons la rédaction de cet article en nous appuyant sur les compétences techniques de pointe et l’expertise acquises depuis notre création en 1919 en tant qu’entreprise leader dans le domaine de la transformation des matières plastiques.Au sein de notre département, nous analysons en permanence les tendances du marché et les dernières technologies relatives aux micromoteurs ultra-compacts et de haute précision, et nous nous attachons à fournir des informations à forte valeur ajoutée aux concepteurs et développeurs. En tant qu’équipe d’experts maîtrisant parfaitement les caractéristiques des produits, nous vous accompagnons dans la résolution de vos défis et dans l’innovation technologique grâce à la diffusion de contenus précis et concrets. |
Les prothèses myo-électriques actionnent le moteur à partir de signaux myo-électriques
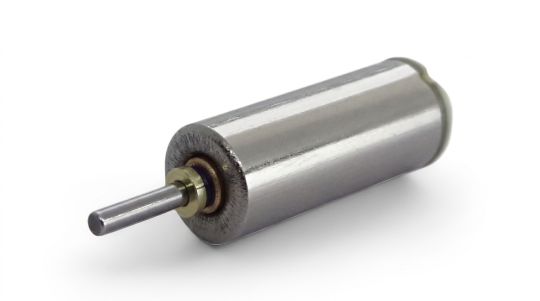
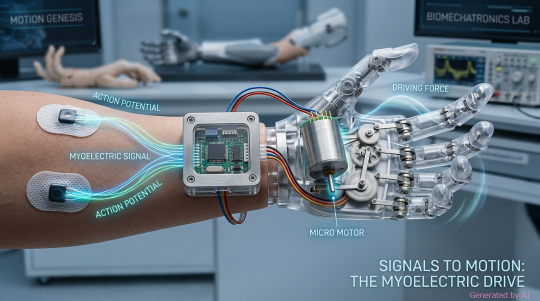
La prothèse myoélectrique est un type de « prothèse à source d’énergie externe » qui utilise une source d’énergie externe, telle qu’un moteur, et fonctionne grâce aux signaux myoélectriques générés par les muscles restants du corps. Ces signaux sont détectés par des électrodes placées à la surface de la peau, puis traités afin de déterminer des actions telles que « serrer » ou « ouvrir ».
Le mécanisme consiste à envoyer des commandes de contrôle au moteur en fonction de l’action identifiée, ce qui génère un mouvement de rotation. La rotation du moteur étant convertie en mouvements des doigts et de la main via un réducteur ou des câbles, les performances du moteur influencent non seulement la force de préhension, mais aussi la réactivité et la fluidité des mouvements.
Détection des signaux électromyographiques par des électrodes et conversion en signaux de commande
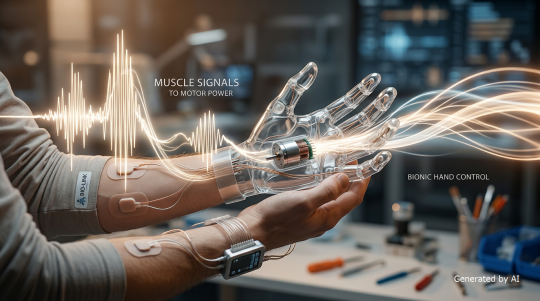
Lorsque les muscles se contractent, ils génèrent un signal électrique faible appelé « potentiel musculaire ». Dans le cas d’une prothèse myoélectrique, des électrodes placées à la surface de la peau détectent ces signaux, qui sont ensuite amplifiés par un amplificateur, puis filtrés pour éliminer les signaux indésirables.
Le signal traité est transmis au contrôleur et sert à déterminer l’intention de l’utilisateur, telle que « serrer » ou « ouvrir ». Il est également possible d’obtenir un fonctionnement plus naturel en adaptant la vitesse du moteur en fonction de l’intensité du signal myoélectrique.
Le moteur, recevant le signal de commande, actionne les doigts et la main
Lorsque le contrôleur identifie l’intention de mouvement, le moteur est actionné en conséquence, ce qui génère un mouvement de rotation. La rotation du moteur est convertie en mouvement d’ouverture et de fermeture des doigts ou de la main par l’intermédiaire de mécanismes tels qu’un réducteur, des bielles et des câbles.
Dans les modèles à plusieurs degrés de liberté, qui permettent de déplacer plusieurs doigts ou articulations, il existe également des systèmes équipés de plusieurs moteurs contrôlés individuellement ou de manière coordonnée. Le choix de moteurs adaptés permet non seulement d’obtenir la force de préhension nécessaire, mais aussi de faciliter la mise en œuvre d’une réponse rapide et de mouvements fluides des doigts.
Performances requises pour les moteurs des prothèses de main myoélectriques
Les prothèses myo-commandées étant portées sur le corps, il ne suffit pas que les moteurs aient simplement une puissance élevée. Ils doivent garantir la force de préhension nécessaire dans un espace et un poids limités, tout en offrant une sensation de manipulation naturelle et en permettant une utilisation prolongée.
Les principaux critères d’évaluation et points à vérifier sont les suivants.
| Critères d’évaluation | Points à vérifier |
| Compacité et légèreté | Possibilité d’intégration à l’intérieur de la main, poids total de la prothèse |
| Couple | Force de préhension requise, vitesse de rotation, combinaison avec le réducteur |
| Réponse et fluidité | Démarrage et arrêt, rotation en avant et en arrière, contrôlabilité à basse vitesse |
| Économie d’énergie, faible dégagement de chaleur, silence de fonctionnement, durabilité | Autonomie de la batterie, dégagement de chaleur, bruit de fonctionnement, vibrations, durabilité |
Ci-dessous, nous expliquons en détail, sous quatre angles, les performances requises pour les moteurs destinés aux prothèses de main myo-électriques.
Compacité et légèreté
Dans le cas des prothèses de main myo-commandées, il est essentiel que les moteurs soient compacts et légers afin de réduire la charge pour l’utilisateur. En effet, si le poids est concentré au niveau du bout des doigts, cela peut entraîner une diminution de la maniabilité et une fatigue en cas d’utilisation prolongée.
De plus, l’intérieur de la main doit accueillir, outre le moteur, plusieurs composants tels que des engrenages, des capteurs et une carte de commande. À mesure que le nombre de degrés de liberté augmente et que le nombre de moteurs s’accroît, la réduction de la taille et du poids de chaque moteur contribue à alléger l’ensemble de la prothèse et à garantir une plus grande liberté de conception.
Capacité à garantir le couple nécessaire malgré une taille réduite
Dans le cas des prothèses myo-électriques, il est nécessaire, parallèlement à la miniaturisation, de garantir le couple nécessaire pour saisir, tenir et pincer des objets du quotidien. Le couple requis varie non seulement en fonction du poids de l’objet, mais aussi de la longueur des doigts, de la position où la force est appliquée et de l’efficacité du mécanisme à bielles.
L es petits moteurs peuvent être amenés à fournir un couple exprimé en de N·m . Lorsqu’un moteur seul ne suffit pas, il est efficace de l’associer à un réducteur. Il est nécessaire de vérifier le couple continu, le couple maximal, la vitesse de rotation et l’intensité du courant afin de trouver le bon équilibre entre taille et puissance.
Une grande réactivité et un fonctionnement fluide
Dans le cas des prothèses de main myo-électriques, il est également essentiel que l’appareil réagisse rapidement aux intentions de l’utilisateur et permette un mouvement fluide des doigts. Les mouvements tels que « serrer » ou « ouvrir » impliquent des démarrages, des arrêts et des inversions de sens répétés ; le moteur doit donc présenter une réactivité suffisante pour suivre rapidement les signaux d’entrée.
D’autre part, lorsqu’il s’agit d’approcher lentement les doigts d’un objet ou d’ajuster finement la force de préhension, il est également indispensable que le moteur puisse tourner de manière stable à basse vitesse. Dans les modèles à plusieurs degrés de liberté, la coordination de plusieurs moteurs est nécessaire ; la réactivité et la fluidité de rotation de chaque moteur influencent donc le mouvement naturel des doigts et la sensation de manipulation.
Économie d’énergie, faible dégagement de chaleur, silence et durabilité
Les prothèses de main myo-électriques fonctionnant sur batterie, le rendement des moteurs et leur consommation électrique constituent également des critères de sélection importants. Une consommation électrique élevée réduit l’autonomie, tandis qu’une augmentation de la capacité de la batterie entraîne une augmentation du poids global de la prothèse.
De plus, pour les appareils portés sur le corps, il faut également tenir compte de la chaleur dégagée à l’intérieur du boîtier ainsi que du bruit de fonctionnement des moteurs et des engrenages. Étant donné que les mouvements d’ouverture, de fermeture et de préhension sont répétés quotidiennement, il convient de vérifier non seulement le silence de fonctionnement, mais aussi la durabilité et la durée de vie de l’appareil.
Il est essentiel de procéder à une évaluation globale en tenant compte des charges réelles et de la fréquence d’utilisation, dans la perspective d’une utilisation prolongée.
Les trois points clés pour choisir un moteur pour prothèse myoélectrique
Lors du choix d’un moteur pour prothèse myoélectrique, la simple comparaison du couple maximal et des dimensions indiqués dans le catalogue ne permet pas de déterminer s’il est adapté aux conditions d’utilisation réelles. Il est essentiel d’étudier une configuration équilibrée pour l’ensemble de la prothèse, en tenant compte de la force de préhension requise, de l’espace disponible pour l’installation, de la capacité de la batterie et de la fréquence d’utilisation.
Les trois principaux critères de sélection sont les suivants :
- Déterminer la configuration du moteur et de l’engrenage en fonction de la force de préhension requise
- Évaluation en fonction de la taille, du poids et de la capacité de la batterie de la prothèse de main dans son ensemble
- Vérifier la réactivité, le silence de fonctionnement et la durabilité dans les conditions d’utilisation réelles
Nous allons maintenant expliquer en détail chacun de ces critères de sélection.
Déterminer la configuration du moteur et de la transmission en fonction de la force de préhension requise
Lors du choix d’un moteur pour une prothèse myoélectrique, il est important de commencer par définir clairement la force de préhension requise. Le couple nécessaire dépend non seulement du poids de l’objet à saisir, mais aussi de la longueur des doigts, de la position d’application de la force, de l’efficacité du mécanisme à bielles et de la vitesse de fonctionnement.
Si le moteur seul ne suffit pas, il est possible d’augmenter le couple en y associant un réducteur. Toutefois, comme un rapport de réduction élevé entraîne une baisse de la vitesse de rotation en sortie, il est nécessaire de trouver un équilibre avec la vitesse de fonctionnement requise.
Il faut également tenir compte du jeu d’engrenage (backlash) résultant de l’engrènement des roues dentées, et évaluer de manière globale le couple, la vitesse de rotation et la maniabilité. Selon l’application, un motoréducteur peut également constituer une option.
Évaluation en fonction de la taille, du poids et de la capacité de la batterie de la prothèse de main dans son ensemble
Dans le cas des prothèses de main myo-commandées, il est indispensable de vérifier non seulement les performances du moteur lui-même, mais aussi la faisabilité de la prothèse dans son ensemble. L’intérieur de la main devant accueillir des engrenages, une carte de commande, des capteurs, une batterie, etc., il arrive que l’ensemble soit volumineux même en utilisant un moteur de petite taille.
En particulier dans les modèles à plusieurs degrés de liberté, l’augmentation du nombre de moteurs entraîne une hausse du poids, de la consommation électrique et de la production de chaleur. Si une utilisation prolongée est envisagée, il est important de ne pas se baser uniquement sur la puissance maximale, mais d’évaluer également le rendement, la fréquence de fonctionnement réelle et la capacité de la batterie.
Vérifier la réactivité, le silence de fonctionnement et la durabilité dans des conditions d’utilisation réelles
Dans le cas des prothèses de main myo-électriques, il est nécessaire de vérifier les performances non seulement par rapport aux valeurs nominales indiquées dans le catalogue, mais aussi dans des conditions proches de celles d’une utilisation réelle. L’ouverture et la fermeture des doigts impliquant des cycles répétés de démarrage, d’arrêt, de rotation en sens horaire et antihoraire, ainsi que des mouvements à basse vitesse, il convient de vérifier qu’aucun retard de réponse ni aucune irrégularité de rotation ne surviennent aux charges et vitesses prévues.
S’agissant d’un appareil destiné à la vie quotidienne, le bruit de fonctionnement et les vibrations du moteur et des engrenages constituent également des critères d’évaluation importants. De plus, comme les mouvements d’ouverture, de fermeture et de préhension sont répétés sur de longues périodes, il est recommandé de vérifier les résultats des essais de durabilité et les données relatives à la durée de vie, et de consulter le fabricant si nécessaire.
Les moteurs sans noyau sont particulièrement adaptés aux prothèses de main myoélectriques compactes et à haute réactivité
Les prothèses de main myoélectriques doivent non seulement être compactes et légères, mais aussi réagir rapidement aux intentions de l’utilisateur et permettre un mouvement fluide des doigts. Les moteurs sans noyau, dont la structure ne comporte pas de noyau de fer, constituent l’une des solutions permettant de répondre à ces exigences.
Nous allons ici présenter les caractéristiques structurelles des moteurs sans noyau ainsi que leurs avantages dans le cadre d’une utilisation dans les prothèses de main myo-électriques.
Une structure sans noyau de fer facilitant la miniaturisation et l’allègement
Les moteurs à balais se divisent en deux types : les moteurs à noyau, qui comportent un noyau en fer, et les moteurs sans noyau, qui n’en ont pas. Les moteurs sans noyau se caractérisent par le fait qu’ils n’utilisent pas de noyau en fer pour le rotor, ce qui facilite l’allègement des pièces rotatives.
Dans le cas d’une prothèse de main myoélectrique, il est nécessaire d’intégrer plusieurs composants – tels que le moteur, les engrenages, les capteurs et la carte de commande – dans l’espace restreint à l’intérieur de la main ; la taille et le poids de chaque unité ont donc une incidence sur la conception globale. En particulier, les modèles à plusieurs degrés de liberté embarquant plusieurs moteurs, alléger chaque unité permettrait de réduire le poids total.
La possibilité de concilier à la fois la réduction de la charge pour l’utilisateur et une plus grande liberté dans l’agencement interne constitue l’un des avantages de l’adoption de moteurs sans noyau.
Faible inertie permettant de concilier réactivité et fluidité des mouvements des doigts
Les moteurs sans noyau permettent d’alléger facilement les parties rotatives et de réduire l’inertie, qui représente la résistance aux changements d’état de rotation ; ils se caractérisent donc par une réactivité accrue au démarrage et à l’arrêt. Dans le cas des prothèses de main myo-commandées, il est essentiel de disposer de performances permettant un suivi rapide, car l’utilisateur effectue des démarrages, des arrêts et des changements de sens de rotation à intervalles courts, en fonction de ses intentions de mouvement.
De plus, grâce à leur structure sans noyau de fer, il est plus facile de réduire le couple de cogging — une irrégularité de rotation due à l’attraction entre l’aimant et le noyau de fer —, ce qui permet d’obtenir une rotation fluide même à basse vitesse. Cela facilite non seulement les mouvements rapides des doigts, mais aussi les gestes délicats, comme le rapprochement progressif vers un objet.
En fonction des spécifications requises, ce type de moteur constitue un choix de premier ordre pour obtenir des mouvements de préhension naturels.
Le choix d’un moteur pour prothèse de main myoélectrique doit tenir compte des conditions d’utilisation globales de la prothèse
Il est important de ne pas choisir le moteur d’une prothèse de main myoélectrique en se basant uniquement sur sa taille ou son couple maximal, mais en tenant compte des conditions d’utilisation de la prothèse dans son ensemble. Outre la force de préhension et la vitesse de mouvement, il est nécessaire de vérifier l’espace disponible à l’intérieur de la main ainsi que le poids total. La capacité de la batterie, la dissipation thermique et le niveau sonore constituent également des critères d’évaluation importants lorsqu’on envisage une utilisation prolongée.
En particulier pour les modèles à plusieurs degrés de liberté, plus le nombre de moteurs embarqués augmente, plus l’impact sur le poids et la consommation d’énergie est important. Même si le couple et la vitesse de rotation requis sont respectés, la praticité risque d’être compromise si le confort de port ou l’autonomie s’en trouvent affectés.
S’il est difficile de se prononcer uniquement sur la base des caractéristiques techniques du catalogue, il est conseillé de dresser la liste des spécifications requises (telles que la tension, le mode de commande et la durabilité) et de consulter le fabricant de moteurs, notamment en ce qui concerne la combinaison avec un réducteur.
Conclusion
Les moteurs destinés aux prothèses de main myo-électriques doivent non seulement être compacts et légers, mais également répondre à plusieurs exigences de performance, telles que le couple requis, la réactivité, l’économie d’énergie, la faible production de chaleur, le fonctionnement silencieux et la durabilité. En particulier lorsque l’on vise une configuration à plusieurs degrés de liberté, il est important d’évaluer non pas le moteur seul, mais la prothèse dans son ensemble, y compris les engrenages et la batterie.
Les moteurs sans noyau constituent un choix de premier ordre, car ils permettent facilement de réduire le poids et offrent une excellente réactivité. Takiron CI propose une gamme de moteurs compacts et de moteurs à engrenages. N’hésitez pas à nous contacter si vous rencontrez des difficultés dans le choix ou le développement de moteurs destinés à des prothèses de main myo-électriques.
Informations sur les produits et demandes de renseignements
Pour plus d’informations sur les micromoteurs de C.I. Takiron, veuillez consulter le site Web suivant.
- Site du produit : https://cik-ele.com/
- Moteurs sans noyau : https://cik-ele.com/products/list/coreless_motor/
- Moteurs sans balais: https://cik-ele.com/products/list/brushless_motor/
- Moteurs à engrenages : https://cik-ele.com/products/list/gearhead/
- Codeur: https://cik-ele.com/products/list/encoder/
Si vous rencontrez des difficultés pour choisir un petit moteur dans le cadre du développement de vos produits, n’hésitez pas à nous contacter via le formulaire de contact. Nos techniciens vous écouteront pour comprendre votre application et vos exigences, puis vous proposeront la solution la mieux adaptée.
- Contact : https://cik-ele.com/contact/