La tecnología que permite medir y controlar con precisión la velocidad de giro del motor es fundamental, ya que influye directamente en el rendimiento y el funcionamiento estable de los equipos (especificaciones requeridas).
«Quiero saber la fórmula para calcular la velocidad de rotación»
«Quiero entender cómo influyen el voltaje y el par en la velocidad de giro».
«Me gustaría estudiar cómo conseguir un control preciso de la velocidad»
Ante estos retos técnicos, en este artículo te lo explicamos todo basándonos en fundamentos técnicos: desde las fórmulas básicas para calcular la velocidad de rotación de un motor de corriente continua hasta los factores que influyen en ella, pasando por cómo interpretar la curva T-N (curva de par-velocidad) y, además, métodos prácticos de control de velocidad mediante control PWM y control por retroalimentación.Ofrecemos información útil para los ingenieros que trabajan en campos como los dispositivos médicos o los equipos ópticos, donde es fundamental reducir las fluctuaciones en la rotación y mantener una velocidad estable.
| Supervisado por: Grupo de Ventas de Componentes Electrónicos de C.I. Takiron. Supervisamos este artículo basándonos en la avanzada tecnología y los conocimientos que hemos acumulado desde nuestra fundación en 1919 como empresa líder en el sector del procesamiento de plásticos.En nuestro departamento, analizamos constantemente las tendencias del mercado y las últimas tecnologías en materia de micromotores ultracompactos y de alta precisión, y nos centramos en ofrecer información de gran valor añadido a los diseñadores y desarrolladores. Como equipo de expertos que conoce a la perfección las características de los productos, te ayudamos a resolver tus retos y a innovar tecnológicamente a través de contenidos precisos y prácticos. |
Cómo calcular la velocidad de giro de un motor de corriente continua
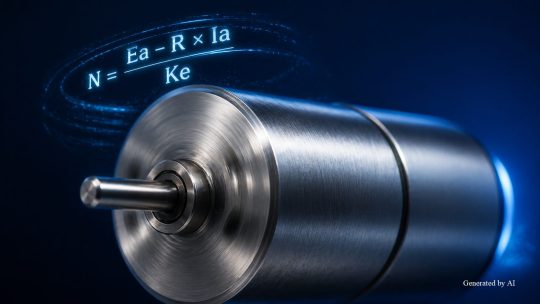
La velocidad de rotación de un motor de corriente continua (CC) se calcula mediante una fórmula derivada del circuito equivalente. Si entiendes la fórmula básica, que utiliza la tensión aplicada, la corriente del inducido y las constantes propias del motor, podrás predecir la velocidad de rotación en cada condición de funcionamiento.
Lo que vamos a explicar en esta sección
- Cómo calcular la velocidad de giro a partir del circuito equivalente
- Cómo medir la velocidad de rotación mediante la curva T-N
- La diferencia entre la velocidad de rotación y el número de revoluciones
A continuación, te voy a explicar paso a paso desde cómo se derivan las fórmulas de cálculo hasta cómo interpretar las características T-N, pasando por una explicación de la terminología.
Calcular la velocidad de rotación a partir del circuito equivalente
La velocidad de rotación de un motor de corriente continua se puede calcular a partir de la ecuación de tensión del circuito equivalente.En el circuito equivalente de un motor de corriente continua con escobillas conectado a una fuente de alimentación, se cumple la siguiente relación entre la tensión de la fuente de alimentación Ea [V], la resistencia del inducido R [Ω], la corriente del inducido Ia [A] y la tensión generada por el motor (force electromotriz inversa) Ec [V].
| Símbolo | Nombre | Unidad |
| Ea | Tensión de alimentación | V |
| R | Resistencia del inducido | Ω |
| Ia | corriente del inducido | A |
| Ec | Fuerza contraelectromotriz (= Ke × N) | V |
| Ke | Constante de generación (constante de fuerza contraelectromotriz) | V/rpm |
| N | Velocidad de rotación | rpm |
La ecuación de tensión del circuito equivalente se expresa como «Ea = Ia × R + Ec». Como la fuerza contraelectromotriz Ec es proporcional a la velocidad de rotación N, es decir, «Ec = Ke × N», al reorganizar la ecuación en función de N se obtiene la siguiente fórmula:
N = (Ea − R × Ia) / Ke
De esta ecuación se deduce que, cuanto mayor sea la tensión aplicada Ea, mayor será la velocidad de rotación N; y que, si aumenta la corriente del inducido Ia, la caída de tensión debida a la resistencia del inducido (R × Ia) será mayor, lo que hará que la velocidad de rotación disminuya.Por otra parte, si lo expresamos en unidades del SI (Ke: V/(rad/s), Kt: N·m/A), la constante de fuerza contraelectromotriz Ke y la constante de par Kt son físicamente equivalentes.
Esto se debe a que el motor es un dispositivo que convierte energía eléctrica en mecánica y viceversa.En los motores sin núcleo ocurre lo mismo: si se expresan en unidades del SI, se cumple la relación Ke = Kt, por lo que puedes aplicar la misma fórmula para calcular la velocidad de rotación.
Leer la velocidad de rotación a partir de la curva T-N
La curva T-N (curva de par-velocidad) es un gráfico que muestra la relación entre el par de carga y la velocidad de giro de un motor de corriente continua. En el eje horizontal se representa el par T [mNm] y en el eje vertical, la velocidad de giro N [rpm]; la relación entre ambos se representa como una recta que desciende hacia la derecha.
Si combinamos la fórmula de la velocidad de rotación «N = (Ea − R × Ia)/Ke», que se deduce del circuito equivalente mencionado anteriormente, con la fórmula del par «T = Kt × Ia» (Kt: constante de par [mNm/A]), obtenemos la siguiente ecuación de la curva T-N.
N = Ea / Ke − (R / (Kt × Ke)) × T
Como muestra esta fórmula, la característica T-N se suele tratar, como aproximación típica, como una recta que desciende hacia la derecha. La velocidad de giro cuando el par de carga es cero se considera la velocidad de giro sin carga (N0), y la característica es que la velocidad de giro va disminuyendo a medida que aumenta el par de carga.El par en el punto en el que la velocidad de giro es cero se denomina par de parada (T0); si la carga supera este valor, no se puede mantener el giro y el sistema se detiene.
[Cómo interpretar las características T-N]
- Velocidad de rotación sin carga (N0): velocidad de rotación en condiciones de ausencia de carga (que suele ser cercana a la máxima)
- Par de parada (): el par en el momento en que la velocidad de rotación es cero (parada)
- : Punto de intersección entre la velocidad de rotación y el par de carga real
Las características T-N son datos básicos sobre el rendimiento que aparecen en las fichas técnicas y los catálogos de los motores. Úsalas para predecir de antemano la velocidad de rotación en las condiciones de uso y para elegir el motor más adecuado.
Entender la diferencia entre la velocidad de rotación y el número de revoluciones
La velocidad de rotación y el número de revoluciones son términos que se utilizan con el mismo significado en las fichas técnicas y los catálogos de los motores.La norma JIS B 6010 define el número de revoluciones como «el número de revoluciones por unidad de tiempo», lo que se refiere a la misma magnitud física que la velocidad de rotación. Se expresa en rpm (revolutions per minute) o min⁻¹, e indica el número de revoluciones por minuto.
En las fichas técnicas y catálogos de los distintos fabricantes de motores, se mezclan los términos «número de revoluciones» y «velocidad de rotación». Por ejemplo, en una explicación técnica de un fabricante, se define el número de revoluciones como «el número de veces que gira el eje del motor en un minuto», y la unidad es r/min o rpm.
Tanto si se escribe de una forma como de otra, si la unidad es rpm o min⁻¹, se refiere a la misma magnitud física, así que, cuando compares las especificaciones de varios fabricantes, basta con que compruebes la unidad para evitar confusiones.
Factores que influyen en la velocidad de rotación de los motores de corriente continua
La velocidad de rotación de un motor de corriente continua varía durante el funcionamiento debido a diversos factores. Tal y como indica la fórmula «N = (Ea − R × Ia) / Ke», la tensión aplicada, la corriente del inducido (que varía en función del par de carga) y la constante del motor influyen en la velocidad de rotación.
Lo que vamos a explicar en esta sección
- El efecto de las variaciones de tensión en la velocidad de giro
- Variaciones de la velocidad de rotación debidas al par de carga
- La relación inversamente proporcional entre la velocidad de giro y el par
Si entiendes bien estos factores variables, podrás identificar las causas por las que la velocidad de giro difiere de lo previsto durante el funcionamiento real y aprovechar esa información para elegir el motor adecuado y configurar las condiciones de accionamiento.
Las variaciones de tensión afectan a la velocidad de giro
En los motores de corriente continua, cuanto más alta es la tensión de alimentación, más aumenta la velocidad de giro.En la fórmula «N = (Ea − R × Ia)/Ke», cuando la tensión de alimentación Ea aumenta, justo después de subirla, la corriente del inducido Ia crece y el motor acelera. A medida que se acelera, la fuerza contraelectromotriz sube, la corriente del inducido baja y se alcanza un nuevo estado de equilibrio; así es como, al final, la velocidad de rotación aumenta.
En la curva T-N, al aumentar la tensión de alimentación, toda la curva se desplaza hacia arriba en paralelo, y tanto la velocidad de giro en vacío como el par de parada aumentan. Por el contrario, al reducir la tensión, la curva se desplaza hacia abajo y tanto la velocidad de giro como el par disminuyen.Esta propiedad de desplazamiento paralelo es una gran ventaja de los motores de corriente continua, ya que permite ajustar toda la curva T-N mediante la tensión.
Sin embargo, aplicar una tensión superior a la nominal provoca un aumento de la temperatura del motor y el deterioro del aislamiento, lo que reduce su vida útil. Cuando configures las condiciones de funcionamiento, asegúrate siempre de consultar las especificaciones nominales del motor.
Variaciones en la velocidad de rotación debidas al par de carga
Cuando aumenta el par de carga, la velocidad de rotación del motor de corriente continua disminuye. El motor tiene que aumentar la corriente del inducido (Ia) para generar el par necesario según la carga, lo que hace que aumente la caída de tensión debida a la resistencia del inducido (R × Ia). Como resultado, la fuerza contraelectromotriz (Ec) disminuye y la velocidad de rotación baja.
A continuación, te resumo cómo varían la velocidad de giro y la corriente del inducido en función de la carga.
| Estado de carga | Corriente del inducido | Velocidad de rotación |
| Sin carga | Mínimo | Máximo (velocidad de giro sin carga) |
| Carga nominal | Valor nominal | Velocidad nominal |
| Sobrecarga | Excesivo | Descenso considerable (riesgo de parada) |
Como aproximación típica, se puede observar que la velocidad de rotación disminuye a medida que aumenta el par de carga.
En realidad, incluso sin carga, hay fricción en el motor y otras cosas, así que la carga nunca llega a ser cero del todo; por eso, la corriente no llega a cero ni siquiera al máximo de revoluciones.En caso de sobrecarga, el motor podría detenerse (bloquearse), lo que provocaría que los bobinados se sobrecalentaran y se quemaran. Elige un motor con el par nominal adecuado para tu aplicación y piensa también en medidas de protección contra sobrecargas.
La relación inversamente proporcional entre la velocidad de giro y el par
La velocidad de rotación y el par de un motor de corriente continua tienen una relación de compensación (correlación negativa): cuando aumenta uno, el otro disminuye. A altas velocidades, el par de salida es menor, mientras que a bajas velocidades se genera un par mayor.
La potencia mecánica P [W] del motor se puede calcular como el producto de la velocidad de rotación y el par, y la fórmula que utiliza la velocidad angular ω [rad/s] es la siguiente:
P = T × ω [ = T × (2πN / 60) ]
Si la potencia es la misma, al reducir la velocidad de giro aumenta el par, y al aumentarla, el par disminuye. Por ejemplo, en un motor de 0,5 W de potencia, si reduces la velocidad angular a la mitad, el par de salida se duplica, en teoría.Aprovechando esta característica, si reduces la alta velocidad de rotación del motor con un reductor, puedes conseguir una salida de baja velocidad y alto par sin tener que cambiar el control eléctrico.
Dependiendo de la aplicación, a veces se necesita alta velocidad y bajo par, y otras veces baja velocidad y alto par. Si el equilibrio entre la velocidad de rotación y el par no se ajusta a los requisitos de la aplicación, una buena opción es usar un motor reductor con cabezal reductor.
Cómo controlar la velocidad de giro de un motor
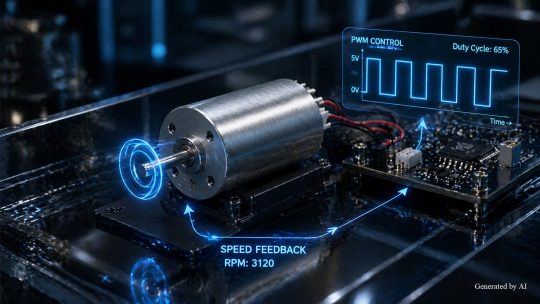
Hay dos formas de controlar la velocidad de rotación de un motor de corriente continua: los métodos eléctricos y los mecánicos. Hay que elegir el método de control más adecuado según la precisión, la velocidad de respuesta, el coste y el espacio de montaje que requiera cada aplicación.
Lo que vamos a explicar en esta sección
- Cómo ajustar el voltaje mediante control PWM
- Cómo estabilizar la velocidad mediante el control por retroalimentación
- Cómo convertir la velocidad de giro con un reductor
A continuación, te explicamos los tres métodos más utilizados para controlar la velocidad de los motores de corriente continua, junto con sus principios y características.
Ajustar el voltaje mediante control PWM
El control PWM (Pulse Width Modulation: modulación por ancho de pulso) es un método que alterna rápidamente entre el estado de encendido y apagado de la tensión, variando así la proporción de tiempo de encendido (relación de ciclo) para ajustar la tensión media (tensión aplicada equivalente) que recibe el motor.Si la frecuencia de conmutación es lo suficientemente alta, la inductancia del motor suaviza la corriente, lo que permite conseguir un giro estable con una tensión media que depende de la relación de ciclo.
A continuación te resumo la relación entre el ciclo de trabajo y la velocidad de rotación.
| Relación de ciclo | Tensión media (con una tensión de alimentación de 12 V) | Efecto sobre la velocidad de rotación (depende de las condiciones) |
| 25 % | aprox. 3 V | en sentido descendente |
| 50 % | unos 6 V | Alrededor de la mitad |
| 75 % | aprox. 9 V | Sentido ascendente |
| 100 % | 12 V | Dirección máxima |
El control PWM regula la tensión mediante la activación y desactivación de los elementos de conmutación, por lo que, en comparación con el método de caída de tensión mediante resistencias, presenta menos pérdidas de potencia y ofrece una mayor eficiencia. El PWM se utiliza habitualmente para accionar motores de corriente continua con escobillas y sin escobillas, y, dependiendo de las condiciones de diseño, se puede implementar con una configuración relativamente sencilla.
Estabilizar la velocidad mediante control de retroalimentación
El control por retroalimentación es un sistema que detecta la velocidad de rotación real mediante sensores, como encoders o generadores de tacómetro, y ajusta automáticamente la tensión de accionamiento en función de la desviación respecto a la velocidad objetivo.Con el control PWM por sí solo (control de bucle abierto), la velocidad de rotación varía cuando cambia la carga, pero si lo combinas con el control de retroalimentación, se minimizan las fluctuaciones de velocidad incluso cuando la carga varía, y se consigue mantener la velocidad objetivo.
La estructura básica del control por retroalimentación es
«Configuración de la velocidad objetivo»
→«Cálculo de la desviación en el controlador»
→«Ajustar la tensión del motor mediante el circuito de accionamiento»
→«Detección de la velocidad real mediante sensores»
→«Retorno al controlador»
Es un bucle. Hay muchos ejemplos de implementación del control PID (proporcional, integral y derivativo) en microcontroladores, y la combinación de estos tres elementos permite ajustar el seguimiento de la velocidad y la supresión de perturbaciones.
[Los tres elementos del control PID]
- Control P (proporcional): corrección proporcional a la magnitud de la desviación
- Control I (integral): corrección para eliminar la acumulación de desviaciones
- Control D (derivativo): corrección en función de la velocidad de variación de la desviación
En aplicaciones en las que se requiere una gran estabilidad de velocidad, como en los dispositivos médicos o los equipos ópticos, las características del motor con un «cogging» reducido, así como la resolución y la precisión de detección del codificador, influyen en el rendimiento de la retroalimentación de velocidad.
Convertir la velocidad de giro con un reductor
El reductor es un dispositivo que convierte el giro rápido del motor en un giro lento y un par elevado mediante el engranaje. Teniendo en cuenta la relación de reducción, la eficiencia de transmisión y las condiciones de carga, se puede ajustar la velocidad de giro y el par al rango deseado sin modificar mucho el control eléctrico.
Por ejemplo, si combinas un reductor con una relación de reducción de 100:1 con un motor, si la velocidad de giro del motor es de 10 000 rpm, la velocidad de giro del eje de salida será de 100 rpm, y el par se multiplica, en teoría, por 100(aunque, en realidad, se producen pérdidas según la eficiencia de transmisión del engranaje).
100:1 = 10 000 rpm:100 rpm
Si lo combinas con un control PWM eléctrico o un control de retroalimentación, podrás cubrir un rango más amplio de velocidades y pares.
Un motorreductor es un producto que integra un reductor y un motor. C.I. Takiron fabrica motorreductores, además de motores sin núcleo y motores sin escobillas . Contamos con un sistema para proponer la configuración óptima según su aplicación, desde la selección de motores individuales hasta motorreductores.
Resumen
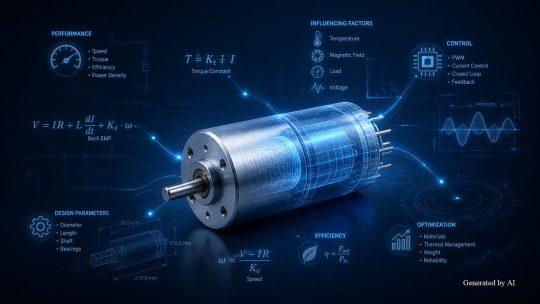
La velocidad de rotación de un motor de corriente continua se calcula a partir de la fórmula del circuito equivalente «N = (Ea − R × Ia) / Ke» y varía en función de la tensión aplicada, la resistencia del inducido y la constante de contra-EMF, además de la corriente del inducido, que cambia según el par de carga.En la curva T-N, el gráfico se desplaza aproximadamente en paralelo al variar la tensión, lo que muestra una relación en la que, cuanto más aumenta el par de carga, más disminuye la velocidad de rotación.
Para controlar la velocidad de giro hay varios métodos, como el ajuste de tensión mediante control PWM, la estabilización de la velocidad mediante control de retroalimentación o la reducción mecánica mediante un reductor, y se eligen según la precisión y el coste que se necesiten. En el desarrollo de equipos de precisión, la elección de un motor con un comportamiento de giro suave y con poco cogging, además de una excelente capacidad de respuesta, influye en el cumplimiento de los requisitos de rendimiento.
Información sobre productos y consultas
Puedes consultar más detalles sobre los micromotores de C.I. Takiron en la siguiente página web.
- Página web del producto: https://cik-ele.com/
- Motores sin núcleo: https://cik-ele.com/products/list/coreless_motor/
- Motores sin escobillas: https://cik-ele.com/products/list/brushless_motor/
- Motorreductor: https://cik-ele.com/products/list/gearhead/
- Codificador: https://cik-ele.com/products/list/encoder/
Si tienes alguna duda a la hora de elegir un motor pequeño para el desarrollo de tus productos, no dudes en ponerte en contacto con nosotros a través del formulario de consulta. Nuestro equipo técnico analizará el uso y los requisitos que necesitas y te propondrá la solución más adecuada.
- Consultas: https://cik-ele.com/contact/