La tecnologia che permette di rilevare e controllare con precisione la velocità di rotazione del motore è fondamentale, poiché influisce direttamente sulle prestazioni e sul funzionamento stabile delle apparecchiature (specifiche richieste).
“Vorrei sapere la formula per calcolare la velocità di rotazione”
“Vorrei capire in che modo la tensione e la coppia influenzano la velocità di rotazione”
“Vorrei valutare come ottenere un controllo preciso della velocità”
Per affrontare queste sfide tecniche, in questo articolo spiegheremo, sulla base di fondamenti tecnici, tutto ciò che c’è da sapere: dalle formule di base per calcolare la velocità di rotazione dei motori a corrente continua ai fattori che la influenzano, da come interpretare la curva T-N (carta di coppia-velocità) fino ai metodi pratici di controllo della velocità tramite controllo PWM e controllo a retroazione.Forniremo informazioni utili agli ingegneri che operano in settori come quello dei dispositivi medici o delle apparecchiature ottiche, dove la riduzione delle fluttuazioni di rotazione e la stabilità della velocità sono fondamentali.
| A cura di: Gruppo Commerciale Componenti Elettronici, C.I. TAKIRON Corporation Questo articolo è stato curato sulla base delle competenze tecniche avanzate e delle conoscenze acquisite nel corso degli anni, sin dalla fondazione dell’azienda nel 1919, come leader nel settore della lavorazione delle materie plastiche.Il nostro reparto analizza costantemente le tendenze di mercato e le ultime tecnologie relative ai micromotori ultracompatti e ad alta precisione, concentrandosi sulla fornitura di informazioni di alto valore aggiunto a progettisti e sviluppatori. In qualità di team di esperti che conosce a fondo le caratteristiche dei prodotti, ti aiutiamo a risolvere le tue sfide e a promuovere l’innovazione tecnologica attraverso contenuti accurati e pratici. |
Come calcolare la velocità di rotazione di un motore a corrente continua
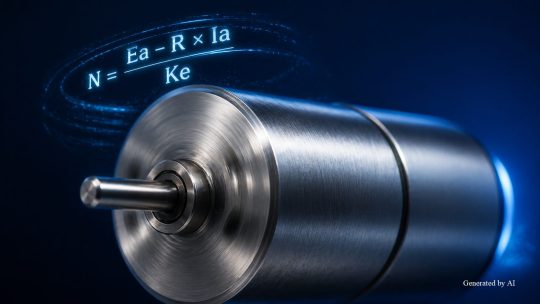
La velocità di rotazione di un motore a corrente continua (CC) si calcola con una formula derivata dal circuito equivalente. Se capisci l’equazione di base, che utilizza la tensione applicata, la corrente dell’indotto e le costanti specifiche del motore, puoi prevedere la velocità di rotazione per ogni condizione di funzionamento.
Cosa tratteremo in questa sezione
- Come calcolare la velocità di rotazione dal circuito equivalente
- Come leggere la velocità di rotazione tramite la caratteristica T-N
- La differenza tra velocità di rotazione e numero di giri
Di seguito ti spiegherò passo dopo passo tutto, dal processo di derivazione delle formule a come interpretare le caratteristiche T-N, fino alla definizione dei termini.
Calcolo della velocità di rotazione dal circuito equivalente
La velocità di rotazione di un motore a corrente continua si può ricavare dall’equazione di tensione del circuito equivalente.Nel circuito equivalente di un motore a corrente continua con spazzole, collegato alla rete elettrica, si stabilisce la seguente relazione tra la tensione di alimentazione Ea [V], la resistenza dell’indotto R [Ω], la corrente dell’indotto Ia [A] e la tensione indotta (controforza) Ec [V] del motore.
| Simboli | Nome | Unità |
| Ea | Tensione di alimentazione | V |
| R | Resistenza dell’indotto | Ω |
| Ia | Corrente dell’indotto | A |
| Ec | Forza controelettrica (= Ke × N) | V |
| Ke | Costante di generazione (costante di contro-EMF) | V/rpm |
| N | Velocità di rotazione | rpm |
L’equazione di tensione del circuito equivalente è espressa da “Ea = Ia × R + Ec”. Poiché la forza controelettrica Ec è proporzionale alla velocità di rotazione N e si ha “Ec = Ke × N”, riorganizzando in funzione di N si ottiene la seguente formula:
N = (Ea − R × Ia) / Ke
Da questa formula si deduce che maggiore è la tensione applicata Ea, maggiore è la velocità di rotazione N; al contrario, se la corrente dell’indotto Ia aumenta, la caduta di tensione dovuta alla resistenza dell’indotto (R × Ia) diventa più grande e la velocità di rotazione diminuisce.Inoltre, se espresse in unità SI (Ke: V/(rad/s), Kt: N·m/A), la costante di contro-EMF Ke e la costante di coppia Kt sono fisicamente equivalenti.
Questa proprietà deriva dal fatto che il motore è un dispositivo che converte bidirezionalmente l’energia elettrica in energia meccanica e viceversa.Anche nei motori senza nucleo, se si usano le unità SI, vale la relazione Ke = Kt e puoi applicare la stessa formula per calcolare la velocità di rotazione.
Lettura della velocità di rotazione tramite la caratteristica T-N
La curva T-N (carta caratteristica coppia-velocità) è un grafico che mostra la relazione tra la coppia di carico e la velocità di rotazione di un motore a corrente continua. L’asse orizzontale rappresenta la coppia T [mNm], mentre l’asse verticale rappresenta la velocità di rotazione N [rpm]; la relazione tra i due valori è rappresentata da una retta discendente.
Combinando l’equazione della velocità di rotazione “N = (Ea − R × Ia)/Ke”, derivata dal circuito equivalente di cui sopra, con l’equazione della coppia “T = Kt × Ia” (Kt: costante di coppia [mNm/A]), si ottiene la seguente equazione della caratteristica T-N.
N = Ea / Ke − (R / (Kt × Ke)) × T
Come mostra questa formula, la curva T-N viene considerata, come approssimazione tipica, una retta discendente. La velocità di rotazione quando la coppia di carico è pari a zero è definita come velocità a vuoto (N0); si tratta di una caratteristica per cui la velocità di rotazione diminuisce all’aumentare della coppia di carico.La coppia nel punto in cui la velocità di rotazione diventa zero è chiamata coppia di arresto (T0); se la coppia di carico supera questo valore, il motore non riesce a mantenere la rotazione e si ferma.
【Come leggere le caratteristiche T-N】
- Velocità di rotazione a vuoto (N0): velocità di rotazione in condizioni di vuoto (in genere vicina al valore massimo)
- Coppia di arresto (): la coppia nel momento in cui la velocità di rotazione diventa zero (arresto)
- : il punto di intersezione tra la velocità di rotazione e la coppia di carico effettiva
Le caratteristiche T-N sono le informazioni di base sulle prestazioni riportate nelle schede tecniche e nei cataloghi dei motori. Usale per prevedere in anticipo la velocità di rotazione nelle condizioni di utilizzo e per scegliere il motore più adatto.
Capire la differenza tra velocità di rotazione e numero di giri
“Velocità di rotazione” e “numero di giri” sono termini usati con lo stesso significato nelle schede tecniche e nei cataloghi dei motori.La norma JIS B 6010 definisce il numero di giri come «numero di giri per unità di tempo» e si riferisce alla stessa grandezza fisica della velocità di rotazione. L’unità di misura è espressa in rpm (revolutions per minute) o min⁻¹, e indica il numero di giri effettuati in un minuto.
Nelle schede tecniche e nei cataloghi dei vari produttori di motori, i termini “numero di giri” e “velocità di rotazione” vengono usati in modo intercambiabile. Ad esempio, in una spiegazione tecnica di un certo produttore, il “numero di giri” viene definito come “il numero di volte in cui l’albero del motore compie un giro completo in un minuto”, con l’unità di misura r/min o rpm.
Poiché entrambe le indicazioni, se l’unità è espressa in rpm o min⁻¹, si riferiscono alla stessa grandezza fisica, quando confronti le specifiche tecniche di diversi produttori basta controllare l’unità per evitare confusione.
Fattori che influenzano la velocità di rotazione dei motori a corrente continua
La velocità di rotazione di un motore a corrente continua varia durante il funzionamento a causa di diversi fattori. Come indica la formula “N = (Ea − R × Ia) / Ke”, la tensione applicata, la corrente dell’indotto (che varia in base alla coppia di carico) e la costante del motore influenzano la velocità di rotazione.
Cosa tratteremo in questa sezione
- L’influenza delle variazioni di tensione sulla velocità di rotazione
- Variazioni della velocità di rotazione in funzione della coppia di carico
- Il rapporto inversamente proporzionale tra velocità di rotazione e coppia
Se capisci bene questi fattori di variazione, potrai individuare le cause per cui la velocità di rotazione durante il funzionamento effettivo differisce da quella prevista e sfruttare queste informazioni per scegliere il motore giusto e impostare le condizioni di azionamento in modo adeguato.
Le variazioni di tensione influenzano la velocità di rotazione
Nei motori a corrente continua, aumentando la tensione applicata, la velocità di rotazione aumenta.Nella formula “N = (Ea − R × Ia)/Ke”, quando la tensione di alimentazione Ea aumenta, subito dopo l’aumento la corrente nell’indotto Ia cresce e il motore accelera. Con l’accelerazione, la forza controelettromotrice sale, la corrente nell’indotto cala e si raggiunge un nuovo stato di equilibrio: è così che, alla fine, la velocità di rotazione aumenta.
Nella curva T-N, aumentando la tensione di alimentazione, l’intero grafico si sposta parallelamente verso l’alto e sia la velocità di rotazione a vuoto che la coppia di arresto aumentano. Al contrario, se si abbassa la tensione, il grafico si sposta verso il basso e sia la velocità di rotazione che la coppia diminuiscono.Questa proprietà di traslazione parallela è un grande vantaggio dei motori a corrente continua, poiché permette di regolare l’intera curva T-N tramite la tensione.
Tuttavia, applicare una tensione superiore a quella nominale provoca il surriscaldamento del motore e il deterioramento dell’isolamento, riducendone la durata. Quando imposti le condizioni di funzionamento, assicurati sempre di controllare le specifiche nominali del motore.
Variazioni della velocità di rotazione in funzione della coppia di carico
Quando la coppia di carico aumenta, la velocità di rotazione del motore a corrente continua diminuisce. Per erogare una coppia adeguata al carico, il motore deve aumentare la corrente dell’indotto Ia, il che comporta un aumento della caduta di tensione dovuta alla resistenza dell’indotto (R × Ia). Di conseguenza, la forza controelettrica Ec diminuisce e la velocità di rotazione cala.
Di seguito riassumiamo le variazioni della velocità di rotazione e della corrente dell’indotto in base alle diverse condizioni di carico.
| Stato di carico | Corrente nell’indotto | Velocità di rotazione |
| A vuoto | Minimo | Massima (velocità di rotazione a vuoto) |
| Carico nominale | Valore nominale | Velocità nominale |
| Sovraccarico | eccessivo | Calo significativo (rischio di arresto) |
Come approssimazione tipica, si può notare che la velocità di rotazione diminuisce all’aumentare della coppia di carico.
In realtà, anche a vuoto ci sono attriti nel motore e altre perdite, quindi il carico non è mai completamente pari a zero; di conseguenza, la corrente non scende mai a zero nemmeno al numero massimo di giri.In caso di sovraccarico, il motore rischia di bloccarsi, con conseguente surriscaldamento e bruciatura degli avvolgimenti. Scegli un motore con una coppia nominale adatta all’applicazione e valuta anche delle misure di protezione contro il sovraccarico.
Il rapporto inversamente proporzionale tra velocità di rotazione e coppia
La velocità di rotazione e la coppia di un motore a corrente continua sono legate da un rapporto di compromesso (correlazione negativa): quando una aumenta, l’altra diminuisce. A velocità elevate, la coppia in uscita è bassa, mentre a basse velocità si genera una coppia elevata.
La potenza meccanica P [W] del motore si può calcolare come il prodotto della velocità di rotazione e della coppia; la formula che utilizza la velocità angolare ω [rad/s] è la seguente:
P = T × ω [= T × (2πN / 60)]
A parità di potenza, se riduci la velocità di rotazione, la coppia aumenta; se invece aumenti la velocità di rotazione, la coppia diminuisce. Ad esempio, con un motore da 0,5 W, se dimezzi la velocità angolare, la coppia in uscita raddoppia, in teoria.Sfruttando questa caratteristica, se si riduce la rotazione ad alta velocità del motore tramite un riduttore, è possibile ottenere una curva caratteristica di potenza a bassa velocità e alta coppia senza modificare il controllo elettrico.
A seconda dell’applicazione, a volte servono velocità elevate e coppia bassa, altre volte velocità basse e coppia elevata. Se l’equilibrio tra velocità di rotazione e coppia non soddisfa i requisiti dell’applicazione, un’opzione valida è quella di utilizzare un motoriduttore con testata di ingranaggi.
Come controllare la velocità di rotazione del motore
Per controllare la velocità di rotazione di un motore a corrente continua si possono usare metodi elettrici o meccanici. Bisogna scegliere il sistema di controllo più adatto in base alla precisione, alla velocità di risposta, al costo e allo spazio di installazione richiesti dall’applicazione.
Cosa tratteremo in questa sezione
- Come regolare la tensione con il controllo PWM
- Come stabilizzare la velocità con il controllo a retroazione
- Come convertire la velocità di rotazione con un riduttore
Di seguito ti spiego i tre metodi più diffusi per il controllo della velocità dei motori a corrente continua, illustrandone i principi e le caratteristiche.
Regolare la tensione tramite controllo PWM
Il controllo PWM (Pulse Width Modulation: modulazione di larghezza di impulso) è un metodo che alterna rapidamente lo stato di accensione e spegnimento della tensione, modificando la percentuale di tempo di accensione (rapporto di ciclo) per regolare la tensione media (tensione applicata equivalente) al motore.Se la frequenza di commutazione è sufficientemente alta, la componente di induttanza del motore smussa la corrente, consentendo così di ottenere una rotazione stabile con una tensione media corrispondente al rapporto di ciclo.
Di seguito riassumo la relazione tra il rapporto di duty e la velocità di rotazione.
| Rapporto di duty cycle | Tensione media (con tensione di alimentazione a 12 V) | Effetto sulla velocità di rotazione (a seconda delle condizioni) |
| 25% | circa 3 V | in direzione di calo |
| 50% | circa 6 V | intorno al valore medio |
| 75% | circa 9 V | Direzione di aumento |
| 100% | 12 V | Direzione massima |
Il controllo PWM regola la tensione accendendo e spegnendo i dispositivi di commutazione, quindi presenta minori perdite di potenza e un’efficienza superiore rispetto al metodo basato sulla caduta di tensione nei resistori. Il PWM è comunemente usato per azionare motori CC con spazzole e motori CC senza spazzole e, a seconda delle condizioni di progettazione, può essere implementato con una configurazione relativamente semplice.
Stabilizzare la velocità tramite il controllo a retroazione
Il controllo a retroazione è un sistema che rileva la velocità di rotazione effettiva tramite sensori come encoder o generatori di segnale di velocità e regola automaticamente la tensione di azionamento in base alla deviazione rispetto alla velocità desiderata.Con il solo controllo PWM (controllo ad anello aperto), la velocità di rotazione varia al variare del carico, ma combinandolo con il controllo a retroazione, è possibile limitare le variazioni di velocità anche in caso di variazioni del carico e mantenere la velocità alla velocità di riferimento.
La struttura di base del controllo a retroazione è
“Impostazione della velocità desiderata”
→ “Calcolo dello scostamento nel regolatore”
→ “Regolazione della tensione al motore tramite il circuito di azionamento”
→ “Rilevamento della velocità effettiva tramite sensori”
→ “Ritorno al regolatore”
È un ciclo. Ci sono molti esempi di implementazione del controllo PID (proporzionale, integrale, derivativo) nei microcontrollori, e combinando questi tre elementi puoi regolare la capacità di seguire la velocità e la soppressione dei disturbi.
[I 3 elementi del controllo PID]
- Controllo P (proporzionale): correzione proporzionale all’entità dello scostamento
- Controllo I (integrale): correzione per eliminare l’accumulo di scostamento
- Controllo D (derivativo): correzione in base alla velocità di variazione dello scostamento
In applicazioni come quelle dei dispositivi medici o delle apparecchiature ottiche, dove è richiesta un’elevata stabilità di velocità, le caratteristiche del motore con un cogging ridotto, così come la risoluzione e la precisione di rilevamento dell’encoder, influenzano le prestazioni del feedback di velocità.
Convertire la velocità di rotazione tramite il riduttore
La testa di ingranaggi (riduttore) è un dispositivo che, grazie all’ingranaggio, trasforma la rotazione ad alta velocità del motore in una rotazione a bassa velocità e coppia elevata. Tenendo conto del rapporto di riduzione, dell’efficienza di trasmissione e delle condizioni di carico, è possibile regolare la velocità di rotazione e la coppia nell’intervallo desiderato senza modificare in modo significativo il controllo elettrico.
Ad esempio, se abbini al motore un riduttore con rapporto di riduzione 100:1, se il motore gira a 10.000 giri/min, l’albero di uscita girerà a 100 giri/min e la coppia aumenterà, in teoria, di 100 volte(in realtà si verificano delle perdite dovute all’efficienza di trasmissione degli ingranaggi).
100:1 = 10.000 giri/min: 100 giri/min
Se usato insieme al controllo PWM elettrico e al controllo a retroazione, permette di coprire una gamma più ampia di velocità e coppia.
Un motoriduttore è un prodotto che integra un riduttore e un motore. C.I. Takiron si occupa di motoriduttori, oltre che di motori senza nucleo e motori brushless . Disponiamo di un sistema che ci permette di proporre la configurazione ottimale in base alla vostra applicazione, dalla selezione di singoli motori ai motoriduttori.
Riepilogo
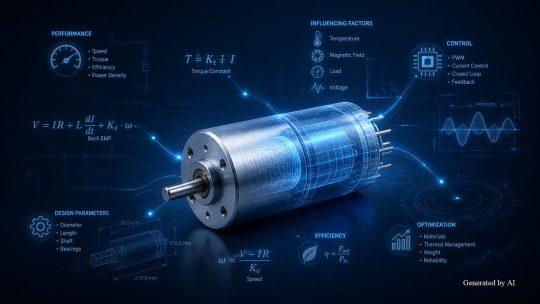
La velocità di rotazione di un motore a corrente continua si calcola con la formula del circuito equivalente “N = (Ea − R × Ia)/Ke” e varia in base alla tensione applicata, alla resistenza dell’indotto, alla costante di controforza e alla corrente dell’indotto, che cambia a seconda della coppia di carico.Nella caratteristica T-N, il grafico subisce uno spostamento approssimativamente parallelo al variare della tensione, mostrando una correlazione per cui la velocità di rotazione diminuisce all’aumentare della coppia di carico.
Per controllare la velocità di rotazione ci sono diversi metodi, come la regolazione della tensione tramite controllo PWM, la stabilizzazione della velocità tramite controllo a retroazione e la riduzione meccanica tramite riduttore; la scelta dipende dalla precisione richiesta e dai costi. Nello sviluppo di apparecchiature di precisione, la scelta di un motore con caratteristiche di rotazione fluide e un effetto cogging ridotto, oltre che con un’ottima reattività, è fondamentale per raggiungere le prestazioni richieste.
Informazioni sui prodotti e richieste di informazioni
Per maggiori dettagli sui micromotori di C.I. Takiron, dai un’occhiata al sito web qui sotto.
- Sito del prodotto: https://cik-ele.com/
- Motori senza nucleo: https://cik-ele.com/products/list/coreless_motor/
- Motori brushless: https://cik-ele.com/products/list/brushless_motor/
- Motoriduttore: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Se hai difficoltà a scegliere il motore compatto giusto per lo sviluppo del tuo prodotto, non esitare a contattarci tramite il modulo di richiesta. Un nostro tecnico valuterà l’applicazione e le tue esigenze per proporti la soluzione più adatta.
- Contatti: https://cik-ele.com/contact/