Les technologies permettant de mesurer et de contrôler avec précision la vitesse de rotation d’un moteur sont essentielles, car elles ont une incidence directe sur les performances et le fonctionnement stable de l’équipement (spécifications requises).
« Je voudrais connaître la formule permettant de calculer la vitesse de rotation. »
« Je voudrais comprendre comment la tension et le couple influencent la vitesse de rotation. »
« Je souhaite étudier les moyens de mettre en œuvre un contrôle précis de la vitesse »
Face à ces défis techniques, le présent article vous propose une explication fondée sur des bases techniques, allant des formules de calcul de base de la vitesse de rotation d’un moteur à courant continu aux facteurs influençant cette vitesse, en passant par l’interprétation de la courbe T-N (courbe couple-vitesse de rotation), ainsi que les méthodes pratiques de contrôle de la vitesse par modulation d’impulsions en largeur (PWM) et par contrôle en boucle fermée.Nous fournissons des informations utiles aux ingénieurs travaillant dans des domaines où la réduction des irrégularités de rotation et la stabilité de la vitesse sont primordiales, tels que les appareils médicaux et les équipements optiques.
| Sous la supervision du groupe commercial des composants électroniques de C.I. TAKIRON Corporation Nous supervisons la rédaction de cet article en nous appuyant sur les compétences techniques de pointe et l’expertise acquises depuis notre création en 1919 en tant qu’entreprise leader dans le domaine de la transformation des matières plastiques.Au sein de notre département, nous analysons en permanence les tendances du marché et les dernières technologies relatives aux micromoteurs ultra-compacts et de haute précision, et nous nous attachons à fournir des informations à forte valeur ajoutée aux concepteurs et développeurs. En tant qu’équipe d’experts maîtrisant parfaitement les caractéristiques des produits, nous vous accompagnons dans la résolution de vos défis et dans l’innovation technologique grâce à la diffusion de contenus précis et concrets. |
Méthode de calcul de la vitesse de rotation d’un moteur à courant continu
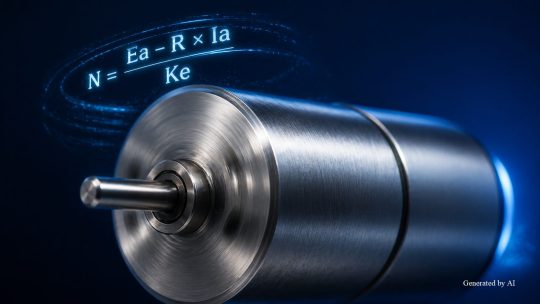
La vitesse de rotation d’un moteur à courant continu (CC) est calculée à l’aide d’une formule dérivée du circuit équivalent. En comprenant la formule de base qui utilise la tension appliquée, le courant d’induit et les constantes propres au moteur, vous pouvez prévoir la vitesse de rotation pour chaque condition de fonctionnement.
Contenu abordé dans cette section
- Méthode de calcul de la vitesse de rotation à partir d’un circuit équivalent
- Méthode de mesure de la vitesse de rotation à l’aide de la courbe T-N
- Différence entre la vitesse de rotation et le nombre de tours par minute
Dans ce qui suit, nous vous expliquerons étape par étape, depuis le processus de déduction des formules de calcul jusqu’à l’interprétation des caractéristiques T-N, en passant par la clarification de la terminologie.
Déterminer la vitesse de rotation à partir du circuit équivalent
La vitesse de rotation d’un moteur à courant continu peut être déduite de l’équation de tension du circuit équivalent.Dans le circuit équivalent d’un moteur à courant continu à balais raccordé à une source d’alimentation, la relation suivante s’établit entre la tension d’alimentation Ea [V], la résistance de l’induit R [Ω], le courant de l’induit Ia [A] et la tension générée par le moteur (force contre-électromotrice) Ec [V].
| Symbole | Nom | Unité |
| Ea | Tension d’alimentation | V |
| R | Résistance de l’induit | Ω |
| Ia | Courant d’induit | A |
| Ec | Force contre-électromotrice (= Ke × N) | V |
| Ke | Constante de production (constante de force contre-électromotrice) | V/tr/min |
| N | Vitesse de rotation | tr/min |
L’équation de tension du circuit équivalent s’exprime par « Ea = Ia × R + Ec ». La force contre-électromotrice Ec étant proportionnelle à la vitesse de rotation N, on a « Ec = Ke × N » ; en réorganisant l’expression par rapport à N, on obtient la formule suivante :
N = (Ea − R × Ia) / Ke
Cette formule permet de constater que plus la tension appliquée Ea est élevée, plus la vitesse de rotation N augmente ; à l’inverse, lorsque le courant d’induit Ia augmente, la chute de tension due à la résistance d’induit (R × Ia) s’accroît, ce qui entraîne une diminution de la vitesse de rotation.Par ailleurs, lorsqu’on les exprime en unités SI (Ke : V/(rad/s), Kt : N·m/A), la constante de force contre-électromotrice Ke et la constante de couple Kt sont physiquement équivalentes.
Cette propriété s’explique par le fait que le moteur est un dispositif qui convertit de manière bidirectionnelle l’énergie électrique en énergie mécanique et inversement.De même, pour les moteurs sans noyau, lorsque l’on utilise les unités SI, la relation Ke = Kt s’applique, et l’on peut utiliser la même formule pour calculer la vitesse de rotation.
Lecture de la vitesse de rotation à partir de la courbe T-N
La courbe T-N (courbe couple-vitesse de rotation) est un diagramme de performances représentant graphiquement la relation entre le couple de charge et la vitesse de rotation d’un moteur à courant continu. Le couple T [mNm] est représenté sur l’axe des abscisses et la vitesse de rotation N [tr/min] sur l’axe des ordonnées ; la relation entre ces deux grandeurs est représentée par une droite descendante vers la droite.
En combinant l’équation de la vitesse de rotation « N = (Ea − R × Ia) / Ke », dérivée du circuit équivalent mentionné précédemment, et l’équation du couple « T = Kt × Ia » (Kt : constante de couple [mNm/A]), on obtient l’équation suivante décrivant la courbe T-N.
N = Ea / Ke − (R / (Kt × Ke)) × T
Comme l’indique cette formule, la courbe T-N est généralement considérée, à titre d’approximation, comme une droite descendante. La vitesse de rotation lorsque le couple de charge est nul est appelée vitesse de rotation à vide (N0) ; il s’agit d’une courbe caractéristique selon laquelle la vitesse de rotation diminue à mesure que le couple de charge augmente.Le couple correspondant au point où la vitesse de rotation devient nulle est appelé couple d’arrêt (T0) ; au-delà de ce couple, la rotation ne peut être maintenue et le système s’arrête.
[Comment interpréter les caractéristiques T-N]
- Vitesse de rotation à vide (N0) : vitesse de rotation dans des conditions de fonctionnement à vide (généralement proche de la vitesse maximale)
- Couple d’arrêt (): couple au moment où la vitesse de rotation devient nulle (arrêt)
- : Point d’intersection entre la vitesse de rotation et le couple de charge réel
Les caractéristiques T-N constituent des informations de base sur les performances, indiquées dans les fiches techniques et les catalogues des moteurs. Veuillez vous en servir pour estimer à l’avance la vitesse de rotation dans les conditions d’utilisation et pour choisir le moteur le plus adapté.
Comprendre la différence entre la vitesse de rotation et le nombre de tours par minute
Les termes « vitesse de rotation » et « nombre de tours par minute » sont utilisés comme synonymes dans les fiches techniques et les catalogues des moteurs.La norme JIS B 6010 définit la fréquence de rotation comme le « nombre de rotations par unité de temps » ; il s’agit donc de la même grandeur physique que la vitesse de rotation. Elle s’exprime en rpm (revolutions per minute) ou en min⁻¹, et indique le nombre de rotations par minute.
Dans les fiches techniques et les catalogues des différents fabricants de moteurs, les termes « nombre de tours » et « vitesse de rotation » sont utilisés de manière interchangeable. Par exemple, dans une note technique d’un fabricant, le « nombre de tours » est défini comme « le nombre de tours effectués par l’arbre du moteur en une minute », et l’unité utilisée est r/min ou rpm.
Quelle que soit la notation utilisée, si l’unité est exprimée en tr/min ou en min⁻¹, elle désigne la même grandeur physique ; par conséquent, lorsque vous comparez les fiches techniques de plusieurs fabricants, il suffit de vérifier l’unité pour éviter toute confusion.
Facteurs influençant la vitesse de rotation d’un moteur à courant continu
La vitesse de rotation d’un moteur à courant continu varie en cours de fonctionnement en fonction de divers facteurs. Comme l’indique la formule « N = (Ea − R × Ia) / Ke », la tension appliquée, le courant d’induit (qui varie en fonction du couple de charge) et la constante du moteur influent sur la vitesse de rotation.
Contenu abordé dans cette section
- Influence des variations de tension sur la vitesse de rotation
- Variation de la vitesse de rotation en fonction du couple de charge
- La relation inverse entre la vitesse de rotation et le couple
Si vous comprenez correctement ces facteurs de variation, vous pourrez identifier les causes pour lesquelles la vitesse de rotation diffère de celle prévue lors du fonctionnement réel, et en tirer parti pour choisir le moteur approprié et définir les conditions d’entraînement.
Les variations de tension ont une incidence sur la vitesse de rotation
Dans un moteur à courant continu, l’augmentation de la tension d’alimentation entraîne une augmentation de la vitesse de rotation.Dans la formule « N = (Ea − R × Ia) / Ke », lorsque la tension d’alimentation Ea augmente, le courant d’induit Ia s’accroît immédiatement après l’augmentation de la tension, ce qui provoque l’accélération du moteur. À mesure que l’accélération se poursuit, la force contre-électromotrice augmente, ce qui entraîne une diminution du courant d’induit jusqu’à ce qu’un nouvel état d’équilibre soit atteint ; c’est ainsi que la vitesse de rotation finit par s’accroître.
Sur la courbe T-N, lorsque la tension d’alimentation augmente, l’ensemble de la courbe se déplace parallèlement vers le haut, ce qui entraîne une augmentation à la fois de la vitesse de rotation à vide et du couple de blocage. À l’inverse, lorsque la tension diminue, la courbe se déplace vers le bas, et la vitesse de rotation ainsi que le couple diminuent tous deux.Cette propriété de déplacement parallèle constitue un avantage majeur des moteurs à courant continu, car elle permet d’ajuster l’ensemble de la courbe T-N en fonction de la tension.
Toutefois, l’application d’une tension supérieure à la tension nominale entraîne un échauffement du moteur et une dégradation de l’isolation, ce qui réduit sa durée de vie. Veuillez impérativement vérifier les spécifications nominales du moteur lors de la configuration des conditions d’entraînement.
Variation de la vitesse de rotation en fonction du couple de charge
Lorsque le couple de charge augmente, la vitesse de rotation d’un moteur à courant continu diminue. Pour fournir un couple adapté à la charge, le moteur doit augmenter le courant d’induit Ia, ce qui entraîne une augmentation de la chute de tension due à la résistance de l’induit (R × Ia). En conséquence, la force contre-électromotrice Ec diminue, ce qui entraîne une baisse de la vitesse de rotation.
Nous présentons ci-dessous l’évolution de la vitesse de rotation et du courant statorique en fonction des différentes conditions de charge.
| État de charge | Courant d’induit | Vitesse de rotation |
| À vide | Minimum | Maximum (vitesse de rotation à vide) |
| Charge nominale | Valeur nominale | Vitesse de rotation nominale |
| Surcharge | Excessif | Baisse significative (risque d’arrêt) |
On peut y lire, à titre d’approximation représentative, la relation selon laquelle la vitesse de rotation diminue à mesure que le couple de charge augmente.
En réalité, même à vide, il existe des frottements au niveau du moteur, entre autres, et la charge n’est jamais totalement nulle ; par conséquent, le courant ne tombe jamais à zéro, même à la vitesse maximale.En cas de surcharge, le moteur risque de s’arrêter (de se bloquer), ce qui peut entraîner une surchauffe et la destruction des enroulements. Veuillez choisir un moteur dont le couple nominal est adapté à l’application et envisager également des mesures de protection contre les surcharges.
La relation d’inverse proportionnalité entre la vitesse de rotation et le couple
La vitesse de rotation et le couple d’un moteur à courant continu sont liés par un compromis (corrélation négative) : lorsque l’un augmente, l’autre diminue. À haute vitesse, le couple de sortie diminue, tandis qu’à basse vitesse, le moteur génère un couple important.
La puissance mécanique P [W] d’un moteur peut être calculée à partir du produit de la vitesse de rotation et du couple ; la formule de calcul utilisant la vitesse angulaire ω [rad/s] est la suivante :
P = T × ω [ = T × (2πN / 60) ]
À puissance égale, le couple augmente lorsque la vitesse de rotation diminue, et diminue lorsque la vitesse de rotation augmente. Par exemple, pour un moteur d’une puissance de 0,5 W, si l’on divise par deux la vitesse angulaire, le couple de sortie est théoriquement doublé.En tirant parti de cette caractéristique, il est possible d’obtenir une courbe de sortie à faible vitesse et couple élevé sans modifier la commande électrique, en réduisant la vitesse de rotation élevée du moteur à l’aide d’un réducteur.
Selon l’application, il peut être nécessaire de disposer d’une vitesse élevée et d’un couple faible, ou au contraire d’une vitesse faible et d’un couple élevé. Si l’équilibre entre la vitesse de rotation et le couple ne répond pas aux exigences de l’application, l’utilisation d’un motoréducteur équipé d’un réducteur constitue également une option valable.
Méthode de régulation de la vitesse de rotation d’un moteur
Il existe des méthodes électriques et mécaniques pour contrôler la vitesse de rotation d’un moteur à courant continu. Il est nécessaire de choisir le mode de contrôle le plus adapté en fonction de la précision, de la vitesse de réponse, du coût et de l’espace disponible requis par l’application.
Contenu abordé dans cette section
- Comment régler la tension à l’aide d’une commande PWM
- Méthode de stabilisation de la vitesse par régulation par rétroaction
- Comment convertir la vitesse de rotation à l’aide d’un réducteur
Dans ce qui suit, nous allons présenter les trois méthodes largement utilisées pour la régulation de la vitesse des moteurs à courant continu, en expliquant leurs principes et leurs caractéristiques.
Réglage de la tension par modulation d’impulsions (PWM)
La commande PWM (Pulse Width Modulation : modulation de largeur d’impulsion) est un procédé qui consiste à alterner à grande vitesse entre les états « activé » et « désactivé » de la tension, afin de modifier le rapport cyclique (durée d’impulsion) et d’ajuster ainsi la tension moyenne (tension appliquée équivalente) au niveau du moteur.Si la fréquence de commutation est suffisamment élevée, la composante d’inductance du moteur lisse le courant, ce qui permet d’obtenir une rotation stable à une tension moyenne correspondant au rapport cyclique.
Nous résumons ci-dessous la relation entre le rapport de service et la vitesse de rotation.
| Rapport cyclique | Tension moyenne (pour une tension d’alimentation de 12 V) | Incidence sur la vitesse de rotation (en fonction des conditions) |
| 25 % | environ 3 V | dans le sens de la baisse |
| 50 % | environ 6 V | aux alentours de la valeur moyenne |
| 75 % | environ 9 V | Sens de montée |
| 100 % | 12 V | Sens maximal |
La commande PWM permet de réguler la tension en activant et désactivant des éléments de commutation ; elle présente donc une perte de puissance moindre et un meilleur rendement que le procédé de chute de tension par résistance. La commande PWM est couramment utilisée pour l’entraînement des moteurs à courant continu à balais et sans balais, et peut être mise en œuvre avec une configuration relativement simple, selon les conditions de conception.
Stabiliser la vitesse grâce à la régulation par rétroaction
La régulation par rétroaction est un procédé qui détecte la vitesse de rotation réelle à l’aide de capteurs, tels qu’un codeur ou un générateur tachymétrique, et ajuste automatiquement la tension d’entraînement en fonction de l’écart par rapport à la vitesse de consigne.Avec la commande PWM seule (commande en boucle ouverte), la vitesse de rotation varie en cas de variation de la charge ; cependant, en combinant cette commande avec une commande à rétroaction, il est possible de limiter les variations de vitesse de rotation même en cas de variation de la charge et de maintenir la vitesse à la valeur de consigne.
La structure de base d’un système de régulation par rétroaction est la suivante :
« Définition de la vitesse cible »
→ « Calcul de l’écart par le régulateur »
→ « Réglage de la tension appliquée au moteur par le circuit d’entraînement »
→ « Détection de la vitesse réelle à l’aide d’un capteur »
→ « Retour vers le régulateur »
Il s’agit d’une boucle. Il existe de nombreux exemples de mise en œuvre de la régulation PID (proportionnelle, intégrale, dérivée) sur des microcontrôleurs ; la combinaison de ces trois éléments permet d’ajuster la capacité de suivi de vitesse et la suppression des perturbations.
[Les trois éléments de la régulation PID]
- Régulation P (proportionnelle) : correction proportionnelle à l’amplitude de l’écart
- Commande I (intégrale) : correction visant à éliminer l’accumulation des écarts
- Régulation D (différentielle) : correction en fonction de la vitesse de variation de l’écart
Dans les applications exigeant une grande stabilité de vitesse, telles que les appareils médicaux ou les équipements optiques, les caractéristiques du moteur présentant un effet de cogging faible, ainsi que la résolution et la précision de détection du codeur, ont une incidence sur les performances du retour de vitesse.
Conversion de la vitesse de rotation à l’aide d’un réducteur
Un réducteur est un dispositif qui, grâce à l’engrènement des pignons, convertit la rotation à grande vitesse du moteur en une rotation à faible vitesse et à couple élevé. En tenant compte du rapport de réduction, du rendement de transmission et des conditions de charge, il est possible d’ajuster la vitesse de rotation et le couple à la plage souhaitée sans modifier de manière significative la commande électrique.
Par exemple, si l’on associe au moteur un réducteur présentant un rapport de réduction de 100:1, lorsque la vitesse de rotation du moteur est de 10 000 tr/min, la vitesse de rotation de l’arbre de sortie est de 100 tr/min, ce qui signifie que le couple est théoriquement multiplié par 100(en réalité, des pertes liées au rendement de transmission de l’engrenage surviennent).
100 : 1 = 10 000 tr/min : 100 tr/min
En l’associant à une commande PWM électrique ou à une commande par rétroaction, il est possible de couvrir une plage de vitesse et de couple plus étendue.
Un motoréducteur est un produit intégrant un réducteur et un moteur. C.I. Takiron propose des motoréducteurs, ainsi que des moteurs sans noyau et des moteurs sans balais . Nous disposons d’un système permettant de vous proposer la configuration optimale en fonction de votre application, depuis la sélection de moteurs individuels jusqu’aux motoréducteurs.
Résumé
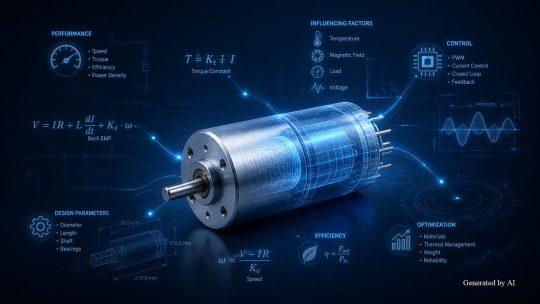
La vitesse de rotation d’un moteur à courant continu est calculée à partir de l’équation du circuit équivalent « N = (Ea − R × Ia) / Ke » ; elle varie en fonction de la tension appliquée, de la résistance de l’induit, de la constante de force contre-électromotrice, ainsi que du courant d’induit, qui évolue en fonction du couple de charge.Dans la caractéristique T-N, le graphique subit un déplacement parallèle approximatif en fonction de la variation de tension, ce qui met en évidence une corrélation selon laquelle la vitesse de rotation diminue à mesure que le couple de charge augmente.
Il existe plusieurs méthodes pour réguler la vitesse de rotation, notamment le réglage de la tension par modulation d’impulsions en largeur (PWM), la stabilisation de la vitesse par régulation à rétroaction et la réduction mécanique par réducteur ; le choix s’effectue en fonction de la précision requise et du coût. Dans le cadre du développement d’équipements de précision, le choix d’un moteur présentant des caractéristiques de rotation fluides avec un effet de cogging faible et une excellente réactivité influe sur l’atteinte des performances requises.
Informations sur les produits et demandes de renseignements
Pour plus d’informations sur les micromoteurs de C.I. Takiron, veuillez consulter le site Web suivant.
- Site du produit : https://cik-ele.com/
- Moteurs sans noyau : https://cik-ele.com/products/list/coreless_motor/
- Moteurs sans balais: https://cik-ele.com/products/list/brushless_motor/
- Moteurs à engrenages : https://cik-ele.com/products/list/gearhead/
- Codeur : https://cik-ele.com/products/list/encoder/
Si vous rencontrez des difficultés pour choisir un petit moteur dans le cadre du développement de vos produits, n’hésitez pas à nous contacter via le formulaire de contact. Nos techniciens vous écouteront pour comprendre votre application et vos exigences, puis vous proposeront la solution la mieux adaptée.
- Contact : https://cik-ele.com/contact/