Die Technologie zur genauen Erfassung und Steuerung der Drehzahl eines Motors ist von entscheidender Bedeutung, da sie in direktem Zusammenhang mit der Leistungsfähigkeit und dem stabilen Betrieb der Anlage (Anforderungsspezifikationen) steht.
„Ich möchte die Formel zur Berechnung der Drehzahl erfahren“
„Ich möchte verstehen, wie sich Spannung und Drehmoment auf die Drehzahl auswirken.“
„Ich möchte untersuchen, wie sich eine präzise Geschwindigkeitsregelung realisieren lässt.“
In diesem Artikel werden solche technischen Herausforderungen auf der Grundlage fundierter technischer Erkenntnisse erläutert – angefangen bei den grundlegenden Berechnungsformeln für die Drehzahl von Gleichstrommotoren über die Faktoren, die die Drehzahl beeinflussen, und die Interpretation der T-N-Kennlinie (Drehmoment-Drehzahl-Kennlinie) bis hin zu praktischen Methoden der Drehzahlregelung mittels PWM-Steuerung und Rückkopplungssteuerung.Wir bieten nützliche Informationen für Ingenieure in Bereichen wie der Medizintechnik und der Optik, in denen die Reduzierung von Drehzahlschwankungen und eine stabile Drehzahl von großer Bedeutung sind.
| Unter der Aufsicht der Vertriebsgruppe für elektronische Bauteile der C.I. TAKIRON Corporation Dieser Artikel wurde auf der Grundlage der hochentwickelten technischen Kompetenz und des Fachwissens erstellt, die wir seit unserer Gründung im Jahr 1919 als führendes Unternehmen in der Kunststoffverarbeitung erworben haben.Unsere Abteilung analysiert kontinuierlich die Markttrends und neuesten Technologien im Bereich ultrakompakter, hochpräziser Mikromotoren und konzentriert sich darauf, Konstrukteuren und Entwicklern Informationen mit hohem Mehrwert zur Verfügung zu stellen. Als Expertenteam mit fundierten Kenntnissen der Produkteigenschaften unterstützen wir Sie durch die Bereitstellung präziser und praxisorientierter Inhalte bei der Lösung Ihrer Herausforderungen und bei technologischen Innovationen. |
Berechnungsmethode für die Drehzahl eines Gleichstrommotors
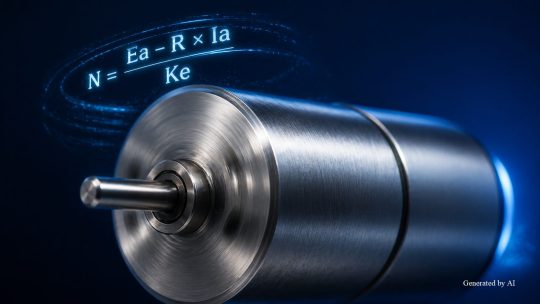
Die Drehzahl eines Gleichstrommotors (DC) lässt sich anhand einer aus dem Ersatzschaltbild abgeleiteten Berechnungsformel ermitteln. Wenn Sie die Grundformel verstehen, die auf der angelegten Spannung, dem Ankerstrom und den motorspezifischen Konstanten basiert, können Sie die Drehzahl für die jeweiligen Betriebsbedingungen vorhersagen.
Inhalt dieses Abschnitts
- Verfahren zur Bestimmung der Drehzahl anhand eines Ersatzschaltbildes
- Methode zur Ermittlung der Drehzahl anhand der T-N-Kennlinie
- Der Unterschied zwischen Drehgeschwindigkeit und Drehzahl
Im Folgenden werden wir Schritt für Schritt alles erläutern, angefangen bei der Herleitung der Berechnungsformeln über die Interpretation der T-N-Kennlinie bis hin zur Klärung der Fachbegriffe.
Ermittlung der Drehzahl anhand des Ersatzschaltbildes
Die Drehzahl eines Gleichstrommotors lässt sich aus der Spannungsgleichung des Ersatzschaltbildes ableiten.Im Ersatzschaltbild eines Gleichstrommotors mit Bürsten, der an eine Stromquelle angeschlossen ist, gilt folgende Beziehung zwischen der Versorgungsspannung Ea [V], dem Ankerwiderstand R [Ω], dem Ankerstrom Ia [A] und der Gegen-EMK des Motors Ec [V]:
| Symbole | Bezeichnung | Einheit |
| Ea | Versorgungsspannung | V |
| R | Ankerwiderstand | Ω |
| Ia | Ankerstrom | A |
| Ec | Gegen-EMK (= Ke × N) | V |
| Ke | Generatorkonstante (Gegen-EMK-Konstante) | V/U/min |
| N | Drehzahl | U/min |
Die Spannungsgleichung des Ersatzschaltbildes lässt sich als „Ea = Ia × R + Ec“ darstellen. Da die Gegen-EMK Ec proportional zur Drehzahl N ist und somit „Ec = Ke × N“ gilt, ergibt sich nach Umformung in Bezug auf N folgende Berechnungsformel:
N = (Ea − R × Ia) / Ke
Aus dieser Gleichung lässt sich ableiten, dass die Drehzahl N umso höher ist, je höher die angelegte Spannung Ea ist, und dass bei steigendem Ankerstrom Ia der Spannungsabfall aufgrund des Ankerwiderstands (R × Ia) zunimmt, wodurch die Drehzahl sinkt.Bei der Darstellung in SI-Einheiten (Ke: V/(rad/s), Kt: N·m/A) sind die Gegen-EMK-Konstante Ke und die Drehmomentkonstante Kt physikalisch äquivalent.
Diese Eigenschaft ergibt sich daraus, dass der Motor ein Gerät ist, das elektrische und mechanische Energie bidirektional umwandelt.Auch bei kernlosen Motoren gilt, wenn man sie in SI-Einheiten ausdrückt, die Beziehung Ke = Kt, sodass zur Berechnung der Drehzahl dieselbe Formel angewendet werden kann.
Erfassung der Drehzahl anhand der T-N-Kennlinie
Die T-N-Kennlinie (Drehmoment-Drehzahl-Kennlinie) ist ein Leistungsdiagramm, das den Zusammenhang zwischen dem Lastdrehmoment und der Drehzahl eines Gleichstrommotors grafisch darstellt. Auf der horizontalen Achse wird das Drehmoment T [mNm] und auf der vertikalen Achse die Drehzahl N [U/min] angegeben; der Zusammenhang zwischen beiden Größen wird als nach rechts unten abfallende Gerade dargestellt.
Kombiniert man die aus dem oben genannten Ersatzschaltbild abgeleitete Drehzahlgleichung „N = (Ea − R × Ia)/Ke“ mit der Drehmomentgleichung „T = Kt × Ia“ (Kt: Drehmomentkonstante [mNm/A]), so ergibt sich die folgende Gleichung für die T-N-Kennlinie.
N = Ea / Ke − (R / (Kt × Ke)) × T
Wie diese Formel zeigt, wird die T-N-Kennlinie als typische Näherung als nach rechts unten verlaufende Gerade betrachtet. Die Drehzahl bei einem Lastdrehmoment von Null wird als Leerlaufdrehzahl (N0) bezeichnet, und die Kennlinie zeigt, dass die Drehzahl mit zunehmendem Lastdrehmoment abnimmt.Das Drehmoment am Punkt, an dem die Drehzahl null wird, wird als Stillstandsdrehmoment (T₀) bezeichnet; bei einer Belastung, die diesen Wert überschreitet, kann die Drehung nicht aufrechterhalten werden und die Maschine kommt zum Stillstand.
[Erläuterung der T-N-Kennlinie]
- Drehzahl im Leerlauf (N0): Drehzahl unter Leerlaufbedingungen (in der Regel nahe dem Maximalwert)
- Stillstandsdrehmoment (): Das Drehmoment zum Zeitpunkt, zu dem die Drehzahl null (Stillstand) erreicht ist
- : Schnittpunkt der Drehzahl, die dem tatsächlichen Lastdrehmoment entspricht
Die T-N-Kennlinie ist eine grundlegende Leistungsangabe, die in den technischen Datenblättern und Katalogen der Motoren aufgeführt ist. Bitte nutzen Sie diese, um die Drehzahl unter den jeweiligen Einsatzbedingungen im Voraus abzuschätzen und die Auswahl eines geeigneten Motors vorzunehmen.
Den Unterschied zwischen Drehgeschwindigkeit und Drehzahl verstehen
Die Begriffe „Drehgeschwindigkeit“ und „Drehzahl“ werden in den technischen Datenblättern und Katalogen von Motoren synonym verwendet.In der Norm JIS B 6010 wird die Drehzahl als „Anzahl der Umdrehungen pro Zeiteinheit“ definiert und bezeichnet dieselbe physikalische Größe wie die Drehgeschwindigkeit. Die Einheit wird als rpm (revolutions per minute) oder min⁻¹ angegeben und gibt die Anzahl der Umdrehungen pro Minute an.
In den technischen Datenblättern und Katalogen verschiedener Motorhersteller werden die Begriffe „Drehzahl“ und „Drehgeschwindigkeit“ durchmischend verwendet. So definiert beispielsweise ein Hersteller in einer technischen Erläuterung die Drehzahl als „die Anzahl der Umdrehungen, die die Motorwelle pro Minute vollführt“, wobei als Einheit r/min oder rpm angegeben wird.
Da beide Schreibweisen – unabhängig davon, ob die Einheit „rpm“ oder „min⁻¹“ lautet – dieselbe physikalische Größe bezeichnen, lassen sich Verwechslungen beim Vergleich der technischen Daten verschiedener Hersteller vermeiden, wenn Sie die Einheit überprüfen.
Faktoren, die die Drehzahl eines Gleichstrommotors beeinflussen
Die Drehzahl eines Gleichstrommotors schwankt während des Betriebs aufgrund verschiedener Faktoren. Wie die Berechnungsformel „N = (Ea − R × Ia) / Ke“ zeigt, beeinflussen die angelegte Spannung, der Ankerstrom (der sich in Abhängigkeit vom Lastdrehmoment ändert) sowie die Motorkonstante die Drehzahl.
Inhalt dieses Abschnitts
- Der Einfluss von Spannungsschwankungen auf die Drehzahl
- Schwankungen der Drehzahl aufgrund des Lastdrehmoments
- Die umgekehrt proportionale Beziehung zwischen Drehzahl und Drehmoment
Wenn Sie diese Einflussfaktoren richtig verstehen, können Sie die Ursachen für Abweichungen der Drehzahl vom Sollwert im tatsächlichen Betrieb ermitteln und diese Erkenntnisse für die Auswahl des geeigneten Motors sowie die Festlegung der Antriebsbedingungen nutzen.
Spannungsschwankungen wirken sich auf die Drehzahl aus
Bei Gleichstrommotoren steigt die Drehzahl, wenn die angelegte Spannung erhöht wird.In der Berechnungsformel „N = (Ea − R × Ia) / Ke“ führt eine Erhöhung der Versorgungsspannung Ea unmittelbar nach dem Spannungsanstieg zu einem Anstieg des Ankerstroms Ia, wodurch der Motor beschleunigt wird. Mit der Beschleunigung steigt die Gegen-EMK an, wodurch der Ankerstrom abnimmt und ein neuer Gleichgewichtszustand erreicht wird, sodass sich die Drehzahl letztendlich erhöht.
In der T-N-Kennlinie verschiebt sich die gesamte Kurve bei einer Erhöhung der Versorgungsspannung parallel nach oben, wodurch sowohl die Leerlaufdrehzahl als auch das Stillstandsdrehmoment ansteigen. Umgekehrt verschiebt sich die Kurve bei einer Verringerung der Spannung nach unten, und sowohl die Drehzahl als auch das Drehmoment nehmen ab.Diese Eigenschaft der Parallelverschiebung ist ein großer Vorteil von Gleichstrommotoren, da sich die gesamte T-N-Kurve über die Spannung einstellen lässt.
Das Anlegen einer Spannung, die die Nennspannung überschreitet, führt jedoch zu einer Überhitzung des Motors und einer Verschlechterung der Isolierung, was eine Verkürzung der Lebensdauer zur Folge hat. Bitte überprüfen Sie bei der Festlegung der Betriebsbedingungen unbedingt die Nennspezifikationen des Motors.
Schwankungen der Drehzahl aufgrund des Lastdrehmoments
Wenn das Lastdrehmoment zunimmt, sinkt die Drehzahl des Gleichstrommotors. Damit der Motor ein dem Lastdrehmoment entsprechendes Drehmoment liefern kann, muss er den Ankerstrom Ia erhöhen, wodurch der Spannungsabfall aufgrund des Ankerwiderstands (R × Ia) zunimmt. Infolgedessen sinkt die Gegen-EMK Ec, was wiederum zu einer Verringerung der Drehzahl führt.
Im Folgenden werden die Veränderungen der Drehzahl und des Ankerstroms in den verschiedenen Lastzuständen zusammengefasst.
| Lastzustand | Ankerstrom | Drehzahl |
| Ohne Last | Minimal | Maximal (Leerlaufdrehzahl) |
| Nennlast | Nennwert | Nenndrehzahl |
| Überlastung | Zu hoch | Deutlicher Leistungsabfall (es besteht die Gefahr eines Stillstands) |
Als typisches Näherungsergebnis lässt sich der Zusammenhang erkennen, dass die Drehzahl mit steigendem Lastdrehmoment abnimmt.
Tatsächlich gibt es auch im Leerlauf Reibungsverluste am Motor, sodass die Last nie vollständig auf null sinkt; daher fällt der Strom auch bei maximaler Drehzahl nicht auf null ab.Im Überlastzustand besteht die Gefahr, dass der Motor zum Stillstand kommt (blockiert), was zu einer Überhitzung und einem Durchbrennen der Wicklungen führen kann. Wählen Sie einen Motor mit einem für die jeweilige Anwendung geeigneten Nenndrehmoment aus und prüfen Sie zudem Maßnahmen zum Überlastschutz.
Die umgekehrt proportionale Beziehung zwischen Drehzahl und Drehmoment
Bei Gleichstrommotoren besteht zwischen Drehzahl und Drehmoment ein Kompromiss (eine negative Korrelation): Steigt die eine Größe, so nimmt die andere ab. Bei hohen Drehzahlen ist das Drehmoment gering, während bei niedrigen Drehzahlen ein hohes Drehmoment erzeugt wird.
Die mechanische Leistung P [W] eines Motors lässt sich als Produkt aus Drehzahl und Drehmoment berechnen; die Berechnungsformel unter Verwendung der Winkelgeschwindigkeit ω [rad/s] lautet wie folgt:
P = T × ω [ = T × (2πN / 60) ]
Bei gleicher Leistung steigt das Drehmoment, wenn die Drehzahl gesenkt wird, und es sinkt, wenn die Drehzahl erhöht wird. Wenn Sie beispielsweise bei einem Motor mit einer Leistung von 0,5 W die Winkelgeschwindigkeit halbieren, verdoppelt sich das Ausgangsdrehmoment theoretisch.Nutzt man diese Eigenschaft und reduziert die hohe Drehzahl des Motors mithilfe eines Getriebekopfes, lässt sich eine Ausgangscharakteristik mit niedriger Drehzahl und hohem Drehmoment erzielen, ohne die elektrische Steuerung ändern zu müssen.
Je nach Anwendungszweck sind entweder hohe Drehzahlen bei geringem Drehmoment oder niedrige Drehzahlen bei hohem Drehmoment erforderlich. Falls das Verhältnis zwischen Drehzahl und Drehmoment nicht den Anforderungen der jeweiligen Anwendung entspricht, ist der Einsatz eines Getriebemotors mit Getriebekopf eine sinnvolle Alternative.
Verfahren zur Regelung der Drehzahl eines Motors
Zur Regelung der Drehzahl eines Gleichstrommotors stehen elektrische und mechanische Verfahren zur Verfügung. Je nach den Anforderungen der jeweiligen Anwendung hinsichtlich Genauigkeit, Ansprechgeschwindigkeit, Kosten und Einbauraum muss das optimale Regelverfahren ausgewählt werden.
Inhalt dieses Abschnitts
- So regulieren Sie die Spannung mittels PWM-Steuerung
- Methoden zur Stabilisierung der Drehzahl mittels Rückkopplungsregelung
- Wie lässt sich die Drehzahl mithilfe eines Getriebekopfes umwandeln?
Im Folgenden werden drei Methoden erläutert, die bei der Drehzahlregelung von Gleichstrommotoren weit verbreitet sind, einschließlich ihrer Funktionsweise und Merkmale.
Einstellung der Spannung mittels PWM-Steuerung
Bei der PWM-Steuerung (Pulse Width Modulation: Pulsweitenmodulation) wird die Spannung mit hoher Geschwindigkeit ein- und ausgeschaltet, wobei der Anteil der Einschaltzeit (Tastverhältnis) variiert wird, um die Durchschnittsspannung (äquivalente angelegte Spannung) am Motor zu regulieren.Ist die Schaltfrequenz ausreichend hoch, glättet die Induktivität des Motors den Strom, sodass ein stabiler Drehbetrieb mit einer der Einschaltdauer entsprechenden Durchschnittsspannung erreicht wird.
Im Folgenden wird der Zusammenhang zwischen dem Tastverhältnis und der Drehzahl zusammengefasst.
| Tastverhältnis | Durchschnittliche Spannung (bei einer Versorgungsspannung von 12 V) | Auswirkung auf die Drehzahl (abhängig von den Bedingungen) |
| 25 % | ca. 3 V | Absinkrichtung |
| 50 % | ca. 6 V | etwa in der Mitte |
| 75 % | ca. 9 V | Anstiegsrichtung |
| 100 % | 12 V | Maximale Richtung |
Da bei der PWM-Steuerung die Spannung durch das Ein- und Ausschalten von Schaltelementen geregelt wird, weist sie im Vergleich zum Verfahren mit Spannungsabfall über Widerstände geringere Leistungsverluste und einen höheren Wirkungsgrad auf. PWM wird üblicherweise zum Antrieb von bürstenbehafteten und bürstenlosen Gleichstrommotoren eingesetzt und lässt sich je nach Auslegungsbedingungen mit einem relativ einfachen Aufbau realisieren.
Stabilisierung der Drehzahl durch Regelungstechnik
Bei der Rückkopplungsregelung wird die tatsächliche Drehzahl mithilfe von Sensoren wie Encodern oder Tachogeneratoren erfasst, und die Antriebsspannung wird entsprechend der Abweichung von der Solldrehzahl automatisch angepasst.Bei einer reinen PWM-Regelung (Regelung im offenen Regelkreis) ändert sich die Drehzahl bei Lastschwankungen; durch die Kombination mit einer Rückkopplungsregelung lassen sich jedoch Drehzahlschwankungen bei Lastschwankungen minimieren und die Drehzahl kann stabil auf der Sollgeschwindigkeit gehalten werden.
Der grundlegende Aufbau einer Regelungsschaltung mit Rückkopplung ist wie folgt:
„Festlegen der Zielgeschwindigkeit“
→ „Berechnung der Abweichung durch den Regler“
→ „Regelung der Spannung am Motor über die Ansteuerschaltung“
→ „Erfassung der tatsächlichen Geschwindigkeit mittels Sensor“
→ „Rückführung zum Regler“
Es handelt sich um eine Regelungsschleife. Es gibt zahlreiche Beispiele für die Implementierung einer PID-Regelung (Proportional, Integral, Differential) in Mikrocontrollern, wobei sich durch die Kombination dieser drei Komponenten die Geschwindigkeitsnachführung und die Unterdrückung von Störungen einstellen lassen.
[Die drei Elemente der PID-Regelung]
- P-Regelung (Proportionalregelung): Korrektur proportional zur Größe der Abweichung
- I-Regelung (Integralregelung): Korrektur zur Beseitigung der Abweichungsakkumulation
- D-Regelung (Differentialregelung): Korrektur entsprechend der Änderungsgeschwindigkeit der Abweichung
Bei Anwendungen, bei denen eine hohe Drehzahlstabilität erforderlich ist, wie beispielsweise bei medizinischen Geräten oder optischen Geräten, wirken sich die Motoreigenschaften mit geringem Cogging sowie die Auflösung und Erfassungsgenauigkeit des Encoders auf die Leistung der Drehzahlrückführung aus.
Umwandlung der Drehzahl mittels Getriebekopf
Ein Getriebekopf (Untersetzungsgetriebe) ist eine Vorrichtung, die die hohe Drehzahl des Motors durch den Zahneingriff der Zahnräder in eine niedrige Drehzahl und ein hohes Drehmoment umwandelt. Unter Berücksichtigung des Untersetzungsverhältnisses, des Übertragungswirkungsgrads und der Lastbedingungen lassen sich Drehzahl und Drehmoment auf den gewünschten Bereich einstellen, ohne die elektrische Steuerung wesentlich zu verändern.
Wenn beispielsweise ein Getriebekopf mit einem Untersetzungsverhältnis von 100:1 mit einem Motor kombiniert wird, beträgt die Drehzahl der Abtriebswelle bei einer Motordrehzahl von 10.000 U/min 100 U/min, wodurch sich das Drehmoment theoretisch verhundertfacht(In der Praxis entstehen jedoch Verluste, die vom Wirkungsgrad des Getriebes abhängen).
100 : 1 = 10.000 U/min : 100 U/min
In Verbindung mit einer elektrischen PWM-Regelung oder einer Rückkopplungsregelung lässt sich ein breiterer Drehzahl- und Drehmomentbereich abdecken.
Ein Getriebemotor ist ein Produkt, das ein Getriebe und einen Motor integriert. C.I. Takiron bietet neben kernlosen und bürstenlosen Motoren auch Getriebemotoren an. Wir verfügen über ein System, das Ihnen die optimale Konfiguration für Ihre Anwendung vorschlägt – von der Auswahl einzelner Motoren bis hin zu Getriebemotoren.
Zusammenfassung
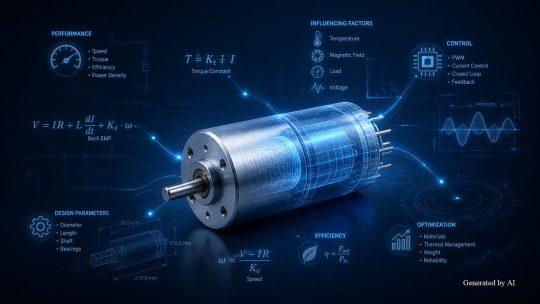
Die Drehzahl eines Gleichstrommotors lässt sich anhand der Formel des Ersatzschaltbildes „N = (Ea − R × Ia) / Ke“ berechnen und variiert in Abhängigkeit von der angelegten Spannung, dem Ankerwiderstand, der Gegen-EMK-Konstante sowie dem Ankerstrom, der sich entsprechend dem Lastdrehmoment ändert.Bei der T-N-Kennlinie verschiebt sich die Kurve bei einer Änderung der Spannung annähernd parallel, wodurch sich eine Korrelation zeigt, bei der die Drehzahl umso stärker abnimmt, je höher das Lastdrehmoment ist.
Zur Regelung der Drehzahl stehen mehrere Methoden zur Verfügung, darunter die Spannungsregelung mittels PWM-Steuerung, die Drehzahlstabilisierung durch Rückkopplungsregelung sowie die mechanische Untersetzung durch einen Getriebekopf; die Wahl erfolgt entsprechend der geforderten Genauigkeit und den Kosten. Bei der Entwicklung von Präzisionsgeräten hat die Auswahl eines Motors mit geringem Cogging-Effekt, gleichmäßigen Drehzahlcharakteristika und hervorragendem Ansprechverhalten entscheidenden Einfluss auf das Erreichen der geforderten Leistungsmerkmale.
Produktinformationen und Kontakt
Ausführliche Informationen zu den Mikromotoren von C.I. Takiron finden Sie auf der folgenden Website.
- Produktseite: https://cik-ele.com/
- Kernlose Motoren: https://cik-ele.com/products/list/coreless_motor/
- Bürstenloser Motor: https://cik-ele.com/products/list/brushless_motor/
- Getriebemotoren: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Sollten Sie bei der Auswahl von Kleinmotoren für Ihre Produktentwicklung auf Schwierigkeiten stoßen, können Sie sich gerne über das Kontaktformular an uns wenden. Unsere technischen Berater werden Ihre Anwendungszwecke und Anforderungen mit Ihnen besprechen und Ihnen die optimale Lösung vorschlagen.
- Kontakt: https://cik-ele.com/contact/