Al combinar un motor con un engranaje, se reduce la velocidad de giro y se amplía el par, lo que permite obtener unas características de salida adaptadas a cada aplicación. Como el motor por sí solo funciona a altas revoluciones, para conseguir la salida de baja velocidad y alto par que se requiere en la maquinaria industrial, lo habitual es utilizar un mecanismo reductor con engranajes.
Si no eliges la combinación adecuada, puede provocar una pérdida de eficiencia o averías prematuras. Lo básico es que, en la fase de diseño, definas el par y las revoluciones necesarios, calcules la relación de reducción y, a partir de ahí, decidas qué tipo de engranajes usar.
En este artículo te explicamos todo, desde los principios de la transmisión de potencia mediante motores y engranajes hasta las fórmulas para calcular la relación de reducción y el par, pasando por las características y criterios de selección de los distintos tipos de engranajes, y ejemplos de aplicación en distintos sectores industriales. También te hablamos de la combinación de motores sin núcleo y reductores, así que esperamos que te sirva de ayuda a la hora de elegir motores pequeños para el desarrollo de tus productos.
| Supervisado por: Grupo de Ventas de Componentes Electrónicos de C.I. Takiron. Supervisamos este artículo basándonos en la avanzada tecnología y los conocimientos que hemos acumulado desde nuestra fundación en 1919 como empresa líder en el sector del procesamiento de plásticos.En nuestro departamento, analizamos constantemente las tendencias del mercado y las últimas tecnologías en materia de micromotores ultracompactos y de alta precisión, y nos centramos en ofrecer información de gran valor añadido a los diseñadores y desarrolladores. Como equipo de expertos que conoce a la perfección las características de los productos, te ayudamos a resolver tus retos y a innovar tecnológicamente a través de contenidos precisos y prácticos. |
El principio de la transmisión de potencia mediante motores y engranajes
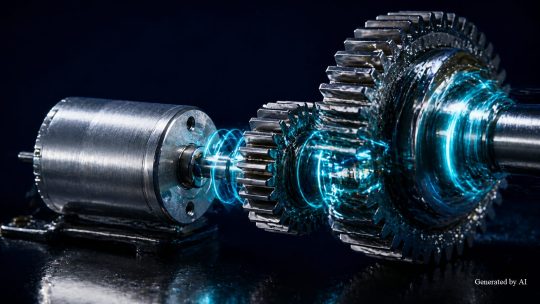
Para adaptar la potencia de giro del motor a cada aplicación, lo habitual es utilizar un mecanismo reductor de engranajes. Aquí te explicamos los fundamentos de la transmisión de potencia y las fórmulas de cálculo.
Lo que vamos a explicar en esta sección
- Las características de potencia del motor y la necesidad de los engranajes
- Fórmulas para calcular la relación de reducción y la amplificación del par
- Pérdidas de potencia debidas a la eficiencia de transmisión
Si entiendes las fórmulas para calcular la relación de reducción y el par, podrás determinar la configuración óptima de los engranajes partiendo de las especificaciones de potencia necesarias.
Las características de salida del motor y la necesidad de los engranajes
Las características de potencia de los motores pequeños suelen caracterizarse por una alta velocidad de giro y un par bajo.
Sin embargo, en aplicaciones industriales como los dispositivos médicos o las herramientas eléctricas, es imprescindible disponer de un par elevado incluso a bajas velocidades de giro.Existe una gran diferencia entre las características de potencia del motor por sí solo y los requisitos de la aplicación, y el mecanismo de reducción mediante engranajes se encarga de cubrir esa diferencia. El principio es que, al reducir la velocidad de giro mediante los engranajes, el par motor aumenta en la misma proporción.
Fórmulas para calcular la relación de reducción y la amplificación del par
La relación entre la relación de reducción y el par se expresa mediante la siguiente fórmula:
| Elemento | Fórmula de cálculo |
| Relación de reducción (i) | i = número de dientes del lado de salida ÷ número de dientes del lado de entrada |
| Par de salida (Tout) | Tout = Tin × i × η |
| Régimen de salida (Nout) | Nout = Nin ÷ i |
※ Tin: par de entrada, η: rendimiento de transmisión, Nin: velocidad de entrada
Por ejemplo, si el par de entrada es de 1 mNm, la relación de reducción es de 10 y el rendimiento de transmisión es del 90 %, el par de salida será de 1 mNm × 10 × 0,9 = 9 mNm.En el ámbito de los micromotores se trabaja con pares de orden del mNm, por lo que la relación de reducción influye mucho en el rendimiento de salida. Calcula a la inversa a partir del par y las revoluciones que necesitas para determinar la relación de reducción óptima.
También lo explicamos en la sección «¿Qué es un reductor?» de la presentación de productos, así que échale un vistazo.
Pérdidas de potencia debidas a la eficiencia de transmisión
La eficiencia de transmisión de los engranajes varía según el tipo de engranaje. Cuando se utiliza una reducción de varias etapas, la eficiencia total se calcula multiplicando las eficiencias de cada etapa.
En los reductores de C.I. Takiron, según las especificaciones, la eficiencia de transmisión de los engranajes rectos es de aproximadamente 0,9 y la de los engranajes planetarios, de aproximadamente 0,85.
[Ejemplo de cálculo de la eficiencia en una reducción de varias etapas (suponiendo que la eficiencia de transmisión de los engranajes rectos es de 0,9 y la de los engranajes planetarios, de 0,85)]
- Engranaje recto de dos etapas: 9 × 0,9 = 0,81 (81 %)
- Engranaje recto de 3 etapas: 9 × 0,9 × 0,9 = 0,729 (aprox. 73 %)
- Engranaje planetario de dos etapas: 85 × 0,85 = 0,7225 (aprox. 72 %)
A medida que aumenta el número de etapas, la eficiencia global disminuye y la pérdida de potencia es mayor. En la fase de diseño, estudia una configuración que permita alcanzar la relación de reducción necesaria con el menor número posible de etapas y comprueba el equilibrio entre eficiencia y tamaño.
Cómo elegir el tipo de engranaje adecuado para un motor
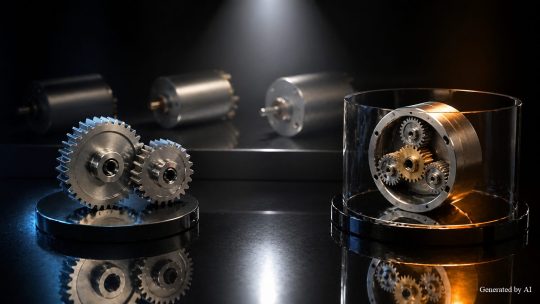
El tipo de engranaje más adecuado para combinar con un motor depende de los requisitos de cada aplicación. A continuación, comparamos dos tipos de engranajes típicos y te indicamos los criterios para elegir el más adecuado.
Lo que vamos a explicar en esta sección
- Condiciones para elegir un engranaje recto
- Transmisión de un par elevado mediante engranajes planetarios
- Comprobar según los criterios de evaluación
Una vez que conozcas las características estructurales y las diferencias de rendimiento de cada tipo de engranaje, elige el que mejor se adapte a tus requisitos de diseño.
Condiciones para elegir un engranaje recto
Los engranajes rectos tienen una estructura sencilla en la que los ejes de los dos engranajes que se acoplan están paralelos. Se caracterizan por tener pocas piezas, lo que permite reducir los costes de fabricación.
Tienen una alta eficiencia de transmisión, de alrededor del 90 % por etapa, y como las pérdidas mecánicas son escasas, son ideales para aplicaciones en las que se busca un bajo consumo energético. En la práctica, suele mantenerse la relación de reducción por etapa entre 2,5 y 3 veces; para conseguir una relación de reducción mayor, hay que aumentar el número de etapas, lo que puede hacer que el tamaño y el peso aumenten.
Para hacer frente a estas limitaciones, C.I. Takiron cuenta con una gama de motorreductores que utilizan cabezales de engranajes de dientes rectos de φ12 y φ16, lo que permite su integración en equipos de tamaño reducido.
Transmisión de un par elevado mediante engranajes planetarios
Un engranaje planetario está formado por un engranaje central (engranaje solar), los engranajes planetarios que lo rodean y un engranaje interior situado en el exterior. Como la carga se distribuye entre varios engranajes planetarios, se caracteriza por tener un par admisible mayor.
La eficiencia de transmisión es de aproximadamente el 85 % por etapa, un valor ligeramente inferior al de los engranajes rectos, que ronda el 90 %. Aunque los engranajes planetarios encarecen el coste porque requieren un mecanizado de alta precisión, son ideales para aplicaciones en las que se necesita combinar un par elevado con un tamaño reducido.Además, los engranajes planetarios pueden alcanzar relaciones de reducción elevadas y un funcionamiento suave gracias a su configuración de varias etapas. En C.I. Takiron ofrecemos motorreductores que utilizan reductores planetarios de φ16 y φ22.
Comprobar según los criterios de evaluación
A la hora de elegir el tipo de engranaje, se evalúan de forma global los siguientes cinco factores.
[Criterios para elegir engranajes]
- Par de apriete necesario (calculado en mNm)
- Régimen objetivo (ajustado en r/min)
- Espacio de instalación (restricciones de diámetro exterior y longitud total)
- Costes (precio unitario del producto y costes de fabricación)
- Nivel de ruido (valores permitidos según el entorno de uso)
Si lo que buscas es alta eficiencia y bajo coste, lo mejor son los engranajes rectos. Por otro lado, si necesitas garantizar un par elevado en un espacio reducido, elige engranajes planetarios. En el diseño real, además de los criterios anteriores, hay que tener en cuenta condiciones ambientales como la durabilidad y el rango de temperaturas de funcionamiento para elegir el tipo de engranaje más adecuado.
Proceso de selección de motores y engranajes y ejemplos de aplicación
La selección de motores y engranajes se lleva a cabo en función de los requisitos específicos de cada aplicación. A continuación, te presentamos el proceso práctico de selección y algunos ejemplos de aplicación por sectores industriales.
Lo que vamos a explicar en esta sección
- Lograr un control preciso en los dispositivos médicos
- Garantizar un alto par de giro en las herramientas eléctricas
- Implementar una respuesta rápida en los dispositivos ópticos
El proceso de selección se lleva a cabo en los siguientes 5 pasos.
[Proceso de selección de motores y engranajes]
- Aclaración de los requisitos técnicos (par, revoluciones, precisión, tamaño)
- Cálculo del par y las revoluciones necesarios
- Determinación de la relación de reducción
- Elección del tipo de engranaje (engranaje recto o planetario)
- Revisión final de la eficiencia, el tamaño y el coste
Como las prestaciones que se necesitan varían según el uso, te explicaremos los puntos clave para elegir el producto adecuado basándonos en ejemplos concretos de cada sector industrial.
Lograr un control de precisión en los dispositivos médicos
En los dispositivos médicos, se exige una alta precisión de posicionamiento y un funcionamiento con pocas vibraciones y poco ruido. Por ejemplo, en los endoscopios de ultrasonidos o los taladros quirúrgicos, hay que controlar movimientos muy precisos, por lo que reducir el «cogging» (irregularidad en la rotación) es un factor clave que hay que tener en cuenta ya desde la fase de selección del motor.
Como los motores sin núcleo no tienen núcleo de hierro en el rotor, en principio apenas se produce efecto de dentado, lo que permite un giro suave. Además, tienen un momento de inercia reducido y una excelente capacidad de respuesta al arrancar y parar. Si los combinas con un reductor de engranajes rectos, puedes controlar la velocidad con precisión sin perder eficiencia de transmisión.En C.I. Takiron, con nuestros motorreductores que combinan motores sin núcleo y reductores de engranajes rectos de φ12 y φ16, podemos adaptarnos con flexibilidad a los accionamientos de precisión para equipos médicos.
Garantizar un alto par de salida en las herramientas eléctricas
En las herramientas eléctricas, se necesita un gran par de giro para tareas como atornillar o taladrar. Los engranajes planetarios se caracterizan por su estructura, que distribuye la carga entre varios engranajes planetarios, lo que les permite garantizar un par de giro muy elevado. Además, como el eje de entrada y el de salida se pueden colocar en el mismo eje, se adaptan con flexibilidad al diseño compacto, algo imprescindible en las herramientas portátiles.
Los engranajes planetarios permiten obtener una alta relación de reducción al conectar varias unidades en serie, por lo que son ideales para convertir la alta velocidad de rotación de los motores pequeños en baja velocidad y alto par. En C.I. Takiron ofrecemos motorreductores que combinan reductores planetarios de φ16 y φ22 con motores sin núcleo.
Implementar una respuesta rápida en los dispositivos ópticos
En los dispositivos ópticos, se requiere una respuesta rápida para el enfoque automático de las cámaras y el accionamiento de los objetivos. Además, para controlar con precisión la posición del objetivo, se necesitan a la vez una aceleración y desaceleración rápidas y una gran precisión en la parada.
Los motores sin escobillas tienen la ventaja de que, al carecer de escobillas, el contacto mecánico es mínimo, lo que les confiere una larga vida útil y reduce las necesidades de mantenimiento. El hecho de que mantengan un par de salida estable incluso a altas velocidades los hace ideales para su uso en equipos ópticos. Al combinarlos con reductores compactos, se consigue un posicionamiento de alta velocidad y con pocas vibraciones, lo que reduce el impacto en la calidad de la imagen.En C.I. Takiron podemos ofrecer combinaciones de motores sin escobillas y reductores como productos a medida. *Consúltanos
Resumen
La selección de motores y engranajes empieza por entender bien las fórmulas para calcular la relación de reducción y el par. Depende del producto y de las condiciones, pero los engranajes rectos tienen una eficiencia de transmisión de alrededor del 90 %, son sencillos y económicos, mientras que los engranajes planetarios, aunque tienen una eficiencia de transmisión de aproximadamente el 85 %, son compactos y tienen una estructura que permite transmitir un par elevado.
Elige la combinación óptima de motor y engranaje según los requisitos de cada sector: control de precisión y bajas vibraciones en dispositivos médicos; par elevado y tamaño compacto en herramientas eléctricas; y respuesta rápida en equipos ópticos.
A la hora de elegir, si sigues este proceso —calcular el par y las revoluciones necesarias → decidir la relación de reducción → elegir el tipo de engranaje → comprobar la eficiencia y el tamaño—, evitarás desajustes en la fase de diseño.
Información sobre productos y consultas
Puedes consultar más detalles sobre los micromotores de C.I. Takiron en la siguiente página web.
- Página web del producto: https://cik-ele.com/
- Motores sin núcleo: https://cik-ele.com/products/list/coreless_motor/
- Motores sin escobillas: https://cik-ele.com/products/list/brushless_motor/
- Motorreductor: https://cik-ele.com/products/list/gearhead/
- Codificador: https://cik-ele.com/products/list/encoder/
Si tienes alguna duda a la hora de elegir un motor pequeño para el desarrollo de tus productos, no dudes en ponerte en contacto con nosotros a través del formulario de consulta. Nuestro equipo técnico analizará el uso y los requisitos que necesitas y te propondrá la solución más adecuada.
- Consultas: https://cik-ele.com/contact/