Durch die Kombination von Motor und Getriebe wird die Drehzahl reduziert und gleichzeitig das Drehmoment verstärkt, wodurch sich je nach Anwendungszweck die gewünschten Leistungseigenschaften erzielen lassen. Da ein Motor für sich genommen mit hoher Drehzahl läuft, wird in der Regel ein Untersetzungsgetriebe eingesetzt, um die für Industrieanlagen erforderlichen niedrigen Drehzahlen bei hohem Drehmoment zu erreichen.
Wenn Sie nicht die richtige Kombination wählen, kann dies zu Effizienzverlusten und vorzeitigen Ausfällen führen. Grundsätzlich sollten Sie bereits in der Konstruktionsphase das erforderliche Drehmoment und die Drehzahl festlegen, das Untersetzungsverhältnis berechnen und anschließend den Getriebetyp bestimmen.
In diesem Artikel erläutern wir alles von den Grundlagen der Kraftübertragung mittels Motoren und Zahnrädern über Berechnungsformeln für Untersetzungsverhältnisse und Drehmomente bis hin zu den Merkmalen und Auswahlkriterien der verschiedenen Zahnradtypen sowie Anwendungsbeispielen aus verschiedenen Industriezweigen. Da wir auch die Kombination aus kernlosen Motoren und Getriebeköpfen vorstellen, hoffen wir, dass Ihnen diese Informationen bei der Auswahl von Kleinmotoren im Rahmen Ihrer Produktentwicklung von Nutzen sein werden.
| Unter der Aufsicht der Vertriebsgruppe für elektronische Bauteile der C.I. TAKIRON Corporation Dieser Artikel wurde auf der Grundlage der hochentwickelten technischen Kompetenz und des Fachwissens erstellt, die wir seit unserer Gründung im Jahr 1919 als führendes Unternehmen in der Kunststoffverarbeitung erworben haben.Unsere Abteilung analysiert kontinuierlich die Markttrends und neuesten Technologien im Bereich ultrakompakter, hochpräziser Mikromotoren und konzentriert sich darauf, Konstrukteuren und Entwicklern Informationen mit hohem Mehrwert zur Verfügung zu stellen. Als Expertenteam mit fundierten Kenntnissen der Produkteigenschaften unterstützen wir Sie durch die Bereitstellung präziser und praxisorientierter Inhalte bei der Lösung Ihrer Herausforderungen und bei technologischen Innovationen. |
Das Prinzip der Kraftübertragung mittels Motor und Zahnrad
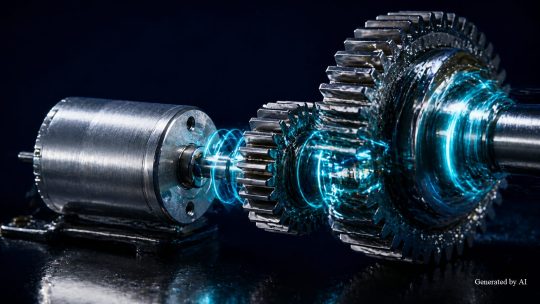
Um die Drehzahl des Motors an den jeweiligen Anwendungszweck anzupassen, wird in der Regel ein Untersetzungsgetriebe eingesetzt. Im Folgenden werden die Grundlagen der Kraftübertragung sowie die entsprechenden Berechnungsformeln erläutert.
Inhalt dieses Abschnitts
- Leistungskennlinie des Motors und die Notwendigkeit von Zahnrädern
- Berechnungsformeln für das Untersetzungsverhältnis und die Drehmomentverstärkung
- Leistungsverluste aufgrund des Wirkungsgrads
Wenn Sie die Berechnungsformeln für das Untersetzungsverhältnis und das Drehmoment verstehen, können Sie ausgehend von den erforderlichen Leistungsdaten rückwärts berechnen und so die optimale Getriebekonfiguration ermitteln.
Leistungskennlinie des Motors und die Notwendigkeit von Zahnrädern
Die Leistungskennlinien von Kleinmotoren weisen im Allgemeinen eine Tendenz zu hohen Drehzahlen und geringem Drehmoment auf.
In industriellen Anwendungen wie medizinischen Geräten oder Elektrowerkzeugen ist jedoch auch bei niedrigen Drehzahlen ein hohes Drehmoment unverzichtbar.Da zwischen den Leistungskennlinien der Motoren allein und den Anforderungen der jeweiligen Anwendungsbereiche eine große Lücke besteht, übernehmen Untersetzungsgetriebe die Aufgabe, diese Lücke zu schließen. Durch die Verringerung der Drehzahl mittels eines Getriebes wird das Drehmoment entsprechend verstärkt.
Berechnungsformeln für das Untersetzungsverhältnis und die Drehmomentverstärkung
Der Zusammenhang zwischen Untersetzungsverhältnis und Drehmoment lässt sich durch die folgende Formel ausdrücken.
| Punkt | Berechnungsformel |
| Untersetzungsverhältnis (i) | i = Anzahl der Zähne auf der Abtriebsseite ÷ Anzahl der Zähne auf der Antriebsseite |
| Ausgangsdrehmoment (Tout) | Tout = Tin × i × η |
| Ausgangsdrehzahl (Nout) | Nout = Nin ÷ i |
* Tin: Eingangsdrehmoment, η: Übertragungswirkungsgrad, Nin: Eingangsdrehzahl
Bei einem Eingangsdrehmoment von 1 mNm, einem Untersetzungsverhältnis von 10 und einem Übertragungswirkungsgrad von 90 % beträgt das Ausgangsdrehmoment beispielsweise 1 mNm × 10 × 0,9 = 9 mNm.Da im Bereich der Mikromotoren Drehmomente im mNm-Bereich auftreten, hat die Wahl des Untersetzungsverhältnisses einen großen Einfluss auf die Ausgangsleistung. Bitte ermitteln Sie das optimale Untersetzungsverhältnis anhand des erforderlichen Drehmoments und der Drehzahl.
Weitere Informationen finden Sie auch im Abschnitt „Was ist ein Getriebekopf?“ in der Produktbeschreibung.
Leistungsverluste aufgrund des Wirkungsgrads
Der Wirkungsgrad eines Zahnradgetriebes hängt von der Art des Zahnrads ab. Bei der Verwendung einer mehrstufigen Untersetzung wird der Gesamtwirkungsgrad durch Multiplikation der Wirkungsgrade der einzelnen Stufen berechnet.
Bei den Getriebeköpfen von C.I. Takiron sind die Übersetzungswirkgrade gemäß den technischen Spezifikationen für Stirnräder auf etwa 0,9 und für Planetengetriebe auf etwa 0,85 festgelegt.
[Beispiel für die Berechnung des Wirkungsgrads bei mehrstufiger Untersetzung (unter der Annahme, dass der Wirkungsgrad bei Stirnrädern mit 0,9 und bei Planetengetrieben mit 0,85 berechnet wird)]
- Zweistufiges Stirnradgetriebe: 9 × 0,9 = 0,81 (81 %)
- 3-stufiges Stirnradgetriebe: 9 × 0,9 × 0,9 = 0,729 (ca. 73 %)
- Zweistufiges Planetengetriebe: 85 × 0,85 = 0,7225 (ca. 72 %)
Mit zunehmender Stufenzahl sinkt der Gesamtwirkungsgrad, und die Leistungsverluste nehmen zu. Bitte prüfen Sie in der Konstruktionsphase eine Konfiguration, bei der das erforderliche Untersetzungsverhältnis mit einer möglichst geringen Stufenzahl erreicht wird, und stellen Sie dabei das Gleichgewicht zwischen Wirkungsgrad und Baugröße sicher.
So wählen Sie den für Ihren Motor geeigneten Getriebetyp aus
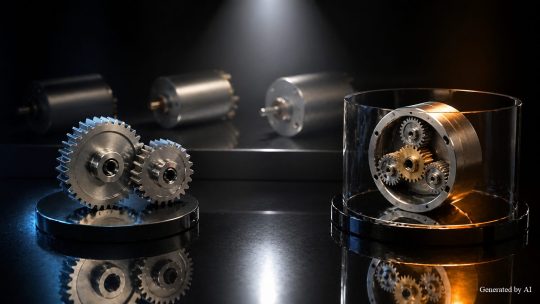
Welcher Zahnradtyp für die Kombination mit einem Motor am besten geeignet ist, hängt von den Anforderungen der jeweiligen Anwendung ab. Im Folgenden werden zwei typische Zahnradtypen verglichen und Auswahlkriterien aufgezeigt.
Inhalt dieses Abschnitts
- Kriterien für die Auswahl von Stirnrädern
- Übertragung hoher Drehmomente mittels Planetengetriebe
- Anhand der Bewertungskriterien prüfen
Bitte wählen Sie den Zahnradtyp aus, der den Konstruktionsanforderungen entspricht, nachdem Sie sich mit den strukturellen Merkmalen und den Leistungsunterschieden der einzelnen Zahnradtypen vertraut gemacht haben.
Kriterien für die Auswahl von Stirnrädern
Stirnradgetriebe weisen einen einfachen Aufbau auf, bei dem die Achsen der beiden ineinandergreifenden Zahnräder parallel zueinander verlaufen. Sie zeichnen sich durch eine geringe Anzahl an Bauteilen aus, wodurch die Herstellungskosten gering gehalten werden können.
Der Wirkungsgrad liegt bei etwa 90 % pro Stufe und ist damit hoch; da die mechanischen Verluste gering sind, eignen sich diese Getriebe besonders für Anwendungen, bei denen Energieeffizienz gefragt ist. In der Praxis wird das Untersetzungsverhältnis pro Stufe in der Regel auf etwa das 2,5- bis 3-fache begrenzt. Um ein größeres Untersetzungsverhältnis zu erzielen, muss die Anzahl der Stufen erhöht werden, was jedoch zu einer Zunahme von Größe und Gewicht führen kann.
Angesichts dieser Einschränkungen bietet C.I. Takiron Getriebemotoren mit Stirnradgetrieben der Durchmesserklassen φ12 und φ16 an, die den Einbau in kompakte Geräte ermöglichen.
Übertragung hoher Drehmomente mittels Planetengetriebe
Ein Planetengetriebe besteht aus einem zentralen Sonnenrad (Sun Gear), umlaufenden Planetenrädern (Planetary Gears) und einem äußeren Innenzahnrad. Da die Belastung auf mehrere Planetenräder verteilt wird, zeichnet es sich durch ein hohes zulässiges Drehmoment aus.
Der Wirkungsgrad beträgt etwa 85 % pro Stufe und liegt damit etwas unter den etwa 90 % von Stirnradgetrieben. Da Planetengetriebe eine hochpräzise Fertigung erfordern, sind die Kosten zwar höher, doch eignen sie sich ideal für Anwendungen, bei denen sowohl ein hohes Drehmoment als auch Platzersparnis gefragt sind.Zudem lassen sich mit Planetengetrieben in mehrstufiger Anordnung reibungslose, hohe Untersetzungsverhältnisse erzielen. C.I. Takiron bietet Getriebemotoren mit Planetengetriebeköpfen in den Durchmessern φ16 und φ22 an.
Anhand der Bewertungskriterien prüfen
Bei der Auswahl des Zahnradtyps werden die folgenden fünf Faktoren umfassend bewertet.
[Kriterien für die Auswahl von Zahnrädern]
- Erforderliches Drehmoment (berechnet in mNm)
- Soll-Drehzahl (in U/min)
- Einbauraum (Einschränkungen hinsichtlich Außendurchmesser und Gesamtlänge)
- Kosten (Stückpreis und Herstellungskosten)
- Geräuschpegel (zulässige Werte für die Einsatzumgebung)
Wenn Sie Wert auf hohen Wirkungsgrad und niedrige Kosten legen, sind Stirnräder geeignet. Wenn hingegen auf begrenztem Raum ein hohes Drehmoment gewährleistet werden muss, sollten Sie sich für Planetengetriebe entscheiden. Bei der konkreten Auslegung wird der optimale Getriebetyp unter Berücksichtigung der oben genannten Kriterien sowie weiterer Umgebungsbedingungen wie Lebensdauer und Betriebstemperaturbereich ausgewählt.
Ablauf der Auswahl von Motoren und Getrieben sowie Anwendungsbeispiele
Die Auswahl von Motoren und Getrieben erfolgt auf der Grundlage der jeweiligen Anwendungsanforderungen. Im Folgenden werden der praktische Ablauf der Auswahl sowie Anwendungsbeispiele aus verschiedenen Industriezweigen vorgestellt.
Inhalt dieses Abschnitts
- Realisierung einer präzisen Steuerung bei medizinischen Geräten
- Sicherstellung einer hohen Drehmomentleistung bei Elektrowerkzeugen
- Realisierung einer schnellen Reaktionszeit bei optischen Geräten
Der Auswahlprozess erfolgt in den folgenden fünf Schritten.
[Ablauf zur Auswahl von Motoren und Zahnrädern]
- Klärung der Anforderungen (Drehmoment, Drehzahl, Genauigkeit, Abmessungen)
- Berechnung des erforderlichen Drehmoments und der Drehzahl
- Festlegung des Untersetzungsverhältnisses
- Auswahl des Getriebetyps (Stirnradgetriebe oder Planetengetriebe)
- Abschließende Überprüfung von Effizienz, Größe und Kosten
Da die Anforderungen an die Leistung je nach Anwendungszweck variieren, erläutern wir die Auswahlkriterien anhand konkreter Beispiele aus den einzelnen Industriezweigen.
Realisierung einer präzisen Steuerung bei medizinischen Geräten
Bei medizinischen Geräten sind eine hohe Positioniergenauigkeit sowie vibrations- und geräuscharme Antriebseigenschaften gefragt. Bei Ultraschallendoskopen und chirurgischen Bohrern beispielsweise müssen feinste Bewegungen gesteuert werden, weshalb bereits bei der Auswahl des Motors die Reduzierung von Cogging (Drehungsunregelmäßigkeiten) ein wichtiger zu berücksichtigender Faktor ist.
Da der kernlose Motor aufgrund seiner Konstruktion keinen Eisenkern im Rotor aufweist, tritt prinzipiell kaum ein Ruckeln auf, wodurch ein gleichmäßiger Lauf gewährleistet wird. Das Trägheitsmoment ist gering, und die Reaktionsfähigkeit beim Anlaufen und Anhalten ist hervorragend. In Kombination mit einem Stirnradgetriebe ist eine präzise Drehzahlregelung bei gleichbleibend hohem Wirkungsgrad möglich.C.I. Takiron bietet Getriebemotoren an, die aus einem kernlosen Motor und einem Stirnradgetriebe mit den Durchmessern φ12 und φ16 bestehen, und kann damit flexibel präzise Antriebsanforderungen für medizinische Geräte erfüllen.
Sicherstellung eines hohen Drehmoments bei Elektrowerkzeugen
Bei Elektrowerkzeugen ist bei Arbeiten wie dem Anziehen von Schrauben oder dem Bohren ein hohes Drehmoment erforderlich. Planetengetriebe zeichnen sich dadurch aus, dass sie aufgrund ihrer Konstruktion, bei der die Last auf mehrere Planetenräder verteilt wird, ein hohes zulässiges Drehmoment gewährleisten können. Da zudem die Antriebs- und Abtriebswelle auf derselben Achse angeordnet werden können, lassen sie sich flexibel in platzsparende Konstruktionen integrieren, die für Handgeräte unverzichtbar sind.
Da sich mit Planetengetrieben durch mehrstufige Verkettung hoher Untersetzungsverhältnisse erzielen lassen, eignen sie sich ideal für Anwendungen, bei denen die hohe Drehzahl kleiner Motoren in niedrige Drehzahlen und hohes Drehmoment umgewandelt werden soll. C.I. Takiron bietet Getriebemotoren an, bei denen Planetengetriebe mit den Durchmessern φ16 und φ22 mit kernlosen Motoren kombiniert werden.
Realisierung einer schnellen Reaktionszeit bei optischen Geräten
Bei optischen Geräten sind eine schnelle Reaktionsfähigkeit beim Autofokus der Kamera sowie beim Antrieb des Objektivs erforderlich. Darüber hinaus sind für eine präzise Steuerung der Objektivposition sowohl schnelles Beschleunigen und Abbremsen als auch eine hohe Stoppgenauigkeit gleichzeitig erforderlich.
Bürstenlose Motoren zeichnen sich durch eine lange Lebensdauer und einen geringen Wartungsaufwand aus, da sie aufgrund ihrer bürstenlosen Bauweise nur wenig mechanischen Kontakt aufweisen. Da sie auch im hohen Drehzahlbereich ein stabiles Drehmoment liefern, eignen sie sich besonders für den Einsatz in optischen Geräten. In Kombination mit einem kompakten Getriebekopf ermöglichen sie eine vibrationsarme und schnelle Positionierung, wodurch Beeinträchtigungen der Bildqualität minimiert werden können.C.I. Takiron ist in der Lage, Kombinationen aus bürstenlosen Motoren und Getriebeköpfen als Sonderanfertigungen anzubieten. *Bitte sprechen Sie uns an.
Zusammenfassung
Die Auswahl von Motor und Getriebe beginnt mit dem korrekten Verständnis der Berechnungsformeln für das Untersetzungsverhältnis und das Drehmoment. Je nach Produkt und Einsatzbedingungen zeichnen sich Stirnradgetriebe durch einen Wirkungsgrad von ca. 90 % aus und sind einfach aufgebaut sowie kostengünstig, während Planetengetriebe zwar einen Wirkungsgrad von ca. 85 % aufweisen, jedoch kompakt sind und eine hohe Drehmomentübertragung ermöglichen.
Bitte wählen Sie die optimale Kombination aus Motor und Getriebe entsprechend den Anforderungen der jeweiligen Branche aus: Präzisionssteuerung und geringe Vibrationen bei medizinischen Geräten, hohes Drehmoment und kompakte Bauweise bei Elektrowerkzeugen sowie schnelle Ansprechzeiten bei optischen Geräten.
Bei der Auswahl sollten Sie den folgenden Ablauf befolgen: Berechnung des erforderlichen Drehmoments und der Drehzahl → Festlegung des Untersetzungsverhältnisses → Auswahl des Getriebetyps → Überprüfung von Wirkungsgrad und Abmessungen. Auf diese Weise lassen sich Fehlanpassungen bereits in der Konstruktionsphase vermeiden.
Produktinformationen und Kontakt
Ausführliche Informationen zu den Mikromotoren von C.I. Takiron finden Sie auf der folgenden Website.
- Produktseite: https://cik-ele.com/
- Kernlose Motoren: https://cik-ele.com/products/list/coreless_motor/
- Bürstenloser Motor: https://cik-ele.com/products/list/brushless_motor/
- Getriebemotoren: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Sollten Sie bei der Auswahl von Kleinmotoren für Ihre Produktentwicklung auf Schwierigkeiten stoßen, können Sie sich gerne über das Kontaktformular an uns wenden. Unsere technischen Berater werden Ihre Anwendungszwecke und Anforderungen mit Ihnen besprechen und Ihnen die optimale Lösung vorschlagen.
- Kontakt: https://cik-ele.com/contact/