Combinando un motore e un ingranaggio, è possibile ridurre la velocità di rotazione e amplificare la coppia, ottenendo così caratteristiche di potenza adatte alle diverse applicazioni. Dato che il motore da solo funziona a velocità elevate, per ottenere la potenza a bassa velocità e alta coppia richiesta dalle apparecchiature industriali, di solito si ricorre a un meccanismo di riduzione della velocità tramite ingranaggi.
Se non scegli la combinazione giusta, potresti causare una perdita di efficienza o guasti prematuri. La procedura di base prevede di definire con chiarezza, già in fase di progettazione, la coppia e il numero di giri necessari, calcolare il rapporto di riduzione e solo dopo decidere il tipo di ingranaggio da utilizzare.
In questo articolo spiegheremo tutto, dai principi della trasmissione di potenza tramite motori e ingranaggi alle formule per calcolare il rapporto di riduzione e la coppia, passando per le caratteristiche e i criteri di scelta dei diversi tipi di ingranaggi, fino agli esempi di applicazione nei vari settori industriali. Parleremo anche della combinazione tra motori senza nucleo e riduttori, sperando che queste informazioni ti siano utili nella scelta dei motori compatti per lo sviluppo dei tuoi prodotti.
| A cura di: Gruppo Commerciale Componenti Elettronici, C.I. TAKIRON Corporation Questo articolo è stato curato sulla base delle competenze tecniche avanzate e delle conoscenze acquisite nel corso degli anni, sin dalla fondazione dell’azienda nel 1919, come leader nel settore della lavorazione delle materie plastiche.Il nostro reparto analizza costantemente le tendenze di mercato e le ultime tecnologie relative ai micromotori ultracompatti e ad alta precisione, concentrandosi sulla fornitura di informazioni di alto valore aggiunto a progettisti e sviluppatori. In qualità di team di esperti che conosce a fondo le caratteristiche dei prodotti, ti aiutiamo a risolvere le tue sfide e a promuovere l’innovazione tecnologica attraverso contenuti accurati e pratici. |
Il principio della trasmissione di potenza tramite motore e ingranaggi
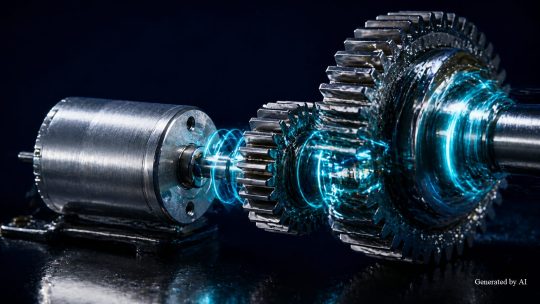
Per convertire la coppia motrice del motore in base all’applicazione, di solito si ricorre a un meccanismo di riduzione a ingranaggi. Qui ti spiego i principi fondamentali della trasmissione di potenza e le formule di calcolo.
Cosa tratteremo in questa sezione
- Caratteristiche di potenza del motore e necessità degli ingranaggi
- Formule per calcolare il rapporto di riduzione e l’amplificazione della coppia
- Perdite di potenza dovute all’efficienza di trasmissione
Se capisci le formule per calcolare il rapporto di riduzione e la coppia, puoi determinare la configurazione ottimale degli ingranaggi partendo dalle specifiche di potenza richieste.
Caratteristiche di potenza del motore e necessità degli ingranaggi
Le caratteristiche di potenza dei motori di piccole dimensioni tendono generalmente a essere caratterizzate da rotazione ad alta velocità e coppia ridotta.
Tuttavia, in applicazioni industriali come le apparecchiature mediche o gli utensili elettrici, è indispensabile disporre di una coppia elevata anche a basse velocità.C’è un grande divario tra le caratteristiche di potenza del motore da solo e le specifiche richieste dall’applicazione, ed è proprio il meccanismo di riduzione tramite ingranaggi che colma questa differenza. Il principio è semplice: riducendo la velocità di rotazione tramite gli ingranaggi, la coppia aumenta in misura proporzionale.
Formule per il rapporto di riduzione e l’amplificazione della coppia
La relazione tra rapporto di riduzione e coppia è espressa dalla seguente formula.
| Voce | Formula di calcolo |
| Rapporto di riduzione (i) | i = numero di denti sul lato di uscita ÷ numero di denti sul lato di ingresso |
| Coppia in uscita (Tout) | Tout = Tin × i × η |
| Numero di giri in uscita (Nout) | Nout = Nin ÷ i |
※ Tin: coppia in ingresso, η: rendimento di trasmissione, Nin: numero di giri in ingresso
Ad esempio, con una coppia in ingresso di 1 mNm, un rapporto di riduzione di 10 e un rendimento di trasmissione del 90%, la coppia in uscita è pari a 1 mNm × 10 × 0,9 = 9 mNm.Nel campo dei micromotori si ha a che fare con coppie nell’ordine dei mNm, quindi l’impostazione del rapporto di riduzione influisce notevolmente sulle prestazioni in uscita. Calcola a ritroso in base alla coppia e al numero di giri necessari per determinare il rapporto di riduzione ottimale.
Trovi ulteriori informazioni anche nella sezione “Che cos’è una testa ingranata? ” della presentazione del prodotto, dai un’occhiata.
Perdite di potenza dovute all’efficienza di trasmissione
L’efficienza di trasmissione degli ingranaggi varia a seconda del tipo di ingranaggio. Quando si utilizza un riduttore a più stadi, l’efficienza complessiva si calcola moltiplicando tra loro le efficienze di ciascuno stadio.
Nei riduttori di C.I. Takiron, in base alle specifiche tecniche, l’efficienza di trasmissione degli ingranaggi cilindrici è impostata a circa 0,9, mentre quella degli ingranaggi planetari è di circa 0,85.
[Esempio di calcolo dell’efficienza di una trasmissione a più stadi (calcolando l’efficienza di trasmissione con un valore di 0,9 per gli ingranaggi cilindrici e di 0,85 per gli ingranaggi planetari)]
- Ingranaggio cilindrico a due stadi: 9 × 0,9 = 0,81 (81%)
- Ingranaggio cilindrico a 3 stadi: 9 × 0,9 × 0,9 = 0,729 (circa il 73%)
- Ingranaggio planetario a 2 stadi: 85 × 0,85 = 0,7225 (circa il 72%)
All’aumentare del numero di stadi, l’efficienza complessiva diminuisce e le perdite di potenza aumentano. In fase di progettazione, valuta una configurazione che ti permetta di ottenere il rapporto di riduzione necessario con il minor numero possibile di stadi e verifica il giusto equilibrio tra efficienza e ingombro.
Come scegliere il tipo di ingranaggio adatto al motore
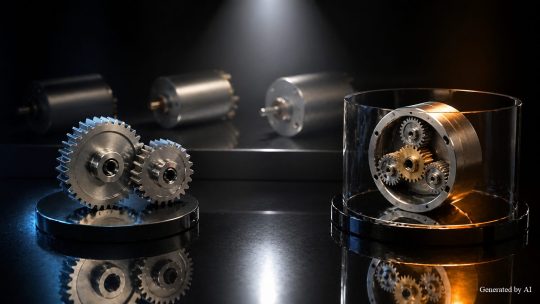
Il tipo di ingranaggio più adatto da abbinare al motore varia a seconda delle specifiche richieste dall’applicazione. Qui mettiamo a confronto due tipi rappresentativi di ingranaggi e ti indichiamo i criteri per la scelta.
Cosa tratteremo in questa sezione
- Criteri per la scelta degli ingranaggi cilindrici
- Trasmissione di coppie elevate tramite ingranaggi planetari
- Controlla in base ai criteri di valutazione
Dopo aver compreso le caratteristiche strutturali e le differenze prestazionali di ciascun ingranaggio, scegli il tipo di ingranaggio più adatto alle condizioni di progettazione.
Criteri per la scelta degli ingranaggi cilindrici
Gli ingranaggi cilindrici hanno una struttura semplice, in cui gli assi dei due ingranaggi che si ingranano sono paralleli. Si caratterizzano per il numero ridotto di componenti, che permette di contenere i costi di produzione.
L’efficienza di trasmissione è elevata, circa il 90% per ogni stadio, e grazie alle ridotte perdite meccaniche, sono adatte ad applicazioni che richiedono un basso consumo energetico. Nella progettazione pratica, di solito si mantiene il rapporto di riduzione per stadio tra 2,5 e 3 volte; per ottenere un rapporto di riduzione maggiore è necessario aumentare il numero di stadi, il che può comportare un aumento delle dimensioni e del peso.
Per ovviare a questi limiti, C.I. Takiron offre una gamma di motoriduttori con riduttori a denti diritti da φ12 e φ16, che consentono l’integrazione in apparecchiature di piccole dimensioni.
Trasmissione di coppia elevata tramite ingranaggi planetari
Un ingranaggio planetario è composto da un ingranaggio centrale (ingranaggio solare), da ingranaggi planetari che lo circondano e da un ingranaggio interno esterno. Poiché il carico viene distribuito su più ingranaggi planetari, questa configurazione si caratterizza per una coppia ammissibile più elevata.
L’efficienza di trasmissione è di circa l’85% per ogni stadio, un valore leggermente inferiore rispetto a quello degli ingranaggi cilindrici (circa il 90%). Gli ingranaggi planetari richiedono una lavorazione di alta precisione, il che ne aumenta il costo, ma sono ideali per le applicazioni in cui si devono conciliare coppia elevata e ingombro ridotto.Inoltre, gli ingranaggi planetari, grazie alla loro configurazione a più stadi, consentono di ottenere rapporti di riduzione elevati e fluidi. C.I. Takiron offre motoriduttori che utilizzano riduttori planetari da φ16 e φ22.
Controlla in base ai criteri di valutazione
Nella scelta del tipo di ingranaggio, si valutano in modo globale i seguenti 5 fattori.
[Criteri di scelta degli ingranaggi]
- Coppia necessaria (calcolata in mNm)
- Numero di giri desiderato (impostato in r/min)
- Spazio di installazione (vincoli relativi al diametro esterno e alla lunghezza totale)
- Costi (prezzo unitario del prodotto e costi di produzione)
- Livello di rumore (valori ammessi nell’ambiente di utilizzo)
Se vuoi dare priorità all’alta efficienza e ai costi contenuti, gli ingranaggi cilindrici sono la scelta giusta. Se invece devi garantire una coppia elevata in uno spazio limitato, opta per gli ingranaggi planetari. Nella progettazione vera e propria, oltre ai criteri sopra indicati, bisogna considerare anche le condizioni ambientali, come la durata e l’intervallo di temperatura di funzionamento, per individuare il tipo di ingranaggio più adatto.
Procedura di selezione di motori e ingranaggi ed esempi di applicazione
La scelta del motore e degli ingranaggi si basa sulle specifiche richieste per ogni applicazione. Qui ti presentiamo la procedura pratica di selezione e alcuni esempi di applicazione per settore industriale.
Cosa tratteremo in questa sezione
- Realizza un controllo di precisione nei dispositivi medici
- Garantire un’elevata coppia d’uscita negli utensili elettrici
- Implementare una risposta rapida nei dispositivi ottici
Il processo di selezione si svolge nei seguenti 5 passaggi.
[Procedura di selezione di motori e ingranaggi]
- Chiarimento delle specifiche richieste (coppia, numero di giri, precisione, dimensioni)
- Calcolo della coppia e del numero di giri necessari
- Determinazione del rapporto di riduzione
- Scelta del tipo di ingranaggio (ingranaggio cilindrico o ingranaggio planetario)
- Verifica finale di efficienza, dimensioni e costi
Poiché le prestazioni richieste variano a seconda dell’applicazione, ti spiegherò i punti chiave per la scelta basandomi su esempi concreti di ogni settore industriale.
Realizzare un controllo di precisione nei dispositivi medici
Nel settore dei dispositivi medici, sono richieste un’elevata precisione di posizionamento e prestazioni di azionamento caratterizzate da basse vibrazioni e basso rumore. Ad esempio, negli endoscopi a ultrasuoni e nei trapani chirurgici è necessario controllare movimenti molto precisi, quindi la riduzione del cogging (irregolarità di rotazione) è un fattore importante da considerare fin dalla fase di selezione del motore.
Dato che i motori senza nucleo non hanno un nucleo di ferro nel rotore, in linea di principio non si verifica quasi nessun effetto di cogging, garantendo così una rotazione fluida. Hanno anche un momento d’inerzia ridotto e un’ottima reattività in fase di avvio e arresto. Se abbinati a riduttori a dentatura diritta, permettono un controllo preciso della velocità mantenendo un’elevata efficienza di trasmissione.C.I. Takiron offre motoriduttori che combinano motori senza nucleo con riduttori a denti piatti da φ12 e φ16, in grado di soddisfare in modo flessibile le esigenze di azionamenti di precisione per le apparecchiature mediche.
Garantire un’elevata coppia d’uscita negli utensili elettrici
Negli utensili elettrici, operazioni come l’avvitamento o la foratura richiedono una coppia elevata. Gli ingranaggi planetari, grazie alla loro struttura che distribuisce il carico su più ingranaggi planetari, si distinguono per la capacità di garantire una coppia ammissibile elevata. Inoltre, dato che l’albero di ingresso e quello di uscita possono essere disposti sullo stesso asse, si adattano con flessibilità al design compatto, fondamentale per gli utensili portatili.
Gli ingranaggi planetari consentono di ottenere un elevato rapporto di riduzione collegando più unità in serie, il che li rende ideali per convertire la rotazione ad alta velocità dei motori di piccole dimensioni in una rotazione a bassa velocità e con coppia elevata. C.I. Takiron offre motoriduttori che combinano riduttori planetari da φ16 e φ22 con motori senza nucleo.
Implementare una risposta rapida nei dispositivi ottici
Nei dispositivi ottici, l’autofocus delle fotocamere e l’azionamento degli obiettivi richiedono una risposta molto rapida. Inoltre, per controllare con precisione la posizione dell’obiettivo, servono sia accelerazioni e decelerazioni veloci che un’elevata precisione di arresto.
I motori brushless, grazie alla loro struttura senza spazzole che riduce al minimo il contatto meccanico, offrono il vantaggio di una lunga durata e di una manutenzione ridotta. La capacità di mantenere una coppia stabile anche a regimi elevati li rende particolarmente adatti all’uso in apparecchiature ottiche. Abbinati a riduttori compatti, consentono un posizionamento ad alta velocità e a basse vibrazioni, riducendo così l’impatto sulla qualità dell’immagine.C.I. Takiron può fornire soluzioni personalizzate che combinano motori brushless e riduttori. *Da concordare
Riepilogo
La scelta del motore e degli ingranaggi inizia con una corretta comprensione delle formule per calcolare il rapporto di riduzione e la coppia. A seconda del prodotto e delle condizioni, gli ingranaggi cilindrici offrono un’efficienza di trasmissione di circa il 90% e sono semplici ed economici, mentre gli ingranaggi planetari, pur avendo un’efficienza di trasmissione di circa l’85%, hanno una struttura compatta in grado di trasmettere coppie elevate.
Scegli la combinazione ottimale di motore e ingranaggi in base alle specifiche richieste di ciascun settore: controllo di precisione e basse vibrazioni per le apparecchiature mediche, coppia elevata e dimensioni compatte per gli utensili elettrici, risposta rapida per le apparecchiature ottiche.
Quando fai la scelta, segui questo flusso: calcolo della coppia e della velocità necessarie → determinazione del rapporto di riduzione → selezione del tipo di ingranaggio → verifica dell’efficienza e delle dimensioni. In questo modo eviterai disallineamenti già in fase di progettazione.
Informazioni sui prodotti e richieste di informazioni
Per maggiori dettagli sui micromotori di C.I. Takiron, dai un’occhiata al sito web qui sotto.
- Sito del prodotto: https://cik-ele.com/
- Motori senza nucleo: https://cik-ele.com/products/list/coreless_motor/
- Motori brushless: https://cik-ele.com/products/list/brushless_motor/
- Motoriduttore: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Se hai difficoltà a scegliere il motore compatto giusto per lo sviluppo del tuo prodotto, non esitare a contattarci tramite il modulo di richiesta. Un nostro tecnico valuterà l’applicazione e le tue esigenze per proporti la soluzione più adatta.
- Contatti: https://cik-ele.com/contact/