En el sector manufacturero, ante la escasez de mano de obra y la disminución de trabajadores cualificados, es necesario adoptar medidas de reducción de personal y automatización. En este contexto, están acaparando especial atención los «robots colaborativos», diseñados para trabajar en el mismo espacio que las personas.
Son fáciles de integrar en los procesos existentes, siempre que se tengan en cuenta las medidas de seguridad, y contribuyen a la producción de pequeñas cantidades de una amplia variedad de productos, así como a aliviar la carga de trabajo de los operarios. Por otro lado, hay numerosos aspectos que deben tenerse en cuenta antes de su implantación, como la velocidad, la capacidad de carga y las medidas de seguridad.
En este artículo explicamos de forma clara el funcionamiento de los robots colaborativos, sus diferencias con respecto a los robots industriales, sus ventajas e inconvenientes, sus principales aplicaciones y cómo elegirlos.
| Supervisado por: Grupo de Ventas de Componentes Electrónicos de C.I. Takiron. Supervisamos este artículo basándonos en la avanzada tecnología y los conocimientos que hemos acumulado desde nuestra fundación en 1919 como empresa líder en el sector del procesamiento de plásticos.En nuestro departamento, analizamos constantemente las tendencias del mercado y las últimas tecnologías en materia de micromotores ultracompactos y de alta precisión, y nos centramos en ofrecer información de gran valor añadido a los diseñadores y desarrolladores. Como equipo de expertos que conoce a la perfección las características de los productos, te ayudamos a resolver tus retos y a innovar tecnológicamente a través de contenidos precisos y prácticos. |
¿Qué son los robots colaborativos?
Un robot colaborativo (Collaborative Robot o «cobot») es un robot industrial diseñado para trabajar en colaboración con las personas en un mismo espacio de trabajo. En el caso de los robots industriales tradicionales, lo habitual era separar al operario del robot mediante vallas u otras barreras para garantizar la seguridad.
Los robots colaborativos están equipados con funciones de seguridad y, tras realizar una evaluación de riesgos adecuada, pueden compartir el espacio de trabajo con las personas. En Japón, en 2013 se clarificaron las normas de seguridad que permiten el trabajo colaborativo entre los robots industriales y las personas, lo que ha ampliado los casos en los que es posible su funcionamiento sin vallas, siempre que se lleven a cabo una evaluación de riesgos y medidas de seguridad adecuadas.
Funcionamiento y características de los robots colaborativos
Los robots colaborativos están diseñados para utilizarse cerca de los trabajadores y cuentan con funciones de seguridad destinadas a reducir los riesgos derivados del contacto. Entre los ejemplos más representativos se encuentran la función que limita la fuerza ejercida en caso de contacto con una persona, la función que controla el movimiento en función de la distancia con respecto a las personas y la función que detiene el robot cuando no se puede garantizar la seguridad.
Sin embargo, el hecho de que se trate de un robot colaborativo no significa que se pueda prescindir incondicionalmente de las vallas de seguridad. Es necesario evaluar los riesgos, teniendo en cuenta no solo el propio robot, sino también las herramientas, los objetos sobre los que se trabaja y los equipos circundantes, y determinar el método de funcionamiento tras confirmar la seguridad.
Contexto en el que los robots colaborativos están cobrando protagonismo
El contexto en el que los robots colaborativos están cobrando protagonismo se debe a la escasez de mano de obra y a la disminución de trabajadores cualificados en el sector manufacturero. Si se delegan en los robots las tareas repetitivas, como el transporte, el montaje o el apriete de tornillos, resulta más fácil destinar a los trabajadores a tareas que requieren juicio o ajustes.
Esto no solo mejorará la productividad, sino que también contribuirá a reducir la carga física. Además, en los entornos en los que el tipo de producto y el volumen de producción cambian con frecuencia, es importante la capacidad de adaptación a los cambios en los procesos. Los robots colaborativos, relativamente compactos y fáciles de reubicar y reconfigurar, se consideran un medio de automatización prometedor para la producción de pequeñas series de productos variados.
Diferencias entre los robots colaborativos y los robots industriales
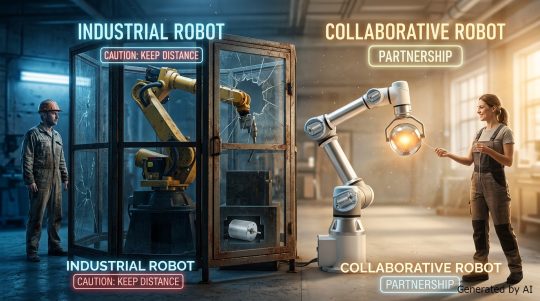
Los robots colaborativos son, en sentido amplio, un tipo de robot industrial, pero presentan diferencias con respecto a los robots industriales convencionales en cuanto a seguridad, método de instalación y tareas en las que destacan.
| Criterios de comparación | Robots colaborativos | Robots industriales convencionales |
| Barreras de seguridad | En algunos casos pueden omitirse en función de los resultados de la evaluación de riesgos | Es habitual el uso de medidas de seguridad y aislamiento, como las barreras de seguridad |
| Capacidad de carga | Predominan los modelos de capacidad pequeña a media | Amplia gama, desde pequeños hasta grandes |
| Velocidad de funcionamiento | Funcionamiento adaptado a la seguridad cuando colaboran con personas | Fácilmente adaptables a movimientos de alta velocidad |
| Espacio de instalación | Ocupan relativamente poco espacio | Requieren un espacio amplio, incluidas las barreras de seguridad |
| Flexibilidad | Se adapta fácilmente a los cambios en los procesos y la disposición | Se suele utilizar de forma fija |
Tipos de producción en los que destaca | Producción de pocas unidades de muchas variedades, en entornos con frecuentes cambios en los procesos | Producción en serie, tareas repetitivas a alta velocidad |
Los robots colaborativos cuentan con funciones de seguridad diseñadas para trabajar junto a las personas y, si se garantiza su seguridad mediante una evaluación de riesgos adecuada, en algunos casos pueden funcionar sin necesidad de instalar vallas de seguridad. También se caracterizan por ocupar poco espacio, lo que facilita su instalación, y por adaptarse fácilmente a los cambios en los procesos.
Los robots industriales convencionales cuentan con una amplia gama de modelos adecuados para aplicaciones que requieren movimientos a alta velocidad o la manipulación de cargas pesadas, y se utilizan en una gran variedad de entornos, empezando por las líneas de producción en masa. Dado que los robots colaborativos y los robots industriales convencionales tienen puntos fuertes distintos, es importante elegir el más adecuado teniendo en cuenta la naturaleza del trabajo, la velocidad necesaria, la capacidad de carga y el entorno de instalación.
Ventajas de la implantación de robots colaborativos
La implantación de robots colaborativos facilita la automatización de las tareas repetitivas y de gran esfuerzo físico que hasta ahora realizaban las personas. Además, gracias al ahorro de espacio y a la facilidad para instalarlos, y al adaptarse fácilmente a los cambios en los procesos, resultan una solución eficaz para hacer frente a la escasez de mano de obra y a la producción de pequeñas cantidades de una gran variedad de productos.
A continuación, presentamos las tres principales ventajas de la implantación de robots colaborativos.
Contribuye a la reducción de personal y al aumento de la productividad
Al delegar en los robots colaborativos tareas repetitivas como el transporte, el montaje o el apriete de tornillos, resulta más fácil mantener el funcionamiento de los procesos incluso con una plantilla limitada. De este modo, los trabajadores pueden dedicarse a tareas que requieren juicio y ajustes, lo que contribuye a la reducción de personal y al aumento de la productividad.
Los trabajadores pueden concentrarse en tareas en las que se aprovecha la experiencia y los conocimientos humanos, como la toma de decisiones, los ajustes o el control de calidad. Además, si se colocan robots colaborativos en los procesos en los que hay escasez de personal, es posible revisar la distribución del personal en toda la planta.
Al repartir adecuadamente las tareas entre personas y robots, se puede aspirar a mejorar la productividad al tiempo que se aprovecha eficazmente el personal disponible.
Se pueden instalar de forma flexible y ocupando poco espacio
Los robots colaborativos ocupan poco espacio, son fáciles de instalar y se adaptan con flexibilidad a los cambios en los procesos. Si se garantiza la seguridad mediante una evaluación de riesgos adecuada, en algunos casos pueden funcionar sin vallas de seguridad, lo que facilita su integración en las líneas de producción existentes.
Existen muchos modelos relativamente pequeños, por lo que son adecuados para su instalación en espacios reducidos, como alrededor de las mesas de trabajo. Dependiendo del modelo y de la configuración de las instalaciones, también es posible trasladarlos a otros procesos utilizando carretillas u otros medios.
Incluso en entornos en los que los productos o el volumen de producción cambian con frecuencia, resulta más sencillo avanzar en la automatización adaptándose a la situación.
Contribuye a reducir la carga de los trabajadores
Los robots colaborativos también pueden utilizarse como medio para reducir la carga física de los trabajadores. Si se les confían tareas como el transporte de piezas pesadas o trabajos repetitivos durante largos periodos de tiempo, será más fácil mitigar no solo la carga sobre la espalda y los brazos, sino también la fatiga derivada de las tareas monótonas.
Los trabajadores pueden dedicar su tiempo a tareas de mayor valor añadido que deben realizar las personas, como la inspección, la toma de decisiones o la mejora de los procesos. Reducir los procesos que suponen una gran carga física es eficaz para crear un entorno de trabajo más cómodo, independientemente de la edad o la condición física.
Mejorar el entorno de trabajo mediante el uso de robots colaborativos contribuye a crear un entorno en el que el personal pueda seguir trabajando con facilidad.
Inconvenientes de los robots colaborativos y aspectos a tener en cuenta a la hora de implantarlos
Aunque los robots colaborativos ofrecen numerosas ventajas, no son adecuados para todos los procesos. Dado que su funcionamiento se basa en la colaboración con las personas, pueden surgir limitaciones en cuanto a velocidad y fuerza en función de las condiciones de uso, además de que son imprescindibles las medidas de seguridad y la evaluación de riesgos.
Para evitar desajustes tras su implantación, es importante conocer de antemano sus inconvenientes y los aspectos a tener en cuenta.
Limitaciones en cuanto a velocidad y carga máxima
Dado que los robots colaborativos están diseñados para utilizarse en el mismo espacio que las personas, las condiciones de funcionamiento imponen restricciones en cuanto a velocidad y fuerza. Además, la carga máxima varía según el modelo. Esto se debe a que, para minimizar el riesgo de contacto con las personas, es necesario que se muevan a una velocidad y con una fuerza que tengan en cuenta la seguridad.
Aunque en los últimos años han aumentado los modelos con mayor capacidad de carga, es posible que no puedan satisfacer la capacidad de producción requerida en procesos que requieran el transporte de objetos pesados o movimientos a alta velocidad. En las líneas de producción en masa o en procesos que manejan objetos pesados, es importante comparar también con los robots industriales convencionales y seleccionar el equipo más adecuado para cada aplicación.
Se requieren medidas de seguridad y una evaluación de riesgos
A la hora de implantar un robot colaborativo, es necesario verificar la seguridad no solo del propio robot, sino también de todo el entorno de trabajo. En la evaluación de riesgos se identifican los peligros de colisión o atrapamiento, incluyendo herramientas de punta como las pinzas, los objetos sobre los que se trabaja y el equipamiento circundante.
Aunque en algunos casos se pueda prescindir de las barreras de seguridad si se confirma la seguridad, esto no significa que los robots colaborativos eliminen necesariamente la necesidad de dichas barreras. Dado que los riesgos pueden variar si se modifica la disposición de las herramientas, los objetos de trabajo o los equipos, es importante volver a evaluar la seguridad cuando sea necesario.
No todas las tareas pueden automatizarse
Aunque se introduzcan robots colaborativos, no todas las tareas de la planta de fabricación pueden automatizarse. Las tareas que requieren juicios complejos basados en los sentidos y la experiencia humanas pueden resultar difíciles de realizar únicamente con un robot.
Además, en tareas como el montaje de piezas de precisión, no solo se exige una alta precisión de posicionamiento, sino que, para compensar desviaciones en la posición de la pieza de trabajo, puede ser necesario realizar correcciones mediante cámaras o sensores. Para maximizar los beneficios de la implantación, es importante reducir la lista de candidatos a tareas repetitivas y de transporte sencillas, y determinar qué procesos son adecuados para la automatización teniendo en cuenta la velocidad, la capacidad de carga y la complejidad de la tarea.
Principales usos y ejemplos de aplicación de los robots colaborativos
Los robots colaborativos se utilizan principalmente en procesos que implican la repetición de movimientos fijos, como el montaje, el transporte, la inspección y el embalaje. Se caracterizan por facilitar el uso compartido del espacio de trabajo con las personas, lo que permite integrarlos fácilmente en las líneas de producción existentes y avanzar en la automatización a partir de una parte del proceso.
A continuación se resumen sus usos más habituales y algunos ejemplos de aplicación.
| Usos | Principales ejemplos de aplicación | Sectores adecuados |
| Montaje y apriete de tornillos | Montaje de piezas, apriete de tornillos, inserción de piezas | Componentes de automoción, componentes electrónicos, equipos médicos |
| Transporte y preparación de pedidos | Transporte de piezas, suministro de componentes, extracción y clasificación de productos | Industria manufacturera, logística, comercio electrónico, almacenes |
Inspección y medición | Inspección visual, medición dimensional, verificación de etiquetas | Industria manufacturera, alimentación, equipos médicos |
Embalaje y paletización | Embalaje en cajas, apilado y carga en palés | Alimentación, bebidas, química, logística |
Sus campos de aplicación no se limitan al sector manufacturero, como la automoción o la electrónica. En las fábricas de alimentación se utilizan para el envasado y el paletizado, y en los almacenes logísticos, para la preparación de pedidos y la clasificación de mercancías. Además, si se combinan con cámaras y sensores, es posible trabajar mientras se comprueba la posición y la forma de los objetos.
A medida que evolucionan las tecnologías relacionadas, se amplían los procesos y sectores en los que se pueden utilizar los robots colaborativos.
Tendencias del mercado de los robots colaborativos y perspectivas de futuro
Se prevé que el mercado de los robots colaborativos siga creciendo, impulsado por la escasez de mano de obra en el sector manufacturero y la necesidad de automatización. Hay previsiones que indican que el mercado mundial pasará de unos 1.900 millones de dólares estadounidenses en 2025 a unos 5.700 millones en 2031, lo que demuestra que su uso se está generalizando.
Lo que impulsa esta expansión del mercado es la evolución de la inteligencia artificial, el reconocimiento de imágenes, los sensores y las tecnologías de control. El desarrollo de tecnologías que permiten reconocer la posición y la forma de los objetos mediante cámaras, así como ajustar la fuerza aplicada, ha hecho posible su aplicación en procesos más complejos que antes.
Sus aplicaciones ya no se limitan a las plantas de fabricación, sino que se están ampliando a tareas como la preparación de pedidos en almacenes logísticos y el transporte y embalaje en fábricas de alimentos. Se prevé que, a medida que avancen las tecnologías y aumente la demanda de automatización, el papel que desempeñan los robots colaborativos se amplíe aún más.
Aspectos a tener en cuenta a la hora de elegir un robot colaborativo
Los robots colaborativos varían en función del modelo en cuanto a la capacidad de carga, el rango de movimiento, la velocidad, la precisión y las funciones de seguridad, entre otros aspectos. Por ello, en lugar de limitarse a comparar las especificaciones, es importante definir primero los procesos que se desean automatizar y las condiciones de trabajo, y seleccionar el robot calculando a la inversa las prestaciones necesarias.
A continuación, explicamos los puntos principales que hay que tener en cuenta a la hora de seleccionar un robot colaborativo.
Capacidad de carga y rango de movimiento
A la hora de elegir un robot colaborativo, es importante comprobar la capacidad de carga teniendo en cuenta no solo la pieza que se va a transportar, sino también el peso de la pinza o la herramienta que se acopla en la punta. Si el margen es escaso, es posible que no se puedan garantizar los movimientos y el rendimiento previstos.
Además, es imprescindible comprobar el alcance (el rango al que llega el brazo) para asegurarse de que este llegue sin dificultad a la posición de trabajo necesaria. Hay que tener en cuenta la interferencia con el lugar de instalación y los equipos circundantes, y evaluar el rango de movimiento imaginando la postura real de trabajo.
En entornos de trabajo en los que se genera polvo, agua o aceite, la compatibilidad con el entorno de instalación —como la resistencia al polvo y al agua— también constituye un criterio de selección.
Velocidad y precisión de posicionamiento
La velocidad y la precisión de posicionamiento deben seleccionarse en función de la capacidad de producción y la calidad de trabajo deseadas. A la hora de evaluar la velocidad, resulta más sencillo tomar como referencia el «tiempo de ciclo», que es el tiempo necesario para procesar una unidad del producto.
Por otra parte, en tareas como el montaje de piezas o el apriete de tornillos, también es importante comprobar la «precisión de posicionamiento repetitiva», que indica el grado de precisión con el que el robot puede volver a la misma posición. Si se elige un modelo con un rendimiento superior al necesario, el coste de implantación podría aumentar.
No siempre es mejor optar por un modelo de alto rendimiento, por lo que es importante seleccionar el modelo tras determinar la velocidad y la precisión necesarias para las tareas en cuestión.
Seguridad, facilidad de manejo y facilidad de mantenimiento
A la hora de elegir un robot colaborativo, es importante tener en cuenta no solo las funciones de seguridad, sino también la facilidad de manejo y el mantenimiento tras su instalación. Se deben comprobar funciones como la limitación de la fuerza en caso de colisión, el control del movimiento en función de la distancia con las personas o la parada automática cuando sea necesario, y seleccionar el modelo más adecuado según el entorno de trabajo y los resultados de la evaluación de riesgos.
En los entornos de trabajo en los que se producen muchos cambios en los procesos, la facilidad para el «teaching» (la tarea de enseñar movimientos al robot) y para modificar la configuración también es un aspecto importante. Además, para reducir las paradas de producción debidas a averías o problemas, es recomendable comprobar los servicios de mantenimiento, el suministro de piezas y el sistema de asistencia del fabricante.
Los motores que sustentan el rendimiento de los robots colaborativos
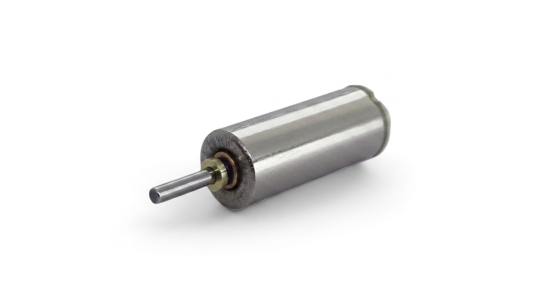
Ver la lista de productos de motores de CC sin núcleo
Los motores que accionan las articulaciones desempeñan un papel fundamental para que los robots colaborativos muevan el brazo con suavidad y se detengan en la posición deseada. Sin embargo, el rendimiento operativo del robot no viene determinado únicamente por el motor, sino que depende de la combinación con elementos como el reductor, el codificador y el sistema de control.
A continuación, veremos cuál es la función de los motores en los robots colaborativos y cuáles son las principales prestaciones que se deben tener en cuenta a la hora de seleccionarlos.
El papel de los motores en los robots colaborativos
Los motores son una fuente de accionamiento fundamental para mover cada una de las articulaciones de los robots colaborativos. Para realizar movimientos como levantar el brazo, girarlo o detenerlo en la posición deseada, es imprescindible un control adecuado de la velocidad de rotación y el par motor.
En la práctica, además de los motores, intervienen de forma coordinada reductores que ajustan la velocidad de rotación y aumentan el par motor, codificadores que detectan la posición de rotación y sistemas de control que indican los movimientos. El funcionamiento fluido y preciso de los robots colaborativos se consigue mediante la combinación adecuada de varios componentes, con el motor como elemento central.
Rendimiento exigido a los motores para robots colaborativos
A los motores para robots colaborativos se les exige un rendimiento que permita un funcionamiento fluido y preciso, a la vez que sean compactos y ligeros. A continuación se resumen las principales características de rendimiento y las razones por las que se exigen.
Prestaciones requeridas | Motivos principales |
Compacto y ligero | Reducir el peso de las articulaciones para minimizar el impacto en la capacidad de carga del brazo y en su rendimiento operativo |
Par adecuado al tamaño | Garantizar la fuerza motriz necesaria para la aplicación, incluso en espacios reducidos |
Alta capacidad de respuesta y control | Reacciona rápidamente a las órdenes y controla con precisión la posición y la velocidad |
Bajo nivel de ruido y vibraciones | Facilita su uso incluso cerca de personas y garantiza un funcionamiento fluido |
Alta eficiencia | Reduce el consumo energético y la generación de calor, lo que contribuye a un funcionamiento estable |
Alta fiabilidad | Permite un uso estable a largo plazo incluso en entornos con movimientos repetitivos |
Las prestaciones que deben tenerse en cuenta varían en función de la carga útil, la velocidad de funcionamiento, el espacio de instalación y la frecuencia de uso, entre otros factores. Es importante determinar, según la aplicación, si se da prioridad al diseño compacto y ligero o si se valora más el par y la capacidad de respuesta, y realizar la selección de motores que se ajuste a las especificaciones requeridas.
Resumen
Aunque los robots colaborativos contribuyen a paliar la escasez de mano de obra, a mejorar la productividad y a aliviar la carga de trabajo de los operarios, si se elige un modelo que no se adapte a la aplicación, no se obtendrán los resultados esperados. A la hora de implantarlos, es importante tener en cuenta, además de la capacidad de carga, el rango de movimiento, la seguridad y la facilidad de manejo, el rendimiento de los motores que accionan las articulaciones.
En C.I. Takiron Corporation comercializamos motores de CC sin núcleo y motores sin escobillas, adecuados para aplicaciones que requieren un tamaño compacto y ligero y una alta capacidad de respuesta. Si tiene alguna duda sobre la selección de motores o el desarrollo de motores para robots colaborativos, no dude en ponerse en contacto con nosotros.
Información sobre productos y consultas
Puedes consultar más detalles sobre los micromotores de C.I. Takiron en la siguiente página web.
- Página web del producto: https://cik-ele.com/
- Motores sin núcleo: https://cik-ele.com/products/list/coreless_motor/
- Motores sin escobillas: https://cik-ele.com/products/list/brushless_motor/
- Motorreductor: https://cik-ele.com/products/list/gearhead/
- Codificador: https://cik-ele.com/products/list/encoder/
Si tienes alguna duda a la hora de elegir un motor pequeño para el desarrollo de tus productos, no dudes en ponerte en contacto con nosotros a través del formulario de consulta. Nuestro equipo técnico analizará el uso y los requisitos que necesitas y te propondrá la solución más adecuada.
- Consultas: https://cik-ele.com/contact/