Dans le secteur manufacturier, face à la pénurie de main-d’œuvre et à la diminution du nombre de travailleurs qualifiés, il est nécessaire de s’adapter à la réduction des effectifs et à l’automatisation. Parmi les solutions qui retiennent particulièrement l’attention, on trouve les « robots collaboratifs », conçus pour travailler dans le même espace que les humains.
Faciles à intégrer dans les processus existants tout en respectant les consignes de sécurité, ils permettent de s’adapter à la production de petites séries de produits variés et de réduire la charge de travail des opérateurs. En revanche, il existe de nombreux points à vérifier avant leur mise en place, notamment la vitesse, la charge admissible et les mesures de sécurité.
Cet article explique de manière claire le fonctionnement des robots collaboratifs, leurs différences par rapport aux robots industriels, leurs avantages et inconvénients, leurs principales applications, ainsi que les critères de sélection.
| Sous la supervision du groupe commercial des composants électroniques de C.I. TAKIRON Corporation Nous supervisons la rédaction de cet article en nous appuyant sur les compétences techniques de pointe et l’expertise acquises depuis notre création en 1919 en tant qu’entreprise leader dans le domaine de la transformation des matières plastiques.Au sein de notre département, nous analysons en permanence les tendances du marché et les dernières technologies relatives aux micromoteurs ultra-compacts et de haute précision, et nous nous attachons à fournir des informations à forte valeur ajoutée aux concepteurs et développeurs. En tant qu’équipe d’experts maîtrisant parfaitement les caractéristiques des produits, nous vous accompagnons dans la résolution de vos défis et dans l’innovation technologique grâce à la diffusion de contenus précis et concrets. |
Qu’est-ce qu’un robot collaboratif?
Un robot collaboratif (Collaborative Robot / Cobot) est un robot industriel conçu pour travailler aux côtés des humains dans un même espace de travail. Avec les robots industriels traditionnels, il était courant, pour des raisons de sécurité, de séparer les opérateurs et les robots à l’aide de barrières, par exemple.
Les robots collaboratifs sont équipés de fonctions de sécurité et, moyennant une évaluation des risques appropriée, peuvent dans certains cas partager l’espace de travail avec les humains. Au Japon également, en 2013, des normes de sécurité permettant le travail collaboratif entre les robots industriels et les humains ont été clarifiées, ce qui a élargi les cas où une exploitation sans barrière est possible, à condition de procéder à une évaluation des risques et de mettre en place des mesures de sécurité appropriées.
Fonctionnement et caractéristiques des robots collaboratifs
Les robots collaboratifs sont conçus pour être utilisés à proximité des opérateurs et sont équipés de fonctions de sécurité visant à réduire les risques liés au contact. Parmi les exemples les plus courants, on peut citer les fonctions limitant la force exercée en cas de contact avec une personne, celles contrôlant les mouvements en fonction de la distance par rapport à une personne, ou encore celles provoquant l’arrêt du robot lorsque la sécurité ne peut être garantie.
Toutefois, le fait qu’il s’agisse d’un robot collaboratif ne signifie pas pour autant que l’on puisse se passer sans condition d’une barrière de sécurité. Il est nécessaire d’évaluer les risques en tenant compte non seulement du robot lui-même, mais aussi des outils, des objets sur lesquels il travaille et des équipements environnants, puis de définir les modalités d’utilisation après avoir vérifié la sécurité.
Contexte de l’intérêt porté aux robots collaboratifs
L’intérêt suscité par les robots collaboratifs s’explique par la pénurie de main-d’œuvre et la diminution du nombre de travailleurs qualifiés dans le secteur manufacturier. En confiant aux robots les tâches répétitives telles que le transport, l’assemblage ou le serrage de vis, il devient plus facile de réaffecter les opérateurs à des tâches nécessitant un jugement ou des ajustements.
Cela permettra non seulement d’améliorer la productivité, mais aussi de réduire la charge physique. De plus, sur les sites où les types de produits et les volumes de production changent fréquemment, la capacité à s’adapter aux modifications de processus est essentielle. Les robots collaboratifs, relativement compacts et faciles à repositionner ou à reconfigurer, sont considérés comme un moyen d’automatisation prometteur pour soutenir la production de petites séries de produits variés.
Différences entre les robots collaboratifs et les robots industriels
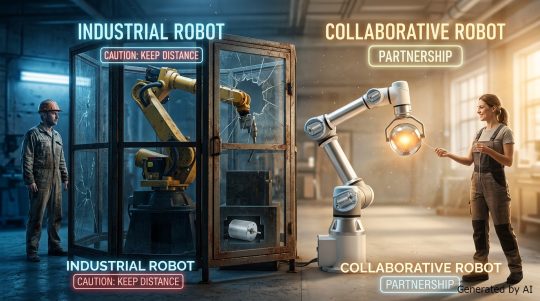
Au sens large, les robots collaboratifs constituent une catégorie de robots industriels, mais ils se distinguent des robots industriels traditionnels par leur niveau de sécurité, leur mode d’installation et les tâches pour lesquelles ils sont particulièrement adaptés.
| Éléments de comparaison | Robots collaboratifs | Robot industriel traditionnel |
| Barrière de sécurité | Peuvent être supprimées selon les résultats de l’évaluation des risques | Les mesures d’isolation et de sécurité, telles que les barrières de sécurité, sont courantes |
| Charge admissible | Principalement des modèles de capacité faible à moyenne | Large gamme allant des petits aux grands modèles |
| Vitesse de fonctionnement | Fonctionnement tenant compte de la sécurité lors de la collaboration avec des personnes | Facilement adaptables à des vitesses de fonctionnement élevées |
| Encombrement | Relativement peu encombrant | Nécessite un espace important, y compris pour les barrières de sécurité |
| Flexibilité | S’adapte facilement aux changements de processus et d’agencement | Souvent utilisé de manière fixe |
| Types de production adaptés | Production de petites séries de produits variés, sites où les changements de processus sont fréquents | Production en grande série, opérations standardisées à cadence élevée |
Les robots collaboratifs sont équipés de fonctions de sécurité conçues pour travailler aux côtés des humains ; s’il est possible de garantir la sécurité grâce à une évaluation des risques appropriée, ils peuvent parfois être utilisés sans barrière de sécurité. Ils se caractérisent également par leur faible encombrement, ce qui facilite leur mise en place, et par leur capacité à s’adapter facilement aux changements de processus.
Les robots industriels traditionnels se déclinent en une large gamme de modèles adaptés aux mouvements à grande vitesse ou à la manipulation de charges lourdes, et sont utilisés dans de nombreux environnements, notamment sur les lignes de production de masse. Les robots collaboratifs et les robots industriels traditionnels présentant des atouts différents, il est important de faire son choix en tenant compte de la nature des tâches, de la vitesse requise, de la charge admissible et de l’environnement d’installation.
Avantages de l’introduction de robots collaboratifs
L’introduction de robots collaboratifs facilite l’automatisation des tâches répétitives et physiquement exigeantes qui étaient jusqu’alors effectuées par des opérateurs humains. De plus, grâce au gain de place, ils sont faciles à installer et s’adaptent facilement aux changements de processus. Ils constituent une solution efficace pour faire face à la pénurie de main-d’œuvre et à la production de petites séries de produits variés.
Nous présentons ici les trois principaux avantages liés à l’introduction de robots collaboratifs.
Réduction des effectifs et amélioration de la productivité
En confiant aux robots collaboratifs les tâches répétitives telles que le transport, l’assemblage ou le serrage de vis, il devient plus facile de faire fonctionner les processus même avec un effectif limité. Les opérateurs peuvent ainsi être réaffectés à des tâches nécessitant de la réflexion et des ajustements, ce qui contribue à la réduction des effectifs et à l’amélioration de la productivité.
Les opérateurs peuvent ainsi se concentrer sur des tâches nécessitant l’expérience et les connaissances humaines, telles que la prise de décision, les ajustements ou le contrôle qualité. De plus, en déployant des robots collaboratifs sur les processus en pénurie de main-d’œuvre, il est possible de revoir l’affectation globale du personnel sur le site.
En répartissant judicieusement les tâches entre les humains et les robots, il est possible de viser une amélioration de la productivité tout en exploitant efficacement les ressources humaines limitées.
Une mise en place flexible et peu encombrante
Les robots collaboratifs sont peu encombrants et faciles à mettre en place ; ils s’adaptent en outre avec souplesse aux modifications de processus. À condition de garantir la sécurité grâce à une évaluation des risques appropriée, il est parfois possible de les utiliser sans barrière de sécurité, ce qui facilite leur intégration dans les lignes de production existantes.
De nombreux modèles sont relativement compacts, ce qui les rend adaptés à une installation dans des espaces restreints, comme autour d’un plan de travail. Selon le modèle et la configuration de l’installation, il est également possible de les déplacer vers d’autres étapes de production à l’aide de chariots, par exemple.
Même sur les sites où les produits fabriqués et les volumes de production sont susceptibles de varier, il est ainsi plus facile de mettre en place l’automatisation en fonction de la situation.
Allègement de la charge de travail des opérateurs
Les robots collaboratifs peuvent également être utilisés pour alléger la charge physique des opérateurs. En leur confiant le transport de pièces lourdes ou des tâches répétitives de longue durée, il est plus facile de réduire non seulement la sollicitation du dos et des bras, mais aussi la fatigue liée à la monotonie du travail.
Les opérateurs peuvent ainsi consacrer leur temps à des tâches à forte valeur ajoutée, telles que les contrôles, la prise de décision ou l’amélioration des processus. La réduction des étapes impliquant une forte contrainte physique contribue également à créer un environnement de travail plus agréable, indépendamment de l’âge ou de la condition physique.
L’amélioration de l’environnement de travail grâce à l’utilisation de robots collaboratifs contribue également à créer un cadre de travail dans lequel les collaborateurs peuvent continuer à exercer leur activité plus facilement.
Inconvénients des robots collaboratifs et points à prendre en compte lors de leur mise en place
Si les robots collaboratifs présentent de nombreux avantages, ils ne conviennent toutefois pas à tous les processus. Comme leur fonctionnement repose sur la collaboration avec l’homme, leur vitesse et leur force peuvent être limitées en fonction des conditions d’exploitation ; de plus, des mesures de sécurité et une évaluation des risques sont indispensables.
Il est donc important de bien cerner leurs inconvénients et les points à prendre en compte avant leur mise en place afin d’éviter tout décalage après leur installation.
Contraintes en matière de vitesse et de charge admissible
Les robots collaboratifs étant conçus pour être utilisés dans le même espace que les humains, leur vitesse et leur force sont soumises à des contraintes en fonction des conditions d’exploitation. De plus, la charge admissible varie selon les modèles. En effet, pour limiter les risques liés au contact avec les humains, il est nécessaire de les faire fonctionner à une vitesse et avec une force adaptées aux exigences de sécurité.
Bien que les modèles offrant une capacité de charge élevée se multiplient ces dernières années, il arrive qu’ils ne permettent pas d’atteindre la capacité de production requise dans les processus nécessitant le transport d’objets lourds ou des mouvements à grande vitesse. Pour les chaînes de production de masse ou les processus impliquant la manipulation d’objets lourds, il est important de comparer les différentes options, y compris les robots industriels traditionnels, afin de choisir l’équipement le mieux adapté à l’usage prévu.
Mesures de sécurité et évaluation des risques nécessaires
Lors de la mise en place d’un robot collaboratif, il est nécessaire de vérifier la sécurité non seulement du robot lui-même, mais aussi de l’ensemble de l’environnement de travail. L’évaluation des risques permet d’identifier les dangers de collision ou de coincement, en tenant compte des outils de pointe tels que les pinces, des objets à manipuler et des équipements environnants.
Si la sécurité est confirmée, il est parfois possible de se passer de barrières de sécurité, mais cela ne signifie pas pour autant que celles-ci soient systématiquement superflues avec les robots collaboratifs. Les risques pouvant évoluer en cas de modification de la disposition des outils, des objets à traiter ou des équipements, il est essentiel de réévaluer la sécurité si nécessaire.
Toutes les tâches ne peuvent pas être automatisées
Même avec l’introduction de robots collaboratifs, il n’est pas possible d’automatiser toutes les tâches sur le site de production. Les tâches nécessitant des jugements complexes basés sur les sens et l’expérience humaine peuvent s’avérer difficiles à réaliser par un robot seul.
De plus, pour l’assemblage de pièces de précision, par exemple, non seulement une grande précision de positionnement est requise, mais une correction à l’aide de caméras ou de capteurs peut s’avérer nécessaire pour compenser les décalages de la pièce à usiner. Pour optimiser les retombées de la mise en place, il est important de restreindre le champ des possibilités aux tâches simples et répétitives, telles que la manutention, puis d’identifier les processus adaptés à l’automatisation en tenant compte de la vitesse, de la charge admissible et de la complexité des tâches.
Principales utilisations et exemples d’application des robots collaboratifs
Les robots collaboratifs sont principalement utilisés dans les processus impliquant la répétition de mouvements réguliers, tels que l’assemblage, le transport, l’inspection et l’emballage. Comme ils peuvent facilement partager l’espace de travail avec les humains, ils s’intègrent aisément aux lignes de production existantes et permettent de procéder à l’automatisation par étapes.
Nous avons répertorié ci-dessous les principales applications et exemples d’utilisation.
| Utilisations | Principaux exemples d’application | Secteurs d’activité adaptés |
| Assemblage et serrage de vis | Assemblage de pièces, serrage de vis, insertion de pièces | Pièces automobiles, composants électroniques, équipements médicaux |
| Transport et préparation de commandes | Transport de pièces, approvisionnement en composants, prélèvement et tri de marchandises | Industrie manufacturière, logistique, commerce en ligne, entrepôts |
| Contrôle et mesure | Contrôle visuel, mesure dimensionnelle, vérification des étiquettes | Industrie manufacturière, agroalimentaire, équipements médicaux |
| Emballage et palettisation | Mise en carton, empilage, palettisation | Agroalimentaire, boissons, chimie, logistique |
Les domaines d’application ne se limitent pas à l’industrie manufacturière, comme l’automobile ou l’électronique. Les robots sont également utilisés dans les usines agroalimentaires pour la mise en cartons et la palettisation, ainsi que dans les entrepôts logistiques pour la préparation de commandes et le tri des marchandises. De plus, lorsqu’ils sont associés à des caméras et des capteurs, ils permettent d’effectuer des tâches tout en vérifiant la position et la forme des objets.
Avec l’évolution des technologies connexes, les processus et les secteurs d’activité pouvant tirer parti des robots collaboratifs ne cessent de se diversifier.
Tendances du marché des robots collaboratifs et perspectives d’avenir
Le marché des robots collaboratifs devrait continuer à se développer, dans un contexte de pénurie de main-d’œuvre et de besoins en automatisation dans le secteur manufacturier. Selon certaines prévisions, le marché mondial devrait passer d’environ 1,9 milliard de dollars américains en 2025 à environ 5,7 milliards de dollars américains en 2031, ce qui témoigne d’une généralisation croissante de leur adoption.
Cette expansion du marché est soutenue par les progrès de l’IA, de la reconnaissance d’images, des capteurs et des technologies de contrôle. Grâce au développement de technologies permettant de reconnaître la position et la forme d’un objet à l’aide d’une caméra ou d’ajuster la force appliquée, il est désormais possible de les utiliser dans des processus plus complexes qu’auparavant.
Leurs applications ne se limitent plus aux sites de production, mais s’étendent désormais à la préparation de commandes dans les entrepôts logistiques, ainsi qu’au transport et à l’emballage dans les usines agroalimentaires. Avec les progrès technologiques et la demande croissante en automatisation, le rôle des robots collaboratifs devrait continuer à s’étendre.
Critères de sélection d’un robot collaboratif
Les robots collaboratifs varient d’un modèle à l’autre en termes de charge admissible, d’amplitude de mouvement, de vitesse, de précision et de fonctions de sécurité. Il est donc important, plutôt que de se contenter de comparer les caractéristiques techniques, de commencer par définir clairement le processus à automatiser et les conditions de travail, puis de déterminer les performances requises en fonction de ces critères.
Nous allons ici présenter les principaux points à vérifier lors du choix d’un robot collaboratif.
Charge admissible et amplitude de mouvement
Lors du choix d’un robot collaboratif, il est important de vérifier la charge admissible en tenant compte non seulement de la pièce à transporter, mais aussi du poids de la pince ou de l’outil fixé à l’extrémité du bras. Si la marge de manœuvre est trop faible, il est possible que les mouvements et les performances escomptés ne puissent pas être garantis.
Il est également indispensable de vérifier la portée (distance que le bras peut parcourir) afin de s’assurer que le bras peut atteindre sans difficulté la position de travail requise. Tenez compte des interférences avec le lieu d’installation et les équipements environnants, et évaluez la portée de mouvement en imaginant la posture de travail réelle.
Sur les chantiers où de la poussière, de l’eau ou de l’huile sont présentes, la compatibilité avec l’environnement d’installation, notamment les performances de protection contre la poussière et l’eau, constitue également un critère de sélection.
Vitesse et précision de positionnement
La vitesse et la précision de positionnement doivent être choisies en fonction de la capacité de production et de la qualité de travail recherchées. Pour évaluer la vitesse, il est plus facile de se baser sur le « temps de cycle », c’est-à-dire le temps nécessaire au traitement d’une pièce.
D’autre part, pour des opérations telles que l’assemblage de pièces ou le serrage de vis, il est également important de vérifier la « précision de positionnement répétitive », qui indique dans quelle mesure la machine peut revenir avec précision à la même position. Choisir un modèle aux performances supérieures aux besoins peut entraîner une augmentation des coûts d’installation.
Une performance élevée n’étant pas nécessairement synonyme de qualité, il est essentiel de choisir un modèle après avoir déterminé la vitesse et la précision requises pour les tâches à effectuer.
Sécurité, facilité d’utilisation et facilité d’entretien
Lors du choix d’un robot collaboratif, il est essentiel de prendre en compte non seulement les fonctions de sécurité, mais aussi la facilité d’utilisation et la facilité de maintenance après la mise en service. Il convient de vérifier les fonctions limitant la force en cas de collision, celles contrôlant les mouvements en fonction de la distance par rapport aux personnes, ainsi que celles permettant un arrêt en cas de besoin, afin de sélectionner un modèle adapté à l’environnement de travail et aux résultats de l’évaluation des risques.
Sur les sites où les changements de processus sont fréquents, la facilité de l’apprentissage (opération consistant à enseigner des mouvements au robot) et de modification des paramètres est également un point important. De plus, pour limiter les arrêts de production dus à des pannes ou à des dysfonctionnements, il est rassurant de vérifier les services de maintenance, l’approvisionnement en pièces détachées et le dispositif d’assistance du fabricant.
Les moteurs à la base des performances des robots collaboratifs
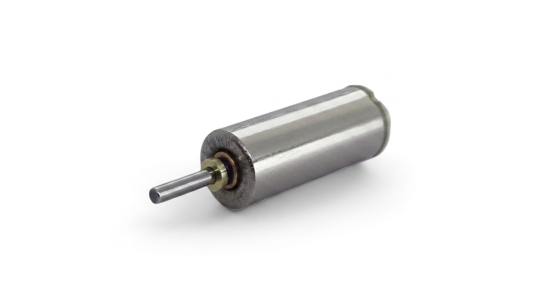
Consultez la liste des produits de moteurs sans noyau
Les moteurs qui entraînent les articulations jouent un rôle essentiel pour permettre aux robots collaboratifs de déplacer leur bras en douceur et de s’arrêter à la position souhaitée. Toutefois, les performances de fonctionnement d’un robot ne dépendent pas uniquement du moteur, mais sont également influencées par la combinaison avec d’autres composants tels que le réducteur, le codeur et le système de commande.
Voyons maintenant le rôle des moteurs dans les robots collaboratifs et les principales performances à prendre en compte lors de la sélection du moteur.
Le rôle des moteurs dans les robots collaboratifs
La commande de moteur est une source d’entraînement essentielle pour actionner chacune des articulations d’un robot collaboratif. Pour effectuer des mouvements tels que lever le bras, le faire pivoter ou l’arrêter à la position souhaitée, une commande appropriée de la vitesse de rotation et du couple fournis par le moteur est indispensable.
En pratique, outre le moteur, d’autres composants fonctionnent en synergie : un réducteur qui ajuste la vitesse de rotation pour augmenter le couple, un codeur qui détecte la position de rotation, ainsi qu’un système de commande qui donne les instructions de mouvement. Le fonctionnement fluide et précis d’un robot collaboratif est rendu possible par la combinaison appropriée de plusieurs composants, dont le moteur est au cœur.
Performances requises pour les moteurs destinés aux robots collaboratifs
Les moteurs destinés aux robots collaboratifs doivent être à la fois compacts et légers, tout en offrant les performances nécessaires pour assurer des mouvements fluides et précis. Nous avons résumé ci-dessous les principales performances requises et les raisons qui les justifient.
| Performances requises | Principales raisons |
| compact et léger | Réduire le poids au niveau des articulations afin de limiter l’impact sur la charge utile du bras et ses performances de fonctionnement |
| Couple adapté à la taille | Garantir la force d’entraînement nécessaire à l’application, même dans un espace restreint |
| Réponse et contrôle optimaux | Réaction rapide aux commandes et contrôle précis de la position et de la vitesse |
| Faible niveau sonore et faibles vibrations | Facile à utiliser même à proximité des personnes, garantissant un fonctionnement fluide |
| rendement élevé | Réduit la consommation d’énergie et le dégagement de chaleur, garantissant ainsi un fonctionnement stable |
| Haute fiabilité | Assure une utilisation stable à long terme, même dans des environnements soumis à des mouvements répétitifs |
Les performances à privilégier varient en fonction de la charge admissible, de la vitesse de fonctionnement, de l’espace d’installation et de la fréquence d’utilisation. Il est essentiel de déterminer, en fonction de l’application, s’il faut privilégier la conception compacte et légère ou bien le couple et la réactivité, afin de réaliser la sélection du moteur adaptée aux spécifications requises.
Résumé
C.I. Takiron Corporation propose des moteurs CC sans noyau et des moteurs sans balais adaptés aux applications exigeant un format compact et léger et une réactivité élevée. N’hésitez pas à nous contacter si vous rencontrez des difficultés lors de la sélection du moteur ou du développement de moteurs destinés aux robots collaboratifs.
Informations sur les produits et demandes de renseignements
Pour plus d’informations sur les micromoteurs de C.I. Takiron, veuillez consulter le site Web suivant.
- Site du produit : https://cik-ele.com/
- Moteurs sans noyau : https://cik-ele.com/products/list/coreless_motor/
- Moteurs sans balais: https://cik-ele.com/products/list/brushless_motor/
- Moteurs à engrenages : https://cik-ele.com/products/list/gearhead/
- Codeur: https://cik-ele.com/products/list/encoder/
Si vous rencontrez des difficultés pour choisir un petit moteur dans le cadre du développement de vos produits, n’hésitez pas à nous contacter via le formulaire de contact. Nos techniciens vous écouteront pour comprendre votre application et vos exigences, puis vous proposeront la solution la mieux adaptée.
- Contact : https://cik-ele.com/contact/