I servomotori sono motori in grado di effettuare il controllo con elevata precisione di posizione, velocità e angolo. Vengono utilizzati non solo nei robot industriali e nelle macchine utensili, ma anche nel settore dell’hobbistica, come nei modelli radiocomandati e nella costruzione di robot.
D’altra parte, molti si chiedono probabilmente: “In cosa differiscono dai motori comuni?”, “Perché sono in grado di muoversi con precisione?” e “Come scegliere il prodotto più adatto alle proprie esigenze?”. Per utilizzarli in modo appropriato, è fondamentale comprendere il loro funzionamento di base e le loro caratteristiche, nonché individuare le prestazioni necessarie per l’applicazione prevista.
In questo articolo spiegheremo in modo chiaro il funzionamento, le caratteristiche, i principali campi di applicazione e i punti chiave per la selezione del motore per servomotori.
| A cura di: Gruppo Commerciale Componenti Elettronici, C.I. TAKIRON Corporation Questo articolo è stato curato sulla base delle competenze tecniche avanzate e delle conoscenze acquisite nel corso degli anni, sin dalla fondazione dell’azienda nel 1919, come leader nel settore della lavorazione delle materie plastiche.Il nostro reparto analizza costantemente le tendenze di mercato e le ultime tecnologie relative ai micromotori ultracompatti e ad alta precisione, concentrandosi sulla fornitura di informazioni di alto valore aggiunto a progettisti e sviluppatori. In qualità di team di esperti che conosce a fondo le caratteristiche dei prodotti, ti aiutiamo a risolvere le tue sfide e a promuovere l’innovazione tecnologica attraverso contenuti accurati e pratici. |
Che cos’è un servomotore?
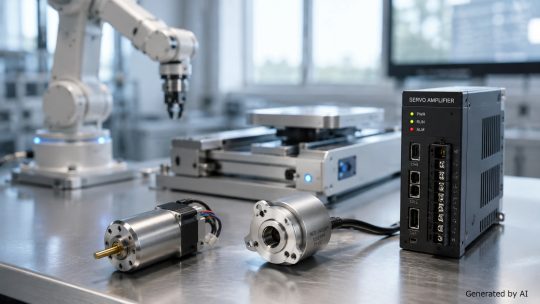
Un servomotore è un motore che, se abbinato a componenti quali encoder e servoamplificatori, consente di controllare con elevata precisione la posizione, la velocità e altri parametri. A differenza dei motori tradizionali, che generano potenza principalmente attraverso la rotazione, il servomotore eccelle nel funzionare con precisione in risposta ai comandi ricevuti.
Un’altra caratteristica fondamentale è che non vengono utilizzati come semplici motori, ma come parte di un “sistema servo” in combinazione con encoder e servoamplificatori. In questa sede illustreremo le nozioni di base sui servomotori, la struttura dei sistemi servo e le differenze rispetto ai motori generici.
Nozioni di base sui servomotori
I servomotori consentono di regolare con precisione la posizione di rotazione e la velocità in base ai comandi ricevuti, rendendoli ideali per apparecchiature che richiedono movimenti accurati. I principali metodi di controllo sono tre: controllo di posizione, controllo di velocità e controllo di coppia.
Ad esempio, nel controllo di posizione è possibile «spostarsi con precisione fino alla posizione desiderata e arrestarsi», nel controllo di velocità «mantenere la velocità di rotazione impostata», mentre nel controllo di coppia «regolare in modo costante la forza (coppia) necessaria in base al carico». Poiché è possibile scegliere il metodo di controllo in base all’applicazione, i servomotori trovano impiego in un’ampia gamma di settori, quali i robot industriali, le macchine utensili e i sistemi di trasporto.
Che cos’è un servomeccanismo (sistema servo)?
Un servomeccanismo (sistema servo) è un meccanismo che controlla il motore monitorandone lo stato, in modo da garantire un funzionamento preciso in risposta ai comandi. È costituito principalmente da un controller che invia i comandi, un servoamplificatore che regola il funzionamento, un servomotore che aziona il sistema e un encoder che rileva la posizione e la velocità.
Grazie alla collaborazione tra i vari dispositivi e alla regolazione continua del funzionamento del motore, è possibile ottenere un controllo motore stabile e ad alta precisione. Il meccanismo di controllo specifico verrà illustrato in dettaglio nel prossimo capitolo.
Differenze rispetto ai motori generici
Le principali differenze tra i servomotori e i motori generici risiedono nello scopo, nei metodi di controllo e nella configurazione del sistema.
Criteri di confronto | Motori generici | Servomotore |
Obiettivo principale | Genera energia tramite rotazione | Controllare con precisione posizione, velocità e angolo |
Metodo di controllo | La navigazione si svolge prevalentemente in una direzione e a una velocità costanti | Regolare il funzionamento in base ai valori di riferimento |
Struttura | Spesso viene utilizzato come motore singolo | Da abbinare a encoder e servoamplificatori |
Usi consigliati | Ventilatori, pompe e simili per l’industria in generale e per gli elettrodomestici | Robot, macchine utensili, sistemi di trasporto, ecc. |
Caratteristiche | La struttura è relativamente semplice | È molto preciso, ma la sua struttura è complessa |
I motori tradizionali sono adatti ad applicazioni che richiedono la generazione di potenza tramite rotazione continua. I servomotori si caratterizzano per la capacità di rilevare la posizione e la velocità tramite un encoder e di correggere lo scostamento rispetto ai valori di riferimento.
Sebbene consentano un posizionamento preciso e un controllo accurato della velocità, la configurazione del sistema risulta più complessa. È importante scegliere il motore più adatto all’applicazione, tenendo conto della precisione richiesta e dei costi.
Funzionamento dei servomotori

Il motivo per cui i servomotori sono in grado di garantire un funzionamento di alta precisione è che rilevano il movimento effettivo e correggono continuamente la differenza rispetto al comando. Grazie alla collaborazione tra l’encoder, che rileva lo stato del motore, e il servoamplificatore, che ne regola il funzionamento, è possibile avvicinarsi alla posizione e alla velocità desiderate.
In questa sede illustreremo il meccanismo di controllo a retroazione alla base dei servomotori e il ruolo dell’encoder e del servoamplificatore.
Meccanismo di controllo della posizione e della velocità tramite controllo a retroazione
Il controllo a retroazione è un metodo di controllo che confronta il valore target con il movimento effettivo e regola l’uscita in modo da ridurre la differenza. Nei servomotori, l’encoder invia al servoamplificatore la posizione e la velocità attuali rilevate, verificando la differenza rispetto al valore di comando.
In caso di differenza, il servoamplificatore regola la corrente elettrica fornita al motore per avvicinarlo alla posizione o alla velocità desiderata. Poiché la correzione viene effettuata in modo continuo, monitorando il funzionamento, è possibile ottenere un controllo stabile e ad alta precisione.
Il ruolo dell’encoder
L’encoder è un sensore che rileva la posizione di rotazione, la velocità e il senso di rotazione del servomotore. Converte in segnali elettrici le informazioni relative alla “posizione” e alla “velocità” del motore e le trasmette al servoamplificatore.
Nel sistema servo, l’encoder svolge un ruolo simile a quello dell’occhio umano. Se è in grado di rilevare anche i movimenti più sottili, il servoamplificatore può comprendere con maggiore precisione la differenza rispetto al valore di comando ed effettuare una correzione adeguata.
La precisione di rilevamento dell’encoder è un fattore fondamentale che determina la precisione del posizionamento e del controllo della velocità dell’intero sistema servoassistito.
Il ruolo del servoamplificatore
Il servoamplificatore è un dispositivo che regola la potenza fornita al servomotore sulla base dei comandi provenienti dal controller e delle informazioni provenienti dall’encoder. Nel sistema servo, ha il compito di regolare l’uscita in base alla differenza tra il valore di comando e il movimento effettivo.
Quando vi è una differenza tra il valore di comando e il movimento effettivo, il servoamplificatore invia la corrente elettrica necessaria al motore per correggere la posizione o la velocità. Poiché è in grado di regolare anche i movimenti di accelerazione e decelerazione, è possibile ottenere un controllo fluido e stabile, riducendo le oscillazioni causate da movimenti bruschi.
Caratteristiche e vantaggi del servomotore
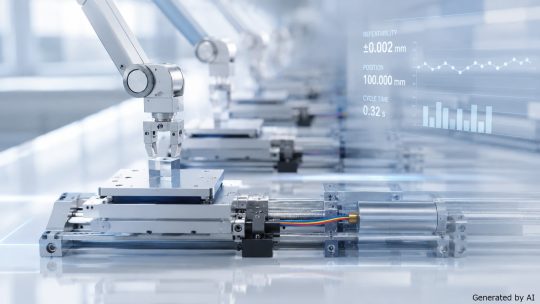
Il punto di forza dei servomotori non risiede solo nella capacità di controllare con precisione la posizione e la velocità. Grazie alla rapida risposta ai comandi e alla facilità con cui mantengono un funzionamento stabile anche in caso di variazioni del carico, sono adatti anche per dispositivi che ripetono lo stesso movimento.
In questa sede illustreremo le principali caratteristiche e i vantaggi dei servomotori da quattro punti di vista.
Posizionamento ad alta precisione
Una delle caratteristiche principali dei servomotori è la capacità di spostarsi e arrestarsi con precisione in una posizione prestabilita. Rilevando la posizione attuale tramite un encoder e correggendo continuamente la differenza rispetto alla posizione comandata, è possibile ridurre al minimo anche i minimi scostamenti di posizione.
L’elevata precisione di posizionamento è indispensabile, ad esempio, nelle macchine di montaggio che posizionano componenti elettronici in punti prestabiliti o nelle macchine utensili che eseguono lavorazioni di precisione. Sebbene la precisione vari a seconda del modello, più un dispositivo richiede regolazioni di posizione precise, più è possibile sfruttare i punti di forza dei servomotori.
Controllo veloce e stabile
I servomotori reagiscono rapidamente ai comandi e mantengono facilmente un funzionamento stabile anche a velocità elevate. Consentono di accelerare rapidamente da fermo e di decelerare e arrestarsi con precisione dopo un funzionamento ad alta velocità.
Durante l’accelerazione e la decelerazione, la potenza viene regolata verificando la differenza rispetto al valore target, riducendo così il rischio di overshoot, ovvero il superamento della posizione desiderata. Sono adatti ad applicazioni che richiedono movimenti precisi e ripetuti in tempi brevi, come i robot industriali e i sistemi di trasporto.
Resistenti alle variazioni di carico
I servomotori sono motori in grado di mantenere facilmente la posizione e la velocità desiderate anche se il peso o la resistenza dell’oggetto da muovere variano. Quando il carico aumenta e la velocità di rotazione diminuisce, l’encoder rileva la variazione e il servoamplificatore regola la potenza fornita al motore.
Il vantaggio è che garantiscono un funzionamento stabile sia nelle linee di produzione in cui il peso dei materiali trasportati varia, sia nelle macchine utensili in cui la resistenza durante la lavorazione cambia. Anche in applicazioni con condizioni di carico variabili, è possibile ridurre le variazioni di precisione e di qualità della produzione.
Eccellente precisione di ripetibilità
I servomotori hanno la caratteristica di ridurre facilmente le variazioni di posizione e velocità anche quando lo stesso movimento viene ripetuto più volte. Questo perché rilevano lo stato attuale ad ogni movimento e correggono la differenza rispetto al valore di comando.
Ad esempio, nelle linee di assemblaggio automatiche è necessario trasportare i componenti in modo preciso e ripetitivo verso una posizione prestabilita. Sfruttando l’elevata precisione di ripetibilità dei servomotori, è più facile mantenere un funzionamento stabile anche durante il funzionamento continuo per lunghi periodi, il che contribuisce a uniformare la qualità del prodotto.
Principali applicazioni dei servomotori
I servomotori vengono utilizzati in un’ampia gamma di settori in cui sono richiesti un posizionamento di alta precisione e un controllo stabile della velocità. In particolare, si adattano perfettamente agli impianti automatizzati che richiedono la ripetizione accurata degli stessi movimenti e alle apparecchiature di precisione che necessitano del controllo di movimenti minuziosi.
Di seguito vengono illustrate alcune delle applicazioni più rappresentative in cui vengono utilizzati i servomotori.
Robot industriali
I servomotori sono ampiamente utilizzati come fonte di azionamento per muovere le articolazioni dei robot industriali. Nei robot articolati e nei robot SCARA, ad esempio, i servomotori sono posizionati su ciascun asse per consentire un controllo minuzioso della posizione e della velocità del braccio.
Grazie alla loro capacità di posizionamento ad alta precisione e alla risposta rapida, sono ideali per operazioni che richiedono accuratezza e velocità, come la saldatura, l’assemblaggio e il prelievo di componenti. Inoltre, consentono di ridurre facilmente la variabilità nei movimenti ripetitivi, contribuendo al funzionamento stabile delle linee di produzione e all’uniformità della qualità dei prodotti.
Macchine utensili
I servomotori vengono utilizzati nelle macchine utensili, come i centri di lavoro e i torni a controllo numerico, per controllare la posizione degli utensili e dei pezzi da lavorare. Muovendo con precisione gli assi X, Y e Z, è possibile eseguire lavorazioni di precisione che seguono la forma progettata.
Durante la lavorazione, è necessario regolare con precisione la velocità di spostamento dell’utensile e la posizione di arresto. I servomotori reagiscono rapidamente ai comandi e sono in grado di accelerare e decelerare in modo fluido, consentendo così di ridurre i tempi di lavorazione pur mantenendo la precisione di lavorazione.
Impianti di trasporto e automazione
I servomotori vengono impiegati anche negli impianti di automazione delle linee di produzione, come nastri trasportatori e dispositivi di trasporto. Sono adatti per applicazioni che richiedono l’arresto preciso dei materiali trasportati in posizioni prestabilite o il loro trasporto a velocità costante.
Uno dei loro punti di forza è la capacità di regolare la potenza in base al movimento effettivo, anche in caso di variazioni del peso dei materiali trasportati o della resistenza all’attrito. Sono utili in contesti che richiedono precisione di trasporto e funzionamento stabile, come le linee di montaggio di componenti elettronici o le linee di confezionamento di prodotti alimentari e farmaceutici.
Apparecchiature medicali e strumenti di precisione
I servomotori vengono utilizzati anche nelle apparecchiature medicali e negli strumenti di precisione, dove sono richieste regolazioni di posizione minuziose e movimenti fluidi. Esempi rappresentativi sono i robot di assistenza chirurgica, gli analizzatori automatici e le apparecchiature ottiche.
Nelle apparecchiature medicali è necessario garantire un funzionamento preciso, limitando al minimo i movimenti bruschi e gli scostamenti di posizione. Anche nelle apparecchiature di precisione è indispensabile un controllo minuzioso, poiché anche le vibrazioni più lievi possono influire sulla precisione delle misurazioni e della lavorazione.
I servomotori, in grado di garantire un funzionamento stabile e ad alta precisione, sono fondamentali nei settori che richiedono un controllo accurato.
I servomotori trovano impiego anche nel settore dell’hobbistica
I servomotori trovano ampio impiego non solo nel settore dell’Industria e dell’automazione, ma anche in ambito hobbistico, come nei modellini radiocomandati, nella costruzione di robot e nella realizzazione di modellini. Molti prodotti destinati all’hobbistica sono compatti e leggeri; inviando un segnale (segnale PWM) da un microcontrollore o simili, è possibile controllarne l’angolazione e il movimento in modo relativamente semplice.
In questa sede presentiamo alcuni esempi di utilizzo dei servomotori in ambiti hobbistici di uso comune.
Auto e aerei radiocomandati
Nelle auto e negli aerei radiocomandati, i servomotori vengono utilizzati per cambiare l’orientamento del veicolo o del velivolo in base alle indicazioni del pilota. Nelle auto radiocomandate, sono tipicamente impiegati per lo sterzo, che regola l’orientamento delle ruote anteriori, mentre negli aerei radiocomandati servono a muovere le parti mobili delle ali principali e della coda.
Poiché i servomotori consentono una regolazione precisa dell’angolo, è possibile effettuare virate, salite e discese in modo fluido, in sincronia con i comandi del trasmettitore. Poiché la coppia e la velocità di risposta necessarie variano a seconda dell’applicazione, è importante scegliere un prodotto adatto alle dimensioni del veicolo o del velivolo e al tipo di movimento richiesto.
Costruzione di robot
I servomotori sono ampiamente utilizzati anche nella costruzione di robot, come i robot bipedi e i robot a braccio. Nei robot bipedi, posizionati su articolazioni quali l’anca, il ginocchio e la caviglia, consentono di riprodurre movimenti simili alla deambulazione umana grazie alla regolazione precisa dell’angolo di ciascuna articolazione.
Nei robot a braccio, combinando più servomotori, è possibile eseguire operazioni quali afferrare, spostare e impilare oggetti. Poiché è possibile realizzare movimenti complessi coordinando più articolazioni, sono adatti anche per kit robotici didattici e per l’apprendimento della programmazione.
Costruzione di modellini ed elettronica hobbistica
Nella costruzione di modellini, i servomotori vengono utilizzati per meccanismi mobili quali il movimento delle ali, l’apertura e la chiusura dei portelli e l’oscillazione del collo. Sono adatti ad applicazioni in cui è necessario muovere con precisione un angolo di movimento prestabilito (campo di movimento), come i flap degli aeromodelli o le torrette dei modellini di carri armati.
Nell’elettronica amatoriale, combinati con un microcontrollore, consentono di realizzare porte ad apertura e chiusura automatica o dispositivi che seguono la direzione del sole. I servomotori per hobby sono relativamente facili da usare e, poiché consentono di specificare l’angolo di movimento, vengono utilizzati anche come materiale didattico per imparare la programmazione e il controllo motore.
Punti chiave nella selezione del motore
Le prestazioni e le condizioni d’uso richieste per i servomotori variano a seconda dell’applicazione. Anche se la coppia richiesta è soddisfatta, se le dimensioni, la precisione di controllo, il consumo energetico e altri fattori non sono adeguati, è possibile che il servomotore non riesca a esprimere prestazioni sufficienti.
Pertanto, è importante definire chiaramente l’apparecchiatura da utilizzare e lo scopo, per poi confrontare in modo globale le diverse condizioni. Di seguito vengono illustrati i punti principali da verificare nella selezione del motore.
Verifica della coppia necessaria
Quando si sceglie un servomotore, è importante verificare la coppia necessaria per azionare l’apparecchiatura. Se la coppia è insufficiente, non solo non sarà possibile accelerare fino alla velocità desiderata, ma potrebbero verificarsi anche scostamenti di posizione o surriscaldamento.
La coppia necessaria viene calcolata tenendo conto del peso dell’oggetto da muovere, della velocità di accelerazione e decelerazione e dell’attrito. I nostri micromotori e altri motori compatti offrono una coppia dell’ordine di mN·m (millinewton-metro).
Poiché un motore più grande del necessario comporta un aumento dei costi e del consumo energetico, è importante determinare con precisione la coppia adeguata all’applicazione.
Verificare le dimensioni e lo spazio di installazione
Le dimensioni del servomotore sono un fattore fondamentale che determina la facilità di integrazione nell’apparecchiatura. Anche se soddisfa le prestazioni richieste, non potrà essere utilizzato se non rientra nello spazio di installazione previsto.
In fase di selezione del motore, è necessario verificare la lunghezza totale, la larghezza e la posizione dell’albero del motore, valutando se vi siano interferenze con i componenti circostanti o con il cablaggio. È inoltre importante considerare la capacità di dissipazione del calore nel punto di installazione (ad esempio, la conduzione termica verso il telaio metallico circostante) e lo spazio necessario per la manutenzione.
La miniaturizzazione è un requisito fondamentale per gli impianti in cui è richiesta una forma del motore che si adatti facilmente a spazi limitati. Sulla base della progettazione complessiva dell’impianto, è opportuno scegliere un prodotto che offra un equilibrio ottimale tra prestazioni e dimensioni.
Verificare la precisione di controllo e la reattività
Nella selezione del motore, è necessario verificare la precisione di controllo e la reattività richieste dall’applicazione. Le prestazioni da privilegiare variano a seconda che sia necessario un posizionamento preciso o che si dia priorità a un funzionamento rapido.
Un fattore correlato alla precisione di controllo è la risoluzione dell’encoder, che indica il livello di dettaglio con cui è possibile rilevare la posizione e la velocità. D’altra parte, la reattività indica la rapidità con cui il motore risponde ai comandi.
Non è detto che prestazioni più elevate siano sempre migliori. È importante definire chiaramente la precisione di posizionamento e la velocità di funzionamento necessarie per l’apparecchiatura, evitando un aumento dei costi dovuto a prestazioni eccessive.
Verificare il consumo energetico e l’ambiente di utilizzo
I servomotori devono essere selezionati tenendo conto anche del consumo energetico e dell’ambiente di utilizzo. Questo perché, negli impianti che funzionano per lunghi periodi, l’efficienza del motore influisce sui costi energetici e sulla generazione di calore dell’impianto.
Oltre alla temperatura e all’umidità ambientali, nei luoghi esposti a polvere, acqua, olio e simili, è necessario verificare che il motore sia dotato di un grado di protezione adeguato all’ambiente di utilizzo (ad esempio, grado IP). In caso di funzionamento continuo, occorre prestare attenzione anche alle condizioni di dissipazione del calore e all’aumento della temperatura.
Non basarsi esclusivamente sul consumo energetico, ma effettuare un confronto che includa anche i tempi di funzionamento, l’ambiente di installazione e la durata richiesta: ciò garantirà un funzionamento stabile.
Riepilogo
I servomotori sono motori in grado di effettuare il controllo motore con elevata precisione per quanto riguarda posizione, velocità e angolo. Abbinandoli a encoder e servoamplificatori, è possibile ottenere un funzionamento accurato in base ai comandi impartiti.
Tuttavia, nella selezione del motore non è sufficiente basarsi esclusivamente sul fatto che “i servomotori offrono un’elevata precisione”. È importante verificare la coppia richiesta, le dimensioni, la precisione di controllo e l’ambiente di utilizzo, per scegliere il prodotto più adatto all’applicazione.
A seconda dell’applicazione, in alcuni casi potrebbero essere più adatti i motori CC o i motoriduttori. È opportuno effettuare la selezione del motore più adatto dopo aver analizzato il movimento richiesto e le condizioni di installazione.
Informazioni sui prodotti e richieste di informazioni
Per maggiori dettagli sui micromotori di C.I. Takiron, dai un’occhiata al sito web qui sotto.
- Sito del prodotto: https://cik-ele.com/
- Motori senza nucleo: https://cik-ele.com/products/list/coreless_motor/
- Motori brushless: https://cik-ele.com/products/list/brushless_motor/
- Motoriduttore: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Se hai difficoltà a scegliere il motore compatto giusto per lo sviluppo del tuo prodotto, non esitare a contattarci tramite il modulo di richiesta. Un nostro tecnico valuterà l’applicazione e le tue esigenze per proporti la soluzione più adatta.
- Contatti: https://cik-ele.com/contact/