Die Polzahl eines Motors ist eine grundlegende Spezifikation, die die Anzahl der im Inneren des Motors ausgebildeten Magnetpole angibt, und stellt einen Parameter dar, der die Drehzahl und die Drehmomentcharakteristik beeinflusst.Bei der Konstruktion und Beschaffung von Mikromotoren stellen sich häufig Fragen dazu, ob ein 2-poliger oder ein 4-poliger Motor gewählt werden sollte und welche Auswirkungen eine Erhöhung der Polzahl auf die Eigenschaften hat. Die Polzahl ist kein für sich allein festgelegter Wert, sondern eine Spezifikation, bei der die optimale Lösung im Gleichgewicht zwischen Drehzahl, Drehmoment, Baugröße, Kosten und den jeweiligen technischen Anforderungen der Anwendung ermittelt wird.In diesem Artikel werden die Grundlagen der Polzahl von Motoren, deren Zusammenhang mit der Drehzahl sowie die Auswahlkriterien je nach Anwendungszweck Schritt für Schritt erläutert. Der Inhalt bietet Ingenieuren, die für die Konstruktion und Beschaffung zuständig sind, Anhaltspunkte, anhand derer sie den für die Geräte ihres Unternehmens geeigneten Mikromotor auswählen können.
| Unter der Aufsicht der Vertriebsgruppe für elektronische Bauteile der C.I. TAKIRON Corporation Dieser Artikel wurde auf der Grundlage der hochentwickelten technischen Kompetenz und des Fachwissens erstellt, die wir seit unserer Gründung im Jahr 1919 als führendes Unternehmen in der Kunststoffverarbeitung erworben haben.Unsere Abteilung analysiert kontinuierlich die Markttrends und neuesten Technologien im Bereich ultrakompakter, hochpräziser Mikromotoren und konzentriert sich darauf, Konstrukteuren und Entwicklern Informationen mit hohem Mehrwert zur Verfügung zu stellen. Als Expertenteam mit fundierten Kenntnissen der Produkteigenschaften unterstützen wir Sie durch die Bereitstellung präziser und praxisorientierter Inhalte bei der Lösung Ihrer Herausforderungen und bei technologischen Innovationen. |
Die Anzahl der Magnetpole eines Motors und die Grundregeln
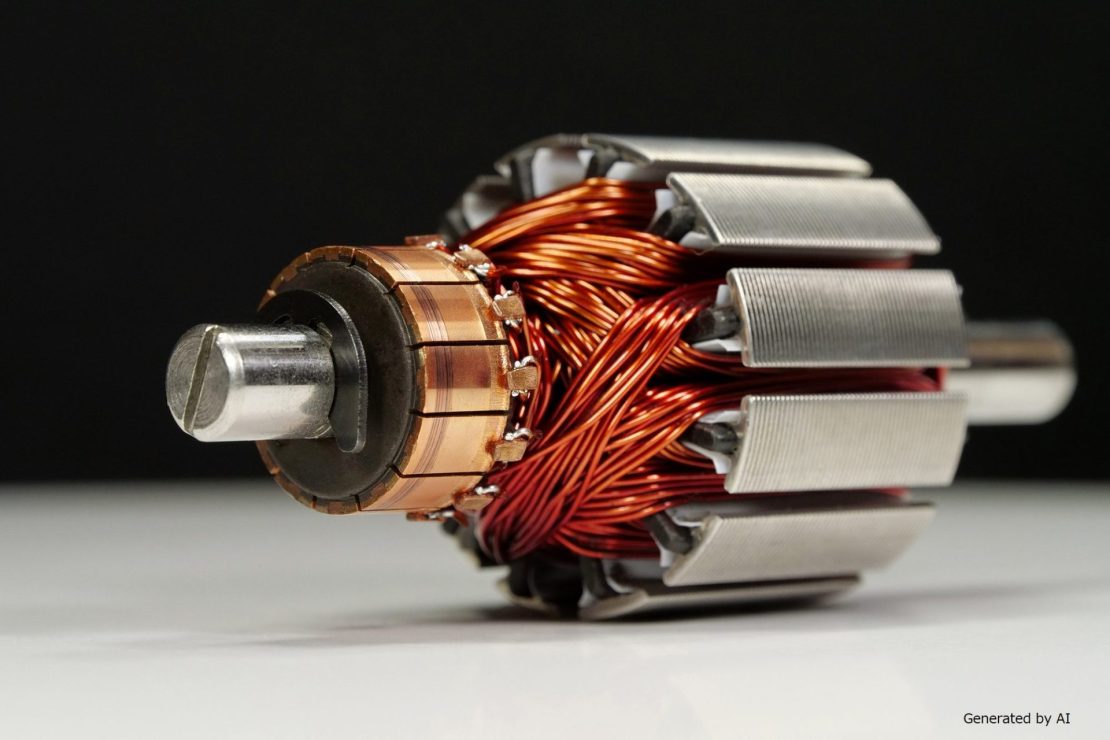
Der Ausgangspunkt für das Verständnis der Motorleistung sind die Grundregeln zur Polzahl. Die Polzahl ist zwar eine gemeinsame Spezifikation, die unabhängig vom Motortyp verwendet wird, wird jedoch häufig mit der Anzahl der Nuten oder der Anzahl der Polpaare verwechselt.In diesem Kapitel werden nacheinander die Bedeutung des durch die Polzahl angegebenen Wertes, der Grund für die Darstellung als gerade Zahl sowie die Unterschiede zu verwandten Begriffen erläutert, um so die Grundlagen zu vermitteln, die zum Verständnis der Drehzahlcharakteristik im weiteren Verlauf beitragen.
Inhalt dieses Abschnitts
- Die Polzahl bezeichnet die Gesamtzahl der Magnetpole im Inneren des Motors
- Die Polzahl, die stets ein Vielfaches von 2 und somit eine gerade Zahl ist
- Der Unterschied zwischen der Polzahl, der Anzahl der Schlitze und dem Polpaar
Die Polzahl ist zwar ein grundlegender Begriff im Katalog, doch lässt sich das Verständnis vertiefen, wenn man sich eingehender mit den Unterschieden zu verwandten Begriffen befasst. Zunächst wollen wir uns damit befassen, worauf sich die Polzahl bezieht.
Die Polzahl bezeichnet die Gesamtzahl der Magnetpole im Inneren des Motors.
Die Polzahl bezeichnet die Gesamtzahl der im Inneren des Motors gebildeten Magnetpole. Unter Magnetpolen versteht man die durch die Wicklungen und das Feldmagnetfeld gebildeten Nord- und Südpole; die Polzahl entspricht der Summe dieser beiden Pole.Die Polzahl ist eine gemeinsame Spezifikation, die unabhängig von der Art des Motors – ob Gleichstrom- oder Wechselstrommotor – verwendet wird, und stellt einen grundlegenden Indikator für das Verständnis des Motoraufbaus dar. In Katalogen und Datenblättern wird sie als „2-polig“ oder „4-polig“ angegeben und dient als Ausgangsinformation für die Interpretation von Drehzahl- und Drehmomentkennlinien.Beispielsweise wird bei der Konstruktion von Geräten, die präzise Bewegungen erfordern – wie Endoskope oder Kameraobjektivantriebe –, häufig bereits in einer frühen Phase die Polzahl des einzusetzenden Motors überprüft. Die Polzahl selbst ist zwar kein Wert, der direkt die Leistung angibt, bildet jedoch den Ausgangspunkt für das Verständnis der Drehzahl- und Schwingungseigenschaften.Bei der Auswahl von Mikromotoren erleichtert ein korrektes Verständnis der Bedeutung der Polzahl den Vergleich der Unterschiede zwischen den verschiedenen Typen.
Die Polzahl, die stets ein Vielfaches von 2 und somit eine gerade Zahl ist
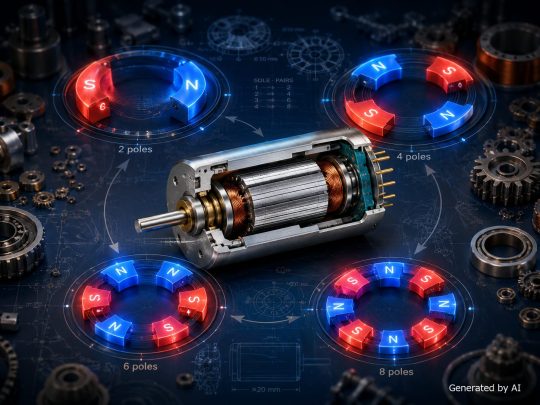
Der Grund dafür, dass die Polzahl stets ein Vielfaches von 2 ist, liegt in den strukturellen Eigenschaften von Magneten. N- und S-Pole kommen nicht einzeln vor, sondern bilden stets ein Paar. Die Polzahl, also die Summe beider Pole, hat den Mindestwert 2 und steigt danach in geraden Zahlen weiter an: 4, 6, 8.Die Grundregel lautet: Bei einem Paar aus N- und S-Pol spricht man von 2 Polen, bei zwei Paaren von 4 Polen und so weiter.
Je nach Verwendungszweck und Konstruktionsziel werden verschiedene Typen hergestellt, die von 2-poligen Motoren bis hin zu Mehrpolmotoren mit zahlreichen Magnetpolen reichen.
Bei bürstenlosen Motoren kommen häufig Konfigurationen wie 2 Pole und 3 Nuten, 4 Pole und 6 Nuten sowie 6 Pole und 9 Nuten zum Einsatz.Darüber hinaus gibt es auch Konfigurationen, die nicht dem Verhältnis 2:3 entsprechen, wie beispielsweise 16 Pole mit 12 Schlitzen, 8 Pole mit 9 Schlitzen oder 10 Pole mit 12 Schlitzen, was eine große Vielfalt an Konfigurationen ergibt. Wenn Sie die Grundregel beachten, dass die Polzahl immer als gerade Zahl angegeben wird, können Sie das Risiko verringern, die Spezifikationswerte in Katalogen falsch zu interpretieren.
Der Unterschied zwischen der Polzahl, der Anzahl der Schlitze und der Polpaarzahl
Begriffe, die häufig mit der Polzahl verwechselt werden, sind die Anzahl der Nuten und die Polpaare. Alle drei Werte beziehen sich auf den Aufbau des Motors, bezeichnen jedoch unterschiedliche Größen. Die wichtigsten Unterschiede sind wie folgt:
| Begriff | Bezugsperson |
| Anzahl der Pole | Die Anzahl der im Inneren des Motors ausgebildeten Magnetpole (N-Pol und S-Pol) |
| Anzahl der Steckplätze | Die Anzahl der Räume auf der Statorseite, in denen die Spulen angeordnet sind |
| Polarlogarithmus | Der Wert, der sich ergibt, wenn man den N-Pol und den S-Pol als ein Paar zählen (die Hälfte der Polzahl) |
Die Polzahl bezieht sich auf die Anzahl der Magnetpole, während die Schlitzzahl die Anzahl der Aussparungen angibt, in denen die Spulen angeordnet sind – es handelt sich also um unterschiedliche Größen. Die Polpaarenzahl entspricht der durch 2 geteilten Polzahl; bei einem 4-poligen Motor beträgt die Polpaarenzahl somit 2. Wenn Sie ein Datenblatt auswerten, können Sie Fehlinterpretationen der technischen Daten vermeiden, indem Sie diese drei Begriffe klar voneinander unterscheiden.
Zusammenhang zwischen der Polzahl und der Drehzahl eines Motors | Berechnungsformeln und Kennlinien
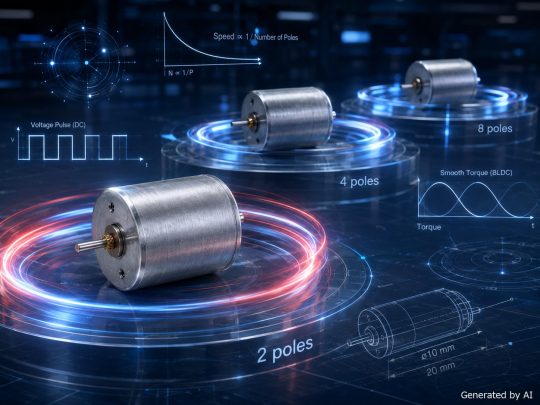
Der Einfluss der Polzahl auf die Drehzahl ist je nach Motortyp unterschiedlich. Während bei Synchronmotoren die Drehzahl durch eine Berechnungsformel bestimmt wird, gibt es bei Gleichstrommotoren andere Faktoren, die die Drehzahl beeinflussen.In diesem Kapitel werden nacheinander die Berechnungsgrundlagen zur Bestimmung der Drehzahl von Synchronmotoren, die Mechanismen der Drehzahlregelung bei Gleichstrommotoren sowie die Drehzahlcharakteristik von bürstenlosen Gleichstrommotoren erläutert, um die Unterschiede zwischen den einzelnen Motortypen aufzuzeigen.
Inhalt dieses Abschnitts
- Formeln zur Berechnung der Polzahl und der Drehzahl
- Die Drehzahl eines Gleichstrommotors hängt von der angelegten Spannung ab
- Anzahl der Pole und Drehzahlverhalten von bürstenlosen Gleichstrommotoren
Selbst bei gleicher „Polzahl“ ändert sich der Zusammenhang mit der Drehzahl, je nach Art des Motors. Wir beginnen mit der Betrachtung von Synchronmotoren, bei denen die Drehzahl durch eine Berechnungsformel bestimmt wird.
Formeln zur Berechnung der Polzahl und der Drehzahl
Die Berechnungsformeln für die Polzahl und die Drehzahl sind die Grundformeln zur Ermittlung der Drehzahl eines Synchronmotors. Die Synchrondrehzahl wird durch die Formel Ns = 120 × f / P ausgedrückt (Ns: Synchrondrehzahl in U/min, f: Netzfrequenz in Hz, P: Polzahl).Die Drehzahl steht in direktem Verhältnis zur Netzfrequenz und in umgekehrtem Verhältnis zur Polzahl.Anhand konkreter Zahlen lässt sich dies wie folgt veranschaulichen: Bei einem 4-poligen Motor beträgt die Drehzahl bei einer Netzfrequenz von 50 Hz 1.500 U/min und bei 60 Hz 1.800 U/min. Mit zunehmender Polzahl sinkt die Synchrondrehzahl; bei gleicher Netzfrequenz beträgt die Drehzahl eines 8-poligen Motors nur die Hälfte der Drehzahl eines 4-poligen Motors.Diese Formel ist eine grundlegende Gleichung, die bei Wechselstrom-Synchronmotoren weit verbreitet ist und als Richtwert für die Abschätzung der Drehzahl anhand der Polzahl dient. Auch bei der Betrachtung von Mikromotoren ist es hilfreich, die Drehzahl anhand der Polzahl und der Frequenz zu berechnen, wenn es sich um Synchronmotoren handelt.
Die Drehzahl eines Gleichstrommotors hängt von der angelegten Spannung ab
Die Drehzahl eines Gleichstrommotors wird nicht durch die Polzahl, sondern durch das Gleichgewicht zwischen der angelegten Spannung und der Last bestimmt. Bei bürstenbehafteten Gleichstrommotoren steigt die Drehzahl mit zunehmender Spannung, sodass die Polzahl an sich kein Faktor ist, der die Drehzahl direkt bestimmt.Bei der tatsächlichen Drehzahlregelung findet die PWM (Pulsweitenmodulation) breite Anwendung. Bei der PWM wird die Pulsbreite variiert, um die an den Motor angelegte Durchschnittsspannung zu verändern. Beträgt das Tastverhältnis 50 %, d. h., das Verhältnis von Ein- zu Aus-Zeiten ist gleich, so halbiert sich die Drehzahl in etwa.Durch die feine Einstellung des Tastverhältnisses lässt sich die Drehzahl stufenlos regeln. Im Gegensatz zu den Berechnungsformeln für Synchronmotoren ist es ein charakteristisches Merkmal von Gleichstrommotoren, dass die Drehzahl durch die Spannungssteuerung bestimmt wird. Bei Gleichstrommotoren, die häufig im Bereich der Mikromotoren zum Einsatz kommen, erleichtert das Verständnis der Polzahl in Verbindung mit der Kenntnis der Funktionsweise der Spannungssteuerung die Planung der Drehzahlauslegung.
Anzahl der Pole und Drehzahlverhalten von bürstenlosen Gleichstrommotoren
Bei bürstenlosen Gleichstrommotoren bestimmt die Kombination aus der Polzahl des Rotors und der Anzahl der Nuten im Stator die Drehcharakteristik. Zu den typischen Konfigurationen zählen beispielsweise 2 Pole und 3 Nuten, 4 Pole und 6 Nuten sowie 16 Pole und 12 Nuten.Je höher die Polzahl und die Anzahl der Schlitze sind, desto größeres Drehmoment lässt sich erzielen, und die Drehmomentpulsation (Ripple) nimmt tendenziell ab. Unter Drehmomentpulsation versteht man Schwankungen des Drehmoments während des Betriebs; je geringer der Wert ist, desto gleichmäßiger ist der Lauf. Die Unterschiede in den Eigenschaften der verschiedenen Kombinationen lassen sich wie folgt zusammenfassen:
| Tendenzen bei der Zusammensetzung | Auswirkungen auf die Drehcharakteristik |
| Geringe Pol- und Schlitzanzahl | Einfacher Aufbau, relativ hohe Drehmomentwelligkeit |
| Hohe Polzahl und hohe Schlitzanzahl | Hohes Drehmoment, geringe Drehmomentschwankungen |
Bei der Auswahl eines bürstenlosen Gleichstrommotors ist es wichtig, die Drehcharakteristik nicht isoliert anhand der Polzahl zu betrachten, sondern im Zusammenhang mit der Anzahl der Nuten zu beurteilen. Bei Geräten, die einen präzisen Betrieb erfordern, wirken sich Unterschiede in dieser Kombination auf die Produktleistung aus.
So wählen Sie die Anzahl der Motorpole entsprechend dem Verwendungszweck aus
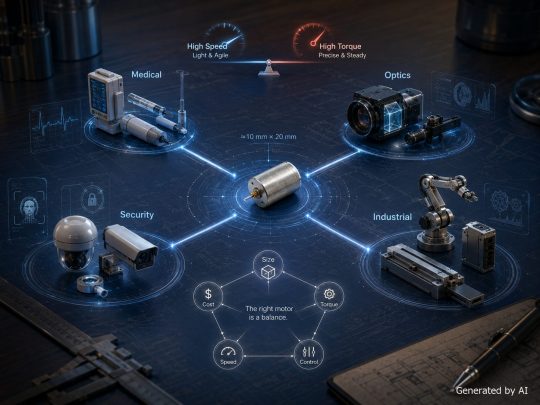
Die optimale Polzahl lässt sich nicht allein anhand eines einzigen Wertes bestimmen. Sie ergibt sich erst nach Abwägung mehrerer Anforderungen wie Drehzahl, Drehmoment, Baugröße und Kosten. In diesem Kapitel werden nacheinander die unterschiedliche Verwendung der Polzahl je nach Anwendungszweck, die bei der Auswahl zu beachtenden Punkte sowie die Vorgehensweise bei der Auswahl von Mikromotoren entsprechend dem jeweiligen Einsatzzweck erläutert. Der Inhalt fasst die Gesichtspunkte zusammen, die für Entscheidungen in der frühen Konstruktionsphase hilfreich sind.
Inhalt dieses Abschnitts
- Unterschiedliche Anzahl von Polen je nach Verwendungszweck
- Zu berücksichtigende Aspekte bei der Auswahl der Polzahl
- Auswahl eines Mikromotors mit der für den Einsatzzweck geeigneten Polzahl
Die Auswahl der Polzahl lässt sich leichter planen, wenn man vom jeweiligen Verwendungszweck ausgeht. Zunächst werden wir uns mit den Grundsätzen für die unterschiedliche Auswahl je nach Verwendungszweck befassen.
Je nach Verwendungszweck unterschiedliche Polzahlen einsetzen
Der Ausgangspunkt für die Auswahl ist die differenzierte Berücksichtigung der Polzahl je nach Anwendungszweck. Für Anwendungen mit hohen Drehzahlen werden in der Regel Motoren mit geringer Polzahl gewählt, während für Anwendungen, die ein hohes Drehmoment oder eine präzise Steuerung erfordern, Motoren mit hoher Polzahl bevorzugt werden.Bei Mikromotoren variieren der Motortyp und die Polkonfiguration je nach geforderter Drehzahl und Belastungsbedingungen. Grundsätzlich wird zunächst der Motortyp entsprechend der jeweiligen Anwendung festgelegt; anschließend erfolgt die Auswahl durch den Vergleich der individuellen Leistungsmerkmale.Bürstenlose Motoren sind in zahlreichen Ausführungen erhältlich und zeichnen sich dadurch aus, dass sie genau auf den jeweiligen Anwendungszweck abgestimmt werden können. Wenn Sie nach der Klärung des Anwendungszwecks die Anzahl der Pole und den Motortyp eingrenzen, ist dies der schnellste Weg zu einem Motor, der den geforderten Spezifikationen entspricht. Wenn Sie die Anwendungsbedingungen bereits in der Konstruktionsphase klar definieren, erleichtert dies die anschließende Vergleichsauswahl.
Zu berücksichtigende Aspekte bei der Auswahl der Polzahl
Ein wichtiger Aspekt bei der Auswahl der Polzahl ist die Systematisierung mehrerer Anforderungen auf der Grundlage der Drehzahl. Zunächst ist die erforderliche Drehzahl zu ermitteln; anschließend werden weitere Faktoren wie Drehmoment, Baugröße, Kosten und Regelbarkeit berücksichtigt. Die wichtigsten zu prüfenden Punkte sind die folgenden:
| Punkt | Prüfungsaspekte |
| Drehzahl | Wird der für den Einsatzzweck erforderliche Drehzahlbereich abgedeckt? |
| Drehmoment | Kann eine Leistung bereitgestellt werden, die die Last antreibt? |
| Größe | Passt das Gerät in den vorgesehenen Einbauraum? |
| Kosten | Das Gleichgewicht zwischen Stückpreis und Leistung in der Serienfertigung |
| Regelbarkeit | Ist die Konfiguration so ausgelegt, dass eine Steuerung mit der gewünschten Genauigkeit möglich ist? |
Die Kombination aus Polzahl und Anzahl der Schlitze wirkt sich auch auf Drehmomentwelligkeit und Wirkungsgrad aus.Wenn Sie bereits in der frühen Entwurfsphase die Zielspezifikationen klar definieren und erst danach mit der Prüfung beginnen, lässt sich eine Auswahl treffen, bei der nur wenige Rückschritte erforderlich sind. Eine Erhöhung der Polzahl bietet zwar Vorteile hinsichtlich des Drehmoments und einer geringen Welligkeit, führt jedoch auch zu Herausforderungen hinsichtlich der Komplexität der Steuerung und der Kosten. Es ist sinnvoll, unter Abwägung der verschiedenen Anforderungen die Polzahl einzugrenzen, die die geforderten Spezifikationen erfüllt.
Auswahl eines Mikromotors mit der für den Anwendungszweck geeigneten Polzahl
Bei der Auswahl eines Mikromotors mit der für den jeweiligen Einsatzzweck geeigneten Polzahl dienen die technischen Herausforderungen des jeweiligen Geräts als Entscheidungsgrundlage. Die erforderlichen Eigenschaften unterscheiden sich je nach Anwendungsbereich erheblich, beispielsweise bei medizinischen Geräten und optischen Geräten, bei denen Ruckeln und Mikrovibrationen unterdrückt werden sollen, oder bei Sicherheitsgeräten, die einen lang andauernden Betrieb bei niedriger Spannung erfordern.Die Unterdrückung von Rastung und Drehmomentwelligkeit ist eine der Herausforderungen bei der Konstruktion von Motoren, die in Präzisionsgeräten zum Einsatz kommen. Da sich die geforderten Eigenschaften je nach Anwendungszweck ändern, ist es erforderlich, die Auswahl der Polzahl unter Berücksichtigung der jeweiligen Anwendungsbedingungen vorzunehmen.
C.I. Takiron bietet ein Sortiment ankernlosenMotoren, bürstenlosen Motoren und Getriebemotoren an und erstellt Ihnen gerne maßgeschneiderte Vorschläge entsprechend Ihrer Anwendungszwecke und technischen Anforderungen. Sollten Sie Schwierigkeiten bei der Auswahl der Polzahl oder der Eingrenzung der für Ihren Anwendungszweck geeigneten Motoren haben, lesen Sie bitte die technischen Informationen auf unserer Produktwebsite und wenden Sie sich anschließend über das Kontaktformular an uns.
Zusammenfassung
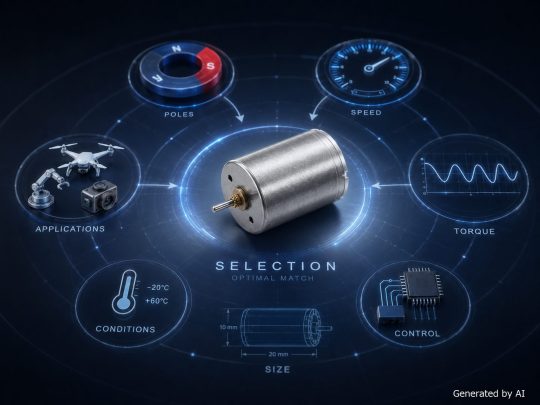
Die Polzahl eines Motors ist eine grundlegende Spezifikation, die die Gesamtzahl der im Inneren gebildeten Magnetpole (Nord- und Südpole) angibt und durch eine gerade Zahl von mindestens 2 ausgedrückt wird. Die Bedeutung der Polzahl variiert je nach Motortyp: Bei Synchronmotoren bestimmt sie die Drehzahl, während sie bei Gleichstrommotoren und bürstenlosen Gleichstrommotoren Einfluss auf das Drehmoment und die Schwingungseigenschaften hat.Bei der Auswahl von Mikromotoren ist es sinnvoll, mehrere Anforderungen wie Drehzahl, Drehmoment, Größe und Kosten zu berücksichtigen und ausgehend vom Anwendungszweck die optimale Polzahl und den geeigneten Motortyp einzugrenzen. Wenn Sie die Grundlagen der Polzahl beherrschen, lassen sich Datenblätter leichter interpretieren und Motortypen besser vergleichen.
Produktinformationen und Kontakt
Ausführliche Informationen zu den Mikromotoren von C.I. Takiron finden Sie auf der folgenden Website.
Sollten Sie bei der Auswahl von Kleinmotoren für Ihre Produktentwicklung auf Schwierigkeiten stoßen, können Sie sich gerne über das Kontaktformular an uns wenden. Unsere technischen Berater werden Ihre Anwendungszwecke und Anforderungen mit Ihnen besprechen und Ihnen die optimale Lösung vorschlagen.
- Kontakt: https://cik-ele.com/contact/