Nel settore manifatturiero, a causa della carenza di manodopera e del calo del numero di lavoratori qualificati, è necessario adottare misure di riduzione del personale e automazione. Tra queste, particolare attenzione viene riservata ai “robot collaborativi”, progettati per operare nello stesso spazio di lavoro degli esseri umani.
Sono facili da integrare nei processi esistenti nel rispetto della sicurezza e contribuiscono a gestire la produzione di piccole quantità di una vasta gamma di prodotti, oltre ad alleggerire il carico di lavoro degli operatori. D’altra parte, vi sono numerosi aspetti da verificare prima dell’introduzione, quali la velocità, il carico massimo trasportabile e le misure di sicurezza.
In questo articolo spiegheremo in modo chiaro il funzionamento dei robot collaborativi, le differenze rispetto ai robot industriali, i vantaggi e gli svantaggi, i principali campi di applicazione e come sceglierli.
| A cura di: Gruppo Commerciale Componenti Elettronici, C.I. TAKIRON Corporation Questo articolo è stato curato sulla base delle competenze tecniche avanzate e delle conoscenze acquisite nel corso degli anni, sin dalla fondazione dell’azienda nel 1919, come leader nel settore della lavorazione delle materie plastiche.Il nostro reparto analizza costantemente le tendenze di mercato e le ultime tecnologie relative ai micromotori ultracompatti e ad alta precisione, concentrandosi sulla fornitura di informazioni di alto valore aggiunto a progettisti e sviluppatori. In qualità di team di esperti che conosce a fondo le caratteristiche dei prodotti, ti aiutiamo a risolvere le tue sfide e a promuovere l’innovazione tecnologica attraverso contenuti accurati e pratici. |
Cosa sono i robot collaborativi?
I robot collaborativi (Collaborative Robot/Cobot) sono robot industriali progettati per operare in collaborazione con le persone nello stesso spazio di lavoro. Nei robot industriali tradizionali, per garantire la sicurezza, era prassi comune separare gli operatori dai robot tramite barriere o simili.
I robot collaborativi sono dotati di funzioni di sicurezza e, effettuando un’adeguata valutazione dei rischi, possono in alcuni casi condividere lo spazio di lavoro con le persone. Anche in Giappone, nel 2013, sono stati chiariti gli standard di sicurezza che consentono il lavoro collaborativo tra robot industriali e persone; grazie all’attuazione di adeguate valutazioni dei rischi e misure di sicurezza, si sono moltiplicati i casi in cui è possibile utilizzarli senza barriere di protezione.
Funzionamento e caratteristiche dei robot collaborativi
I robot collaborativi sono progettati per essere utilizzati in prossimità degli operatori e sono dotati di funzioni di sicurezza volte a ridurre i rischi derivanti dal contatto. Tra gli esempi più rappresentativi vi sono la funzione che limita la forza esercitata in caso di contatto con una persona, quella che controlla il movimento in base alla distanza dall’operatore e quella che arresta il robot qualora non sia possibile garantire la sicurezza.
Tuttavia, il fatto che si tratti di robot collaborativi non significa che sia possibile omettere incondizionatamente le barriere di sicurezza. È necessario valutare i rischi non solo relativi al robot stesso, ma anche agli utensili, agli oggetti su cui si lavora e alle attrezzature circostanti, e stabilire le modalità operative solo dopo aver verificato la sicurezza.
Il contesto che sta portando i robot collaborativi alla ribalta
Alla base dell’attenzione rivolta ai robot collaborativi vi sono la carenza di manodopera nel settore manifatturiero e la diminuzione di lavoratori qualificati. Affidando ai robot le operazioni ripetitive quali il trasporto, l’assemblaggio e il serraggio delle viti, è più facile destinare gli operatori a mansioni che richiedono capacità di giudizio e adattamento.
Ciò non solo migliorerà la produttività, ma contribuirà anche a ridurre lo sforzo fisico. Inoltre, nei siti in cui il tipo di prodotto e il volume di produzione cambiano frequentemente, è importante la capacità di adattarsi alle modifiche del processo. I robot collaborativi, relativamente compatti e facili da riposizionare e configurare, sono considerati uno strumento di automazione in grado di supportare la produzione di piccole quantità di una grande varietà di prodotti.
Differenze tra robot collaborativi e robot industriali
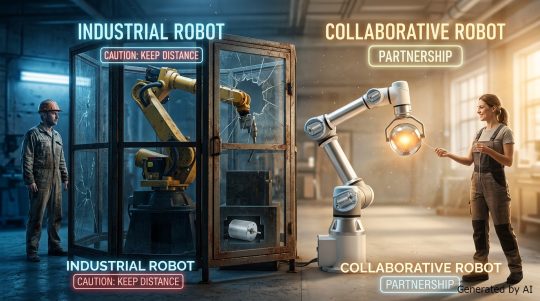
I robot collaborativi sono, in senso lato, una tipologia di robot industriali, ma presentano alcune differenze rispetto ai robot industriali tradizionali in termini di sicurezza, modalità di installazione e attività in cui eccellono.
Elementi di confronto | Robot collaborativi | Robot industriali tradizionali |
Barriere di sicurezza | In alcuni casi possono essere omesse in base ai risultati della valutazione dei rischi | È comune l’uso di misure di isolamento e sicurezza, come le barriere di sicurezza |
Capacità di carico | Prevalentemente modelli di capacità da piccola a media | Ampia gamma, dai modelli piccoli a quelli di grandi dimensioni |
Velocità di funzionamento | Funzionamento attento alla sicurezza durante la collaborazione con le persone | Facilmente adattabile a movimenti ad alta velocità |
Spazio di installazione | Relativamente poco ingombrante | Richiede uno spazio ampio, comprese le barriere di sicurezza |
Flessibilità | Facilmente adattabile a modifiche di processo e layout | Spesso viene utilizzato in configurazione fissa |
Tipi di produzione per cui è particolarmente indicato | Produzione di piccole quantità di molti articoli, in contesti con frequenti cambiamenti di processo | Produzione di massa, operazioni standardizzate ad alta velocità |
I robot collaborativi sono dotati di funzioni di sicurezza progettate per operare a fianco delle persone e, qualora sia possibile garantire la sicurezza tramite un’adeguata valutazione dei rischi, in alcuni casi possono essere utilizzati senza la necessità di recinzioni di sicurezza. Si caratterizzano inoltre per l’ingombro ridotto, che ne facilita l’installazione, e per la facilità con cui si adattano alle modifiche dei processi.
I robot industriali tradizionali offrono un’ampia gamma di modelli adatti ad applicazioni che richiedono movimenti ad alta velocità o la movimentazione di carichi pesanti e vengono utilizzati in una vasta gamma di contesti, a partire dalle linee di produzione di massa. Poiché i robot collaborativi e i robot industriali tradizionali presentano punti di forza diversi, è importante effettuare la scelta tenendo conto del tipo di attività, della velocità richiesta, del carico trasportabile e dell’ambiente di installazione.
Vantaggi dell’introduzione dei robot collaborativi
L’introduzione dei robot collaborativi facilita l’automazione delle operazioni ripetitive e di quelle fisicamente impegnative, che finora erano svolte dal personale. Inoltre, grazie al risparmio di spazio e alla facilità di installazione, nonché alla loro adattabilità alle modifiche dei processi, rappresentano una soluzione efficace per far fronte alla carenza di manodopera e alla produzione di piccole quantità di una vasta gamma di prodotti.
Di seguito vengono illustrati i tre principali vantaggi derivanti dall’introduzione dei robot collaborativi.
Riduzione del personale e aumento della produttività
Affidando ai robot collaborativi le operazioni ripetitive quali il trasporto, l’assemblaggio e il serraggio delle viti, diventa più facile gestire i processi anche con personale limitato. Gli operatori possono così dedicarsi ad attività che richiedono capacità di giudizio e regolazioni, il che porta a una riduzione del personale e a un aumento della produttività.
Gli operatori possono concentrarsi su attività che richiedono l’esperienza e le conoscenze umane, come la valutazione, la regolazione e il controllo qualità. Inoltre, posizionando i robot collaborativi nelle fasi di lavorazione in cui c’è carenza di manodopera, è possibile rivedere l’assegnazione del personale nell’intero sito.
Dividendo in modo appropriato il lavoro tra persone e robot, è possibile puntare a un aumento della produttività sfruttando in modo efficace il personale limitato a disposizione.
Ingombro ridotto e flessibilità di implementazione
I robot collaborativi occupano poco spazio, sono facili da implementare e si adattano con flessibilità alle modifiche dei processi. Se la sicurezza viene garantita tramite un’adeguata valutazione dei rischi, in alcuni casi è possibile utilizzarli senza barriere di sicurezza; una delle loro caratteristiche principali è la facilità di integrazione nelle linee di produzione esistenti.
Molti modelli sono relativamente compatti e si adattano bene all’installazione in spazi ristretti, come ad esempio intorno al banco di lavoro. A seconda del modello e della configurazione dell’impianto, è anche possibile spostarli verso altre fasi del processo utilizzando carrelli o simili.
Anche in contesti in cui i prodotti e i volumi di produzione sono soggetti a frequenti variazioni, è più facile procedere con l’automazione in base alle circostanze.
Contribuiscono a ridurre il carico di lavoro degli operatori
I robot collaborativi possono essere utilizzati anche come strumento per ridurre il carico fisico degli operatori. Affidando loro il trasporto di componenti pesanti o operazioni ripetitive di lunga durata, sarà più facile ridurre non solo lo sforzo a carico della schiena e delle braccia, ma anche la fatica derivante dal lavoro monotono.
Gli operatori possono così dedicare il proprio tempo ad attività ad alto valore aggiunto, come ispezioni, valutazioni e miglioramento dei processi. Ridurre le fasi di lavoro che comportano un forte sforzo fisico è efficace anche per creare un ambiente di lavoro confortevole, indipendentemente dall’età o dalla condizione fisica.
Migliorare l’ambiente di lavoro attraverso l’utilizzo dei robot collaborativi contribuisce a creare un contesto in cui il personale possa continuare a lavorare con facilità.
Svantaggi dei robot collaborativi e aspetti da considerare al momento dell’introduzione
Sebbene i robot collaborativi presentino numerosi vantaggi, non sono adatti a tutte le fasi di lavorazione. Poiché sono progettati per collaborare con le persone, a seconda delle condizioni operative possono sorgere limitazioni in termini di velocità e forza; inoltre, sono indispensabili misure di sicurezza e valutazioni dei rischi.
Per evitare disallineamenti dopo l’introduzione, è importante comprendere in anticipo gli svantaggi e i punti da tenere in considerazione.
Limiti di velocità e carico massimo
Poiché i robot collaborativi sono progettati per essere utilizzati nello stesso spazio delle persone, a seconda delle condizioni operative possono presentarsi limitazioni in termini di velocità e forza. Inoltre, a seconda del modello, esistono limiti anche al carico massimo. Questo perché, per ridurre i rischi derivanti dal contatto con le persone, è necessario che il robot operi a velocità e con una forza adeguate alle esigenze di sicurezza.
Sebbene negli ultimi anni siano aumentati i modelli con un carico massimo elevato, in processi che richiedono il trasporto di oggetti pesanti o movimenti ad alta velocità, potrebbe non essere possibile soddisfare la capacità produttiva richiesta. Nelle linee di produzione di massa o nei processi che prevedono la movimentazione di carichi pesanti, è importante effettuare un confronto anche con i robot industriali tradizionali e scegliere l’attrezzatura più adatta all’applicazione.
Sono necessarie misure di sicurezza e una valutazione dei rischi
Quando si introduce un robot collaborativo, è necessario verificare la sicurezza non solo del robot stesso, ma dell’intero ambiente di lavoro. La valutazione dei rischi individua i pericoli, quali urti o intrappolamenti, includendo gli utensili di punta come le pinze, gli oggetti su cui si opera e le attrezzature circostanti.
Se la sicurezza è garantita, in alcuni casi è possibile fare a meno delle barriere di sicurezza; tuttavia, l’uso di robot collaborativi non esclude necessariamente la necessità di tali barriere. Poiché i rischi possono variare anche in caso di modifica della disposizione di utensili, oggetti da lavorare o attrezzature, è importante rivalutare la sicurezza ogni volta che se ne presenti la necessità.
Non tutte le operazioni possono essere automatizzate
Anche con l’introduzione di robot collaborativi, non è possibile automatizzare tutte le operazioni in un sito di produzione. Le attività che richiedono giudizi complessi basati sul senso e sull’esperienza umana possono risultare difficili da gestire per un robot da solo.
Inoltre, in operazioni come l’assemblaggio di componenti di precisione, non solo è richiesta un’elevata precisione di posizionamento, ma può essere necessaria una correzione tramite telecamere o sensori per compensare eventuali spostamenti del pezzo in lavorazione. Per massimizzare i benefici dell’introduzione, è importante restringere il campo delle operazioni candidate a quelle semplici e ripetitive, come il trasporto, e individuare i processi più adatti all’automazione tenendo conto della velocità, del carico massimo trasportabile e della complessità dell’operazione.
Principali applicazioni ed esempi di utilizzo dei robot collaborativi
I robot collaborativi vengono utilizzati principalmente in processi che prevedono la ripetizione di movimenti prestabiliti, quali assemblaggio, trasporto, ispezione e imballaggio. Si caratterizzano per la facilità con cui condividono lo spazio di lavoro con le persone, il che li rende facilmente integrabili nelle linee di produzione esistenti e consente di procedere all’automazione a partire da una parte del processo.
Di seguito sono riportati gli impieghi tipici e alcuni esempi di utilizzo.
Applicazioni | Esempi principali di utilizzo | Settori adatti |
Assemblaggio e serraggio | Assemblaggio di componenti, serraggio, inserimento di componenti | Componenti automobilistici, componenti elettronici, apparecchiature medicali |
Trasporto e prelievo | Trasporto dei pezzi, alimentazione dei componenti, prelievo e smistamento delle merci | Settore manifatturiero, logistica, e-commerce, magazzini |
Ispezione e misurazione | Ispezione estetica, misurazione dimensionale, verifica delle etichette | Settore manifatturiero, alimentare, apparecchiature medicali |
Imballaggio e pallettizzazione | Imballaggio in scatole, impilamento, carico su pallet | Settore alimentare, delle bevande, chimico, logistica |
I settori di applicazione non si limitano all’industria manifatturiera, come quella automobilistica o dell’elettronica. Vengono utilizzati anche negli stabilimenti alimentari per l’imballaggio e la pallettizzazione, nonché nei magazzini logistici per il prelievo e lo smistamento delle merci. Inoltre, se abbinati a telecamere e sensori, consentono di lavorare verificando la posizione e la forma degli oggetti.
Con l’evoluzione delle tecnologie correlate, si stanno ampliando i processi e i settori in cui è possibile impiegare i robot collaborativi.
Tendenze di mercato e prospettive future dei robot collaborativi
Il mercato dei robot collaborativi è destinato a crescere anche in futuro, sulla scia della carenza di manodopera nel settore manifatturiero e delle esigenze di automazione. Secondo alcune previsioni, il mercato globale passerà da circa 1,9 miliardi di dollari USA nel 2025 a circa 5,7 miliardi di dollari USA nel 2031, con un conseguente ampliamento della base di adozione.
A sostenere l’espansione del mercato sono i progressi nell’intelligenza artificiale, nel riconoscimento delle immagini, nei sensori e nelle tecnologie di controllo. Grazie allo sviluppo di tecnologie in grado di riconoscere la posizione e la forma degli oggetti tramite telecamere e di regolare la forza applicata, è ora possibile impiegare questi robot in processi più complessi rispetto al passato.
Le applicazioni non si limitano più ai siti di produzione, ma si stanno espandendo anche al prelievo nei magazzini logistici e al trasporto e all’imballaggio negli stabilimenti alimentari. Con l’evoluzione della tecnologia e l’aumento della domanda di automazione, si prevede che il ruolo dei robot collaborativi si amplierà ulteriormente.
Punti chiave nella scelta di un robot collaborativo
I robot collaborativi presentano caratteristiche diverse a seconda del modello, quali la portata, il raggio d’azione, la velocità, la precisione e le funzioni di sicurezza. Pertanto, anziché limitarsi a confrontare le specifiche tecniche, è importante innanzitutto definire con chiarezza il processo che si intende automatizzare e le condizioni operative, per poi determinare a ritroso le prestazioni necessarie e scegliere il modello più adatto.
Di seguito vengono illustrati i punti principali da verificare nella scelta di un robot collaborativo.
Carico massimo e raggio d’azione
Quando si sceglie un robot collaborativo, è importante verificare il carico massimo non solo in base al pezzo da movimentare, ma anche tenendo conto del peso della pinza o dell’utensile montato sulla punta. Se il margine di sicurezza è insufficiente, potrebbe non essere possibile garantire i movimenti e le prestazioni previsti.
Inoltre, è indispensabile verificare il raggio d’azione (la distanza che il braccio può raggiungere) per assicurarsi che il braccio possa arrivare senza difficoltà alla posizione di lavoro richiesta. È necessario valutare il raggio d’azione ipotizzando la posizione di lavoro effettiva, tenendo conto anche delle interferenze con il luogo di installazione e le attrezzature circostanti.
Nei luoghi di lavoro in cui si generano polvere, acqua o olio, anche la compatibilità con l’ambiente di installazione, come le prestazioni di protezione dalla polvere e dall’acqua, costituisce un criterio di selezione.
Velocità e precisione di posizionamento
La velocità e la precisione di posizionamento devono essere scelte in base alla capacità produttiva e alla qualità del lavoro richieste. Quando si valuta la velocità, è più facile prendere una decisione utilizzando come riferimento il “tempo di ciclo”, ovvero il tempo necessario per lavorare un singolo prodotto.
D’altra parte, in operazioni quali l’assemblaggio di componenti o il serraggio di viti, è importante verificare anche la “precisione di ripetibilità”, che indica la capacità di tornare con precisione nella stessa posizione. Scegliere un modello con prestazioni superiori al necessario potrebbe comportare un aumento dei costi di implementazione.
Non è detto che prestazioni più elevate siano sempre migliori; è quindi fondamentale scegliere il modello dopo aver valutato con attenzione la velocità e la precisione richieste dal tipo di lavoro.
Sicurezza, facilità d’uso e facilità di manutenzione
È importante scegliere i robot collaborativi tenendo conto non solo delle funzioni di sicurezza, ma anche della facilità d’uso e della facilità di manutenzione dopo l’installazione. È necessario verificare la presenza di funzioni quali la limitazione della forza in caso di collisione, il controllo del movimento in base alla distanza dalle persone e l’arresto automatico quando necessario, per selezionare il modello più adatto all’ambiente di lavoro e ai risultati della valutazione dei rischi.
Nei cantieri in cui si verificano frequenti cambiamenti di processo, anche la facilità di insegnamento (l’operazione di insegnare i movimenti al robot) e di modifica delle impostazioni è un punto importante. Inoltre, per ridurre al minimo i fermi di produzione dovuti a guasti o problemi, è rassicurante verificare anche i servizi di manutenzione, la fornitura di ricambi e il sistema di assistenza del produttore.
I motori alla base delle prestazioni dei robot collaborativi
Visualizza l’elenco dei motori CC senza nucleo
I motori che azionano le articolazioni svolgono un ruolo fondamentale nel consentire ai robot collaborativi di muovere il braccio in modo fluido e di arrestarsi nella posizione desiderata. Tuttavia, le prestazioni operative del robot non dipendono esclusivamente dal motore, ma sono determinate dalla combinazione con componenti quali riduttori, encoder e sistemi di controllo.
Di seguito esamineremo il ruolo dei motori nei robot collaborativi e le principali caratteristiche richieste in fase di selezione.
Il ruolo dei motori nei robot collaborativi
I motori sono una fonte di azionamento fondamentale per muovere le singole articolazioni dei robot collaborativi. Per operazioni quali sollevare il braccio, ruotarlo o arrestarlo nella posizione desiderata, è indispensabile un controllo adeguato della velocità di rotazione e della coppia da parte del motore.
Nel funzionamento effettivo, oltre al motore, collaborano tra loro il riduttore, che regola la velocità di rotazione e aumenta la coppia, l’encoder, che rileva la posizione di rotazione, e il sistema di controllo, che impartisce le istruzioni di movimento. Il funzionamento fluido e preciso dei robot collaborativi è reso possibile dalla combinazione appropriata di diversi componenti, con il motore al centro.
Prestazioni richieste ai motori per robot collaborativi
Ai motori per robot collaborativi sono richieste prestazioni che garantiscano un funzionamento fluido e preciso, pur essendo compatti e leggeri. Di seguito sono riassunte le principali prestazioni e le ragioni per cui sono richieste.
Prestazioni richieste | Motivi principali |
Compatto e leggero | Ridurre il peso delle articolazioni per minimizzare l’impatto sulla capacità di carico del braccio e sulle prestazioni operative |
Coppia adeguata alle dimensioni | Garantire la forza motrice necessaria per l’applicazione anche in spazi limitati |
Elevata reattività e controllabilità | Reagire rapidamente ai comandi e controllare con precisione posizione e velocità |
Bassa rumorosità e basse vibrazioni | Facile da utilizzare anche in prossimità delle persone e garantire un funzionamento fluido |
Alta efficienza | Ridurre il consumo energetico e la generazione di calore, garantendo un funzionamento stabile |
Elevata affidabilità | Garantire un utilizzo stabile a lungo termine anche in ambienti con movimenti ripetitivi |
Le prestazioni da privilegiare variano a seconda del carico trasportabile, della velocità di funzionamento, dello spazio di installazione e della frequenza di utilizzo. È importante valutare, in base all’applicazione, se dare priorità a un motore compatto e leggero oppure alla coppia e alla reattività, e effettuare la selezione del motore che soddisfi le specifiche richieste.
Riepilogo
I robot collaborativi sono utili per far fronte alla carenza di manodopera, migliorare la produttività e alleggerire il carico di lavoro degli operatori; tuttavia, se si sceglie un modello non adatto all’applicazione, non è possibile ottenere risultati soddisfacenti. Al momento dell’introduzione, è importante prestare attenzione non solo al carico massimo trasportabile, al raggio d’azione, alla sicurezza e alla maneggevolezza, ma anche alle prestazioni dei motori che azionano le articolazioni.
C.I. Takiron Corporation offre motori CC senza nucleo e motori senza spazzole adatti ad applicazioni che richiedono dimensioni compatte e leggere e elevata reattività. Se avete difficoltà nella selezione del motore o nello sviluppo di motori per robot collaborativi, non esitate a contattarci.
Informazioni sui prodotti e richieste di informazioni
Per maggiori dettagli sui micromotori di C.I. Takiron, dai un’occhiata al sito web qui sotto.
- Sito del prodotto: https://cik-ele.com/
- Motori senza nucleo: https://cik-ele.com/products/list/coreless_motor/
- Motori brushless: https://cik-ele.com/products/list/brushless_motor/
- Motoriduttore: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Se hai difficoltà a scegliere il motore compatto giusto per lo sviluppo del tuo prodotto, non esitare a contattarci tramite il modulo di richiesta. Un nostro tecnico valuterà l’applicazione e le tue esigenze per proporti la soluzione più adatta.
- Contatti: https://cik-ele.com/contact/