本コラムでは、タキロンシーアイの技術者がマイクロモータ(コアレスモータ・ブラシレスモータ・ギアヘッド)に関する専門知識を解説しています。医療機器・産業用工具・光学機器など幅広い分野でのモータ選定にお役立てください。
製品開発エンジニア・設計担当者向けに、モータ選定の技術的ポイントを詳しく解説。「どのモータを選べばよいかわからない」「コアレスとブラシレスの違いを知りたい」といった疑問にお答えします。
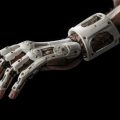
筋電義手は、筋肉の収縮によって生じる筋電信号を読み取り、モータを駆動して指やハンドを動かす装置です。身体に装着して使用するため、モータには必要な把持力だけでなく、小型・軽量性、応答性、省電力、低発熱、静粛性など幅広い性能が求められます。 一…
ロボットハンドでは、対象物をつかむ・離すだけでなく、指の開閉や関節の曲げ伸ばし、把持力の細かな調整まで求められます。電動式の場合、モータのサイズやトルク、応答性が適切でなければ、十分な把持力を得られなかったり、動作がぎこちなくなったりする可…
中空モータは、回転軸の中心部に貫通穴を設けたモータです。中空部にケーブルや配管、シャフトなどを通せるため、限られたスペースでの配線・配管の取り回しを改善し、装置の小型化や設計自由度の向上につなげられます。 選定時には中空径だけでなく、必要な…
ブラシレスモータには、ロータの配置によってインナーロータ型とアウターロータ型があります。構造の違いは、トルクや応答性、回転の安定性、放熱性などに関係するため、用途に合わない形式を選ぶと、求める性能を十分に発揮できない場合があります。 モータ…
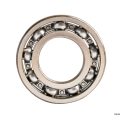
モータや産業機械などに使われるベアリングは、回転する軸を支えながら摩擦を抑え、滑らかな動きを保つ重要な部品です。ベアリングの種類や選び方が適切でないと、振動や発熱、摩耗が生じ、機械の性能低下や寿命短縮につながるおそれがあります。 ベアリング…
製造業では、人手不足や熟練者の減少を背景に、省人化・自動化への対応が求められています。なかでも注目されているのが、人と同じ作業空間で働くことを想定した「協働ロボット」です。 安全面に配慮しながら既存工程へ導入しやすく、多品種少量生産への対応…
医療機器の小型化と高精度化が進むなか、駆動源となるモータの果たす役割は年々大きくなっています。歯科治療機・内視鏡・電子ピペット・手術支援ロボットなど、医療現場で使われる多くの装置にモータが組み込まれ、装置の機能や性能を支える基幹部品として活…
インバータは、家電製品から産業機器まで幅広い分野で使われている電力変換装置です。エアコンや冷蔵庫の省エネ運転、工場でのモータ回転数制御、エレベータの滑らかな加減速など、生活と産業の現場を支える基幹技術として知られています。一方で、装置内部の…
モータが回転している間、出力されるトルクは完全には一定になりません。瞬間的なトルクはわずかな増減を周期的に繰り返し、回転力の変動として現れます。周期的なトルク変動が「トルクリップル」です。トルクリップルが大きい状態では、振動や騒音、位置決め…
モータの極数(ポール数)は、モータ内部に形成される磁極の数を示す基本仕様で、回転数やトルク特性を左右するパラメータです。マイクロモータの設計や調達の現場では、2極と4極のどちらを選ぶべきか、極数の増加が特性へ与える影響について疑問が生じます…