Dieser Artikel wurde durch die Übersetzung eines japanischen Artikels erstellt.
Ein Servomotor ist ein Motor, der Position, Geschwindigkeit und Winkel mit hoher Präzision steuern kann. Er wird nicht nur in Industrierobotern und Werkzeugmaschinen, sondern auch im Hobbybereich wie bei ferngesteuerten Modellen und Robotikprojekten eingesetzt.
Andererseits fragen sich viele, worin sich Servomotoren von herkömmlichen Motoren unterscheiden, warum sie so präzise arbeiten und wie man das passende Produkt für den jeweiligen Einsatz auswählt. Um Servomotoren richtig einzusetzen, ist es wichtig, die grundlegende Funktionsweise und die Merkmale zu verstehen sowie die für die Anwendung erforderliche Leistung zu erkennen.
In diesem Artikel werden die Funktionsweise, die Merkmale, die wichtigsten Anwendungsbereiche und die Auswahlkriterien für Servomotoren verständlich erläutert.
| Unter der Aufsicht der Vertriebsgruppe für elektronische Bauteile der C.I. TAKIRON Corporation Dieser Artikel wurde auf der Grundlage der hochentwickelten technischen Kompetenz und des Fachwissens erstellt, die wir seit unserer Gründung im Jahr 1919 als führendes Unternehmen in der Kunststoffverarbeitung erworben haben.Unsere Abteilung analysiert kontinuierlich die Markttrends und neuesten Technologien im Bereich ultrakompakter, hochpräziser Mikromotoren und konzentriert sich darauf, Konstrukteuren und Entwicklern Informationen mit hohem Mehrwert zur Verfügung zu stellen. Als Expertenteam mit fundierten Kenntnissen der Produkteigenschaften unterstützen wir Sie durch die Bereitstellung präziser und praxisorientierter Inhalte bei der Lösung Ihrer Herausforderungen und bei technologischen Innovationen. |
Was ist ein Servomotor?
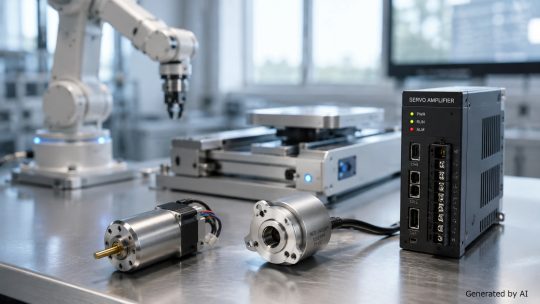
Ein Servomotor ist ein Motor, der in Kombination mit Komponenten wie Encoder und Servoverstärker Position, Geschwindigkeit und andere Parameter mit hoher Präzision steuern kann. Während herkömmliche Motoren hauptsächlich durch Rotation Antriebskraft erzeugen, zeichnen sich Servomotoren dadurch aus, dass sie entsprechend den Vorgaben präzise arbeiten.
Ein wesentliches Merkmal ist, dass sie nicht als Einzelmotor, sondern als „Servosystem“ zusammen mit Encoder und Servoverstärker verwendet werden. Im Folgenden werden die Grundlagen von Servomotoren, der Aufbau eines Servosystems und die Unterschiede zu herkömmlichen Motoren erläutert.
Überblick über Servomotoren
Servomotoren sind für Geräte geeignet, bei denen eine präzise Bewegung erforderlich ist, da sie die Drehposition und Geschwindigkeit entsprechend den Vorgaben fein einstellen können. Die Hauptsteuerungsarten sind Positionsregelung, Geschwindigkeitsregelung und Drehmomentregelung.
Bei der Positionsregelung wird beispielsweise „präzise bis zur Zielposition bewegt und gestoppt“, bei der Geschwindigkeitsregelung „die eingestellte Drehzahl gehalten“ und bei der Drehmomentregelung „die erforderliche Kraft (Drehmoment) entsprechend der Last konstant geregelt“. Da die Steuerungsmethode je nach Anwendung gewählt werden kann, werden Servomotoren in einer Vielzahl von Bereichen wie Industrierobotern, Werkzeugmaschinen und Fördersystemen eingesetzt.
Was ist ein Servosystem?
Ein Servosystem ist ein Mechanismus, der den Zustand des Motors überwacht und so steuert, dass er entsprechend den Vorgaben präzise arbeitet. Es besteht hauptsächlich aus einem Controller, der die Befehle gibt, einem Servoverstärker, der die Bewegungen regelt, einem Servomotor, der angetrieben wird, und einem Encoder, der Position und Geschwindigkeit erfasst.
Durch die Zusammenarbeit dieser Geräte kann eine hochpräzise und stabile Steuerung erreicht werden, indem die Motorbewegung kontinuierlich angepasst wird. Die konkrete Steuerungsweise wird im nächsten Kapitel ausführlich erläutert.
Unterschiede zu herkömmlichen Motoren
Die Hauptunterschiede zwischen Servomotoren und herkömmlichen Motoren liegen im Zweck, in der Steuerungsmethode und im Systemaufbau.
| Vergleichspunkt | Herkömmlicher Motor | Servomotor |
| Hauptzweck | Erzeugung von Antriebskraft durch Rotation | Präzise Steuerung von Position, Geschwindigkeit und Winkel |
| Steuerungsmethode | Betrieb hauptsächlich in konstanter Richtung und Geschwindigkeit | Anpassung der Bewegung entsprechend den Vorgabewerten |
| Aufbau | Wird oft als Einzelmotor verwendet | Kombination mit Encoder und Servoverstärker |
| Geeignete Anwendungen | Allgemeine Industrie, Haushaltsgeräte wie Lüfter und Pumpen | Industrieroboter, Werkzeugmaschinen, Fördersysteme |
| Merkmale | Relativ einfacher Aufbau | Hohe Präzision, aber komplexer Aufbau |
Herkömmliche Motoren eignen sich für Anwendungen, bei denen durch kontinuierliche Rotation Antriebskraft erzeugt wird. Servomotoren zeichnen sich dadurch aus, dass sie mit einem Encoder Position und Geschwindigkeit erfassen und die Abweichung vom Sollwert korrigieren können.
Während sie eine präzise Positionierung und Geschwindigkeitsregelung ermöglichen, ist der Systemaufbau komplexer. Es ist wichtig, den Motor entsprechend der geforderten Präzision und den Kosten für die jeweilige Anwendung auszuwählen.
Funktionsweise des Servomotors

Servomotoren können hochpräzise Bewegungen ausführen, weil sie die tatsächliche Bewegung erfassen und kontinuierlich die Abweichung vom Sollwert korrigieren. Durch die Zusammenarbeit von Encoder, der den Zustand des Motors erfasst, und Servoverstärker, der die Bewegung regelt, wird die angestrebte Position oder Geschwindigkeit erreicht.
Im Folgenden werden das Prinzip der Rückkopplungsregelung und die Rollen von Encoder und Servoverstärker erläutert.
Prinzip der Rückkopplungsregelung zur Steuerung von Position und Geschwindigkeit
Die Rückkopplungsregelung ist eine Steuerungsmethode, bei der der Sollwert mit der tatsächlichen Bewegung verglichen und die Ausgabe so angepasst wird, dass die Differenz möglichst klein wird. Beim Servomotor sendet der Encoder die aktuelle Position und Geschwindigkeit an den Servoverstärker, der die Differenz zum Sollwert überprüft.
Wenn eine Abweichung besteht, passt der Servoverstärker den an den Motor gelieferten Strom an, um die angestrebte Position oder Geschwindigkeit zu erreichen. Da die Korrektur kontinuierlich während der Bewegung erfolgt, ist eine hochpräzise und stabile Steuerung möglich.
Rolle des Encoders
Der Encoder ist ein Sensor, der die Drehposition, Geschwindigkeit und Drehrichtung des Servomotors erfasst. Er wandelt die Information, an welcher Position sich der Motor befindet und wie schnell er sich bewegt, in elektrische Signale um und überträgt sie an den Servoverstärker.
Im Servosystem übernimmt der Encoder die Rolle des „Auges“. Je feiner die Bewegungen erfasst werden können, desto genauer kann der Servoverstärker die Differenz zum Sollwert erkennen und entsprechend korrigieren.
Die Erfassungsgenauigkeit des Encoders ist ein entscheidender Faktor für die Präzision der Positionierung und Geschwindigkeitsregelung des gesamten Servosystems.
Rolle des Servoverstärkers
Der Servoverstärker ist ein Gerät, das auf Grundlage der Befehle des Controllers und der Informationen des Encoders die dem Servomotor zugeführte elektrische Leistung anpasst. Im Servosystem übernimmt er die Aufgabe, die Ausgabe entsprechend der Differenz zwischen Sollwert und tatsächlicher Bewegung zu regeln.
Wenn eine Differenz zwischen Sollwert und tatsächlicher Bewegung besteht, liefert der Servoverstärker den erforderlichen Strom an den Motor und korrigiert Position und Geschwindigkeit. Da auch Beschleunigungs- und Verzögerungsbewegungen angepasst werden können, wird eine sanfte und stabile Steuerung ohne Ruckeln bei plötzlichen Bewegungen ermöglicht.
Merkmale und Vorteile von Servomotoren
Die Stärken von Servomotoren liegen nicht nur in der präzisen Steuerung von Position und Geschwindigkeit. Sie reagieren schnell auf Befehle und behalten auch bei Laständerungen eine stabile Bewegung bei, weshalb sie sich auch für Geräte eignen, die wiederholte Bewegungen ausführen.
Im Folgenden werden die wichtigsten Merkmale und Vorteile von Servomotoren aus vier Perspektiven erläutert.
Hochpräzise Positionierung
Ein herausragendes Merkmal von Servomotoren ist die Fähigkeit, präzise an eine festgelegte Position zu fahren und dort zu stoppen. Da der Encoder die aktuelle Position erfasst und die Differenz zur Sollposition kontinuierlich korrigiert, können selbst kleinste Positionsabweichungen minimiert werden.
Eine hohe Positioniergenauigkeit ist unverzichtbar für Bestückungsautomaten, die elektronische Bauteile an vorgegebene Stellen platzieren, oder für Werkzeugmaschinen, die feine Bearbeitungen durchführen. Je nach Modell variiert die Genauigkeit, aber je feiner die Positionsanpassung erforderlich ist, desto mehr kommen die Stärken des Servomotors zur Geltung.
Schnelle und stabile Steuerung
Servomotoren reagieren schnell auf Befehle und können auch bei Hochgeschwindigkeitsbetrieb eine stabile Bewegung aufrechterhalten. Sie können aus dem Stillstand schnell beschleunigen und aus dem Hochgeschwindigkeitsbetrieb präzise abbremsen und stoppen.
Während der Beschleunigung und Verzögerung wird die Differenz zum Sollwert überprüft und die Ausgabe angepasst, wodurch ein Überschwingen über die Zielposition hinaus unterdrückt wird. Sie eignen sich für Anwendungen wie Industrieroboter und Fördersysteme, bei denen in kurzer Zeit präzise Bewegungen wiederholt werden müssen.
Widerstandsfähigkeit gegenüber Lastschwankungen
Servomotoren sind Motoren, die auch dann die angestrebte Position und Geschwindigkeit beibehalten können, wenn sich das Gewicht oder der Widerstand des zu bewegenden Objekts ändert. Wenn die Last zunimmt und die Drehzahl sinkt, erkennt der Encoder die Änderung und der Servoverstärker passt die Ausgabe an den Motor an.
Dies ist ein Vorteil in Produktionslinien, in denen sich das Gewicht des Förderguts ändert, oder in Werkzeugmaschinen, bei denen sich der Widerstand während der Bearbeitung ändert. Auch bei Anwendungen mit wechselnden Lastbedingungen kann die Präzision und Produktionsqualität konstant gehalten werden.
Hervorragende Wiederholgenauigkeit
Servomotoren zeichnen sich dadurch aus, dass sie auch bei wiederholten Bewegungen die Abweichungen in Position und Geschwindigkeit gering halten können. Bei jedem Bewegungszyklus wird der aktuelle Zustand erfasst und die Differenz zum Sollwert korrigiert.
In automatischen Montageanlagen müssen beispielsweise Bauteile wiederholt präzise an eine festgelegte Position transportiert werden. Dank der hohen Wiederholgenauigkeit von Servomotoren kann auch bei langem Dauerbetrieb eine stabile Bewegung aufrechterhalten und die Produktqualität vereinheitlicht werden.
Hauptanwendungsbereiche von Servomotoren
Servomotoren werden in einer Vielzahl von Bereichen eingesetzt, in denen eine hochpräzise Positionierung und stabile Geschwindigkeitsregelung erforderlich sind. Besonders gut eignen sie sich für Automatisierungsanlagen, die wiederholte Bewegungen präzise ausführen müssen, und für Präzisionsgeräte, die feine Bewegungen steuern.
Im Folgenden werden typische Anwendungsbereiche von Servomotoren vorgestellt.
Industrieroboter
Servomotoren werden als Antriebsquelle für die Gelenke von Industrierobotern weit verbreitet eingesetzt. Bei Mehrachsrobotern und SCARA-Robotern werden Servomotoren an jeder Achse platziert, um die Position und Geschwindigkeit des Arms präzise zu steuern.
Dank der Möglichkeit zur hochpräzisen Positionierung und schnellen Reaktion eignen sie sich für Arbeiten, bei denen Genauigkeit und Geschwindigkeit gefragt sind, wie Schweißen, Montage und das Aufnehmen von Bauteilen. Auch die Schwankungen bei wiederholten Bewegungen lassen sich leicht unterdrücken, was zur stabilen Produktion und gleichbleibenden Produktqualität beiträgt.
Werkzeugmaschinen
Servomotoren werden in Werkzeugmaschinen wie Bearbeitungszentren und NC-Drehmaschinen eingesetzt, um die Position von Werkzeugen und Werkstücken zu steuern. Durch die präzise Bewegung der X-, Y- und Z-Achse ist eine Bearbeitung entsprechend der entworfenen Form möglich.
Während der Bearbeitung müssen die Bewegungsgeschwindigkeit des Werkzeugs und die Stopp-Position fein eingestellt werden. Servomotoren reagieren schnell auf Befehle und können sanft beschleunigen und abbremsen, was sowohl die Bearbeitungsgenauigkeit als auch die Verkürzung der Bearbeitungszeit unterstützt.
Förder- und Automatisierungsanlagen
Servomotoren werden auch in Automatisierungsanlagen wie Förderbändern und Transportsystemen eingesetzt. Sie eignen sich für Anwendungen, bei denen das Fördergut an einer festgelegten Position präzise gestoppt oder mit konstanter Geschwindigkeit transportiert werden muss.
Ein Vorteil ist, dass sie auch dann die Ausgabe anpassen können, wenn sich das Gewicht oder der Reibungswiderstand des Förderguts ändert. Sie sind nützlich in Bereichen wie Bestückungsanlagen für elektronische Bauteile oder Verpackungslinien für Lebensmittel und Arzneimittel, in denen Fördergenauigkeit und stabiler Betrieb gefordert sind.
Medizin- und Präzisionsgeräte
Servomotoren werden auch in medizinischen Geräten und Präzisionsgeräten eingesetzt, bei denen eine feine Positionsanpassung und sanfte Bewegung erforderlich sind. Beispiele sind Operationsroboter, automatische Analysegeräte und optische Geräte.
In medizinischen Geräten ist es wichtig, plötzliche Bewegungen und Positionsabweichungen zu vermeiden und präzise zu arbeiten. Auch bei Präzisionsgeräten ist eine feine Steuerung unerlässlich, da selbst kleinste Vibrationen die Mess- oder Bearbeitungsgenauigkeit beeinflussen können.
Servomotoren, die hochpräzise und stabile Bewegungen ermöglichen, unterstützen Bereiche, in denen eine präzise Steuerung erforderlich ist.
Servomotoren im Hobbybereich
Servomotoren werden nicht nur im industriellen Bereich, sondern auch im Hobbybereich wie bei ferngesteuerten Modellen, Robotikprojekten und Modellbau eingesetzt. Viele Hobbyprodukte sind klein und leicht und können relativ einfach durch Signale (PWM-Signale) von Mikrocontrollern in Winkel und Bewegung gesteuert werden.
Im Folgenden werden Beispiele für den Einsatz von Servomotoren im Hobbybereich vorgestellt.
Ferngesteuerte Autos und Flugzeuge
Bei ferngesteuerten Autos und Flugzeugen werden Servomotoren eingesetzt, um entsprechend den Anweisungen des Bedieners die Richtung des Fahrzeugs oder Flugzeugs zu ändern. Bei ferngesteuerten Autos werden sie typischerweise für die Lenkung der Vorderräder verwendet, bei Flugzeugen für die beweglichen Teile der Tragflächen und des Leitwerks.
Da der Winkel mit dem Servomotor fein eingestellt werden kann, sind sanfte Richtungswechsel, Steigen und Sinken entsprechend der Bedienung des Senders möglich. Das erforderliche Drehmoment und die Reaktionsgeschwindigkeit variieren je nach Anwendung, daher ist es wichtig, ein Produkt zu wählen, das zur Größe des Fahrzeugs oder Flugzeugs und zur gewünschten Bewegung passt.
Robotikprojekte
Servomotoren werden auch in Robotikprojekten wie zweibeinigen Robotern und Armrobotern eingesetzt. Bei zweibeinigen Robotern werden sie an Hüft-, Knie- und Fußgelenken platziert, um durch die präzise Einstellung der einzelnen Gelenkwinkel eine dem menschlichen Gehen ähnliche Bewegung zu realisieren.
Bei Armrobotern können durch die Kombination mehrerer Servomotoren Bewegungen wie Greifen, Bewegen und Stapeln von Gegenständen ausgeführt werden. Durch die Kopplung mehrerer Gelenke sind auch komplexe Bewegungen möglich, weshalb sie sich auch für Robotik-Kits und das Erlernen von Programmierung eignen.
Modellbau und Elektronikprojekte
Im Modellbau werden Servomotoren für bewegliche Mechanismen wie Flügelbewegungen, das Öffnen und Schließen von Luken oder das Schwenken eingesetzt. Sie eignen sich für Anwendungen, bei denen ein bestimmter Bewegungswinkel (Bewegungsbereich) präzise ausgeführt werden soll, wie etwa bei den Klappen von Modellflugzeugen oder den Türmen von Modellpanzern.
In Elektronikprojekten können sie in Kombination mit Mikrocontrollern für automatische Türen oder Vorrichtungen, die der Sonne folgen, verwendet werden. Hobby-Servomotoren sind relativ einfach zu handhaben und können durch die Vorgabe eines Winkels bewegt werden, weshalb sie auch als Lehrmaterial zum Erlernen von Programmierung und Motorsteuerung eingesetzt werden.
Wichtige Auswahlkriterien für Servomotoren
Die Anforderungen an Servomotoren unterscheiden sich je nach Anwendung. Auch wenn das erforderliche Drehmoment erfüllt ist, kann die Leistung unzureichend sein, wenn Größe, Steuerungsgenauigkeit oder Stromverbrauch nicht passen.
Daher ist es wichtig, das zu verwendende Gerät und den Zweck klar zu definieren und mehrere Bedingungen umfassend zu vergleichen. Im Folgenden werden die wichtigsten Punkte erläutert, die bei der Auswahl eines Servomotors zu beachten sind.
Überprüfung des erforderlichen Drehmoments
Bei der Auswahl eines Servomotors ist es wichtig, das für den Betrieb des Geräts erforderliche Drehmoment zu überprüfen. Wenn das Drehmoment nicht ausreicht, kann der Motor nicht auf die gewünschte Geschwindigkeit beschleunigen, was zu Positionsabweichungen oder Überhitzung führen kann.
Das erforderliche Drehmoment wird unter Berücksichtigung des Gewichts des zu bewegenden Objekts, der Beschleunigungs- und Verzögerungsgeschwindigkeit sowie der Reibung berechnet. Bei unseren Mikromotoren und anderen kleinen Motoren wird das Drehmoment in mN·m (Millinewtonmeter) angegeben.
Ein zu großer Motor führt zu höheren Kosten und einem höheren Stromverbrauch, daher sollte das Drehmoment entsprechend der Anwendung ausgewählt werden.
Überprüfung von Größe und Einbauraum
Die Größe des Servomotors ist ein wichtiger Faktor für die einfache Integration in das Gerät. Auch wenn die erforderliche Leistung erfüllt ist, kann der Motor nicht verwendet werden, wenn er nicht in den vorgesehenen Einbauraum passt.
Bei der Auswahl sollten Gesamtlänge, Breite, Position der Achse usw. überprüft und geprüft werden, ob es zu Kollisionen mit anderen Bauteilen oder Kabeln kommt. Auch die Wärmeableitung am Einbauort (z. B. Wärmeleitung an Metallrahmen in der Umgebung) und der für die Wartung erforderliche Platz müssen berücksichtigt werden.
Bei Geräten, bei denen eine Miniaturisierung erforderlich ist, können Motoren mit einer Form gewählt werden, die sich leicht in den begrenzten Raum einbauen lassen. Es ist wichtig, ein Produkt zu wählen, das ein ausgewogenes Verhältnis zwischen Leistung und Größe aufweist, unter Berücksichtigung des gesamten Geräteaufbaus.
Überprüfung von Steuerungsgenauigkeit und Reaktionsfähigkeit
Bei der Auswahl eines Servomotors sollten die für die Anwendung erforderliche Steuerungsgenauigkeit und Reaktionsfähigkeit überprüft werden. Je nachdem, ob eine präzise Positionierung oder eine schnelle Bewegung erforderlich ist, ändern sich die zu priorisierenden Leistungsmerkmale.
Die Steuerungsgenauigkeit hängt von der Auflösung des Encoders ab, die angibt, wie fein Position und Geschwindigkeit erfasst werden können. Die Reaktionsfähigkeit gibt an, wie schnell der Motor auf Befehle reagiert.
Nicht immer ist eine hohe Leistung besser. Es ist wichtig, die für das Gerät erforderliche Positioniergenauigkeit und Bewegungsgeschwindigkeit klar zu definieren und unnötige Kosten durch übermäßige Leistung zu vermeiden.
Überprüfung von Stromverbrauch und Einsatzumgebung
Bei der Auswahl eines Servomotors müssen auch der Stromverbrauch und die Einsatzumgebung berücksichtigt werden. Bei Anlagen, die lange Zeit in Betrieb sind, beeinflusst der Wirkungsgrad des Motors die Stromkosten und die Wärmeentwicklung des Geräts.
Neben Umgebungstemperatur und Luftfeuchtigkeit sollte auch geprüft werden, ob der Motor für Umgebungen mit Staub, Wasser oder Öl geeignet ist (z. B. Schutzart IP). Bei Dauerbetrieb sind auch die Bedingungen für die Wärmeabfuhr und der Temperaturanstieg zu beachten.
Es ist wichtig, nicht nur nach dem Stromverbrauch zu entscheiden, sondern auch Betriebsdauer, Einbauumgebung und erforderliche Haltbarkeit zu vergleichen, um einen stabilen Betrieb zu gewährleisten.
Zusammenfassung
Servomotoren sind Motoren, die Position, Geschwindigkeit und Winkel mit hoher Präzision steuern können. In Kombination mit Encoder und Servoverstärker kann eine präzise Bewegung entsprechend den Vorgaben realisiert werden.
Bei der Motorauswahl reicht es jedoch nicht aus, sich nur für einen Servomotor zu entscheiden, weil er eine hohe Präzision bietet. Es ist wichtig, das erforderliche Drehmoment, die Größe, die Steuerungsgenauigkeit und die Einsatzumgebung zu überprüfen und ein Produkt auszuwählen, das zur Anwendung passt.
Je nach Anwendung können auch DC-Motoren oder Getriebemotoren besser geeignet sein. Nach Klärung der gewünschten Bewegung und der Einbaubedingungen sollte der optimale Motor ausgewählt werden.
Produktinformationen und Kontakt
Ausführliche Informationen zu den Mikromotoren von C.I. Takiron finden Sie auf der folgenden Website.
- Produktseite: https://cik-ele.com/
- Kernlose Motoren: https://cik-ele.com/products/list/coreless_motor/
- Bürstenloser Motor: https://cik-ele.com/products/list/brushless_motor/
- Getriebemotoren: https://cik-ele.com/products/list/gearhead/
- Encoder: https://cik-ele.com/products/list/encoder/
Sollten Sie bei der Auswahl von Kleinmotoren für Ihre Produktentwicklung auf Schwierigkeiten stoßen, können Sie sich gerne über das Kontaktformular an uns wenden. Unsere technischen Berater werden Ihre Anwendungszwecke und Anforderungen mit Ihnen besprechen und Ihnen die optimale Lösung vorschlagen.
- Kontakt: https://cik-ele.com/contact/