In der Fertigungsindustrie sind vor dem Hintergrund des Arbeitskräftemangels und des Rückgangs an Fachkräften Maßnahmen zur Personalreduzierung und Automatisierung gefragt. Besondere Aufmerksamkeit genießen dabei „kollaborative Roboter“, die dafür ausgelegt sind, im selben Arbeitsbereich wie Menschen zu arbeiten.
Sie lassen sich unter Berücksichtigung der Sicherheit leicht in bestehende Produktionsprozesse integrieren und tragen dazu bei, die Produktion kleiner Stückzahlen vieler verschiedener Produkte zu ermöglichen sowie die Belastung der Mitarbeiter zu verringern. Andererseits gibt es zahlreiche Punkte wie Geschwindigkeit, Tragkraft und Sicherheitsmaßnahmen, die vor der Einführung geprüft werden sollten.
In diesem Artikel werden die Funktionsweise von kollaborativen Robotern, die Unterschiede zu Industrierobotern, ihre Vor- und Nachteile, die wichtigsten Anwendungsbereiche sowie die Auswahlkriterien leicht verständlich erläutert.
| Unter der Aufsicht der Vertriebsgruppe für elektronische Bauteile der C.I. TAKIRON Corporation Dieser Artikel wurde auf der Grundlage der hochentwickelten technischen Kompetenz und des Fachwissens erstellt, die wir seit unserer Gründung im Jahr 1919 als führendes Unternehmen in der Kunststoffverarbeitung erworben haben.Unsere Abteilung analysiert kontinuierlich die Markttrends und neuesten Technologien im Bereich ultrakompakter, hochpräziser Mikromotoren und konzentriert sich darauf, Konstrukteuren und Entwicklern Informationen mit hohem Mehrwert zur Verfügung zu stellen. Als Expertenteam mit fundierten Kenntnissen der Produkteigenschaften unterstützen wir Sie durch die Bereitstellung präziser und praxisorientierter Inhalte bei der Lösung Ihrer Herausforderungen und bei technologischen Innovationen. |
Was sind kollaborative Roboter?
Kollaborative Roboter (Collaborative Robot/Cobot) sind Industrieroboter, die für die Zusammenarbeit mit Menschen im selben Arbeitsbereich konzipiert sind. Bei herkömmlichen Industrierobotern war es aus Sicherheitsgründen üblich, Arbeiter und Roboter durch Zäune oder ähnliche Vorrichtungen voneinander zu trennen.
Kollaborative Roboter sind mit Sicherheitsfunktionen ausgestattet und können unter Durchführung einer angemessenen Risikobewertung in manchen Fällen den Arbeitsraum mit Menschen teilen. Auch in Japan wurden 2013 Sicherheitsstandards präzisiert, die die Zusammenarbeit zwischen Industrierobotern und Menschen ermöglichen, und durch angemessene Risikobewertungen und Sicherheitsmaßnahmen hat sich die Zahl der Fälle erhöht, in denen der Betrieb ohne Absperrungen möglich ist.
Funktionsweise und Merkmale von kollaborativen Robotern
Kollaborative Roboter sind für den Einsatz in der Nähe von Mitarbeitern konzipiert und verfügen über Sicherheitsfunktionen zur Verringerung von Risiken durch Berührung. Zu den typischen Beispielen gehören Funktionen zur Begrenzung der Kraft bei Kontakt mit Menschen, zur Steuerung der Bewegung in Abhängigkeit vom Abstand zu Menschen sowie zum Anhalten, wenn die Sicherheit nicht gewährleistet werden kann.
Allerdings bedeutet dies nicht, dass bei kollaborativen Robotern bedingungslos auf Sicherheitszäune verzichtet werden kann. Es ist erforderlich, die Risiken nicht nur für den Roboter selbst, sondern auch für Werkzeuge, Arbeitsobjekte und die umgebende Ausrüstung zu bewerten und erst nach Überprüfung der Sicherheit die Betriebsweise festzulegen.
Hintergründe für das große Interesse an kollaborativen Robotern
Hintergrund für das große Interesse an kollaborativen Robotern sind der Arbeitskräftemangel und der Rückgang an Fachkräften in der Fertigungsindustrie. Wenn repetitive Aufgaben wie Transport, Montage oder das Anziehen von Schrauben an Roboter übertragen werden, können die Mitarbeiter leichter für Tätigkeiten eingesetzt werden, die Entscheidungsfindung und Anpassungen erfordern.
Dies führt nicht nur zu einer Steigerung der Produktivität, sondern auch zu einer Verringerung der körperlichen Belastung. Darüber hinaus ist in Produktionsumgebungen, in denen sich Produkttypen und Produktionsmengen häufig ändern, die Fähigkeit zur Anpassung an Prozessänderungen von großer Bedeutung. Kollaborative Roboter, die relativ kompakt sind und sich leicht umstellen und neu konfigurieren lassen, gelten als vielversprechendes Automatisierungsmittel für die Produktion kleiner Stückzahlen bei großer Produktvielfalt.
Der Unterschied zwischen kollaborativen Robotern und Industrierobotern
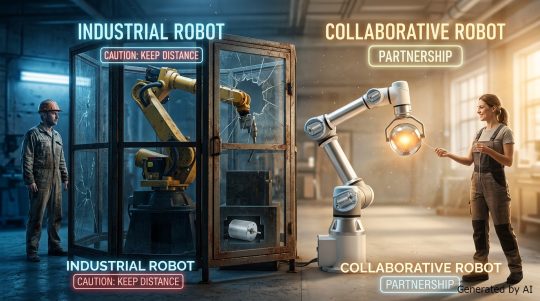
Kollaborationsroboter sind im weiteren Sinne eine Art von Industrierobotern, unterscheiden sich jedoch von herkömmlichen Industrierobotern hinsichtlich Sicherheit, Aufstellungsweise und den Aufgaben, für die sie besonders geeignet sind.
| Vergleichskriterien | Kollaborationsroboter | Herkömmliche Industrieroboter |
| Sicherheitszäune | Kann je nach Ergebnis der Risikobewertung entfallen | Isolierung und Sicherheitsmaßnahmen durch Sicherheitszäune usw. sind üblich |
| Tragkraft | Vorwiegend Modelle mit kleiner bis mittlerer Tragkraft | Breites Spektrum von kleinen bis zu großen Modellen |
| Betriebsgeschwindigkeit | Sicherheitsorientierter Betrieb bei der Zusammenarbeit mit Menschen | Einfache Anpassung an hohe Betriebsgeschwindigkeiten |
| Aufstellfläche | Relativ platzsparend | Benötigt viel Platz, einschließlich Sicherheitszaun |
| Flexibilität | Einfache Anpassung an Prozess- und Layoutänderungen | Wird häufig fest installiert |
| Geeignete Produktionsformen | Produktion vieler verschiedener Artikel in kleinen Stückzahlen, Arbeitsbereiche mit häufigen Prozessänderungen | Massenproduktion, standardisierte Hochgeschwindigkeitsarbeiten |
Kollaborationsroboter verfügen über Sicherheitsfunktionen, die auf die Zusammenarbeit mit Menschen ausgelegt sind. Sofern die Sicherheit durch eine angemessene Risikobewertung gewährleistet werden kann, ist in manchen Fällen ein Betrieb ohne Sicherheitszäune möglich. Sie zeichnen sich zudem durch ihren geringen Platzbedarf, eine einfache Einführung und eine gute Anpassungsfähigkeit an Prozessänderungen aus.
Herkömmliche Industrieroboter sind in zahlreichen Ausführungen erhältlich, die sich für Hochgeschwindigkeitsanwendungen und den Umgang mit schweren Lasten eignen, und werden in einem breiten Spektrum von Einsatzbereichen, darunter auch in Massenproduktionslinien, eingesetzt. Da kollaborative Roboter und herkömmliche Industrieroboter unterschiedliche Stärken aufweisen, ist es wichtig, die Auswahl unter Berücksichtigung der Arbeitsinhalte, der erforderlichen Geschwindigkeit, der Traglast und der Aufstellungsumgebung zu treffen.
Vorteile der Einführung von kollaborativen Robotern
Durch den Einsatz von kollaborativen Robotern lassen sich repetitive Arbeiten und körperlich anstrengende Tätigkeiten, die bisher von Menschen ausgeführt wurden, leichter automatisieren. Da sie durch Platzersparnis einfach zu installieren sind und sich leicht an Prozessänderungen anpassen lassen, sind sie eine wirksame Lösung für den Arbeitskräftemangel und die Produktion kleiner Stückzahlen in großer Vielfalt.
Im Folgenden werden die drei wichtigsten Vorteile der Einführung von kollaborativen Robotern vorgestellt.
Personaleinsparungen und Produktivitätssteigerung
Indem repetitive Aufgaben wie Transport, Montage und Schraubenziehen den kollaborativen Robotern überlassen werden, lassen sich die Produktionsprozesse auch mit begrenztem Personal leichter aufrechterhalten. Die Mitarbeiter können so leichter für Aufgaben eingesetzt werden, die Entscheidungsfindung und Anpassungen erfordern, was wiederum zu Personaleinsparungen und einer Steigerung der Produktivität führt.
Die Mitarbeiter können sich auf Aufgaben konzentrieren, bei denen menschliche Erfahrung und Wissen zum Tragen kommen, wie z. B. Entscheidungsfindung, Anpassungen und Qualitätskontrolle. Durch den Einsatz von kollaborativen Robotern in Prozessen mit Personalmangel lässt sich zudem die Personalverteilung am gesamten Arbeitsplatz neu ausrichten.
Durch eine angemessene Aufgabenteilung zwischen Mensch und Roboter lässt sich eine Steigerung der Produktivität anstreben, während die begrenzten personellen Ressourcen effektiv genutzt werden.
Platzsparend und flexibel einsetzbar
Kollaborationsroboter lassen sich platzsparend und einfach einführen und passen sich flexibel an Prozessänderungen an. Sofern die Sicherheit durch eine angemessene Risikobewertung gewährleistet ist, können sie in manchen Fällen ohne Sicherheitszäune betrieben werden, was ihre einfache Integration in bestehende Produktionslinien ermöglicht.
Da es viele relativ kompakte Modelle gibt, eignen sie sich auch für die Aufstellung auf begrenztem Raum, beispielsweise in der Nähe von Arbeitstischen. Je nach Modell und Anlagenkonfiguration ist es zudem möglich, sie mithilfe von Transportwagen zu anderen Arbeitsschritten zu verlegen.
Selbst an Standorten, an denen sich die produzierten Artikel oder das Produktionsvolumen häufig ändern, lässt sich die Automatisierung leicht an die jeweilige Situation anpassen.
Entlastung der Mitarbeiter
Kollaborative Roboter können auch als Mittel zur Verringerung der körperlichen Belastung der Mitarbeiter eingesetzt werden. Wenn man ihnen den Transport schwerer Teile oder lang andauernde, sich wiederholende Arbeiten überlässt, lässt sich nicht nur die Belastung für Rücken und Arme verringern, sondern auch die Ermüdung durch monotone Tätigkeiten eindämmen.
Die Mitarbeiter können ihre Zeit dann für Aufgaben nutzen, die einen hohen Mehrwert bieten, wie beispielsweise Prüfungen, Entscheidungsfindungen und Prozessverbesserungen. Die Reduzierung körperlich anstrengender Arbeitsschritte trägt zudem dazu bei, ein Arbeitsumfeld zu schaffen, in dem alle Mitarbeiter unabhängig von Alter und körperlicher Verfassung gut arbeiten können.
Die Verbesserung der Arbeitsumgebung durch den Einsatz von kollaborativen Robotern trägt dazu bei, ein Arbeitsumfeld zu schaffen, in dem Mitarbeiter gerne und langfristig tätig bleiben.
Nachteile von kollaborativen Robotern und zu beachtende Punkte bei der Einführung
Kollaborative Roboter bieten zwar zahlreiche Vorteile, sind jedoch nicht für alle Arbeitsprozesse geeignet. Da sie für die Zusammenarbeit mit Menschen konzipiert sind, ergeben sich je nach Einsatzbedingungen Einschränkungen hinsichtlich Geschwindigkeit und Kraft; zudem sind Sicherheitsmaßnahmen und Risikobewertungen unerlässlich.
Um Unstimmigkeiten nach der Einführung zu vermeiden, ist es wichtig, sich im Vorfeld über die Nachteile und zu beachtenden Punkte im Klaren zu sein.
Einschränkungen bei Geschwindigkeit und Tragkraft
Da kollaborative Roboter für den Einsatz im selben Raum wie Menschen konzipiert sind, ergeben sich je nach Betriebsbedingungen Einschränkungen hinsichtlich Geschwindigkeit und Kraft. Zudem gibt es je nach Modell Grenzen bei der Traglast. Um Gefahren durch Kontakt mit Menschen zu minimieren, müssen sie mit einer Geschwindigkeit und Kraft betrieben werden, die den Sicherheitsanforderungen entsprechen.
Zwar gibt es in den letzten Jahren immer mehr Modelle mit hoher Tragkraft, doch bei Prozessen, die den Transport schwerer Lasten oder hohe Bewegungsgeschwindigkeiten erfordern, kann es vorkommen, dass die geforderte Produktionskapazität nicht erreicht wird. Bei Massenproduktionslinien und Prozessen, bei denen schwere Lasten gehandhabt werden, ist es wichtig, auch herkömmliche Industrieroboter in den Vergleich einzubeziehen und die für den jeweiligen Einsatzzweck geeignete Anlage auszuwählen.
Sicherheitsmaßnahmen und Risikobewertung sind erforderlich
Bei der Einführung von kollaborativen Robotern muss nicht nur die Sicherheit des Roboters selbst, sondern auch die der gesamten Arbeitsumgebung überprüft werden. Im Rahmen der Risikobewertung werden Gefahren wie Kollisionen oder Einklemmungen ermittelt, wobei auch Werkzeuge wie Greifer, die zu bearbeitenden Objekte sowie die umgebenden Anlagen berücksichtigt werden.
Sofern die Sicherheit gewährleistet ist, kann in manchen Fällen auf Sicherheitszäune verzichtet werden; dies gilt jedoch nicht grundsätzlich für alle kollaborativen Roboter. Da sich die Risiken ändern können, wenn die Anordnung von Werkzeugen, Arbeitsobjekten oder Anlagen geändert wird, ist es wichtig, die Sicherheit bei Bedarf erneut zu bewerten.
Nicht alle Arbeitsschritte lassen sich automatisieren
Auch durch den Einsatz von kollaborativen Robotern lassen sich nicht alle Arbeitsschritte in der Fertigung automatisieren. Aufgaben, die komplexe Entscheidungen erfordern, die auf menschlichen Sinnen und Erfahrungen beruhen, können von einem Roboter allein unter Umständen nur schwer bewältigt werden.
Zudem erfordert beispielsweise die Montage präziser Bauteile nicht nur eine hohe Genauigkeit bei der Positionierung, sondern unter Umständen auch Korrekturen mittels Kameras oder Sensoren, um Positionsabweichungen des Werkstücks auszugleichen. Um den Nutzen der Einführung zu maximieren, ist es wichtig, die Auswahl zunächst auf einfache, sich wiederholende Arbeiten und Transportvorgänge einzugrenzen und unter Berücksichtigung von Geschwindigkeit, Tragkraft und Komplexität der Arbeit die für die Automatisierung geeigneten Prozesse zu ermitteln.
Hauptanwendungsbereiche und Einsatzbeispiele für kollaborative Roboter
Kollaborationsroboter werden vor allem in Prozessen eingesetzt, bei denen sich bestimmte Bewegungsabläufe wiederholen, wie beispielsweise bei der Montage, beim Transport, bei der Prüfung und beim Verpacken. Da sie den Arbeitsraum problemlos mit Menschen teilen können, lassen sie sich leicht in bestehende Produktionslinien integrieren und ermöglichen es, die Automatisierung schrittweise, beginnend mit einzelnen Prozessabschnitten, voranzutreiben.
Im Folgenden sind typische Einsatzbereiche und Anwendungsbeispiele zusammengefasst.
| Anwendungsbereich | Wichtige Anwendungsbeispiele | Geeignete Branchen |
| Montage und Verschraubung | Montage von Bauteilen, Verschrauben, Einsetzen von Bauteilen | Automobilteile, Elektronikbauteile, Medizingeräte |
| Transport und Kommissionierung | Transport von Werkstücken, Teilezuführung, Entnahme und Sortierung von Waren | Fertigungsindustrie, Logistik, E-Commerce, Lager |
| Prüfung und Messung | Sichtprüfung, Maßmessung, Etikettenprüfung | Fertigungsindustrie, Lebensmittelindustrie, Medizingeräte |
| Verpackung und Palettierung | Verpacken, Stapeln, Palettieren | Lebensmittel, Getränke, Chemie, Logistik |
Die Einsatzbereiche beschränken sich nicht nur auf die Fertigungsindustrie wie die Automobil- oder Elektronikindustrie. In Lebensmittelbetrieben werden sie zum Verpacken und Palettieren eingesetzt, in Logistiklagern zur Kommissionierung und Sortierung von Waren. In Kombination mit Kameras und Sensoren ist es zudem möglich, die Position und Form von Objekten während der Arbeit zu überprüfen.
Mit der Weiterentwicklung der zugehörigen Technologien erweitert sich das Spektrum der Prozesse und Branchen, in denen kollaborative Roboter eingesetzt werden können.
Markttrends und Zukunftsaussichten für kollaborative Roboter
Vor dem Hintergrund des Arbeitskräftemangels in der Fertigungsindustrie und des Bedarfs an Automatisierung wird für den Markt für kollaborative Roboter auch in Zukunft ein Wachstum erwartet. Es gibt Prognosen, wonach der weltweite Markt von etwa 1,9 Milliarden US-Dollar im Jahr 2025 auf etwa 5,7 Milliarden US-Dollar im Jahr 2031 anwachsen wird, wodurch sich die Einsatzmöglichkeiten weiter ausweiten.
Die Marktentwicklung wird durch die Fortschritte in den Bereichen KI, Bildverarbeitung, Sensorik und Steuerungstechnik vorangetrieben. Dank der Weiterentwicklung von Technologien, die es ermöglichen, die Position und Form von Objekten per Kamera zu erkennen und die Kraftanwendung anzupassen, können kollaborative Roboter nun auch in komplexeren Prozessen als bisher eingesetzt werden.
Die Anwendungsbereiche beschränken sich nicht mehr nur auf die Fertigung, sondern erstrecken sich zunehmend auch auf die Kommissionierung in Logistiklagern sowie den Transport und die Verpackung in Lebensmittelbetrieben. Angesichts des technologischen Fortschritts und des steigenden Automatisierungsbedarfs ist davon auszugehen, dass die Rolle der kollaborativen Roboter weiter zunehmen wird.
Quelle: Mordor Intelligence „Marktgröße, Marktanteile und Prognosen für kollaborative Roboter, 2031“
Wichtige Aspekte bei der Auswahl von kollaborativen Robotern
Kollaborative Roboter unterscheiden sich je nach Modell hinsichtlich Tragkraft, Bewegungsbereich, Geschwindigkeit, Präzision und Sicherheitsfunktionen. Daher ist es wichtig, nicht nur die technischen Daten zu vergleichen, sondern zunächst die zu automatisierenden Prozesse und Arbeitsbedingungen zu analysieren und die erforderlichen Leistungsmerkmale daraus abzuleiten, um die richtige Wahl zu treffen.
Im Folgenden werden die wichtigsten Punkte erläutert, die bei der Auswahl eines kollaborativen Roboters zu beachten sind.
Traglast und Bewegungsbereich
Bei der Auswahl eines kollaborativen Roboters ist es wichtig, nicht nur die Traglast des zu transportierenden Werkstücks, sondern auch das Gewicht der an der Roboterhand angebrachten Greifer oder Werkzeuge zu berücksichtigen. Ist die Traglast zu knapp bemessen, besteht die Gefahr, dass die vorgesehenen Bewegungen und die erwartete Leistung nicht gewährleistet werden können.
Zudem ist es unerlässlich, die Reichweite (den Bereich, den der Arm abdeckt) zu überprüfen, um sicherzustellen, dass der Arm die erforderlichen Arbeitspositionen problemlos erreichen kann. Berücksichtigen Sie dabei auch mögliche Kollisionen mit dem Aufstellungsort und umgebenden Anlagen und prüfen Sie den Bewegungsbereich unter Berücksichtigung der tatsächlichen Arbeitshaltung.
An Arbeitsplätzen, an denen Staub, Wasser oder Öl anfallen, ist die Eignung für die Aufstellungsumgebung – beispielsweise hinsichtlich Staub- und Wasserschutz – ebenfalls ein Auswahlkriterium.
Geschwindigkeit und Genauigkeit bei der Positionierung
Geschwindigkeit und Positionierung müssen entsprechend der gewünschten Produktionskapazität und Arbeitsqualität ausgewählt werden. Bei der Beurteilung der Geschwindigkeit ist es hilfreich, die „Taktzeit“ – also die Zeit, die für die Bearbeitung eines einzelnen Produkts benötigt wird – als Maßstab heranzuziehen.
Bei der Montage von Bauteilen oder dem Anziehen von Schrauben ist es hingegen wichtig, die „Wiederholgenauigkeit“ zu prüfen, die angibt, wie genau die Maschine an dieselbe Position zurückkehren kann. Die Wahl eines Modells mit übermäßig hoher Leistung kann zu höheren Anschaffungskosten führen.
Da eine hohe Leistung nicht unbedingt von Vorteil ist, ist es wichtig, das Modell erst nach einer genauen Einschätzung der für die jeweiligen Arbeitsabläufe erforderlichen Geschwindigkeit und Genauigkeit auszuwählen.
Sicherheit, Bedienbarkeit und Wartungsfreundlichkeit
Bei der Auswahl eines kollaborativen Roboters ist es wichtig, nicht nur die Sicherheitsfunktionen, sondern auch die Bedienbarkeit und die Wartungsfreundlichkeit nach der Einführung zu berücksichtigen. Man sollte Funktionen wie die Begrenzung der Kraft bei Kollisionen, die Steuerung der Bewegung in Abhängigkeit vom Abstand zu Personen sowie die Funktion zum Anhalten bei Bedarf prüfen und ein Modell auswählen, das der Arbeitsumgebung und den Ergebnissen der Risikobewertung entspricht.
An Arbeitsplätzen mit häufigen Prozessänderungen sind zudem die Einfachheit des Teach-Vorgangs (das Einlernen von Bewegungen durch den Roboter) und die Leichtigkeit bei der Änderung von Einstellungen wichtige Faktoren. Um Produktionsausfälle aufgrund von Störungen oder Defekten zu minimieren, ist es außerdem ratsam, sich über Wartungsdienste, die Verfügbarkeit von Ersatzteilen und das Support-System des Herstellers zu informieren.
Motoren als Leistungsgrundlage für kollaborative Roboter
Liste der kernlosen Motoren anzeigen
Die Motoren, die die Gelenke antreiben, spielen eine wichtige Rolle dabei, dass der kollaborative Roboter seinen Arm reibungslos bewegt und an der gewünschten Position anhält. Die Bewegungsleistung des Roboters wird jedoch nicht allein durch den Motor bestimmt, sondern hängt von der Kombination mit Getriebeköpfen, Encodern und dem Steuerungssystem ab.
Im Folgenden werden wir uns mit der Rolle der Motoren in kollaborativen Robotern und den wichtigsten Leistungsmerkmalen befassen, auf die bei der Motorauswahl geachtet werden muss.
Die Rolle des Motors in kollaborativen Robotern
Motoren sind wichtige Antriebsquellen für die Bewegung der einzelnen Gelenke eines kollaborativen Roboters. Für Bewegungen wie das Anheben, Drehen und Anhalten des Arms an der gewünschten Position ist eine angemessene Steuerung der Drehzahl und des Drehmoments durch den Motor unerlässlich.
Im tatsächlichen Betrieb arbeiten neben dem Motor auch Getriebe, die die Drehzahl anpassen und das Drehmoment erhöhen, Encoder, die die Drehposition erfassen, sowie Steuerungssysteme, die die Bewegungen vorgeben, zusammen. Die reibungslosen und präzisen Bewegungen eines kollaborativen Roboters werden durch die geeignete Kombination mehrerer Komponenten, in deren Mittelpunkt der Motor steht, realisiert.
Anforderungen an die Leistung von Motoren für kollaborative Roboter
Motoren für kollaborative Roboter müssen kompakt und leicht sein und gleichzeitig eine Leistung bieten, die reibungslose und präzise Bewegungen ermöglicht. Im Folgenden sind die wichtigsten Leistungsmerkmale und die Gründe für deren Notwendigkeit zusammengefasst.
| Erforderliche Leistungsmerkmale | Hauptgründe |
| kompakt und leicht | Reduzierung des Gewichts an den Gelenkstellen, um die Auswirkungen auf die Tragkraft des Arms und die Bewegungsleistung zu minimieren |
| Größenangepasstes Drehmoment | Sicherstellung der für die jeweilige Anwendung erforderlichen Antriebskraft auch bei begrenztem Platzangebot |
| Hohe Reaktionsfähigkeit und Steuerbarkeit | Reagiert schnell auf Befehle und steuert Position und Geschwindigkeit präzise |
| Geringe Geräusch- und Vibrationsentwicklung | Einfacher Einsatz in der Nähe von Personen und reibungsloser Betrieb |
| hoher Wirkungsgrad | Geringer Stromverbrauch und geringe Wärmeentwicklung sorgen für einen stabilen Betrieb |
| Hohe Zuverlässigkeit | Garantiert einen langfristig stabilen Betrieb auch in Umgebungen mit wiederholten Betriebszyklen |
Die zu berücksichtigenden Leistungsmerkmale variieren je nach Traglast, Betriebsgeschwindigkeit, Einbauraum und Nutzungshäufigkeit. Es ist wichtig, je nach Anwendungszweck zu entscheiden, ob Kompaktheit und leichtes Gewicht Vorrang haben oder ob Drehmoment und Ansprechverhalten im Vordergrund stehen, und eine Motorauswahl durchzuführen, die den Anforderungen entspricht.
Zusammenfassung
Kollaborative Roboter können dazu beitragen, den Arbeitskräftemangel zu beheben, die Produktivität zu steigern und die Belastung der Mitarbeiter zu reduzieren. Ihre volle Wirkung entfalten sie jedoch nur, wenn das falsche Modell für den jeweiligen Anwendungsfall ausgewählt wird. Bei der Einführung eines Roboters ist es daher wichtig, neben Tragfähigkeit, Reichweite, Sicherheit und Bedienkomfort auch die Leistungsfähigkeit der Gelenkmotoren zu berücksichtigen.
C.I. Takiron Corporation führt kernlose Gleichstrommotoren und bürstenlose Motoren, die sich für Anwendungen eignen, bei denen kompaktes Design, leichtes Gewicht und hohe Ansprechgeschwindigkeit gefragt sind. Wenn Sie Hilfe bei der Motorauswahl oder Entwicklung von Motoren für kollaborative Roboter benötigen, wenden Sie sich gerne an uns.
Produktinformationen und Kontakt
Ausführliche Informationen zu den Mikromotoren von C.I. Takiron finden Sie auf der folgenden Website.
Sollten Sie bei der Auswahl von Kleinmotoren für Ihre Produktentwicklung auf Schwierigkeiten stoßen, können Sie sich gerne über das Kontaktformular an uns wenden. Unsere technischen Berater werden Ihre Anwendungszwecke und Anforderungen mit Ihnen besprechen und Ihnen die optimale Lösung vorschlagen.
- Kontakt: https://cik-ele.com/contact/