ブラシレスモータの制御方式を選ぶ際、「センサーレス制御とエンコーダ付きモータのどちらが適しているのか」と迷う設計担当者もいるのではないでしょうか。センサーレス制御は、位置センサーを省略できるため、小型化や低コスト化に適しています。
ただし、低速運転や起動時には位置推定が難しくなる場合があります。エンコーダ付きモータは高精度な位置・速度制御に向いていますが、部品点数やコストが増えやすい点に注意が必要です。
当記事では、両方式の仕組みや違いを比較し、制御精度・起動性能・信頼性・コストなどの観点から、用途に適した制御方式の選び方を解説します。
| 監修:タキロンシーアイ株式会社電子部品営業グループ 1919年の創業以来、プラスチック加工のリーディングカンパニーとして培った高度な技術力と知見に基づき、本記事を監修しています。当部では、超小型・高精度なマイクロモータの市場動向や最新技術を常に分析し、設計者や開発者の皆様へ付加価値の高い情報を提供することに注力しています。製品の特性を熟知した専門チームとして、正確かつ実用的なコンテンツの発信を通じて、お客様の課題解決と技術革新をサポートいたします。 |
ブラシレスモータの制御ではロータ位置の把握が重要
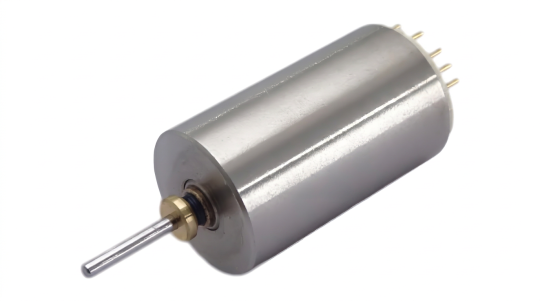
ブラシレスモータを安定して回転させるには、ロータ(回転子)の位置を正確に把握することが重要です。ブラシレスモータは、ブラシや整流子を使用せず、ドライバが電流を流すタイミングを電子的に切り替える仕組みです。
ロータ位置を適切に把握できないと、トルクの低下や始動不良につながるおそれがあります。ロータ位置を把握する方法には、ホールセンサーやエンコーダなどで直接検出する方式と、電圧・電流などの情報から推定するセンサーレス制御があります。
なお、位置センサーには複数の種類があり、センサー付きモータが必ずしもエンコーダ付きとは限りません。制御方式の選定では、位置・速度の精度だけでなく、起動条件やコストとのバランスを考慮することが大切です。
センサーレス制御は電気的な情報からロータ位置を推定する
センサーレス制御は、エンコーダなどの位置センサーを使用せず、モータの電圧や電流などからロータ位置を推定する方式です。部品点数やコストを抑えやすい反面、回転速度や負荷条件によって制御性能に制約が生じる場合があります。
ここでは、センサーレス制御の基本的な仕組みとメリット、注意点を解説します。
逆起電力を利用してロータ位置を推定する
センサーレス制御では、モータの回転によって発生する逆起電力などを利用し、ロータ位置や回転速度を推定します。逆起電力とは、モータの回転に伴って発生し、駆動電圧とは逆向きに作用する電圧のことです。
代表的な方法に、逆起電力のゼロクロス検出があります。通電していない相の電圧を監視し、基準電圧と交差するタイミングからロータ位置を推定する仕組みです。
推定結果をもとに通電する相やタイミングを切り替え、回転を継続します。電圧や電流の情報を計算処理して位置を推定する方式もあり、求める制御性能に応じた選択が可能です。
センサーレス制御は部品点数やコストを抑えやすい
センサーレス制御の大きなメリットは、位置センサーを省略することで、部品点数やハードウェアコストを抑えやすい点です。エンコーダやホールセンサーなどを搭載する必要がなく、位置センサー用の配線やコネクタ、取付部品も削減できます。
実装スペースを小さくできるため、装置の小型化や軽量化にも有利です。また、センサーや配線が減ることで、断線や接触不良などの物理的な故障要因も抑えられます。
特に、ファンやポンプ、ブロワなど、高精度な位置決めを必要としない連続回転用途では、構成を簡素化できるメリットを活かしやすいでしょう。
低速域や起動時には位置推定が難しくなる
逆起電力を利用するセンサーレス制御では、低速運転や起動時にロータ位置の推定が難しくなる点に注意が必要です。逆起電力はモータの回転によって発生するため、停止状態では基本的に検出できません。
そのため、起動時には決められた順序で通電し、ロータを回転させるなどの始動制御が必要です。また、低速域では逆起電力が小さくなり、電気ノイズや負荷変動によって位置推定の精度が低下するおそれがあります。
大きな負荷を抱えた起動や極低速での安定運転、正確な位置決めが必要な用途では、エンコーダ付きモータも含めた検討が重要です。
エンコーダ付きモータは位置や速度を検出して制御する

エンコーダ付きモータは、回転位置や速度を検出し、その情報を制御に利用できる点が特徴です。実際の動作状態を把握しながら制御できるため、精密な位置決めや安定した低速運転が求められる用途に適しています。
ここでは、エンコーダの仕組みとメリット、導入時に考慮したい課題を解説します。
エンコーダで回転位置を検出して速度制御に活用する
エンコーダ付きモータは、モータ軸の回転位置や回転量を検出し、回転速度や方向の把握にも利用できる仕組みです。検出した情報をドライバやコントローラに送り、目標値との差を補正するフィードバック制御に利用します。
エンコーダには、回転量をパルス信号で出力するインクリメンタル型と、絶対位置を検出できるアブソリュート型があります。インクリメンタル型は速度制御や移動量の管理に適しており、アブソリュート型は電源再投入後の位置管理や原点復帰を簡略化したい用途で有力です。
必要な位置精度や原点復帰の要否に応じて、適切な方式を選定することが重要になります。
低速制御や高精度な位置決めに向いている
エンコーダ付きモータは、低速域での安定した運転や高精度な位置決めに適しています。回転速度が低くても位置情報を取得できるため、実際の動作状態に応じた制御が可能です。
例えば、精密搬送装置やロボットでは、目標位置への正確な移動や速度変動の抑制が求められます。エンコーダによるフィードバック制御を利用すれば、負荷変動や加減速に応じた補正を行いやすくなります。
また、位置情報を監視できるため、動作異常の検出にも有効です。医療機器や分析装置など、高い精度と動作の再現性が必要な用途でも有力な選択肢となるでしょう。
部品点数やコストが増えやすい
エンコーダ付きモータは、高精度な制御に適している反面、センサーレス制御と比べて部品点数やコストが増えやすい点に注意が必要です。エンコーダ本体に加え、信号用ケーブルやコネクタ、対応する制御回路などが必要となり、設置スペースや配線作業も増加します。
また、配線の断線や接触不良、電気ノイズによる誤検出なども考慮しなければなりません。必要以上に高い分解能のエンコーダを選ぶと、コスト増や過剰な仕様につながるおそれがあります。
停止精度や速度精度、使用環境、原点復帰の要否を整理し、必要な性能を満たす仕様を選ぶことが大切です。
センサーレス制御とエンコーダ付きモータの違いを比較
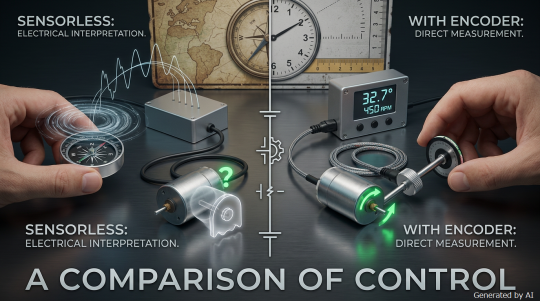
センサーレス制御とエンコーダ付きモータは、制御精度や起動性能、コストなどに違いがあります。どちらが適しているかは、装置の用途や要求性能によって異なるため、それぞれの特徴を把握することが重要です。
以下の表では、両方式の主な違いを整理しました。
| 比較項目 | センサーレス制御 | エンコーダ付きモータ |
| 制御精度 | 使用条件の影響を受けやすい | 高精度な制御に向く |
| 低速・起動性能 | 位置推定に制約がある | 位置情報を利用しやすい |
| 位置決め | 一般的には不向き | 精密な位置決めに向く |
| コスト・部品点数 | 抑えやすい | 増えやすい |
| 小型化・配線 | 小型化しやすく配線も少ない | センサーや信号配線が必要 |
| 主な用途 | ファン・ポンプ・ブロワ | ロボット・医療機器・精密機器 |
※一般的な傾向であり、実際の性能は制御方式や製品仕様によって異なります。
精度や低速性能を重視する場合はエンコーダ付きモータ、コストや構成の簡素化を優先する場合はセンサーレス制御が有力です。なお、信頼性は部品点数による故障リスクと制御の確実性を分けて評価する必要があります。
以下では、両方式の違いを制御性能とコスト・信頼性の観点から詳しく解説します。
高精度な位置決めや低速制御にはエンコーダ付きが有利
高精度な位置決めや安定した低速運転を求める場合は、エンコーダ付きモータが有利です。回転位置を検出し、速度情報も取得できるため、負荷変動に応じた補正や精密な速度制御を行いやすくなります。
逆起電力を利用するセンサーレス制御では、停止時に逆起電力から位置情報を取得できず、低速域でも推定精度が低下しやすい点が課題です。ただし、エンコーダ付きでも、起動時に利用できる位置情報は検出方式によって異なります。
特に、起動時から絶対位置を把握する必要がある場合は、アブソリュート型などの採用を検討し、使用する速度域や起動条件に適した方式を選ぶことが重要です。
コスト・部品点数・故障要因はセンサーレスが有利
コストや部品点数、物理的な故障要因を抑えたい場合は、センサーレス制御が有利です。位置センサーや信号配線、コネクタを省略できるため、構成の簡素化や小型化につながります。
エンコーダ付きモータでは、追加の配線や接続部品が必要となり、断線や接触不良、電気ノイズへの対策など、設計上の確認項目が増えます。ただし、部品点数が少ないからといって、必ずしも信頼性が高いとは限りません。
エンコーダ付きモータには、実際の位置や速度を検出して制御状態を把握できる利点があります。物理的な故障リスクと制御の確実性を分け、用途に応じて評価することが大切です。
用途や要求性能に応じて制御方式を使い分ける
モータの制御方式を選ぶ際は、装置の用途や運転条件を踏まえて判断することが重要です。連続回転を中心とする用途と、高精度な位置決めや低速運転を必要とする用途では、適した方式が異なります。
ここでは、ファン・ポンプ、医療機器・精密機器、低速・高負荷起動の3つに分けて、制御方式の選び方を解説します。
ファンやポンプなど連続回転用途ならセンサーレス制御
ファンやポンプ、ブロワなど、一定速度以上で連続回転する用途には、センサーレス制御が適しています。高精度な位置決めや極低速運転が不要な場合、位置センサーを省略できるメリットを活かしやすいためです。
センサー本体や配線、コネクタを削減できるため、装置の小型化や低コスト化にもつながります。特に、限られたスペースにモータを組み込む装置では、有力な選択肢となるでしょう。
ただし、起動時の負荷が大きい場合や、急な負荷変動が発生する用途では注意が必要です。実際の運転条件を踏まえ、安定して起動・回転できるか確認しましょう。
医療機器や精密機器など高精度用途ならエンコーダ付き
医療機器や精密機器、ロボットなど、高精度な位置決めや動作の再現性が求められる用途には、エンコーダ付きモータが適しています。エンコーダで回転位置や速度を検出し、目標値との差を補正できるため、微細な位置決めや安定した低速運転に有利です。
例えば、分析装置や精密搬送装置では、繰り返し同じ位置に停止させたり、速度変動を抑えたりする必要があります。ただし、医療機器や精密機器であっても、必ずエンコーダが必要とは限りません。
停止精度や速度精度、使用環境などを明確にし、要求性能に合った方式を選定することが重要です。
低速運転や高負荷起動が必要なら起動条件を重視する
低速運転や大きな負荷を抱えた起動が必要な場合は、ロータ位置の検出方法と起動時の制御性能を重視する必要があります。逆起電力を利用するセンサーレス制御では、停止中に逆起電力を検出できないため、決められた順序で通電するなどの始動制御が必要です。
また、低速域では位置推定が不安定になりやすく、負荷条件によっては起動不良につながるおそれがあります。エンコーダ付きモータは、位置情報を制御に利用できるため有力な選択肢です。
ただし、起動性能はエンコーダの種類やドライバの制御方式によっても異なります。必要トルクや起動時間、負荷条件を含めて評価しましょう。
制御方式を選ぶときは要求仕様を先に整理する
センサーレス制御とエンコーダ付きモータのどちらを採用するか決める前に、装置の要求仕様を整理することが重要です。主に確認したい項目は以下のとおりです。
| 確認項目 | 主な確認内容 |
| 制御精度 | 位置決め精度、速度精度、停止精度 |
| 運転条件 | 最低・最高回転数、起動時の負荷、必要トルク |
| 負荷特性 | 負荷変動、加減速時間、負荷慣性モーメント |
| 設置条件 | 使用環境、設置スペース、配線の制約 |
| コスト | モータ・ドライバなどの導入費用 |
連続回転が中心ならセンサーレス制御、高精度な位置決めや低速運転が必要ならエンコーダ付きモータが候補となるでしょう。ただし、モータ単体の性能だけでは判断できません。ドライバや制御方式、負荷条件を含めた評価が必要です。
複数の要求が重なる場合は、メーカーへの技術相談も有効です。必要な性能や使用条件を共有することで、過剰仕様や性能不足を防ぎやすくなります。
まとめ
センサーレス制御は、位置センサーを省略できるため、部品点数やコストを抑えやすく、ファンやポンプなどの連続回転用途に適しています。エンコーダ付きモータは、位置や速度を検出でき、高精度な位置決めや安定した低速運転が求められる用途で有力な選択肢です。
制御方式を選ぶ際は、精度や起動性能、コストだけでなく、部品構成による故障リスクや制御の確実性も考慮する必要があります。装置の要求仕様を整理し、モータやドライバを含めて総合的に判断しましょう。
タキロンシーアイでは、用途や要求性能に応じたモータ選定のご相談を承っています。制御方式やモータ仕様の検討でお困りの際は、お気軽にお問い合わせください。
製品情報・お問い合わせ
タキロンシーアイのマイクロモータ製品については、以下のウェブサイトで詳細をご覧いただけます。
- 製品サイト:https://cik-ele.com/
- コアレスモータ:https://cik-ele.com/products/list/coreless_motor/
- ブラシレスモータ:https://cik-ele.com/products/list/brushless_motor/
- ギアードモータ:https://cik-ele.com/products/list/gearhead/
- エンコーダ:https://cik-ele.com/products/list/encoder/
お客様の製品開発における小型モータ選定でお困りの際は、お問い合わせフォームからお気軽にご相談ください。技術担当者が用途や要件をヒアリングし、最適なソリューションをご提案いたします。
お問い合わせ:https://cik-ele.com/contact/