サーボモータは、位置や速度、角度を高精度に制御できるモータです。産業用ロボットや工作機械をはじめ、ラジコンやロボット工作などのホビー分野でも活用されています。
一方で、「一般的なモータと何が違うのか」「なぜ正確に動かせるのか」「用途に合う製品をどう選べばよいのか」と疑問を持つ方も多いのではないでしょうか。適切に活用するには、基本的な仕組みや特徴を理解し、用途に必要な性能を見極めることが大切です。
当記事では、サーボモータの仕組みや特徴、主な用途、選定時のポイントをわかりやすく解説します。
| 監修:タキロンシーアイ株式会社電子部品営業グループ 1919年の創業以来、プラスチック加工のリーディングカンパニーとして培った高度な技術力と知見に基づき、本記事を監修しています。当部では、超小型・高精度なマイクロモータの市場動向や最新技術を常に分析し、設計者や開発者の皆様へ付加価値の高い情報を提供することに注力しています。製品の特性を熟知した専門チームとして、正確かつ実用的なコンテンツの発信を通じて、お客様の課題解決と技術革新をサポートいたします。 |
サーボモータとは
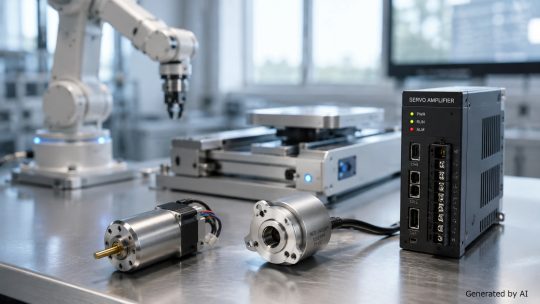
サーボモータとは、エンコーダやサーボアンプなどと組み合わせることで、位置や速度などを高精度に制御できるモータです。一般的なモータが主に回転によって動力を生み出すのに対し、サーボモータは指令に応じて正確に動作することを得意としています。
モータ単体ではなく、エンコーダやサーボアンプなどと組み合わせた「サーボシステム」として使用される点も大きな特徴です。ここでは、サーボモータの概要やサーボシステムの構成、一般的なモータとの違いを解説します。
サーボモータの概要
サーボモータは、指令に応じて回転位置や速度を細かく調整できるため、正確な動きが求められる装置に適しています。主な制御方法は、位置制御・速度制御・トルク制御の3つです。
例えば、位置制御では「目標位置まで正確に移動して停止」し、速度制御では「設定した回転速度を維持」、トルク制御では「負荷に応じて必要な力(トルク)を一定に制御する」といった動作が可能です。用途に応じて制御方法を使い分けられるため、産業用ロボットや工作機械、搬送装置など幅広い分野で活用されています。
サーボ機構(サーボシステム)とは
サーボ機構(サーボシステム)とは、指令に対して正確に動作するよう、モータの状態を確認しながら制御する仕組みです。主に、指令を出すコントローラ、動作を調整するサーボアンプ、駆動するサーボモータ、位置や速度を検出するエンコーダで構成されます。
各機器が連携し、モータの動作を継続的に調整することで、高精度で安定した制御が可能です。具体的な制御の仕組みは、次の章で詳しく解説します。
一般的なモータとの違い
サーボモータと一般的なモータの主な違いは、目的や制御方法、システム構成にあります。
| 比較項目 | 一般的なモータ | サーボモータ |
| 主な目的 | 回転によって動力を生み出す | 位置・速度・角度を正確に制御する |
| 制御方法 | 一定方向・速度での運転が中心 | 指令値に応じて動作を調整する |
| 構成 | モータ単体で使うことが多い | エンコーダやサーボアンプと組み合わせる |
| 向いている用途 | 一般産業用、一般家電用のファン・ポンプ等 | ロボット、工作機械、搬送装置など |
| 特徴 | 構成が比較的シンプル | 高精度だが構成は複雑 |
一般的なモータは連続回転によって動力を生み出す用途に適しています。サーボモータは、エンコーダで位置や速度を検出し、指令値との差を補正できる点が特徴です。
正確な位置決めや速度制御が可能な反面、システム構成は複雑になります。求める精度やコストを踏まえ、用途に適したモータを選ぶことが重要です。
サーボモータの仕組み

サーボモータが高精度な動作を実現できるのは、実際の動きを検出し、指令との差を継続的に補正しているためです。モータの状態を検出するエンコーダと、動作を調整するサーボアンプが連携することで、目標とする位置や速度に近づけます。
ここでは、サーボモータを支えるフィードバック制御の仕組みと、エンコーダ・サーボアンプの役割を解説します。
フィードバック制御によって位置や速度を制御する仕組み
フィードバック制御とは、目標値と実際の動作を比較し、差が小さくなるように出力を調整する制御方法です。サーボモータでは、エンコーダが検出した現在の位置や速度をサーボアンプへ送り、指令値との差を確認します。
差がある場合、サーボアンプがモータへ供給する電流を調整し、目標とする位置や速度に近づけます。動作を確認しながら補正を続けるため、高精度で安定した制御が可能です。
エンコーダの役割
エンコーダは、サーボモータの回転位置や速度、回転方向を検出するセンサーです。モータが「どの位置にあるのか」「どのくらいの速さで動いているのか」を電気信号に変換し、サーボアンプへ伝えます。
サーボシステムでは、エンコーダが人の目のような役割を担います。細かな動きまで検出できれば、サーボアンプは指令値との差をより正確に把握し、適切に補正できます。
エンコーダの検出精度は、サーボシステム全体の位置決めや速度制御の精度を左右する重要な要素です。
サーボアンプの役割
サーボアンプは、コントローラからの指令とエンコーダからの情報をもとに、サーボモータへ供給する電力を調整する装置です。サーボシステムでは、指令値と実際の動作との差をもとに出力を調整する役割を担います。
指令値と実際の動作に差がある場合、サーボアンプは必要な電流をモータへ送り、位置や速度を補正します。加速・減速の動きも調整できるため、急な動きによるブレを抑えながら、滑らかで安定した制御を実現できます。
サーボモータの特徴・メリット
サーボモータの強みは、位置や速度を正確に制御できることだけではありません。指令への反応が速く、負荷が変化しても安定した動作を保ちやすいため、同じ動きを繰り返す装置にも適しています。
ここでは、サーボモータの主な特徴・メリットを4つの観点から解説します。
高精度な位置決めができる
サーボモータは、決められた位置へ正確に移動・停止できる点が大きな特徴です。エンコーダで現在位置を検出し、指令した位置との差を継続的に補正するため、わずかな位置ずれも抑えられます。
高い位置決め精度は、電子部品を所定の場所に配置する実装機や、細かな加工を行う工作機械などで欠かせません。機種によって精度は異なりますが、細かな位置調整が必要な装置ほど、サーボモータの強みを生かせます。
高速かつ安定した制御が可能
サーボモータは、指令に素早く反応し、高速運転でも安定した動作を維持しやすい特徴があります。停止状態から素早く加速したり、高速運転から正確に減速・停止したりする制御が可能です。
加速や減速の際には、目標値との差を確認しながら出力を調整するため、目標位置を行き過ぎるオーバーシュートも抑えられます。産業用ロボットや搬送装置など、短時間で正確な動作を繰り返す用途に適しています。
負荷変動に強い
サーボモータは、動かす物の重さや抵抗が変化しても、目標とする位置や速度を維持しやすいモータです。負荷が増えて回転速度が低下すると、エンコーダが変化を検出し、サーボアンプがモータへの出力を調整します。
搬送物の重量が変わる生産ラインや、加工中の抵抗が変化する工作機械でも、安定した動作を保ちやすい点がメリットです。負荷条件が一定でない用途でも、精度や生産品質のばらつきを抑えられます。
繰り返し精度に優れる
サーボモータは、同じ動作を何度も繰り返しても、位置や速度のばらつきを抑えやすい特徴があります。動作するたびに現在の状態を検出し、指令値との差を補正するためです。
例えば、自動組立装置では、部品を決められた位置へ繰り返し正確に運ぶ必要があります。サーボモータの高い繰り返し精度を生かせば、長時間の連続運転でも安定した動作を維持しやすくなり、製品品質の均一化にもつながります。
サーボモータの主な用途
サーボモータは、高精度な位置決めや安定した速度制御が求められる幅広い分野で使用されています。特に、同じ動作を正確に繰り返す必要がある自動化設備や、細かな動きを制御する精密機器との相性に優れています。
ここでは、サーボモータが活用されている代表的な用途を紹介します。
産業用ロボット
サーボモータは、産業用ロボットの関節を動かす駆動源として広く活用されています。多関節ロボットやスカラロボットなどでは、各軸にサーボモータを配置し、アームの位置や速度を細かく制御する仕組みです。
高精度な位置決めと素早い応答が可能なため、溶接や組立、部品のピッキングなど、正確さと速さが求められる作業に適しています。繰り返し動作のばらつきも抑えやすく、生産ラインの安定稼働や製品品質の均一化に貢献します。
工作機械
サーボモータは、マシニングセンタやNC旋盤などの工作機械で、工具や加工対象物の位置を制御するために使われています。X軸・Y軸・Z軸を正確に動かすことで、設計した形状に沿った精密な加工が可能です。
加工中は、工具の移動速度や停止位置を細かく調整する必要があります。サーボモータは指令に素早く反応し、滑らかに加速・減速できるため、加工精度を保ちながら作業時間の短縮にもつながります。
搬送設備・自動化設備
サーボモータは、コンベヤや搬送装置など、生産ラインの自動化設備にも活用されています。搬送物を決められた位置で正確に停止させたり、一定の速度で運んだりする用途に適しています。
搬送物の重量や摩擦抵抗が変化した場合でも、実際の動きを検出しながら出力を調整できる点が強みです。電子部品の実装設備や食品・医薬品の包装ラインなど、搬送精度と安定した稼働が求められる現場で役立ちます。
医療機器や精密機器
サーボモータは、細かな位置調整や滑らかな動きが求められる医療機器・精密機器にも活用されています。代表例は、手術支援ロボットや自動分析装置、光学機器などです。
医療機器では、急な動きや位置ずれを抑えながら、正確に動作させることが求められます。精密機器でも、わずかな振動が測定や加工の精度に影響するため、細かな制御が欠かせません。
高精度で安定した動作を実現できるサーボモータは、精密な制御が必要な分野を支えています。
ホビー分野でも活用されるサーボモータ
サーボモータは産業分野だけでなく、ラジコンやロボット工作、模型製作などのホビー分野でも広く活用されています。ホビー用の製品には小型・軽量なものも多く、マイコンなどから信号(PWM信号)を送ることで、角度や動きを比較的手軽に制御できます。
ここでは、身近なホビー分野におけるサーボモータの活用事例を紹介します。
ラジコンカー・ラジコン飛行機
ラジコンカーやラジコン飛行機では、操縦者の指示に応じて車体や機体の向きを変えるためにサーボモータが使われています。ラジコンカーでは前輪の向きを調整するステアリング、ラジコン飛行機では主翼や尾翼の可動部分を動かす用途が代表的です。
サーボモータによって角度を細かく調整できるため、送信機の操作に合わせて滑らかに方向転換や上昇、下降などを行えます。必要なトルクや応答速度は用途によって異なるため、車体や機体の大きさ、求める動きに合った製品を選ぶことが重要です。
ロボット工作
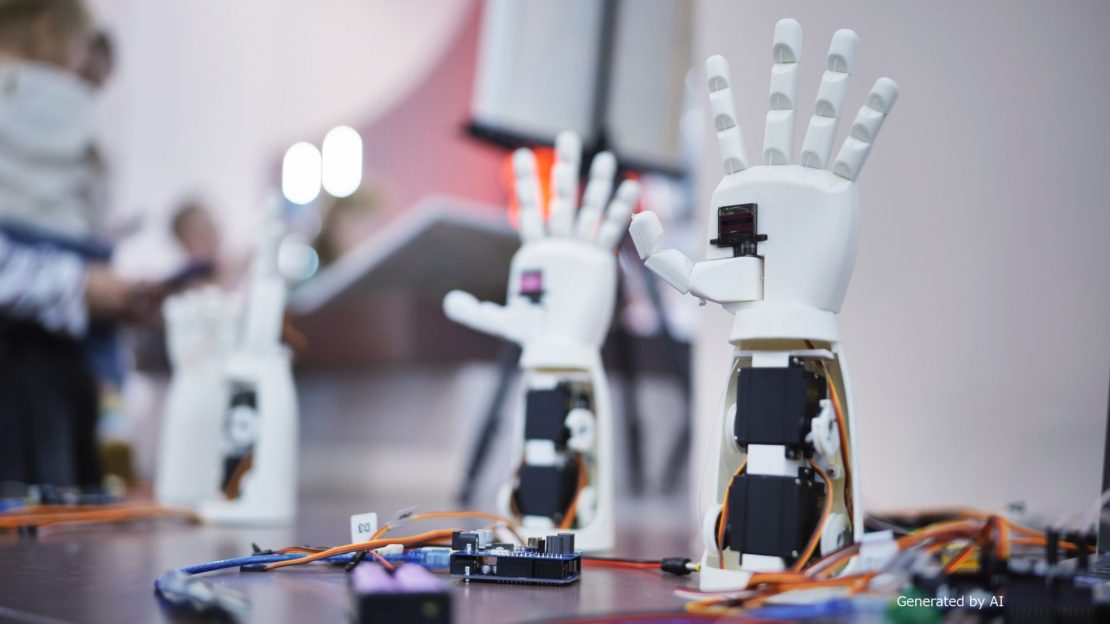
サーボモータは、二足歩行ロボットやアームロボットなどのロボット工作にも広く活用されています。二足歩行ロボットでは、股関節や膝、足首などに配置し、各関節の角度を細かく調整することで、人の歩行に近い動きを再現できます。
アームロボットでは、複数のサーボモータを組み合わせ、物をつかむ、移動させる、積み上げるといった動作が可能です。複数の関節を連動させれば複雑な動きも実現できるため、教育用のロボットキットやプログラミング学習にも適しています。
模型製作や電子工作
模型製作では、翼の可動やハッチの開閉、首振りなど、動きのある仕掛けにサーボモータが活用されています。模型飛行機のフラップや模型戦車の砲塔など、決められた動作角(可動範囲)を正確に動かしたい用途に適しています。
電子工作では、マイコンと組み合わせ、自動開閉ドアや太陽の方向を追う装置などを製作することも可能です。ホビー用サーボモータは比較的扱いやすく、角度を指定して動かせるため、プログラミングやモータ制御の仕組みを学ぶ教材としても活用されています。
サーボモータを選定する際のポイント
サーボモータは、用途によって求められる性能や使用条件が異なります。必要なトルクを満たしていても、サイズや制御精度、消費電力などが適切でなければ、十分な性能を発揮できない可能性があります。
そのため、使用する装置や目的を明確にしたうえで、複数の条件を総合的に比較することが重要です。ここからは、サーボモータを選定する際に確認したい主なポイントを解説します。
必要なトルクを確認する
サーボモータを選ぶ際は、装置を動かすために必要なトルクを確認することが重要です。トルクが不足すると、目標の速度まで加速できないほか、位置ずれや過熱などにつながる可能性があります。
必要なトルクは、動かす物の重さや加減速の速さ、摩擦などを考慮して算出します。当社のマイクロモータをはじめとする小型モータでは、mN·m(ミリニュートン・メートル)レベルのトルクを示します。
必要以上に大きなモータはコストや消費電力の増加につながるため、用途に合ったトルクを見極めましょう。
サイズと搭載スペースを確認する
サーボモータのサイズは、装置への組み込みやすさを左右する重要な要素です。必要な性能を満たしていても、設置場所に収まらなければ使用できません。
選定時は、モータの全長や幅、軸の位置などを確認し、周辺部品や配線と干渉しないか検討します。設置場所の放熱性(周辺の金属フレームへの熱伝導など)やメンテナンスに必要なスペースも考慮することが大切です。
小型化が求められる装置では、限られた空間に収まりやすい形状のモータも選択肢となります。装置全体の設計を踏まえ、性能とサイズのバランスが取れた製品を選びましょう。
制御精度と応答性を確認する
サーボモータの選定では、用途に必要な制御精度と応答性を確認しましょう。精密な位置決めが必要なのか、それとも素早い動作を優先するのかによって、重視すべき性能は変わります。
制御精度に関係するのが、位置や速度をどこまで細かく検出できるかを示すエンコーダの分解能です。一方、応答性は指令に対するモータの反応の速さを表します。
高性能であればよいとは限りません。装置に必要な位置決め精度や動作速度を明確にし、過剰な性能によるコスト増を避けることが大切です。
消費電力や使用環境を確認する
サーボモータは、消費電力や使用する環境も考慮して選定する必要があります。長時間稼働する設備では、モータの効率が電力コストや装置の発熱に影響するためです。
周囲の温度や湿度に加え、粉じん・水・油などの影響を受ける場所では、使用環境に適した保護性能(IP等級など)を備えているか確認します。連続運転する場合は、放熱条件や温度上昇にも注意が必要です。
消費電力だけで判断せず、稼働時間や設置環境、必要な耐久性まで含めて比較することで、安定した運転につながります。
まとめ
サーボモータは、位置や速度、角度を高精度に制御できるモータです。エンコーダやサーボアンプと組み合わせることで、指令に応じた正確な動作を実現できます。
ただし、モータ選定では「精度が高いからサーボモータを選ぶ」と判断するだけでは不十分です。必要なトルクやサイズ、制御精度、使用環境を確認し、用途に合う製品を選ぶことが重要です。
用途によっては、DCモータやギアードモータが適している場合もあります。求める動きや設置条件を整理したうえで、最適なモータを選定しましょう。
製品情報・お問い合わせ
タキロンシーアイのマイクロモータ製品については、以下のウェブサイトで詳細をご覧いただけます。
- 製品サイト:https://cik-ele.com/
- コアレスモータ:https://cik-ele.com/products/list/coreless_motor/
- ブラシレスモータ:https://cik-ele.com/products/list/brushless_motor/
- ギアードモータ:https://cik-ele.com/products/list/gearhead/
- エンコーダ:https://cik-ele.com/products/list/encoder/
お客様の製品開発における小型モータ選定でお困りの際は、お問い合わせフォームからお気軽にご相談ください。技術担当者が用途や要件をヒアリングし、最適なソリューションをご提案いたします。
お問い合わせ:https://cik-ele.com/contact/