製造業では、人手不足や熟練者の減少を背景に、省人化・自動化への対応が求められています。なかでも注目されているのが、人と同じ作業空間で働くことを想定した「協働ロボット」です。
安全面に配慮しながら既存工程へ導入しやすく、多品種少量生産への対応や作業者の負担軽減にも役立ちます。一方で、速度や可搬重量、安全対策など、導入前に確認すべき点も少なくありません。
当記事では、協働ロボットの仕組みや産業用ロボットとの違い、メリット・デメリット、主な用途、選び方まで分かりやすく解説します。
| 監修:タキロンシーアイ株式会社電子部品営業グループ 1919年の創業以来、プラスチック加工のリーディングカンパニーとして培った高度な技術力と知見に基づき、本記事を監修しています。当部では、超小型・高精度なマイクロモータの市場動向や最新技術を常に分析し、設計者や開発者の皆様へ付加価値の高い情報を提供することに注力しています。製品の特性を熟知した専門チームとして、正確かつ実用的なコンテンツの発信を通じて、お客様の課題解決と技術革新をサポートいたします。 |
協働ロボットとは
協働ロボット(Collaborative Robot/Cobot)とは、人と同じ作業空間で協働することを想定した産業用ロボットです。従来の産業用ロボットでは、安全確保のため作業者とロボットを柵などで隔てる運用が一般的でした。
協働ロボットは安全機能を備えており、適切なリスクアセスメントを行うことで、人と作業空間を共有できる場合があります。日本でも2013年に、産業用ロボットと人との協働作業を可能とする安全基準が明確化され、適切なリスクアセスメントや安全対策を行うことで、柵を設けずに運用できるケースが広がりました。
出典:厚生労働省「産業用ロボットと人との協働作業が可能となる安全基準を明確化しました」
協働ロボットの仕組みと特徴
協働ロボットは、作業者の近くで使用することを想定し、接触によるリスクを低減するための安全機能を備えています。代表例には、人との接触による力を制限する機能、人との距離に応じて動作を制御する機能、安全が確保できない場合に停止する機能などがあります。
ただし、協働ロボットであれば無条件に安全柵を省略できるわけではありません。ロボット本体だけでなく、工具や作業対象物、周辺設備まで含めてリスクを評価し、安全性を確認したうえで運用方法を決める必要があります。
協働ロボットが注目される背景
協働ロボットが注目される背景には、製造業における人手不足や熟練者の減少があります。搬送や組立、ねじ締めなどの反復作業をロボットに任せれば、作業者を判断や調整が必要な業務へ振り向けやすくなります。
生産性向上だけでなく、身体的な負担の軽減にもつながるでしょう。また、製品の種類や生産量が頻繁に変わる現場では、工程変更への対応力も重要です。比較的コンパクトで再配置や設定変更がしやすい協働ロボットは、多品種少量生産を支える自動化手段として期待されています。
協働ロボットと産業用ロボットの違い
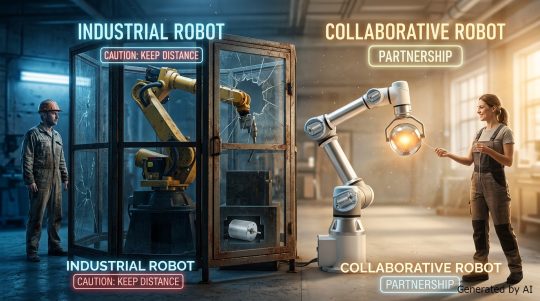
協働ロボットは広い意味では産業用ロボットの一種ですが、従来型の産業用ロボットとは、安全性や設置方法、得意とする作業などに違いがあります。
| 比較項目 | 協働ロボット | 従来型の産業用ロボット |
| 安全柵 | リスクアセスメントの結果により省略できる場合がある | 安全柵などによる隔離・安全対策が一般的 |
| 可搬重量 | 小~中程度の機種が中心 | 小型から大型まで幅広い |
| 動作速度 | 人との協働時は安全に配慮した運転 | 高速動作に対応しやすい |
| 設置スペース | 比較的省スペース | 安全柵を含め広いスペースが必要 |
| 柔軟性 | 工程・レイアウト変更に対応しやすい | 固定して使用するケースが多い |
| 得意な生産形態 | 多品種少量生産、工程変更が多い現場 | 大量生産、定型的な高速作業 |
協働ロボットは、人との協働を前提とした安全機能を備えており、適切なリスクアセスメントによって安全性を確保できれば、安全柵を設けずに運用できる場合があります。省スペースで導入しやすく、工程変更に対応しやすい点も特徴です。
従来型の産業用ロボットは、高速動作や重量物を扱う用途などに適した機種が豊富で、大量生産ラインをはじめ幅広い現場で利用されています。協働ロボットと従来型の産業用ロボットには異なる強みがあるため、作業内容や必要な速度、可搬重量、設置環境を踏まえて選ぶことが重要です。
協働ロボットを導入するメリット
協働ロボットを導入すると、これまで人が担っていた反復作業や身体的負荷の大きい作業を自動化しやすくなります。また、省スペースで設置しやすく、工程変更にも対応しやすいことから、人手不足や多品種少量生産への対応策としても有効です。
ここでは、協働ロボットを導入する主なメリットを3つ紹介します。
省人化・生産性向上につながる
搬送や組立、ねじ締めなどの反復作業を協働ロボットに任せることで、限られた人員でも工程を回しやすくなります。作業者を判断や調整が必要な業務へ振り向けやすくなり、省人化や生産性向上にもつながるでしょう。
作業者は判断や調整、品質管理など、人の経験や知識を活かせる業務に集中できます。また、人手が不足している工程に協働ロボットを配置すれば、現場全体の人員配置を見直すことも可能です。
人とロボットで作業を適切に分担することで、限られた人材を有効に活用しながら、生産性の向上を目指せます。
省スペースで柔軟に導入できる
協働ロボットは、省スペースで導入しやすく、工程変更にも柔軟に対応できます。適切なリスクアセスメントによって安全性を確保できれば、安全柵を設けずに運用できる場合があり、既存ラインにも組み込みやすい点が特徴です。
比較的小型の機種も多く、作業台の周辺など限られたスペースへの設置にも適しています。機種や設備構成によっては、台車などを利用して別の工程へ移動させる運用も可能です。
生産品目や生産量が変化しやすい現場でも、状況に合わせて自動化を進めやすくなります。
作業者の負担軽減につながる
協働ロボットは、作業者の身体的な負担を軽減する手段としても活用できます。重い部品の搬送や長時間にわたる反復作業などを任せれば、腰や腕への負担に加え、単調な作業による疲労も抑えやすくなるでしょう。
作業者は検査や判断、工程改善など、人が担う価値の高い業務へ時間を振り向けられます。身体的な負担の大きい工程を減らすことは、年齢や体力にかかわらず働きやすい環境づくりにも有効です。
協働ロボットの活用によって作業環境を改善することは、人材が働き続けやすい環境づくりにもつながります。
協働ロボットのデメリット・導入時の注意点
協働ロボットには多くのメリットがある一方、すべての工程に適しているわけではありません。人との協働を前提とするため運用条件によって速度や力に制約が生じるほか、安全対策やリスクアセスメントも欠かせません。
導入後のミスマッチを防ぐためにも、あらかじめデメリットや注意点を把握しておくことが重要です。
速度・可搬重量に制約がある
協働ロボットは、人と同じ空間で使用することを想定しているため、運用条件によって速度や力に制約が生じます。また、機種によって可搬重量にも限界があります。人との接触による危険を抑えるには、安全性を考慮した速度や力で動かす必要があるからです。
近年は可搬重量の大きい機種も増えていますが、重量物の搬送や高速動作が必要な工程では、要求する生産能力を満たせない場合があります。大量生産ラインや重量物を扱う工程では、従来型の産業用ロボットも含めて比較し、用途に適した設備を選ぶことが重要です。
安全対策やリスクアセスメントが必要
協働ロボットを導入する際は、ロボット本体だけでなく、作業環境全体の安全性を確認する必要があります。リスクアセスメントでは、ハンドなどの先端工具、作業対象物、周辺設備まで含め、衝突や挟まれなどの危険性を洗い出します。
安全性を確認できれば安全柵を省略できる場合もありますが、協働ロボットであれば必ず柵が不要になるわけではありません。工具や作業対象物、設備の配置を変更した場合もリスクが変化する可能性があるため、必要に応じて安全性を改めて評価することが大切です。
すべての作業を自動化できるわけではない
協働ロボットを導入しても、製造現場のすべての作業を自動化できるわけではありません。人の感覚や経験に基づく複雑な判断が必要な作業は、ロボット単独では対応が難しい場合があります。
また、精密な部品の組み付けなどでは、高い位置決め精度が求められるだけでなく、ワークの位置ずれなどに対応するため、カメラやセンサによる補正が必要になる場合があります。導入効果を高めるには、単純な反復作業や搬送などから候補を絞り、速度や可搬重量、作業の複雑さを踏まえて自動化に適した工程を見極めることが重要です。
協働ロボットの主な用途・活用事例
協働ロボットは、組立や搬送、検査、梱包など、一定の動作を繰り返す工程を中心に活用されています。人と作業空間を共有しやすいため、既存の生産ラインにも組み込みやすく、工程の一部から自動化を進められる点が特徴です。
代表的な用途と活用例を以下にまとめました。
| 用途 | 主な活用例 | 向いている業種 |
| 組立・ねじ締め | 部品の組み付け、ねじ締め、部品の挿入 | 自動車部品、電子部品、医療機器 |
| 搬送・ピッキング | ワーク搬送、部品供給、商品の取り出し・仕分け | 製造業、物流、EC、倉庫 |
| 検査・測定 | 外観検査、寸法測定、ラベル確認 | 製造業、食品、医療機器 |
| 梱包・パレタイジング | 箱詰め、段積み、パレットへの積み付け | 食品、飲料、化学、物流 |
活用分野は、自動車や電子機器などの製造業だけではありません。食品工場では箱詰めやパレタイジング、物流倉庫では商品のピッキングや仕分けにも利用されています。さらに、カメラやセンサと組み合わせれば、対象物の位置や形状を確認しながら作業することも可能です。
周辺技術の進化に伴い、協働ロボットを活用できる工程や業種は広がっています。
協働ロボットの市場動向と今後
協働ロボット市場は、製造業の人手不足や自動化ニーズを背景に、今後も拡大が見込まれています。世界市場は2025年の約19億米ドルから、2031年には約57億米ドルへ成長するとの予測もあり、導入の裾野が広がっています。
市場拡大を後押ししているのが、AIや画像認識、センサ、制御技術の進化です。カメラで対象物の位置や形状を認識したり、力加減を調整したりする技術が発達し、従来より複雑な工程への活用も可能になってきました。
用途も製造現場にとどまらず、物流倉庫でのピッキングや食品工場での搬送・梱包などへ拡大しています。技術の進化と自動化ニーズの高まりに伴い、協働ロボットが担う役割はさらに広がっていくと考えられます。
出典:Mordor Intelligence「協働ロボット市場規模、シェア&予測、2031年」
協働ロボットを選ぶ際のポイント
協働ロボットは、製品によって可搬重量や動作範囲、速度、精度、安全機能などが異なります。そのため、スペックだけを比較するのではなく、まず自動化したい工程や作業条件を整理し、必要な性能を逆算して選ぶことが重要です。
ここでは、協働ロボットを選定する際に確認したい主なポイントを解説します。
可搬重量・動作範囲
協働ロボットを選ぶ際は、搬送するワークだけでなく、先端に取り付けるハンドや工具の重量も含めて可搬重量を確認することが重要です。余裕が少ないと、想定した動作や性能を確保できない可能性があります。
また、アームが必要な作業位置まで無理なく届くか、リーチ(アームが届く範囲)の確認も欠かせません。設置場所や周辺設備との干渉も考慮し、実際の作業姿勢を想定して動作範囲を検討しましょう。
粉塵や水、油が発生する現場では、防塵・防水性能など設置環境への適合性も選定基準となります。
速度・位置決め精度
速度と位置決め精度は、求める生産能力や作業品質に合わせて選ぶ必要があります。速度を検討する際は、製品1個を処理するのに必要な時間である「タクトタイム」を基準にすると判断しやすくなります。
一方、部品の組み付けやねじ締めなどでは、同じ位置へどの程度正確に戻れるかを示す「繰り返し位置精度」の確認も重要です。必要以上に高性能な機種を選ぶと、導入コストが増える可能性もあります。
高性能であればよいとは限らないため、作業内容に必要な速度や精度を見極めたうえで機種を選ぶことが大切です。
安全性・操作性・メンテナンス性
協働ロボットは、安全機能だけでなく、操作性や導入後のメンテナンス性まで含めて選ぶことが大切です。衝突時の力を制限する機能や、人との距離に応じて動作を制御する機能、必要に応じて停止する機能などを確認し、作業環境やリスクアセスメントの結果に適した機種を選定します。
工程変更が多い現場では、ティーチング(ロボットに動作を教える作業)や設定変更のしやすさも重要なポイントです。加えて、故障やトラブルによる生産停止を抑えるには、保守サービスや部品供給、メーカーのサポート体制も確認しておくと安心です。
協働ロボットの性能を支えるモータ
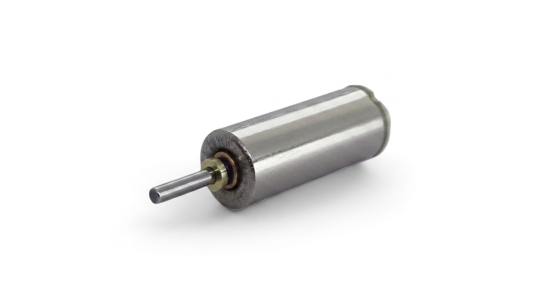
協働ロボットがアームを滑らかに動かし、狙った位置で停止するうえで、関節を駆動するモータは重要な役割を担います。ただし、ロボットの動作性能はモータ単体で決まるものではなく、ギアヘッドやエンコーダ、制御系などとの組み合わせによって左右されます。
ここからは、協働ロボットにおけるモータの役割と、選定時に求められる主な性能を見ていきましょう。
協働ロボットにおけるモータの役割
モータは、協働ロボットの各関節を動かすための重要な駆動源です。アームを持ち上げる、回転させる、狙った位置で止めるといった動作には、モータによる回転速度やトルクの適切な制御が欠かせません。
実際の動作では、モータに加えて、回転速度を調整してトルクを高めるギアヘッドや、回転位置を検出するエンコーダ、動きを指示する制御系などが連携します。協働ロボットの滑らかで精密な動作は、モータを中心とした複数の部品を適切に組み合わせることで実現されています。
協働ロボット用モータに求められる性能
協働ロボット用のモータには、小型・軽量でありながら、滑らかで精密な動作を支える性能が求められます。主な性能と求められる理由を以下にまとめました。
| 求められる性能 | 主な理由 |
| 小型・軽量 | 関節部分の重量を抑え、アームの可搬重量や動作性能への影響を軽減する |
| サイズに応じたトルク | 限られたスペースでも用途に必要な駆動力を確保する |
| 高い応答性・制御性 | 指令に素早く反応し、位置や速度を精密に制御する |
| 低騒音・低振動 | 人の近くでも使いやすく、滑らかな動作を支える |
| 高効率 | 消費電力や発熱を抑え、安定した運転につなげる |
| 高い信頼性 | 繰り返し動作する環境でも長期間安定して使用する |
重視すべき性能は、可搬重量や動作速度、設置スペース、使用頻度などによって変わります。小型・軽量性を優先するのか、トルクや応答性を重視するのかを用途に応じて見極め、要求仕様に合ったモータを選定することが大切です。
まとめ
協働ロボットは、人手不足への対応や生産性向上、作業者の負担軽減に役立つ一方、用途に合わない機種を選ぶと十分な効果を得られません。導入時は、可搬重量や動作範囲、安全性、操作性に加え、関節を駆動するモータの性能にも目を向けることが重要です。
タキロンシーアイでは、小型・軽量化や高い応答性が求められる用途に適したコアレスモータやブラシレスモータを取り扱っています。協働ロボット向けのモータ選定や開発でお困りの際は、ぜひご相談ください。
製品情報・お問い合わせ
タキロンシーアイのマイクロモータ製品については、以下のウェブサイトで詳細をご覧いただけます。
- 製品サイト:https://cik-ele.com/
- コアレスモータ:https://cik-ele.com/products/list/coreless_motor/
- ブラシレスモータ:https://cik-ele.com/products/list/brushless_motor/
- ギアードモータ:https://cik-ele.com/products/list/gearhead/
- エンコーダ:https://cik-ele.com/products/list/encoder/
お客様の製品開発における小型モータ選定でお困りの際は、お問い合わせフォームからお気軽にご相談ください。技術担当者が用途や要件をヒアリングし、最適なソリューションをご提案いたします。
お問い合わせ:https://cik-ele.com/contact/